
Kollaborative Roboter und Maschinensicherheit – warum die Sicherheit des Gesamtsystems zählt
Barabás Barnabás ·
Die Rolle von CE-Konformität, Risikobeurteilung und ISO 10218:2025 in der sicheren Mensch-Roboter-Kollaboration
Lesezeit: ca. 7 Minuten
Immer mehr Unternehmen entscheiden sich bei ihren Automatisierungsaufgaben für kollaborative Roboter, weil diese eine flexiblere Fertigung und eine effizientere Zusammenarbeit von Mensch und Roboter ermöglichen. Die Sicherheit hängt jedoch nicht vom Robotertyp ab, sondern von der richtigen Auslegung des Gesamtsystems. Dieser Ansatz ist die Grundlage der modernen Maschinensicherheit.
Dieser Artikel zeigt, welche Rolle die CE-Konformität, die Risikobeurteilung, die Normenreihe ISO 10218:2025 und die europäischen Anforderungen an die Maschinensicherheit bei der Gestaltung einer sicheren Mensch-Roboter-Kollaboration spielen – und warum der Einsatz eines kollaborativen Roboters allein nicht ausreicht, damit ein System als sicher gelten kann.
Der häufigste Irrtum über kollaborative Roboter
Mit dem Aufkommen kollaborativer Roboter hat sich in vielen Unternehmen die Auffassung etabliert, diese Geräte seien automatisch sicher, sodass keine besonderen Sicherheitsmaßnahmen erforderlich seien.
Die Wirklichkeit ist deutlich komplexer.
Die Sicherheit eines Roboters wird nicht vom Roboter allein bestimmt, sondern von der gesamten Applikation:
- dem Werkzeug
- dem Greifer
- dem Werkstück
- der Bewegung des Roboters
- dem Arbeitsablauf des Bedieners
- der Umgebung
Auch ein abgerundeter Roboterarm kann zur Gefahrenquelle werden, wenn er ein scharfkantiges Teil bewegt, mit großer Kraft presst oder sich in eine ungünstige Richtung bewegt.
Deshalb ist Maschinensicherheit immer eine Frage der Systemebene.
Erfahrung von Robot-Service: Als der Cobot allein nicht ausreichte
In Automatisierungsprojekten begegnet uns häufig die Vorstellung, der Einsatz eines kollaborativen Roboters ersetze automatisch die herkömmlichen Sicherheitslösungen.
In einem Automatisierungsprojekt wollte beispielsweise ein Kunde eine Montagestation einrichten, an der Bediener und Roboter unmittelbar nebeneinander arbeiten.
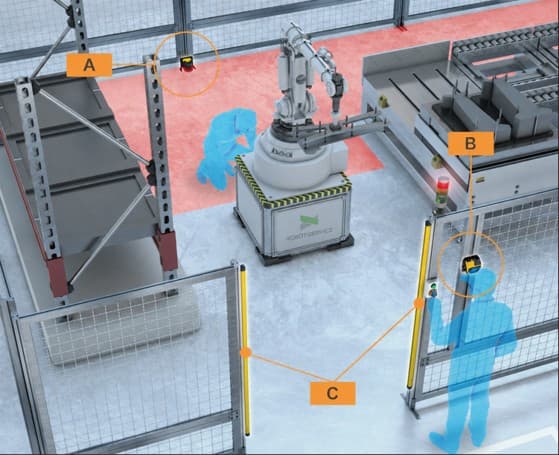
Bei der detaillierten Risikobeurteilung stellte sich jedoch heraus, dass das vom Roboter bewegte Werkstück in mehreren Situationen eine Quetsch- und Kollisionsgefahr darstellen kann. Der Roboter erfüllte zwar die Voraussetzungen für den kollaborativen Betrieb, die Applikation als Ganzes erforderte jedoch zusätzliche Sicherheitsmaßnahmen.
Das endgültige System wurde mit Sicherheits-Laserscanner, Geschwindigkeitsüberwachung und einer entsprechenden Gestaltung des Arbeitsbereichs realisiert.
Das Projekt hat anschaulich gezeigt, dass Sicherheit nicht durch ein einzelnes Gerät, sondern durch die durchdachte Planung des Gesamtsystems gewährleistet wird.
Was bedeutet CE-Konformität?
Viele betrachten die CE-Kennzeichnung als Eigenschaft eines Produkts.
Tatsächlich bestätigt die CE-Konformität bei einer automatisierten Fertigungsanlage, dass die gesamte Anlage den einschlägigen europäischen Sicherheitsanforderungen entspricht.
Grundlage dafür sind unter anderem:
- Risikobeurteilung
- geeignete technische Lösungen
- Sicherheitsfunktionen
- Dokumentation
- Konformitätsbewertung
Die CE-Konformität ist also kein Aufkleber an der Maschine, sondern das Ergebnis eines dokumentierten Engineering-Prozesses.
In der Europäischen Union werden die Konformitätsanforderungen an Maschinen durch die Maschinenverordnung (EU) 2023/1230 festgelegt, die die Maschinenrichtlinie 2006/42/EG ablöst und einen einheitlichen Rahmen für die Sicherheitsanforderungen an moderne Maschinen und automatisierte Systeme schafft. Das regulatorische Umfeld entwickelt sich ständig weiter, das Ziel bleibt jedoch unverändert: sicherzustellen, dass Maschinen und automatisierte Systeme über ihren gesamten Lebenszyklus hinweg sicher betrieben werden können.
Die CE-Konformität ist keine einmalige Aufgabe, sondern ein Prozess, der die Auslegung des Systems bereits ab den ersten Planungsschritten bestimmt.
Warum ist die Risikobeurteilung von zentraler Bedeutung?
Ziel der Risikobeurteilung ist es, bereits in der Planungsphase jene Gefährdungen aufzudecken, die im Betrieb zu Verletzungen oder Sachschäden führen können. Die methodische Grundlage der Risikobeurteilung bildet die Norm EN ISO 12100, die die allgemeinen Grundsätze der Gefährdungsidentifizierung, der Risikobewertung und der Risikominderung festlegt. Darauf bauen auch die speziellen Anforderungen an Industrieroboter auf.
Bei der Risikobeurteilung sind unter anderem zu untersuchen:
- die Beziehung zwischen Mensch und Roboter
- Bewegung und Geschwindigkeit des Roboters
- Werkzeug und Werkstück
- die Aufgaben des Bedieners
- Wartungsarbeiten
- anormale Betriebssituationen
- mechanische und elektrische Gefährdungen
- die Möglichkeit eines unerwarteten Wiederanlaufs
- Mensch-Roboter-Interaktionen
- die Eignung der Sicherheitsfunktionen
- mögliche Auswirkungen von Steuerungs- und Softwarefehlern.
Die neue ISO 10218:2025 legt größeres Gewicht auf die funktionale Sicherheit und die Steuerungslogik. Eine sorgfältig erstellte Risikobeurteilung ist daher nicht nur die Grundlage der Konformität, sondern senkt auch deutlich das Risiko späterer Änderungen und unerwarteter Stillstände.
Was schreibt die ISO 10218:2025 vor?
Die Normenreihe ISO 10218:2025 legt die Sicherheitsanforderungen an Industrieroboter und Robotersysteme fest. Eine der bedeutendsten Änderungen der ISO 10218:2025 besteht darin, dass die Sicherheitsanforderungen an kollaborative Applikationen nun fester Bestandteil der Norm sind.
Damit liegt der Schwerpunkt nicht mehr auf dem „kollaborativen Roboter“, sondern auf der kollaborativen Applikation:
also darauf, dass das Gesamtsystem – Roboter, Werkzeug, Werkstück, Steuerung und Bedienerumgebung – gemeinsam die Sicherheitsanforderungen erfüllt. Die ISO 10218:2025 betont zudem stärker die Verantwortung des Systemintegrators, denn der sichere Betrieb ist nicht ausschließlich Aufgabe des Roboterherstellers, sondern auch der Fachleute, die die Applikation planen und integrieren. Dieser Ansatz stellt sicher, dass Sicherheit bereits Teil des Planungsprozesses ist und nicht erst nachträglich ergänzt wird.
Der neue Ansatz für kollaborative Applikationen
Für die Gestaltung kollaborativer Applikationen definiert die Norm verschiedene Arten der Zusammenarbeit – etwa den sicherheitsbewerteten überwachten Halt (Safety-Rated Monitored Stop), die Handführung, die Geschwindigkeits- und Abstandsüberwachung sowie die Leistungs- und Kraftbegrenzung –, aus denen stets anhand der Risiken der jeweiligen Applikation die geeignete Lösung auszuwählen ist.
Bei der Auslegung sicherheitsbezogener Steuerungssysteme werden in der Praxis in der Regel auch die Anforderungen der EN ISO 13849-1 oder der IEC 62061 herangezogen, um den erforderlichen Performance Level (PL) bzw. den Sicherheits-Integritätslevel (SIL) zu bestimmen.
| Kollaborative Betriebsart | Kurze Erläuterung |
|---|---|
| Safety-Rated Monitored Stop | Der Roboter hält sicher an, wenn ein Mensch den Arbeitsraum betritt. |
| Hand Guiding | Der Bediener führt den Roboter von Hand. |
| Speed and Separation Monitoring | Die Geschwindigkeit des Roboters hängt vom Abstand zum Bediener ab. |
| Power and Force Limiting | Der Roboter arbeitet mit begrenzter Kraft, damit die Verletzungsgefahr bei einer Kollision minimal ist. |
Warum sprechen wir nicht mehr vom „kollaborativen Roboter“?
In der Branche war der Begriff „kollaborativer Roboter“ lange Zeit weit verbreitet. Die neue ISO 10218:2025 hat jedoch einen Perspektivwechsel gebracht: Nicht der Roboter gilt als kollaborativ, sondern die Applikation selbst. Derselbe Roboter kann in einem Arbeitsablauf sicher im gemeinsamen Arbeitsraum betrieben werden, während er in einer anderen Applikation ausschließlich mit physischer Abtrennung betrieben werden darf. Die Sicherheit wird daher immer durch die jeweilige Aufgabe, die Umgebung und die angewandten Schutzmaßnahmen gemeinsam bestimmt.
Dieser Perspektivwechsel zeigt deutlich, dass sich der Fokus der Maschinensicherheit vom Produkt auf die gesamte Applikation verlagert hat.
Mensch und Roboter – Sicherheit ist gemeinsame Verantwortung
Maschinensicherheit lässt sich gut an einem Alltagsbeispiel veranschaulichen.
So wie ein Auto nicht allein dadurch sicher ist, dass es einen Airbag hat, wird auch ein Roboter nicht allein dadurch sicher, dass er kollaborativ ausgeführt ist.
Erst gemeinsam bilden diese Elemente ein sicheres System.
In der industriellen Automatisierung gilt dasselbe Prinzip. Der in einer kollaborativen Applikation eingesetzte Roboter ist nur ein Glied der Sicherheitskette. Die richtige Planung, die Risikobeurteilung, die Sicherheitsfunktionen und die Schulung der Bediener gewährleisten gemeinsam den sicheren Betrieb.
Sicherheit erfordert Systemdenken
Auch wenn die Funktionsweise von Maschinen und Menschen auf den ersten Blick völlig unterschiedlich erscheint, lässt sich in gewisser Hinsicht eine überraschend ähnliche Logik beobachten.
Sicherheit ist nicht das Ergebnis eines einzelnen Elements, sondern des Zusammenwirkens mehrerer aufeinander aufbauender Schutzebenen. Dasselbe gilt für den Menschen: Nicht ein einzelner Faktor schützt uns, sondern Regeln, Erfahrung, die richtigen Werkzeuge und bewusste Entscheidungen zusammen. In der industriellen Automatisierung ist dieselbe Denkweise erforderlich.
Genau deshalb ist Sicherheit keine Eigenschaft einer einzelnen Komponente, sondern das Ergebnis der richtigen Auslegung des Gesamtsystems.
Drei wichtige Erkenntnisse
- Der kollaborative Roboter ersetzt nicht die Risikobeurteilung.
Jede Applikation muss gesondert bewertet werden. - Die CE-Konformität bezieht sich auf das Gesamtsystem.
Sie bestätigt die Konformität nicht eines einzelnen Geräts, sondern der kompletten Maschine. - Sicherheit behindert die Produktion nicht.
Ein gut geplantes Sicherheitssystem erhöht langfristig die Verfügbarkeit und verringert das Risiko unerwarteter Stillstände.
Wie kann die Robot-Service Kft. unterstützen?
Die Robot-Service Kft. ist nicht nur an der Planung und Realisierung von Roboterzellen und automatisierten Fertigungssystemen beteiligt, sondern unterstützt auch bei der Erarbeitung des Maschinensicherheitskonzepts, der Erstellung der Risikobeurteilung und in den CE-Konformitätsprozessen. Unsere Experten begleiten unsere Kunden bereits in der Planungsphase, damit automatisierte Systeme nicht nur effizient sind, sondern auch den einschlägigen Normen und gesetzlichen Anforderungen entsprechen.
Unsere Kernleistungen:
- Risikobeurteilung und Überprüfung der Maschinensicherheit
- Sichere Auslegung von Roboterzellen und kundenspezifischen Sondermaschinen
- Unterstützung bei der CE-Konformität und Systemintegration
Weitere Informationen:
Die automatisierte Fertigung der Zukunft wird nicht dadurch sicher, dass sie kollaborative Roboter einsetzt, sondern dadurch, dass das Gesamtsystem unter Berücksichtigung der Anforderungen der Maschinensicherheit geplant wird. Die richtige Risikobeurteilung, die Anwendung aktueller Normen und eine bewusste Systemintegration schaffen gemeinsam jene sichere Arbeitsumgebung, in der Mensch und Roboter wirklich effizient zusammenarbeiten können.