
Der erste Schritt bei der Auswahl eines Industrieroboters ist die genaue Definition der Fertigungsaufgabe und der technischen Anforderungen. Auf dieser Grundlage lassen sich die infrage kommenden Robotertypen bestimmen, deren Eignung anschließend als Teil der gesamten Roboteranwendung – zusammen mit dem Greifer, den Prozesseinrichtungen und dem Steuerungssystem – geprüft werden muss. Derselbe Roboter kann in einer Handhabungsaufgabe hervorragende Ergebnisse liefern und dennoch für die Montage eines ähnlich großen Werkstücks ungeeignet sein. Der Unterschied liegt häufig in der Greifart, der erforderlichen Werkzeuglage oder der geforderten Taktzeit.
Ausgehend von den Anforderungen der Aufgabe stellt der Artikel die wichtigsten Robotertypen und die technischen Auswahlkriterien vor. Am Beispiel einer Prüfzelle aus der Elektronikfertigung wird zudem untersucht, wann zwei fest installierte Roboter durch einen einzigen Roboter auf einer externen Linearachse ersetzt werden können und wie sich dies auf die Investitionskosten auswirkt. Abschließend unterstützen verbreitete Irrtümer und eine kurze Checkliste den Abschluss der Entscheidung.
Definition der Anforderungen der Aufgabe
Die Auswahl sollte mit der Beschreibung des Werkstücks und des Fertigungsprozesses beginnen. Bekannt sein müssen der Abmessungs- und Massenbereich, die Streuung der Aufnahmeposition, die erforderlichen Greifvorgänge, die geforderte Stückzahl und der verfügbare Platz. Ebenfalls festzulegen ist, welche Produktvarianten zu handhaben sind und mit welchem Umrüstbedarf zu rechnen ist.
Neben der Roboterbewegung muss auch der umgebende Prozess untersucht werden. Eine ungeordnete Teilebereitstellung, ein unsicheres Greifen oder lange prozessbedingte Wartezeiten können die Leistung des gesamten Systems begrenzen. Die Auswahl der Peripherie und eine vorgelagerte Machbarkeitsprüfung sind deshalb Bestandteil der Roboterauswahl.
Kinematische Einteilung von Industrierobotern
Der Aufbau eines Roboters bestimmt die verfügbaren Bewegungen und die Form seines Arbeitsraums. Bei einer seriellen Struktur sind Glieder und Gelenke nacheinander vom Sockel bis zum Werkzeug verbunden. Bei einer parallelen Struktur verbinden mehrere mechanische Ketten die bewegliche Plattform mit dem Sockel; ein verbreitetes industrielles Beispiel dafür ist der Delta-Roboter.
Die Bewegung der Achsen wird auch mit Buchstaben bezeichnet: R steht für eine rotatorische, T für eine translatorische Bewegung; für Letztere verwendet die internationale Fachliteratur auch die Bezeichnung P. Bei seriellen Robotern ist neben der Bewegungsart der ersten drei Positionierachsen auch deren räumliche Anordnung maßgeblich. Die für die Aufgabe geeignete Bauform muss daher anhand der tatsächlichen Bewegungsmöglichkeiten und des Arbeitsraums ausgewählt werden.
Die wichtigsten Robotertypen in der Industrie
Die wichtigsten Robotertypen lassen sich anhand ihres Arbeitsraums, ihrer Bewegungsmöglichkeiten und ihrer Einsatzgebiete unterscheiden. Die folgenden Zahlenbeispiele veranschaulichen die Merkmale einzelner Ausführungen, nicht die Grenzen der gesamten Kategorie. Werte, die unter unterschiedlichen Messbedingungen angegeben werden, eignen sich nicht für eine direkte Rangfolge.
Kartesische Roboter
Die drei Positionierachsen eines kartesischen Roboters führen rechtwinklig zueinander stehende Linearbewegungen aus. Die TTT-Struktur ergibt einen quaderförmigen Arbeitsraum, dessen Größe über die Hublängen der Achsen angepasst werden kann. Portal- und Auslegerbauformen ermöglichen es, größere Flächen, Maschinen oder Fördertechnik von oben zu bedienen.
Typische Anwendungen sind die Bestückung von Spritzgießmaschinen, das Be- und Entladen, das Teilehandling, das Dosieren und das Palettieren. Ihre Vorteile sind das übersichtliche Bewegungssystem und die an die Aufgabe anpassbare Achslänge; zum Drehen des Werkstücks ist jedoch eine zusätzliche Dreheinheit erforderlich. Bei langen Achsen sind die Steifigkeit der Tragkonstruktion und die bewegte Masse besonders wichtige Auslegungsfragen.
Das Größenspektrum reicht von kompakten Tischgeräten bis zu Portalrobotern, die mehrere Maschinen überspannen. Achslänge, Traglast und geforderte Dynamik müssen gemeinsam festgelegt werden: Ein größerer Bewegungsbereich allein garantiert keine höhere Produktionsleistung.
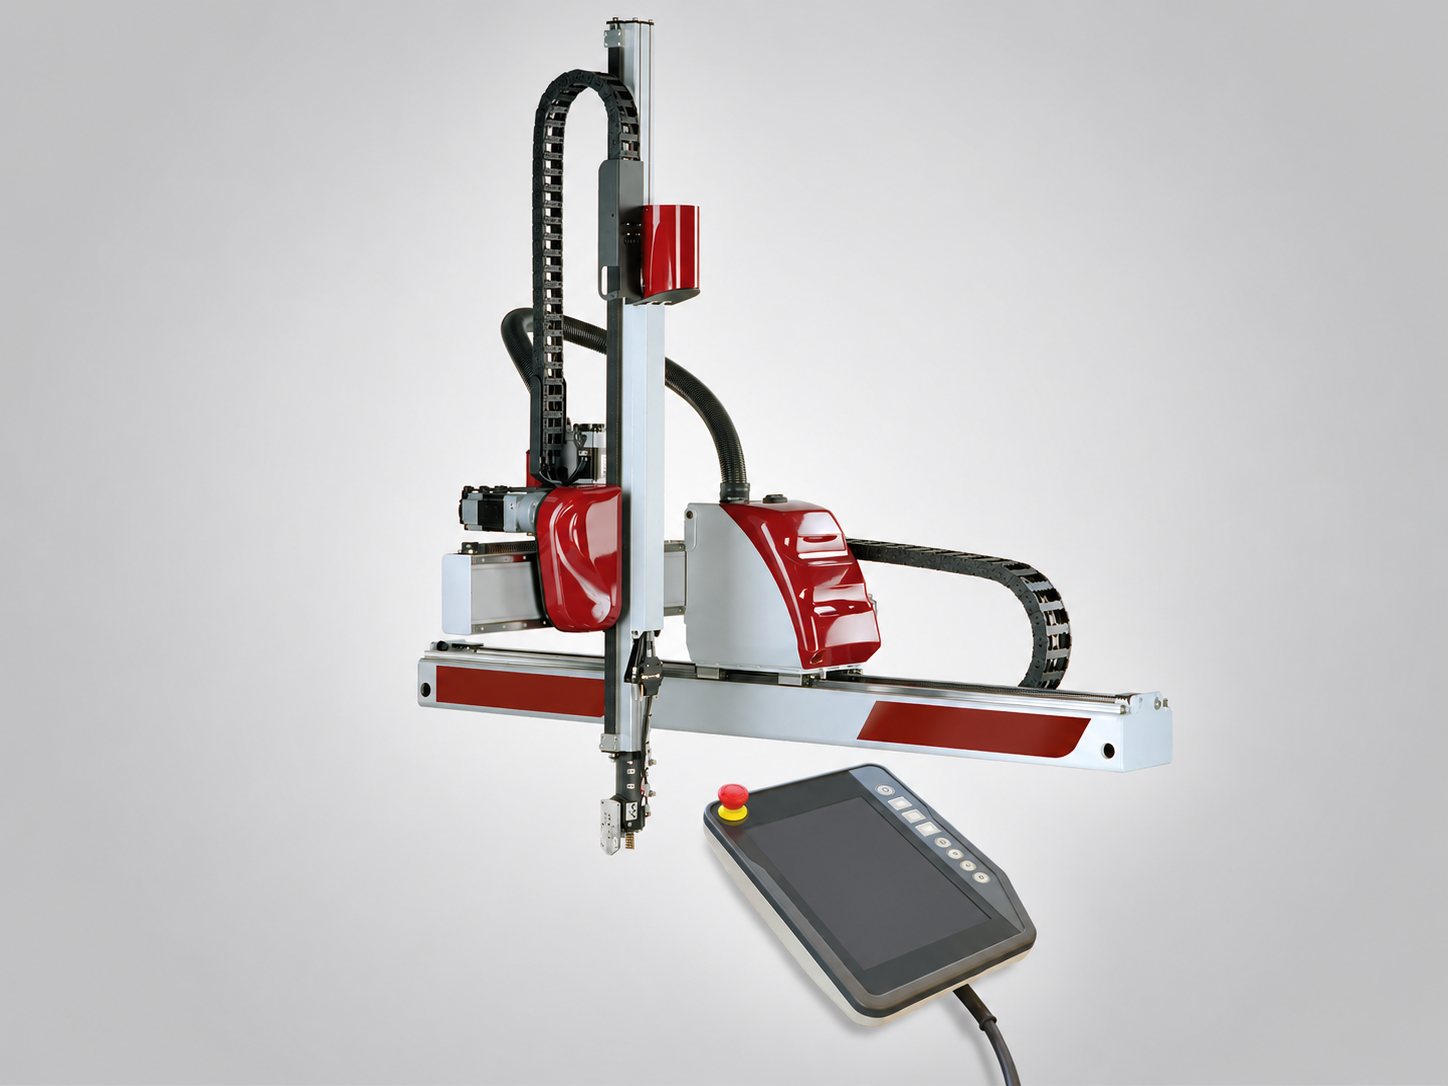
Abbildung 1 Kartesischer Industrieroboter
SCARA-Roboter
Ein SCARA-Roboter verfügt typischerweise über zwei um parallele vertikale Achsen drehende Arme, eine vertikale Linearachse und eine weitere Achse zum Drehen des Werkzeugs. Die Grundstruktur der Positionierung ist RRT; der vollständige Roboter ist in der Regel vierachsig. Sein Arbeitsraum ähnelt – abhängig von den Armlängen und Achsgrenzen – einem ringförmigen Zylinder.
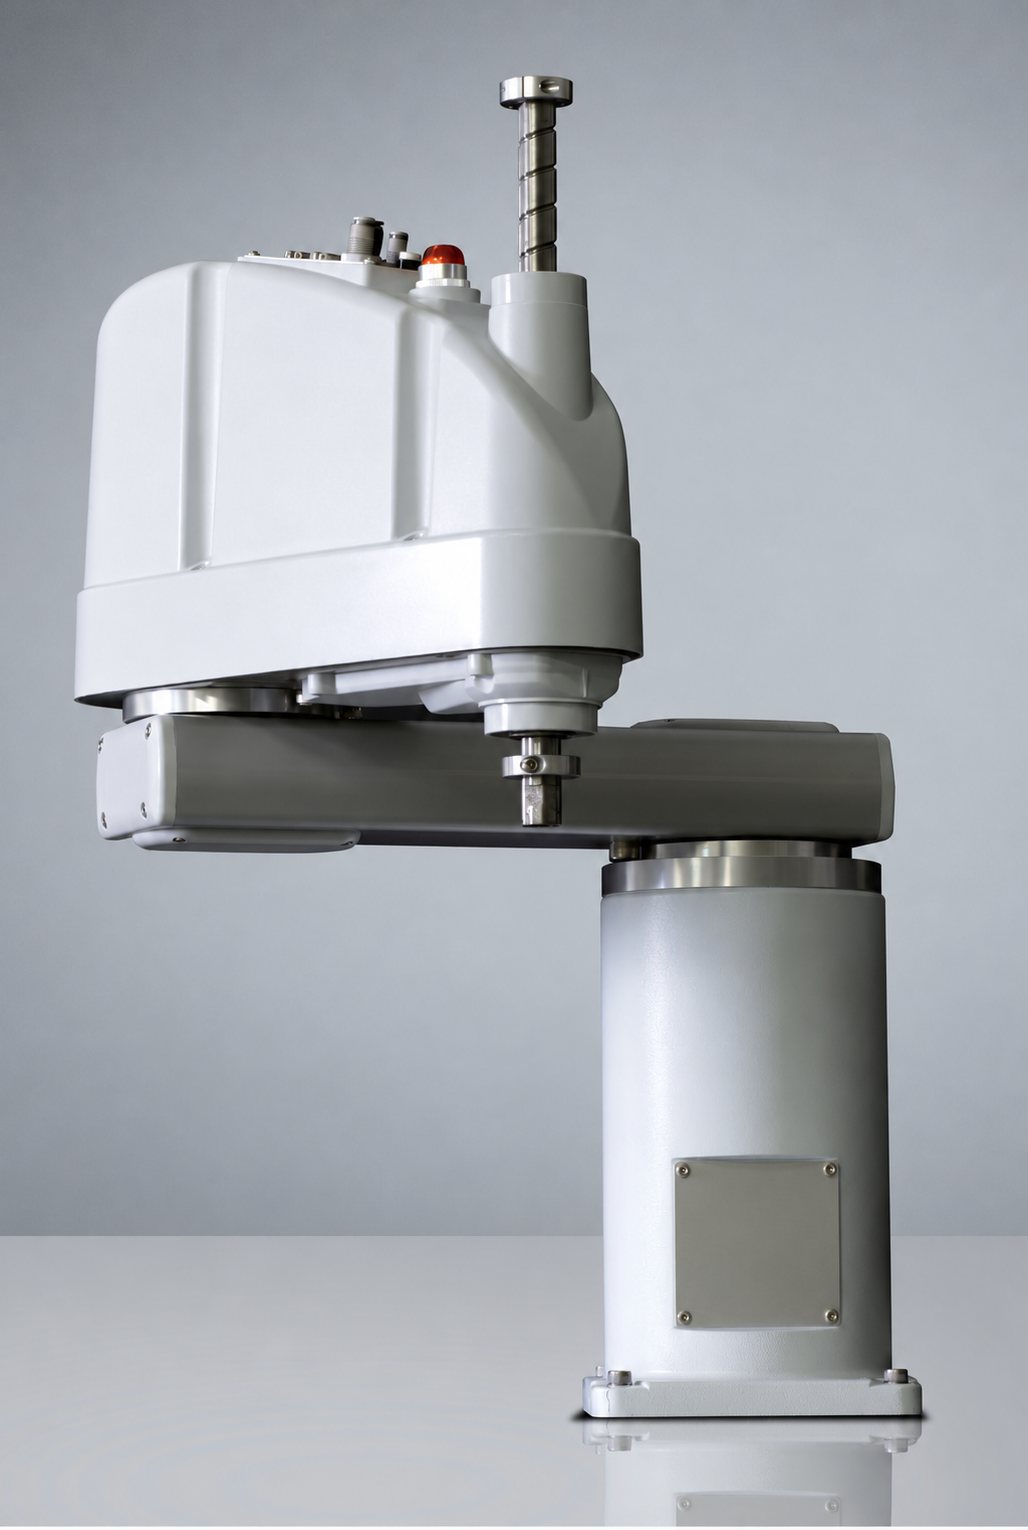
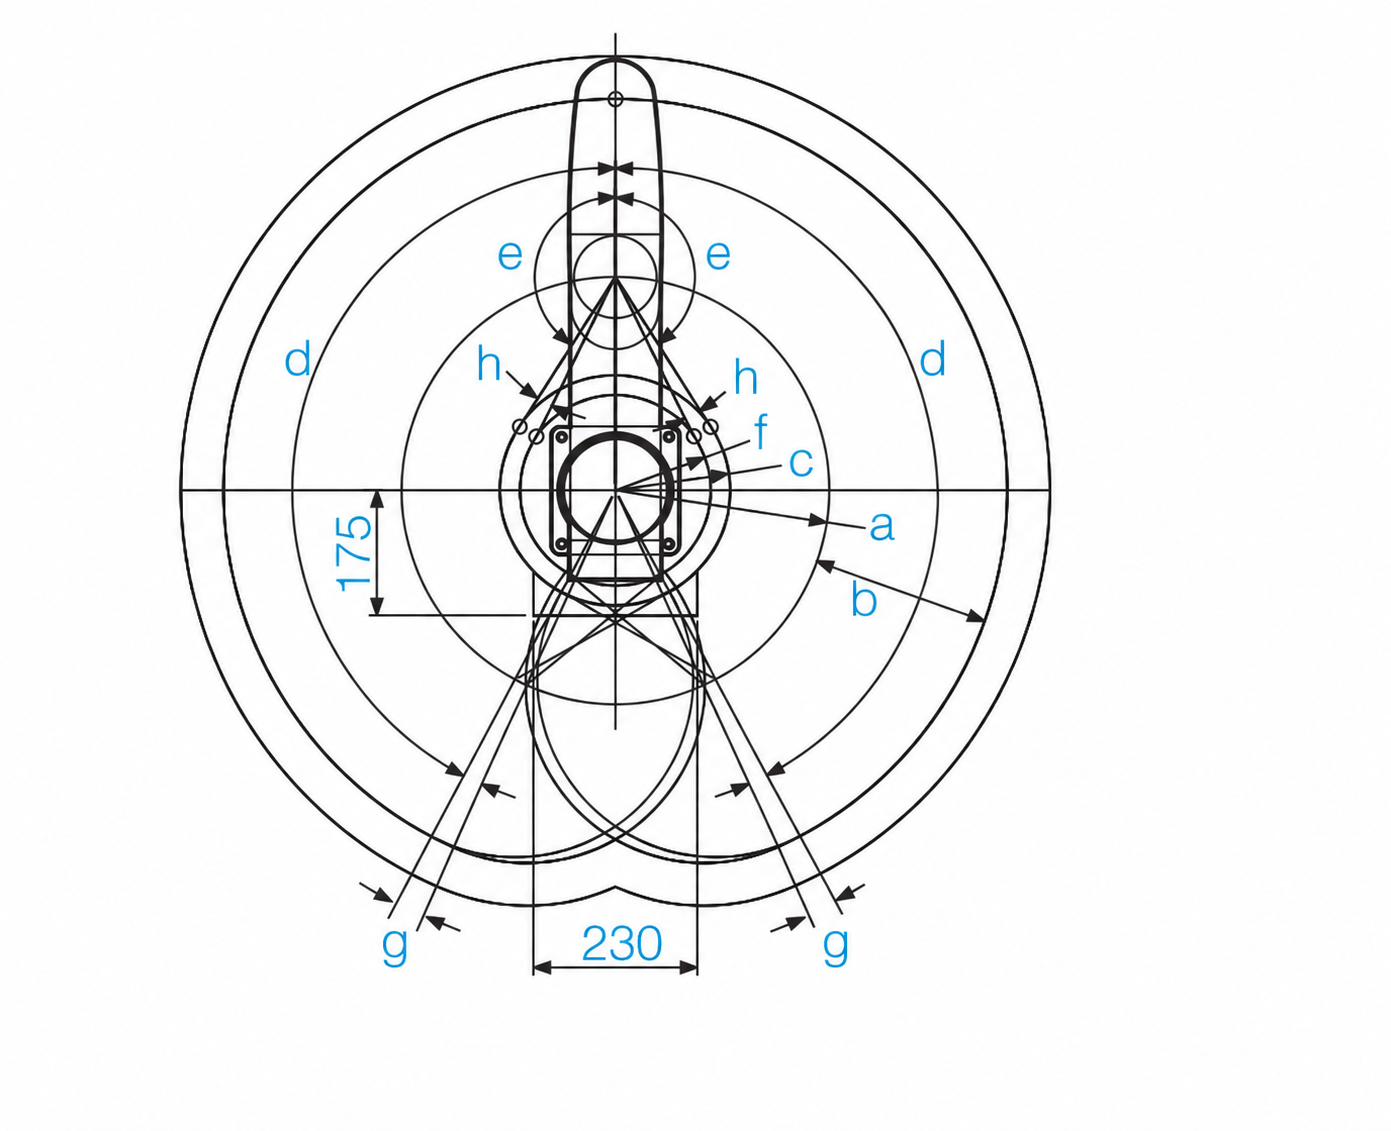
Abbildung 2 SCARA-Roboter und Draufsicht auf seinen Arbeitsraum
SCARA-Roboter werden vor allem für schnelle horizontale Umsetzbewegungen und vertikale Montagebewegungen eingesetzt. Die selektive Nachgiebigkeit in ihrem Namen besagt, dass die Struktur in verschiedenen Richtungen unterschiedlich steif ist: vertikal steifer, in der horizontalen Ebene nachgiebiger. Diese Eigenschaft allein bedeutet keinen kraftgeregelten oder sicher kollaborativen Betrieb.
Typische Aufgaben sind Elektronikmontage, Schrauben, vertikales Fügen, die Bedienung von Prüfstationen und das Ablegen von Bauteilen in Trays. Besonders vorteilhaft sind sie, wenn die Arbeitsschritte von oben ausgeführt werden können und das Produkt nicht geneigt werden muss. Für die 550-mm-Varianten der Epson-G6-Serie gibt der Hersteller eine Nenntraglast von 3 kg und eine maximale Traglast von 6 kg an. Die Wiederholgenauigkeit beträgt ±0,015 mm für die kombinierte Bewegung der Achsen 1 und 2 und ±0,010 mm für die vertikale 3. Achse. Dies sind Typdaten aus dem Handbuch; die Last- und Trägheitseinstellungen beeinflussen auch die erreichbare Dynamik.
Sechsachsige Knickarmroboter
Die ersten drei Hauptachsen eines sechsachsigen Knickarmroboters bilden typischerweise eine RRR-Grundstruktur und dienen in erster Linie der Positionierung des Arms. Die übrigen drei Achsen ermöglichen die Orientierung des Werkzeugs. Bei geeigneten geometrischen Bedingungen und Achsgrenzen bieten die sechs Achsen eine dreidimensionale Positionierung und Orientierungsänderung.
Ihr Arbeitsraum ist ein komplexer, durch innere und äußere Grenzen beschränkter Raumbereich, der sich nicht durch einen einzigen Reichweitenwert beschreiben lässt. Die tatsächliche Erreichbarkeit wird gemeinsam von der Armgeometrie, der Eigenkollision, dem Werkzeug und den umgebenden Einrichtungen bestimmt. Diese Vielseitigkeit ist besonders beim Schweißen, bei der Maschinenbeschickung, beim Kleben, bei komplexen Handhabungsaufgaben und in der Oberflächenbehandlung von Vorteil.
Das Angebot reicht von Robotern für Kleinteile bis zu Ausführungen für das Handling schwerer Werkstücke. Sowohl KUKA als auch FANUC bieten Knickarmroboter mit unterschiedlichen Reichweiten und Traglasten an. Bei der Auswahl müssen Traglast, Erreichbarkeit und geforderte Dynamik gemeinsam bewertet werden. Schnelle Punkt-zu-Punkt-Bewegungen und eine präzise Bahnführung im Prozess stellen unterschiedliche Anforderungen.
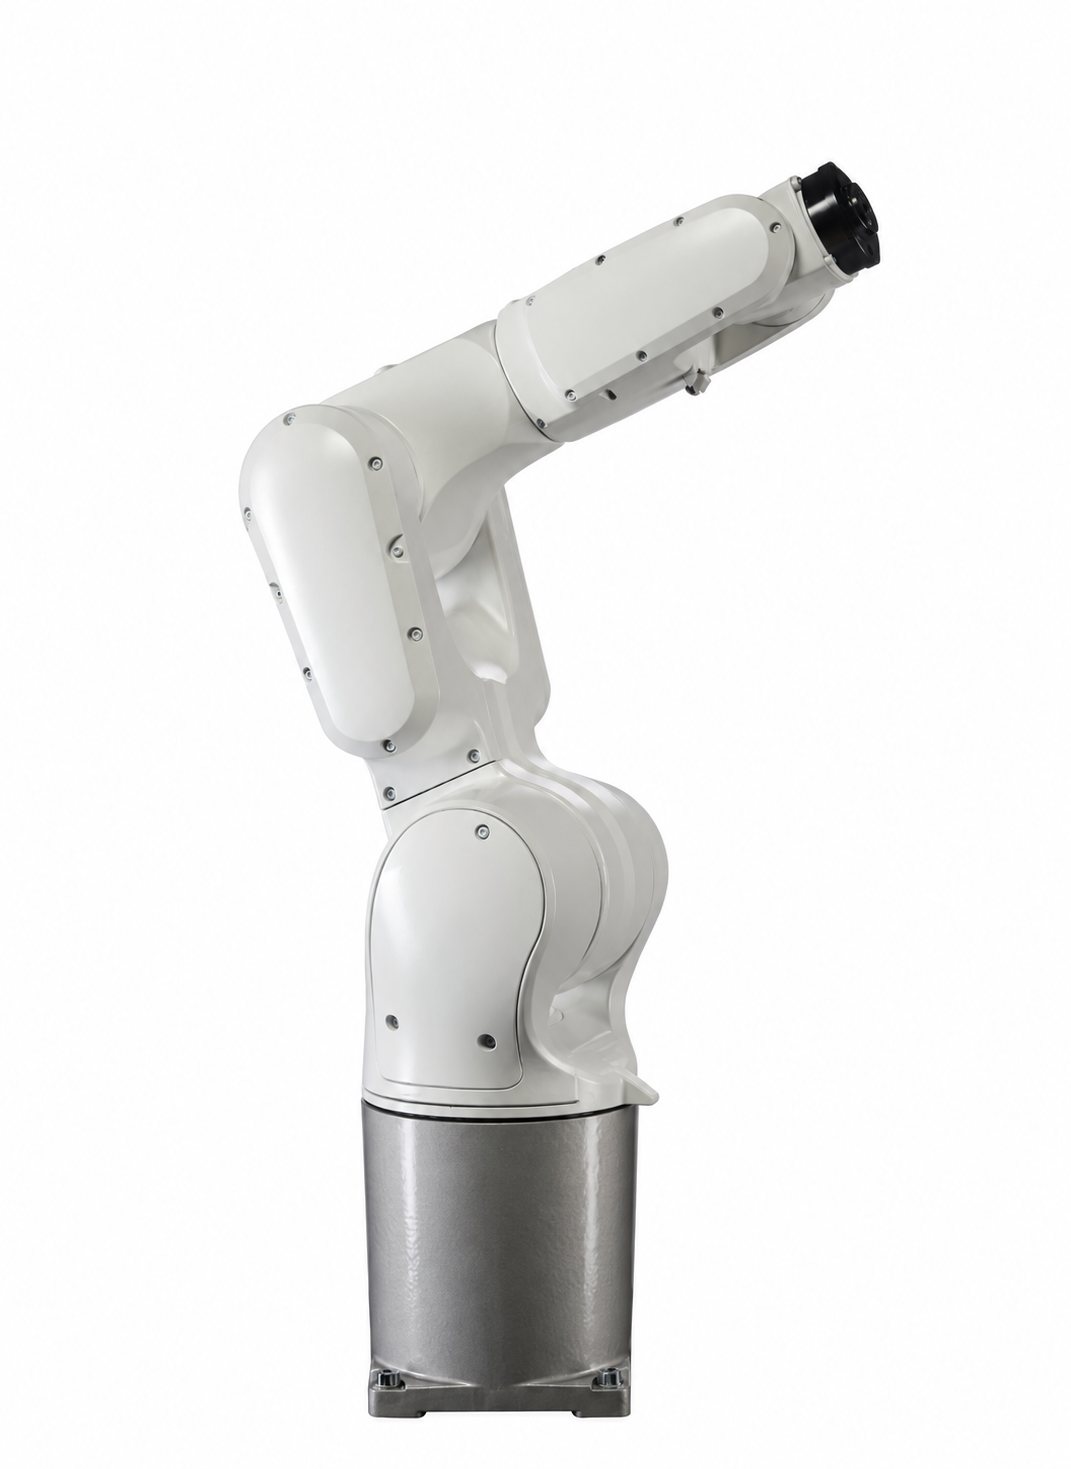
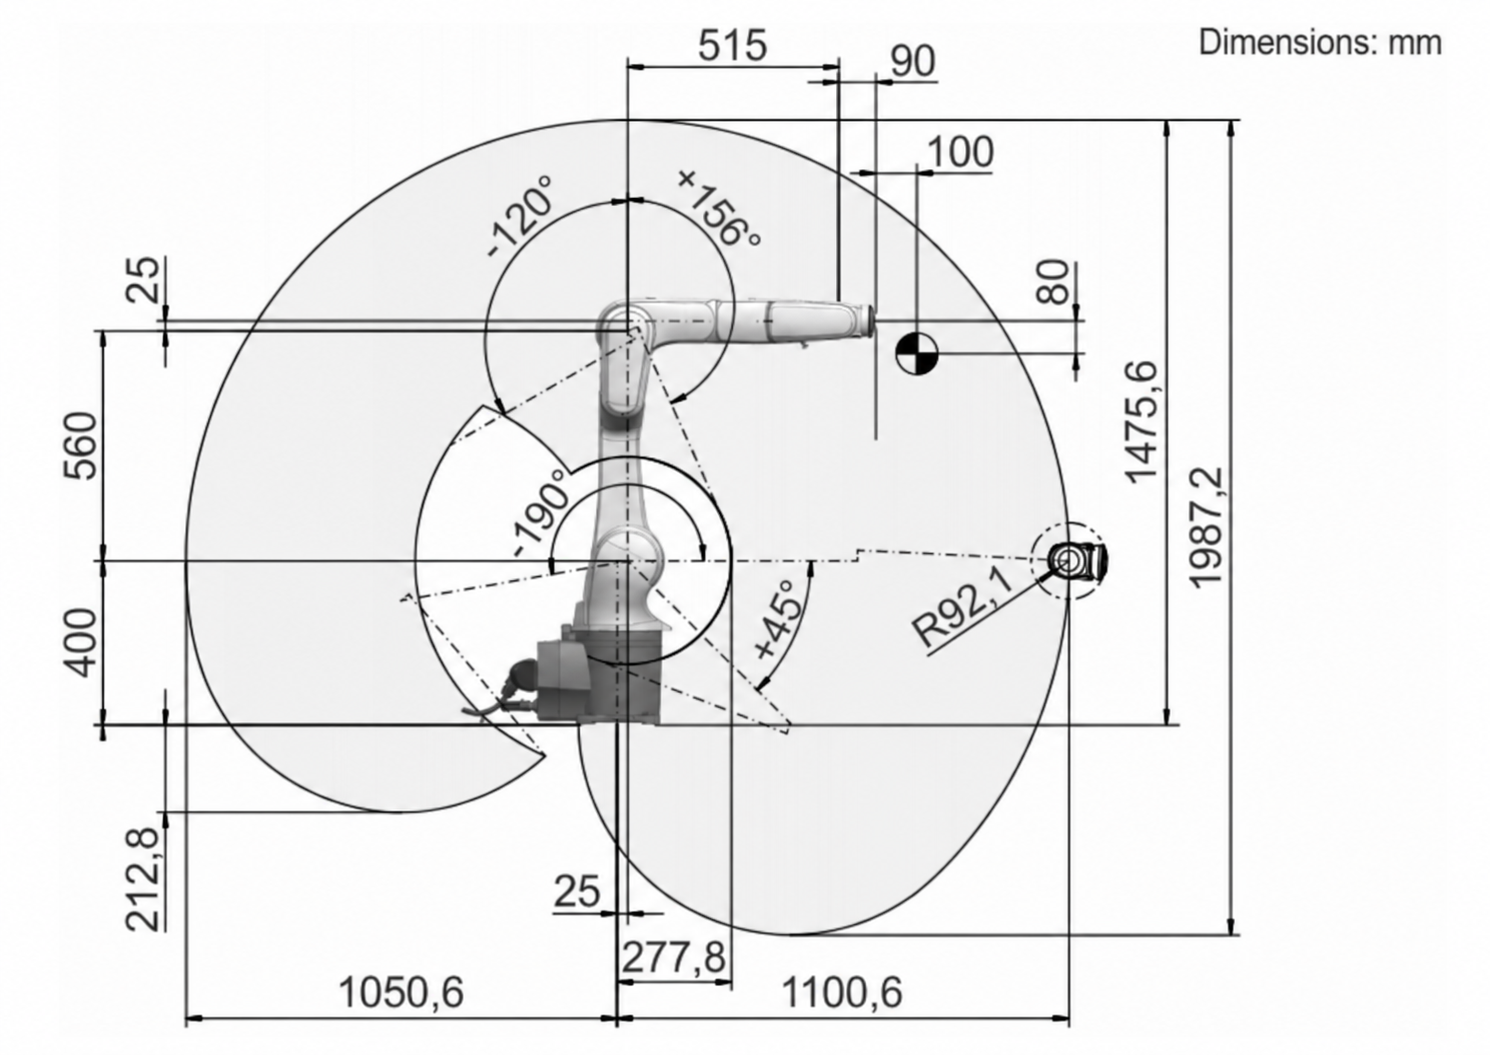
Abbildung 3 Sechsachsiger Industrieroboter und sein Arbeitsraum
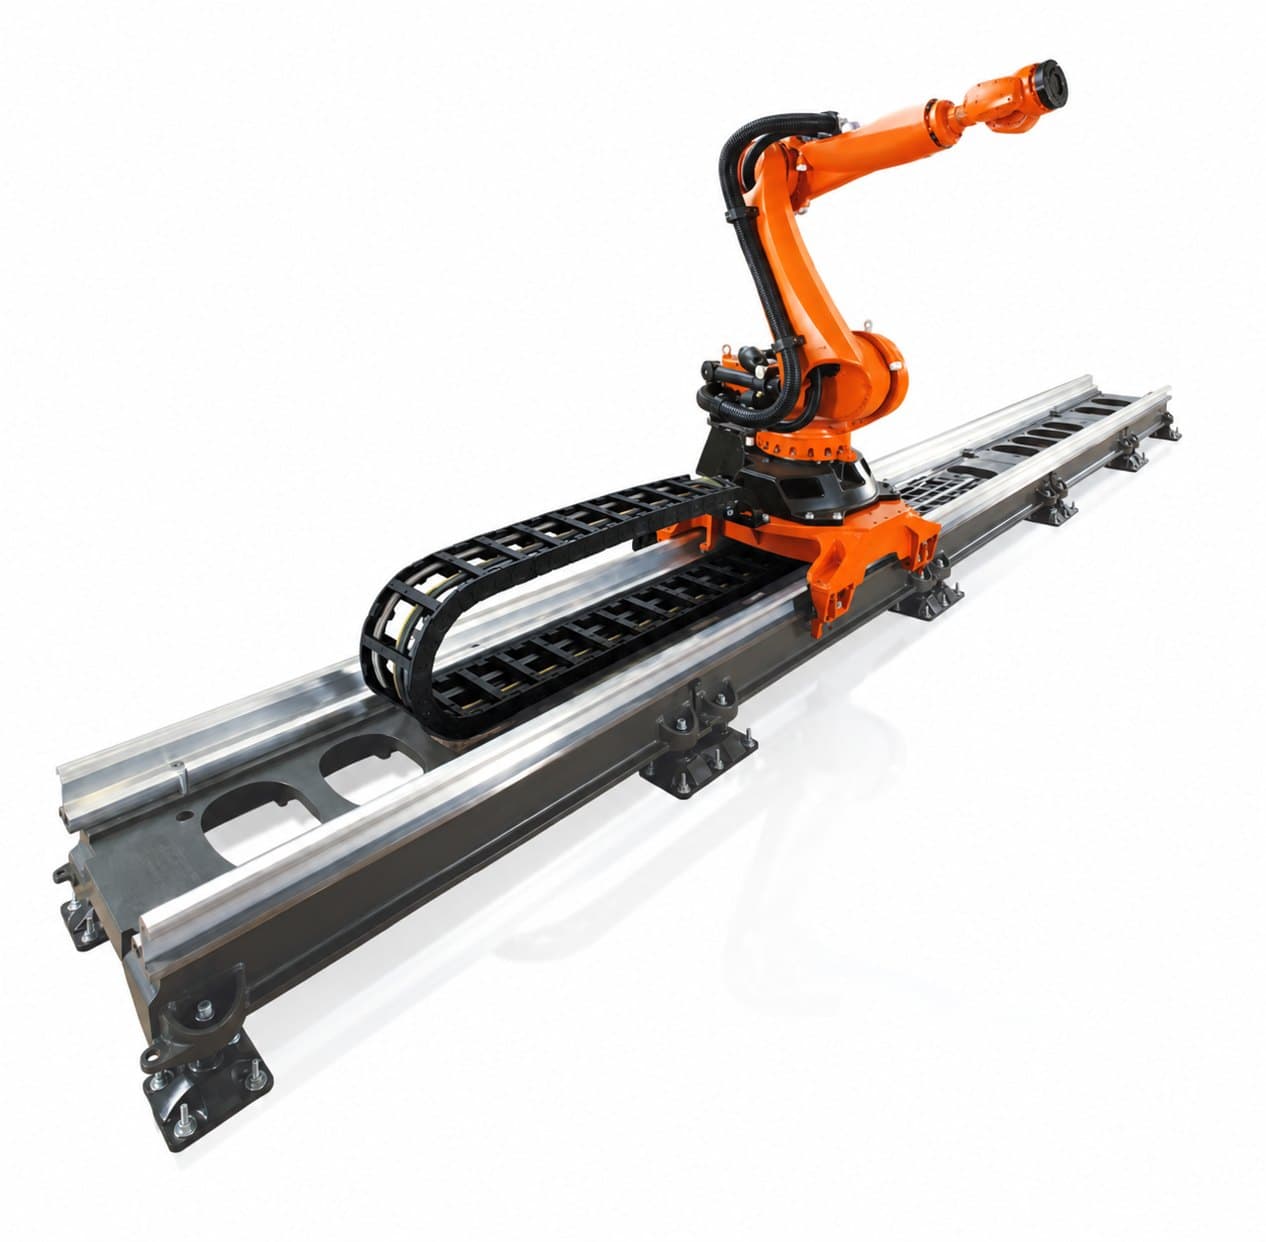
Sechsachsiger Roboter mit linearer 7. Achse
Der Arbeitsraum eines auf einer Linearbahn montierten Sechsachsroboters lässt sich durch Verfahren des Robotersockels erweitern. Die externe Achse ermöglicht die Bedienung mehrerer Arbeitsstationen, einer Maschinenreihe oder eines langen Werkstücks. Typische Anwendungen sind Maschinenbeschickung, Schweißen und die Bearbeitung großer Flächen. Mit einer geeigneten Steuerungskonfiguration kann die Linearachse koordiniert mit dem Roboterarm verfahren werden.
Die Anordnung bleibt eine Kombination aus einem sechsachsigen Arm und einer externen Linearachse. Zur Eigenreichweite des Roboters kommt ein entlang der Bahn verschiebbarer Arbeitsraum hinzu; die Tragfähigkeit des Fahrwagens der Bahn ist nicht identisch mit der Traglast am Werkzeugflansch des Roboters. Genauigkeit, gemeinsame Kalibrierung, Verkabelung und gesamte Bewegungszeit von Roboter und Lineareinheit müssen als System bewertet werden.
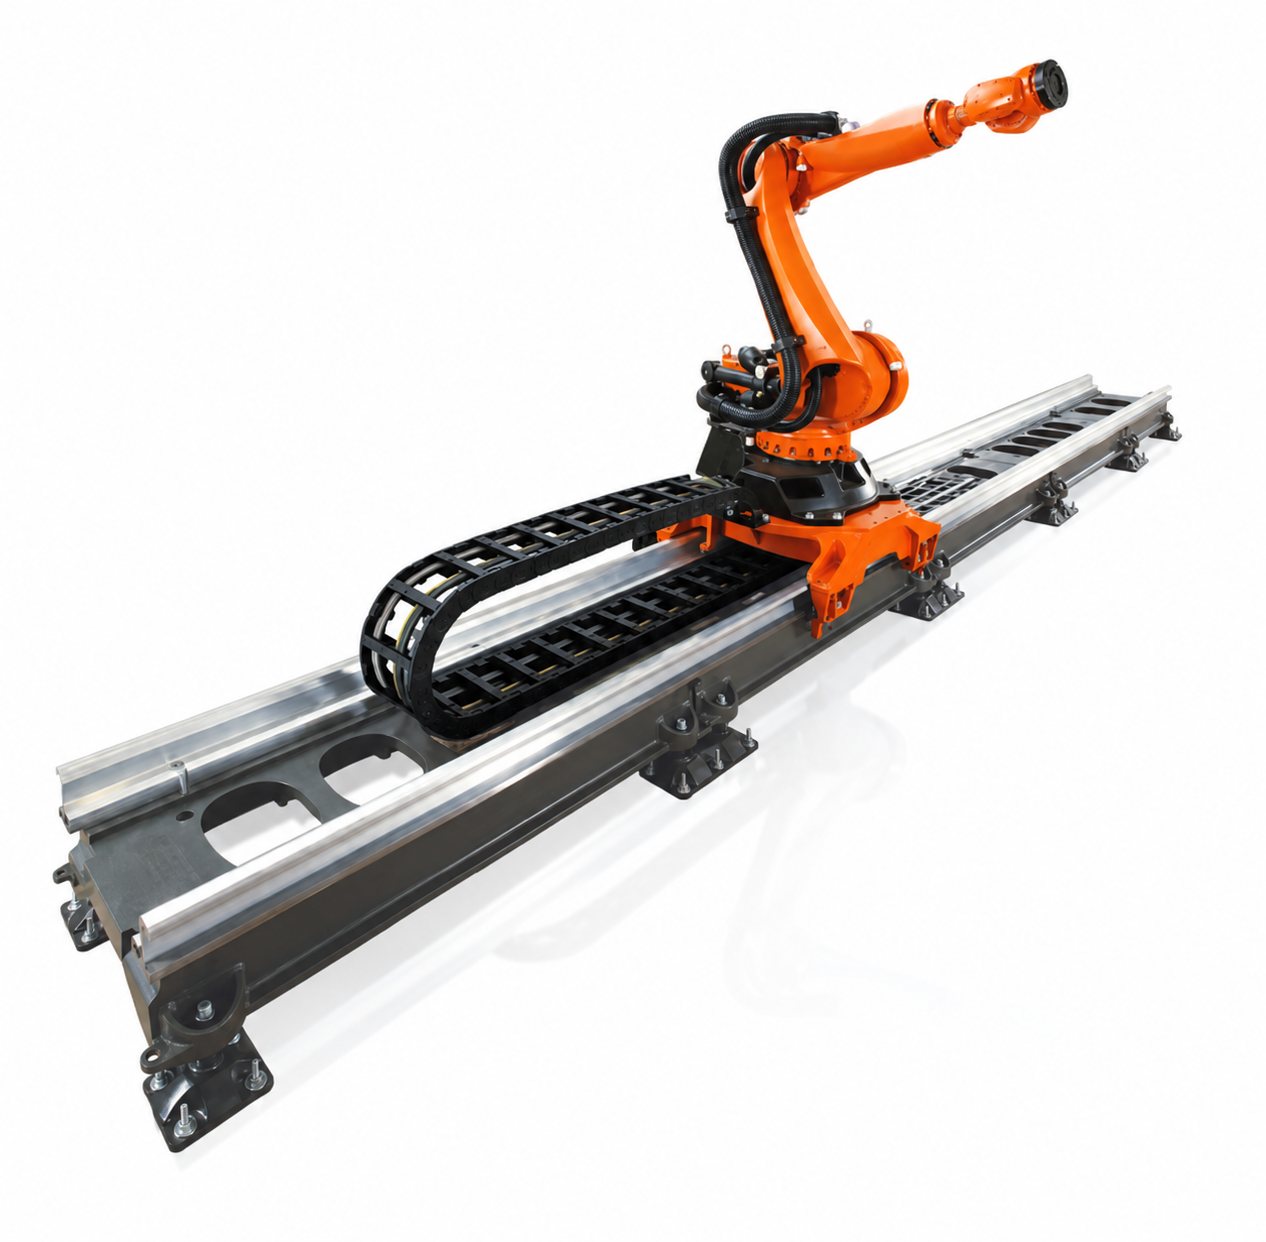
Abbildung 4 Sechsachsiger Industrieroboter auf einer externen Linearachse
Siebenachsige Roboterarme
Ein Roboterarm mit sieben eigenen Drehachsen bietet eine andere Möglichkeit: Dank der zusätzlichen Achse kann der Arm seine Konfiguration ändern, während Position und Orientierung des Werkzeugs erhalten bleiben. Diese Eigenschaft wird als kinematische Redundanz bezeichnet. Sie kann bei beengten Platzverhältnissen, beim Zugriff zwischen Hindernissen und bei komplexen Montageaufgaben von Vorteil sein. Varianten mit geeigneter Sensorik und Steuerung eignen sich auch für Feinmontage und kraftgeregeltes Fügen. Diese Fähigkeiten folgen nicht allein aus der Achsanzahl; auch die Voraussetzungen für den kollaborativen Betrieb müssen für die gesamte Anwendung geprüft werden.
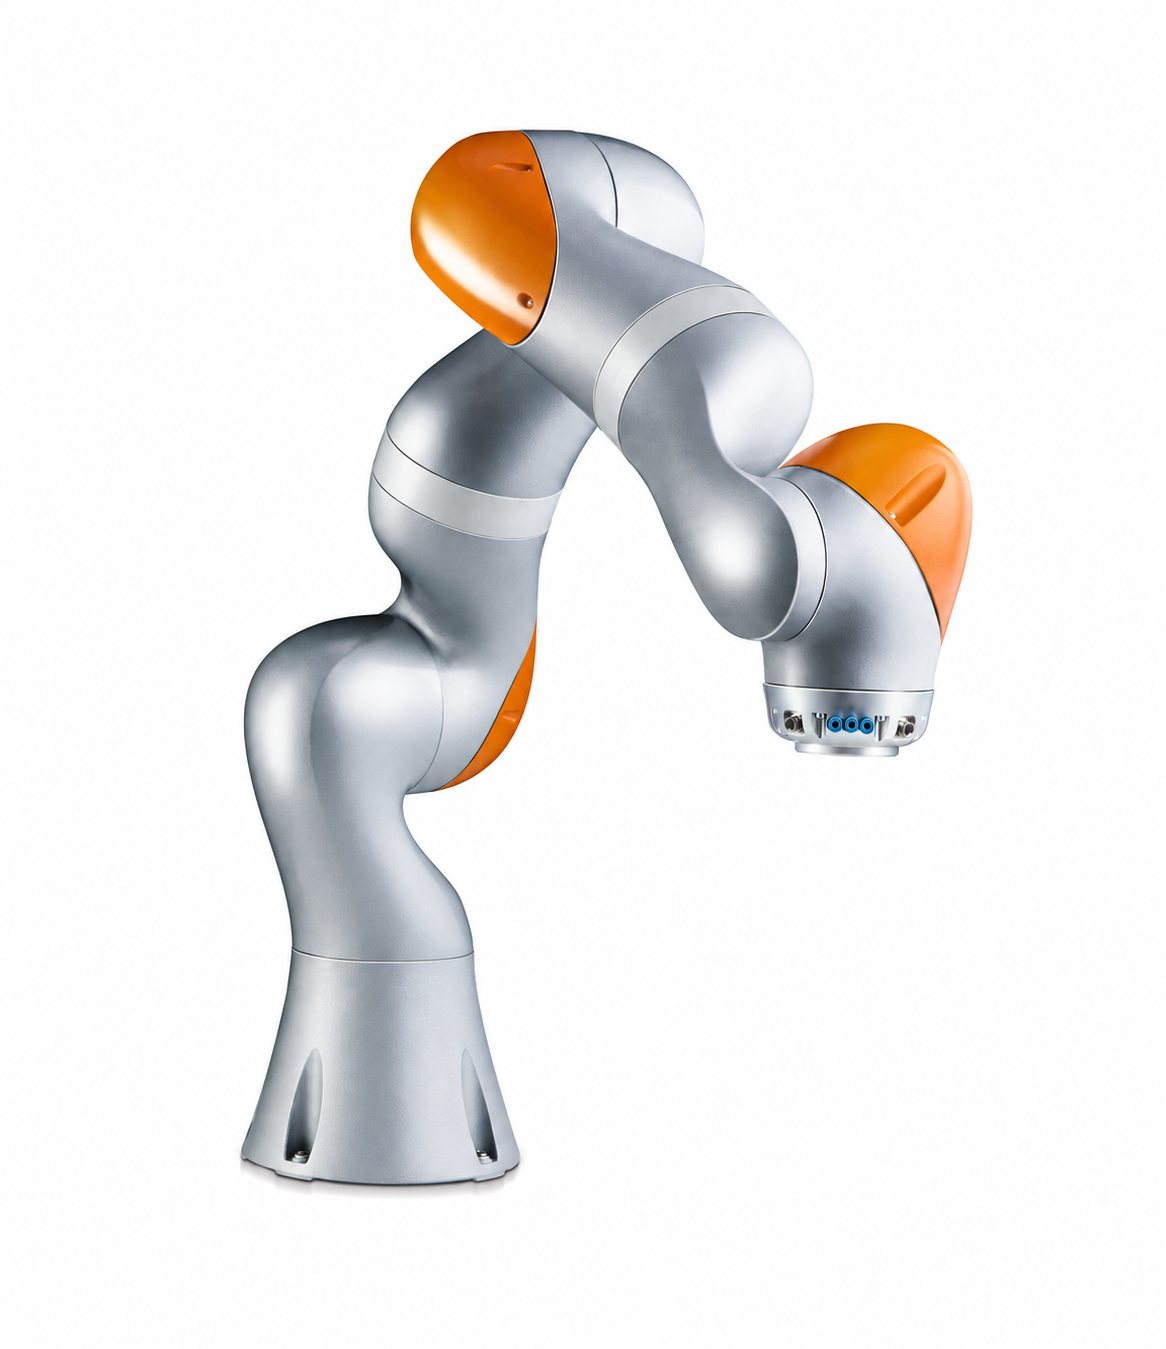
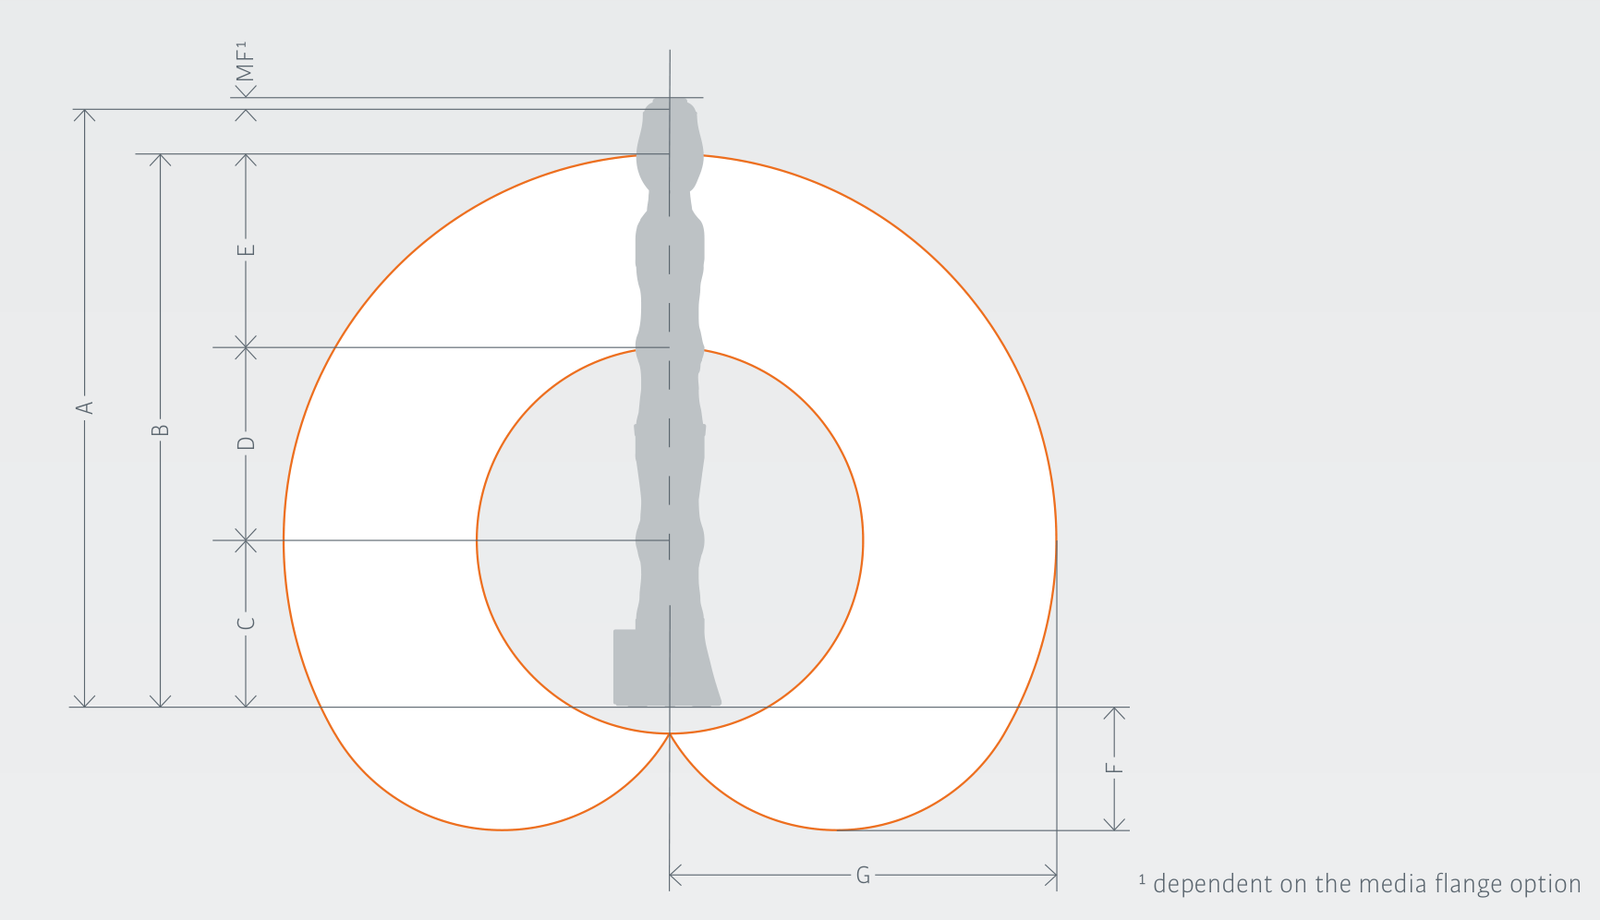
Abbildung 5 Siebenachsiger Industrieroboter und Schnitt durch seinen Arbeitsraum
Delta-Roboter
Die bewegliche Plattform eines Delta-Roboters ist über mehrere parallele kinematische Ketten mit dem Sockel verbunden. Ein Großteil der Antriebe befindet sich in der Nähe des Sockels, was eine geringe bewegte Masse und hohe Beschleunigungen begünstigt. Der Arbeitsraum wird in der Regel von oben bedient; er ist im zentralen Bereich gut nutzbar und zu den Rändern hin komplex begrenzt.
Die Haupteinsatzgebiete von Delta-Robotern sind schnelles Sortieren, Verpacken und das Aufnehmen von Teilen vom Förderband. Die Orientierungsmöglichkeiten des Werkzeugs werden gemeinsam von Anzahl und Anordnung der Achsen bestimmt: Es gibt drei-, vier-, fünf- und sechsachsige Varianten. Der Vorteil der hohen Dynamik lässt sich nur nutzen, wenn auch Produkterkennung, Förderbandverfolgung und Greifen mit dem geforderten Takt mithalten können.
Der fünfachsige Delta-Roboter ABB IRB 365-1.5/1100 hat eine Traglast von 1,5 kg und einen Nenndurchmesser des Arbeitsraums von 1100 mm. Der Hersteller gibt eine Pose-Wiederholgenauigkeit von 0,05 mm für die Prüfung nach ISO 9283 an, bei Nennlast und einer Geschwindigkeit von 1,6 m/s, in der normgemäßen Prüfebene. Der Wert garantiert nicht dasselbe Ergebnis in jedem Arbeitspunkt und jeder Bewegungsrichtung. Erreichbarkeit, Orientierung und schonende Produkthandhabung müssen in der jeweiligen Anwendung geprüft werden.
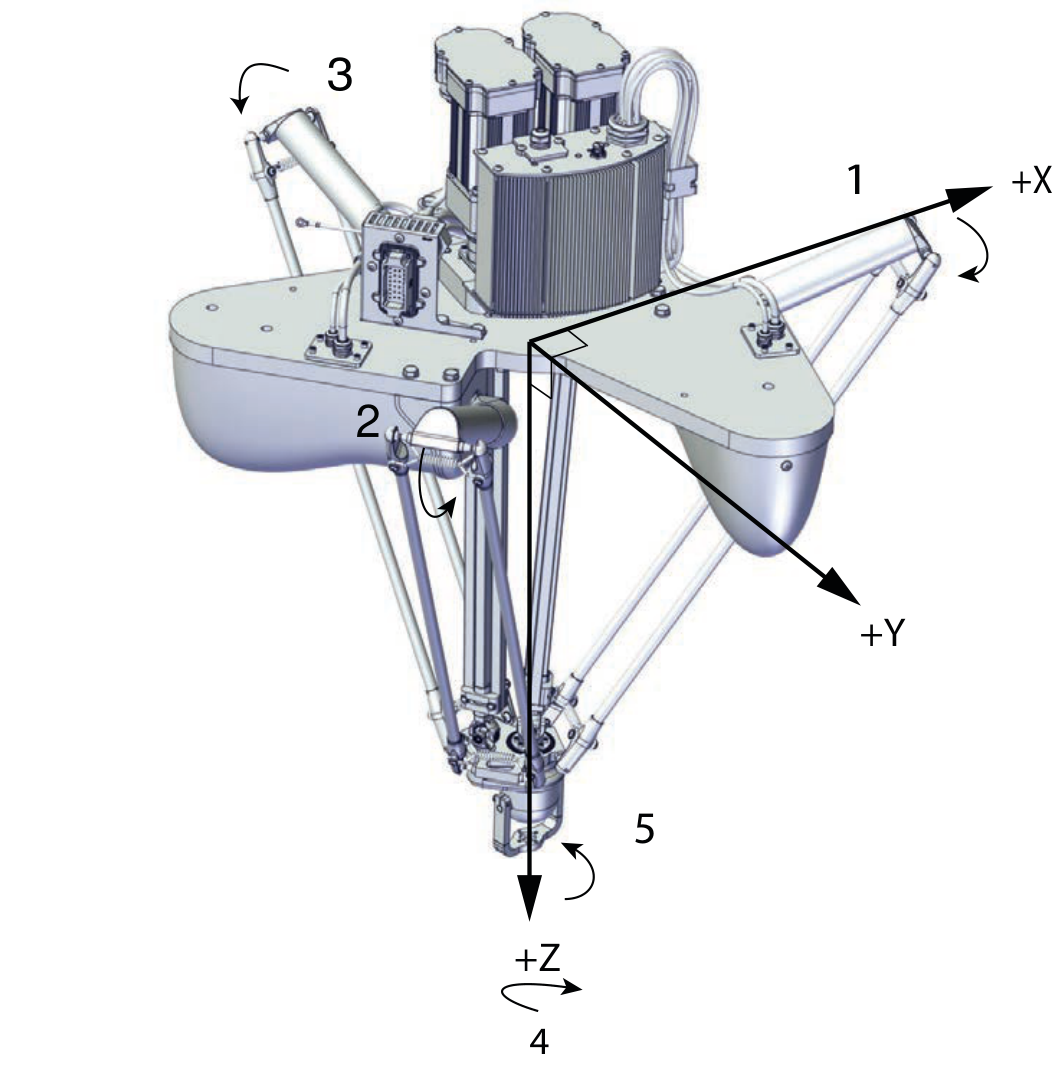
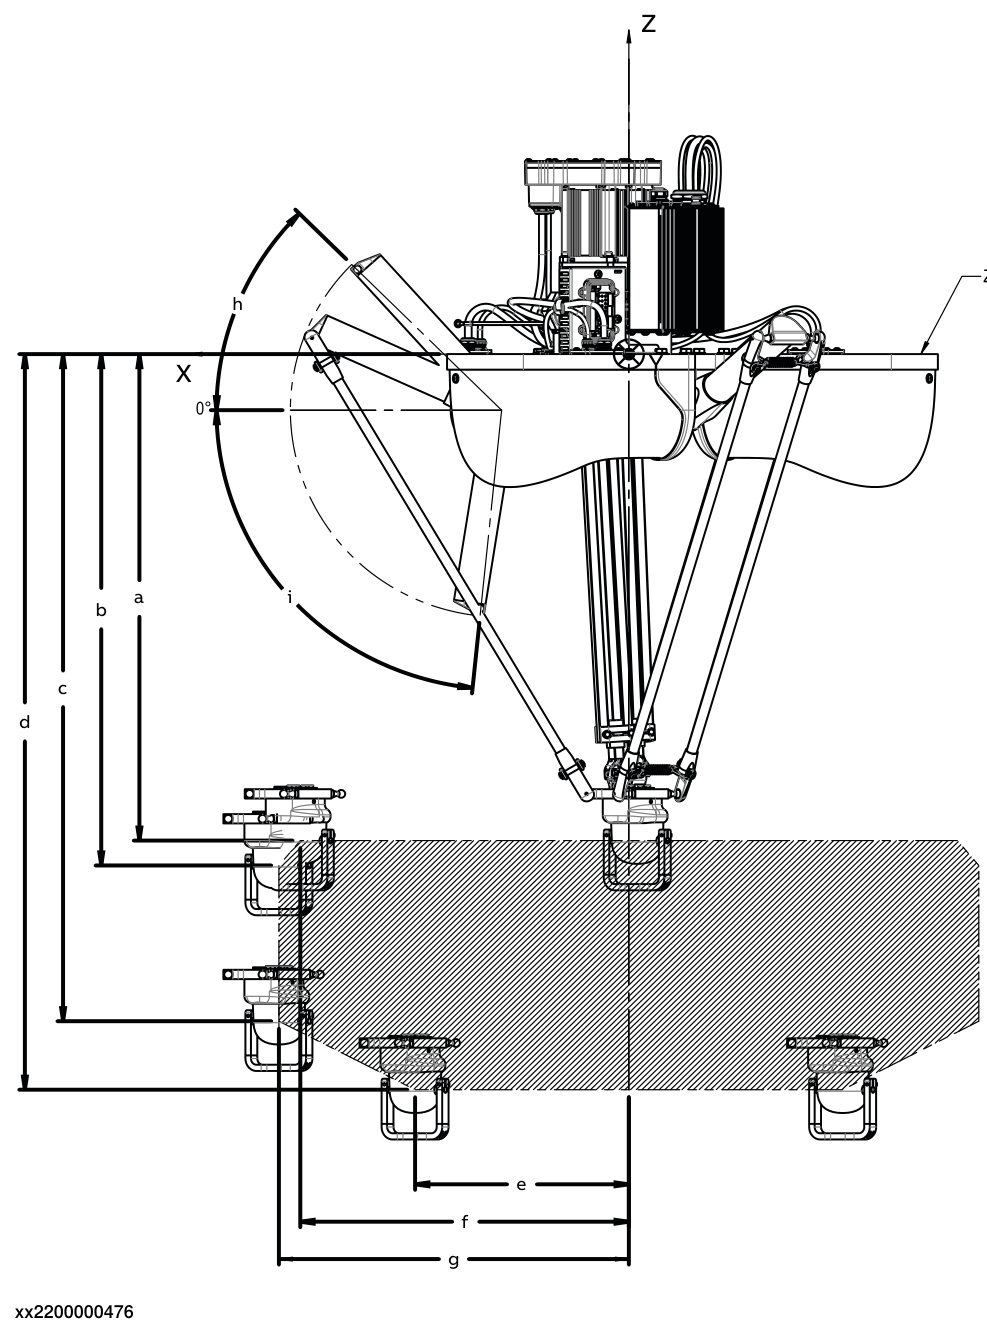
Abbildung 6 Delta-Roboter und seitlicher Schnitt durch seinen Arbeitsraum
Praktischer Vergleich der Robotertypen
Die folgende Tabelle fasst die typischen Auswahlkriterien zusammen. Für eine Aufgabe können mehrere Bauformen geeignet sein; die Entscheidung stützt sich auf die Untersuchung der gesamten Anwendung.
| Robotertyp | Typische Anwendung | Wichtigster Vorteil | Zu berücksichtigende Einschränkung |
|---|---|---|---|
| Kartesisch | Maschinenbeschickung, Be- und Entladen, Dosieren | Die Achslängen lassen sich an die Aufgabe anpassen. | Zum Drehen ist eine zusätzliche Achse nötig; bei langen Verfahrwegen ist die Steifigkeit entscheidend. |
| SCARA | Umsetzen in der Ebene, vertikale Montage | Schnelle Bewegung bei von oben zugänglichen Arbeitsschritten. | Die übliche vierachsige Ausführung bietet keine beliebige räumliche Orientierung. |
| Sechsachsiger Knickarm | Schweißen, Maschinenbeschickung, Kleben | Vielseitige räumliche Erreichbarkeit und Orientierung. | Achsgrenzen, Singularitäten und Kollisionen können die Bahn einschränken. |
| Sechsachsig, mit externer Linearachse | Bedienung mehrerer Stationen oder eines langen Werkstücks | Durch Verfahren der Roboterbasis wird der Arbeitsraum erweitert. | Platzbedarf, Kalibrierung, Verkabelung und Verfahrzeit der Bahn spielen ebenfalls eine Rolle. |
| Arm mit sieben Gelenkachsen | Montage auf engem Raum, Umgehen von Hindernissen | Für dieselbe Werkzeuglage sind mehrere Armstellungen wählbar. | Die zusätzliche Achse allein garantiert weder Kraftregelung noch kollaborativen Betrieb. |
| Delta | Schnelles Sortieren, Verpacken | Geringe bewegte Masse, hohe Dynamik. | Nutzbarer Arbeitsraum, Orientierungsmöglichkeiten und Greifen können die Aufgabe begrenzen. |
Die wichtigsten Kriterien der Roboterauswahl
Traglast und dynamische Beanspruchung
Die Traglast bezieht sich auf die gesamte am Werkzeugflansch angebrachte Last. Dazu gehören neben dem Werkstück auch der Greifer, der Werkzeugwechsler, die Adapter und das mitbewegte Zubehör. Beispielsweise ergeben 6 kg Produkt, 3 kg Greifer und 1 kg Adapter zusammen eine Last von 10 kg. Die Last muss für den leeren und den mit Produkt beladenen Greifer sowie bei Mehrfachhandling für jede relevante Stückzahl ermittelt werden.
Die Bezeichnung „10-kg-Roboter“ sagt für sich genommen nicht aus, wie groß und wie geformt die Baugruppe sein darf, die damit bewegt werden kann. Die zulässige Last wird auch durch die Lage des gemeinsamen Massenmittelpunkts, also des Schwerpunkts, und durch die Massenträgheitsmomente beeinflusst. Ein weiter von der Drehachse entfernter Schwerpunkt kann ein größeres Schwerkraftmoment verursachen, eine größere Trägheit erhöht das zum Beschleunigen und Abbremsen erforderliche Drehmoment. Die Änderung der zulässigen Masse lässt sich nicht mit einer einzigen, abstandsproportionalen Regel beschreiben: Die vom Hersteller für Schwerpunkt, Drehmoment und Trägheit angegebenen Grenzen müssen gemeinsam geprüft werden.
Nenn- und Maximallast sind nicht zwangsläufig identisch; der Maximalwert darf nur unter den vom Hersteller angegebenen Bedingungen ausgeschöpft werden. Das Lastdiagramm veranschaulicht den Zusammenhang zwischen zulässiger Masse und Schwerpunktlage. In der Abbildung bezeichnet Lz den Schwerpunktversatz entlang der Flanschachse, Lxy den Versatz senkrecht dazu. Der gemeinsame Schwerpunkt der gesamten Baugruppe aus Greifer und Werkstück muss mit der Kurve der entsprechenden Masse verglichen werden. Das gezeigte Diagramm ist ein Beispiel für eine einzelne Robotervariante; bei der Auslegung sind stets die gültigen Daten der ausgewählten Ausführung zu verwenden.
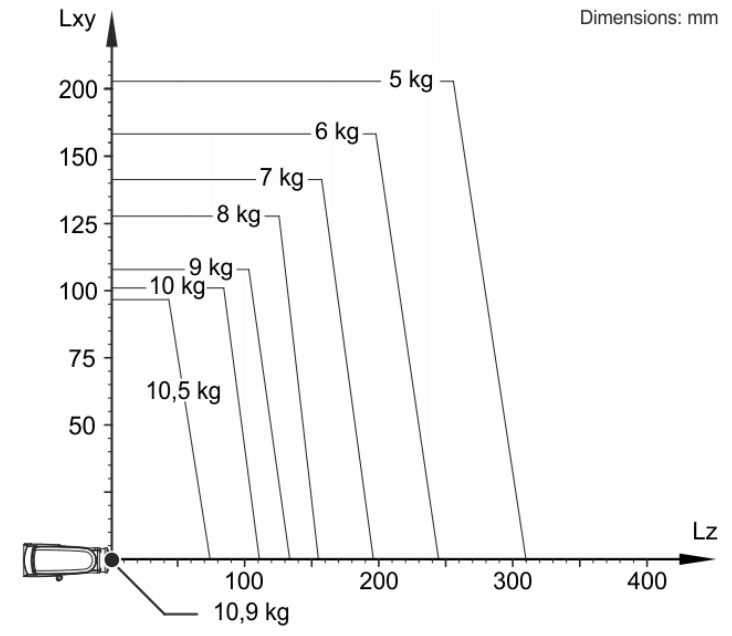
Abbildung 7 Zusammenhang zwischen Traglast und Schwerpunktlage am Beispiel eines KUKA-Roboters
Die Eignung muss anhand der Lastdiagramme des ausgewählten Roboters und bei Bedarf mit der Auslegungssoftware des Herstellers geprüft werden. Die Schwerpunkt-Grenzkurve allein ersetzt keine Trägheits- und Dynamikuntersuchung. Die zulässigen Grenzen und die erreichbare Dynamik sind typabhängig; eine pauschal gewählte prozentuale Reserve ersetzt diese Prüfung nicht. Die freigegebenen Lastdaten müssen auch in der Robotersteuerung entsprechend der tatsächlichen Werkzeug- und Produktkonfiguration eingestellt werden.
Ein Roboter mit 10 kg Nenntraglast ist also nicht zwangsläufig geeignet, eine Einheit aus Greifer und Werkstück mit einer Gesamtmasse von 10 kg zu bewegen. Die Eignung muss unter Berücksichtigung von Schwerpunkt, Massenträgheitsmomenten und geforderter Bewegungsdynamik anhand der Herstellervorgaben nachgewiesen werden.
Arbeitsraum und tatsächliche Erreichbarkeit
Der Arbeitsraum ist der räumliche Bereich, den ein definierter Referenzpunkt des Roboters erreichen kann. Die Reichweite (engl. reach) ist eine charakteristische Größe dieses Bereichs: Bei Knickarmrobotern ist damit in der Regel die maximale Auslage gemeint. Das bedeutet nicht, dass jeder Punkt einer vollständigen Kugel mit jeder Werkzeugrichtung erreichbar ist. Bei Delta-Robotern ist die Nenngröße häufig der Arbeitsraumdurchmesser; ihre geometrische Bedeutung ist stets zu prüfen.
Aus der Herstellerzeichnung ist außerdem abzulesen, ob sich die Grenze des Arbeitsraums auf den Handgelenkmittelpunkt, den Flansch oder einen anderen Referenzpunkt bezieht. Für die Aufgabe zählen die Lage des festgelegten Arbeitspunkts des Werkzeugs, des TCP (Tool Center Point), und die Orientierung des Werkzeugs. Neben der Aufnahme- und Ablageposition muss der gesamte An- und Abfahrweg untersucht werden – einschließlich des Platzbedarfs von Arm, Greifer, Energiezuführung und umgebenden Maschinen.
Dieselbe Werkzeugposition und -orientierung kann unter Umständen mit mehreren Roboterkonfigurationen, also mit unterschiedlichen Achsstellungen, erreicht werden. Neben den Achsgrenzen muss auch die Umgebung von Singularitäten geprüft werden. Das sind kinematische Stellungen, in deren Nähe schon kleine Werkzeugbewegungen in bestimmten Richtungen sehr hohe Achsgeschwindigkeiten erfordern können. Geeignete Endpunkte belegen also noch nicht, dass der gesamte Arbeitsschritt ausführbar ist.
Taktzeit und Produktionsleistung
Die Taktzeit gibt den Zeitbedarf der gesamten Bearbeitungsfolge an. Dazu gehören das Anfahren, das Greifen und dessen Kontrolle, der Transport, das Ablegen sowie Wartezeiten oder die Synchronisation mit dem Prozess und anderen Einrichtungen. Parallel ausführbare Vorgänge sind entsprechend der tatsächlichen Steuerungsabfolge zu berücksichtigen.
Die maximalen Achsgeschwindigkeiten und der Testzyklus des Herstellers allein reichen nicht aus, um die Leistung in der Anwendung zu beurteilen. Bei kurzen Bewegungen erreicht der Roboter seine Höchstgeschwindigkeit oft gar nicht: Maßgeblich sind Beschleunigung, Verzögerung und die Beruhigungszeit in der Zielposition. Steifigkeit des Greifers, Stabilität des Produkts und Massenverteilung beeinflussen die Taktzeit daher unmittelbar. Auch die programmierte Bahn spielt eine Rolle: Wo der Prozess es zulässt, kann das Überschleifen zwischen Bahnabschnitten die Anzahl der Halte verringern. Dies führt jedoch zu einer Abweichung vom ursprünglichen Eckpunkt und ist deshalb nur innerhalb der zulässigen Bahnabweichung anwendbar.
Die Testzyklen der Hersteller beziehen sich auf eine festgelegte Bewegungsbahn und Last. Das Ergebnis einer 25/305/25-mm-Testbewegung entspricht zum Beispiel nicht dem Zeitbedarf eines vollständigen Prozessschritts. Die reale Aufgabe muss mit den tatsächlichen Positionen, Lasten, Greifzeiten und Wartezeiten simuliert oder durch Versuche überprüft werden.
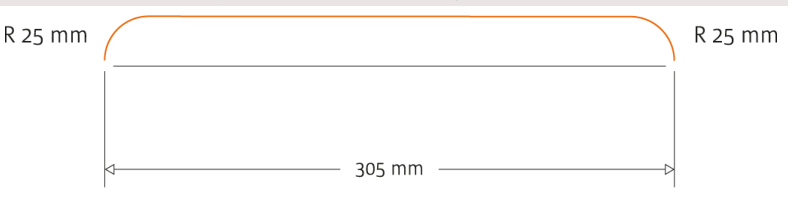
Abbildung 8 Bahn einer 25/305/25-mm-Testbewegung
Für die Produktion ist die tatsächlich gefertigte Anzahl an Gutteilen entscheidend. Zur Veranschaulichung: Ein Zellenzyklus von 6 Sekunden mit einem Produkt je Zyklus ergibt eine theoretische Kapazität von 600 Stück/Stunde. Liegt die Verfügbarkeit innerhalb der geplanten Produktionszeit bei 90 %, der Leistungsgrad im Betrieb bei 95 % und der Anteil der Gutteile bei 98 %, beträgt die erwartete Ausbringung 600 × 0,90 × 0,95 × 0,98 ≈ 503 Gutteile/Stunde.
Im Beispiel berücksichtigt die Verfügbarkeit die Stillstandszeiten, der Leistungsgrad die Verlangsamungen und Kurzstillstände im Betrieb und der Qualitätsgrad die nicht konformen Teile. Derselbe Verlust darf nur einmal angesetzt werden. Es handelt sich um angenommene Werte; die tatsächlichen Daten sind anhand betrieblicher Messungen oder vereinbarter Abnahmeanforderungen zu ermitteln. Ziel ist es, die in Gutteilen ausgedrückte Leistung des gesamten Fertigungsprozesses zu steigern.
Genauigkeit und Prozesseignung
Die Wiederholgenauigkeit – häufig auch als Wiederholpräzision bezeichnet – beschreibt, mit welcher Streuung der Roboter zur selben vorgegebenen Pose zurückkehrt. Die absolute Positioniergenauigkeit beschreibt die Abweichung zwischen vorgegebener und tatsächlich erreichter Lage, die Bahngenauigkeit die geometrische Abweichung der während der Bewegung abgefahrenen Bahn. Dies sind unterschiedliche Leistungskenngrößen, die zusammen mit den Messbedingungen interpretiert werden müssen.
Der Unterschied ist prozessbedingt wichtig: Bei geteachten Aufnahmepunkten kann eine andere Eigenschaft maßgeblich sein als bei einer Positionierung anhand externer Koordinaten oder bei einer kontinuierlichen Klebebahn. Zum Fehler des Gesamtprozesses tragen auch Vorrichtung, Produktlage, Greifer, TCP-Bestimmung und Kalibrierung bei. Bei Aufgaben mit Bearbeitungskräften müssen zudem die Steifigkeit von Roboter und Spannmittel sowie die durch die Kräfte verursachte Verlagerung bewertet werden.
In der Abbildung bezeichnet A die vorgegebene Pose und B den Mittelwert der erreichten Posen; AP veranschaulicht die Positionierabweichung, RP die Wiederholgenauigkeit. Die rechte Zeichnung zeigt die Abweichung zwischen vorgegebener und tatsächlicher Bahn sowie die Streuung wiederholter Bahnen.
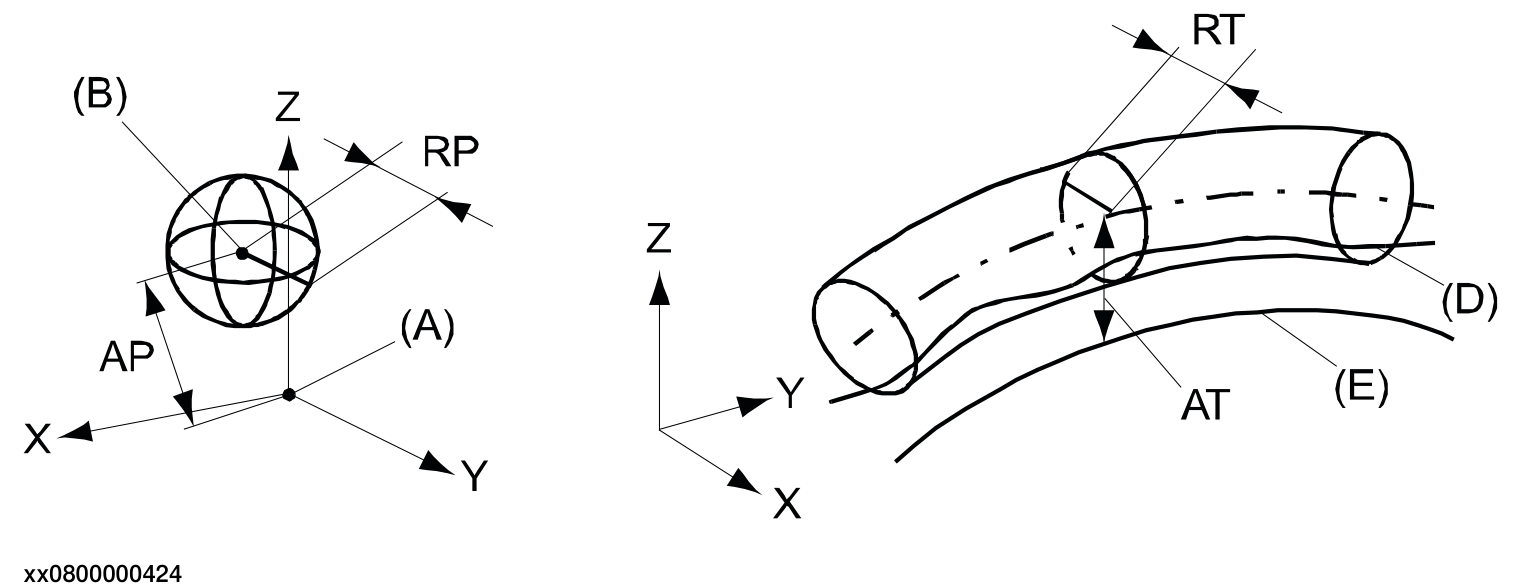
Abbildung 9 Positioniergenauigkeit, Wiederholgenauigkeit und Bahnkenngrößen
Montageart und Tragkonstruktion
Ob eine Boden-, Wand- oder Deckenmontage möglich ist, ist eine Eigenschaft der konkreten Robotervariante. Die zulässige Einbaulage muss in der Herstellerdokumentation geprüft werden, unter Berücksichtigung der Last- und Schmierbedingungen sowie der erforderlichen Einstellungen in der Steuerung. Die mechanische Befestigungsmöglichkeit allein belegt nicht, dass der Roboter in der betreffenden Lage betrieben werden kann.
Die Tragkonstruktion muss die bei Bewegung und Anhalten auftretenden Kräfte und Momente aufnehmen. Eine unzureichende statische Steifigkeit kann zu Verlagerungen führen, ein ungünstiges dynamisches Verhalten zu Schwingungen und längeren Beruhigungszeiten. Bei der Auslegung müssen deshalb beide Aspekte auf Grundlage der vom Hersteller angegebenen Lastdaten berücksichtigt werden.
Besondere Umgebungsanforderungen
Die Umgebungseignung ist aus der konkreten Exposition abzuleiten: Staub, Feuchtigkeit, Reinigungsmittel, Temperatur oder prozessbedingte Verschmutzung können unterschiedliche Lösungen erfordern. Die IP-Schutzart allein gibt keine Auskunft über Chemikalienbeständigkeit, Reinraumtauglichkeit oder hygienegerechte Gestaltung. Schutzart und zulässige Umgebung von Roboterarm, Handgelenk und Steuerschrank können voneinander abweichen.
Im Reinraum sind die Partikelemission des Roboters und die Konformität der gesamten Installation mit der geforderten Reinraumklasse entscheidend. In der Lebensmittelindustrie können eine leicht zu reinigende Bauweise, geeignete Schmierstoffe und Beständigkeit gegenüber Reinigungsverfahren erforderlich sein. Direkter Produktkontakt und das Handling geschlossener Verpackungen stellen unterschiedliche Anforderungen.
Innerhalb der Anwendungen im Gesundheitswesen sind die Herstellung von Medizinprodukten, die Laborautomatisierung und die direkte Patientenversorgung zu unterscheiden: Die Eignung für den industriellen Einsatz belegt für sich genommen nicht die Eignung für Letztere. In explosionsgefährdeten Bereichen ist eine nachweislich für die jeweilige Zone und das jeweilige Medium geeignete Ausführung erforderlich. Neben dem Roboter muss auch die Eignung des Greifers und der übrigen eingebauten Einheiten geprüft werden.
Sicherheitskonzept und kollaborative Anwendung
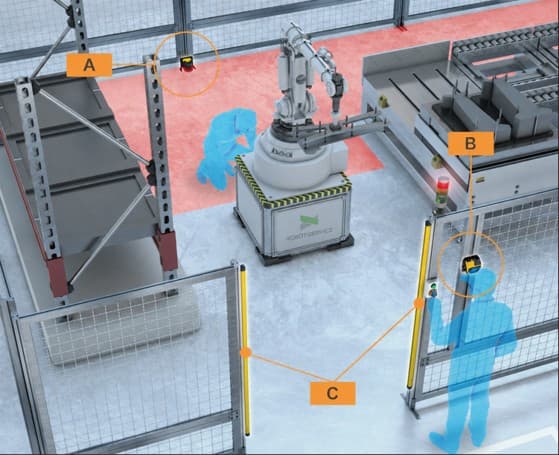
Die Möglichkeit einer kollaborativen Anwendung ist unabhängig von der kinematischen Einordnung zu prüfen. Neben den integrierten Sicherheitsfunktionen des Roboters müssen die gesamte Bewegung, der Greifer, das Werkstück und die prozessbedingten Gefährdungen bewertet werden. Die erforderlichen Schutzmaßnahmen sind auf Grundlage der Risikobeurteilung der gesamten Anwendung festzulegen.
Die Sicherheitslösung beeinflusst auch die Produktionsleistung und den Platzbedarf. Es ist zu untersuchen, wie Materialzuführung, Werkstückentnahme, Störungsbeseitigung und Wartung ablaufen und welche Unterbrechungen sie verursachen. Die geforderte Taktzeit muss unter Berücksichtigung der erforderlichen Geschwindigkeitsbegrenzung bzw. der Schutzhalte nachgewiesen werden.
Weiterführender Inhalt: Kollaborative Roboter und Maschinensicherheit
Steuerung und Integration in das Produktionssystem
Der Kommunikationsbedarf muss auf konkrete Schnittstellen und Funktionen heruntergebrochen werden. Das Vorhandensein eines Ethernet-Anschlusses belegt für sich genommen beispielsweise nicht die Unterstützung eines bestimmten Industrieprotokolls, einer Kommunikationsrolle oder einer sicheren Kommunikation. Im Angebot sind die erforderliche Hardware, Softwareoptionen und Lizenzen zu prüfen.
Zur Integration können auch kamerabasierte Lagekorrektur, Kraftsensorik, Förderbandverfolgung und die Ansteuerung externer Achsen gehören. Hier ist über die Datenverbindung hinaus die Abstimmung von Koordinatensystemen, Kalibrierung, Reaktionszeiten und Fehlerbehandlung erforderlich. Der Betrieb der gewählten Lösung muss zudem auf das Know-how des Betriebspersonals und die verfügbare Unterstützung abgestimmt werden.
Überprüfung der Auswahl
Vor der endgültigen Entscheidung muss der Roboter im Modell der gesamten Zelle oder in einem Versuchsaufbau bewertet werden. Der gemeinsame Nachweis der Lasteignung, aller erforderlichen Werkzeugposen, kollisionsfreier Bahnen und der anwendungsspezifischen Taktzeit bildet eine solide Grundlage für die Beschaffung. Die Aussagekraft der Simulation hängt von der Genauigkeit der Eingangsdaten und dem Detaillierungsgrad des Modells ab.
Bei unsicheren Greif- oder Prozessschritten empfiehlt sich ein physischer Versuch. Die messbaren Abnahmeanforderungen sollten bereits in dieser Phase festgelegt werden: mit welchen Produktvarianten, welcher Last, Taktzeit und welchen Qualitätsanforderungen der Betrieb abgenommen wird. So ist das Ergebnis der Auswahl an ein später überprüfbares Anforderungssystem gebunden.
Fallstudie zur Bedienung von vier Prüfgeräten
Die Aufgabe und die beiden Konzepte
In einem realisierten Projekt hat Robot-Service die End-of-Line-Prüfung der Produkte eines Elektronikherstellers robotisiert. Die Aufgabe bestand darin, das Produkt aufzunehmen, vier aufeinanderfolgende Prüfgeräte zu bedienen und anschließend das Fertigprodukt auszugeben – bei einem Ausbringungstakt von 48 Sekunden. Nicht konforme Teile mussten auf ein separates Ausschussband gelegt werden. Während der Planung haben wir zwei Konzepte untersucht und für beide eine Simulation durchgeführt. Umgesetzt wurde schließlich die Lösung aus einem Roboter und einer externen Linearachse. Der Kunde wird nicht genannt; im wirtschaftlichen Vergleich stellen wir den Ausrüstungsbedarf, den Realisierungsaufwand und die Investitionsverhältnisse dar.
Im Zwei-Roboter-Konzept sollte der erste, fest installierte Roboter die Zuführung und die Bedienung der ersten beiden Prüfgeräte übernehmen und das Produkt anschließend in einer Zwischenablage absetzen. Der zweite Roboter hätte das Teil dort übernommen, den Teilewechsel am dritten und vierten Prüfgerät durchgeführt und das Fertigprodukt am Ausgabepunkt abgelegt. Das Konzept erforderte zwei Greifer und zwei Ausschussbänder, da von den Arbeitsräumen der beiden Roboter aus kein gemeinsames Ausschussband erreichbar war.
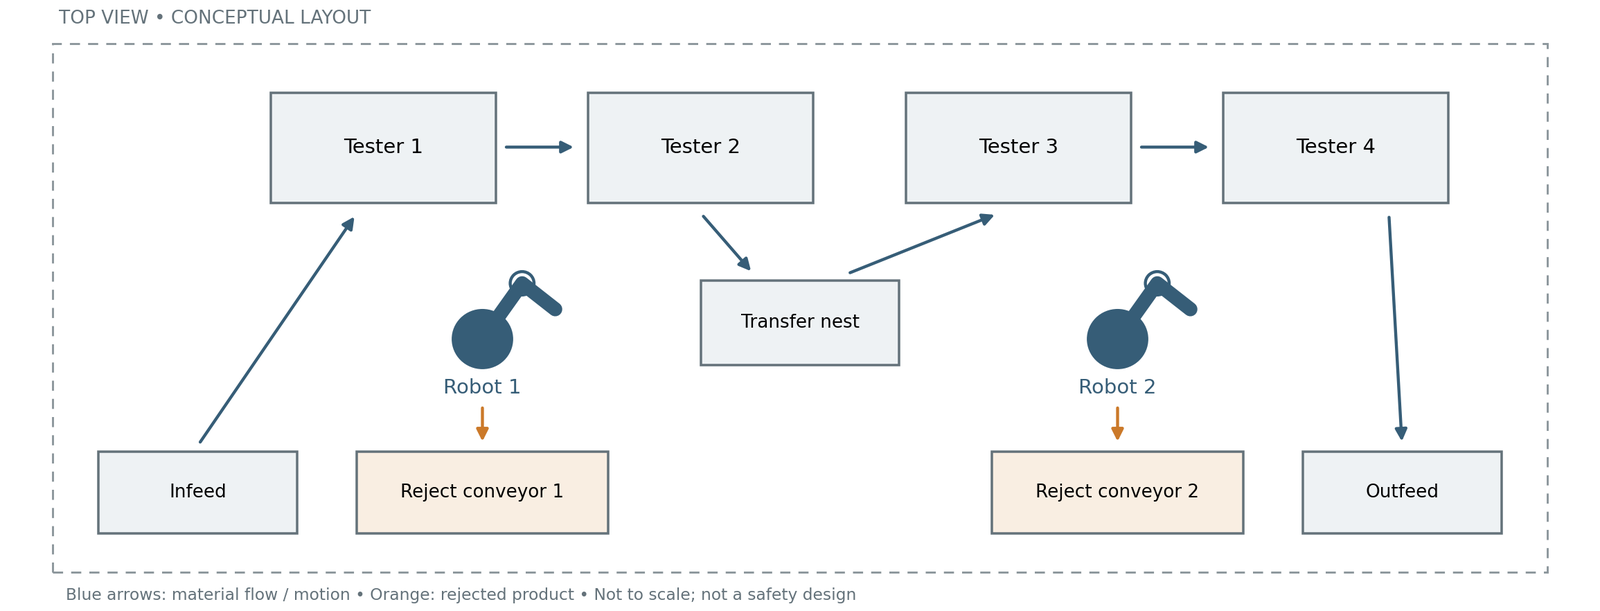
Abbildung 10 Zwei fest installierte Roboter mit vier Prüfgeräten und Zwischenablage
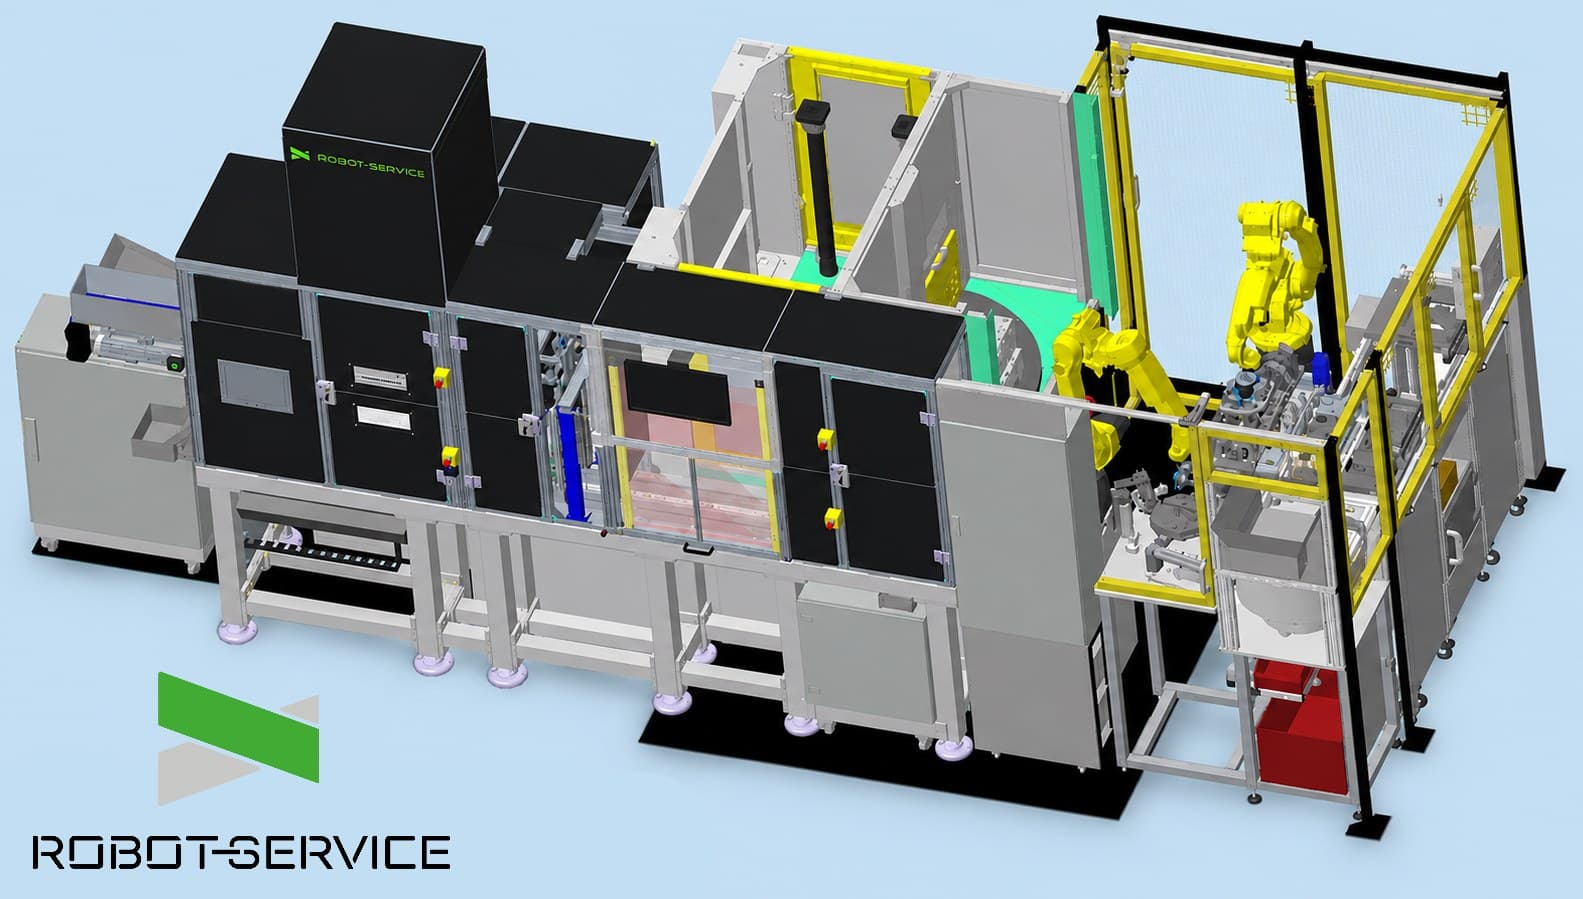
In der realisierten Variante haben wir einen Sechsachsroboter auf einer externen linearen 7. Achse installiert. Der Roboter bedient nacheinander alle vier Prüfgeräte und kehrt dann zur Zuführseite der Zelle zurück, an der auch ein separater Ausgabepunkt für das Fertigprodukt angeordnet ist. Ein Greifer und ein Ausschussband genügen, die Zwischenablage entfällt. Die 7. Achse ist hier eine Linearbahn, die den Robotersockel verfährt, und kein zusätzliches, in den Roboterarm integriertes Drehgelenk.
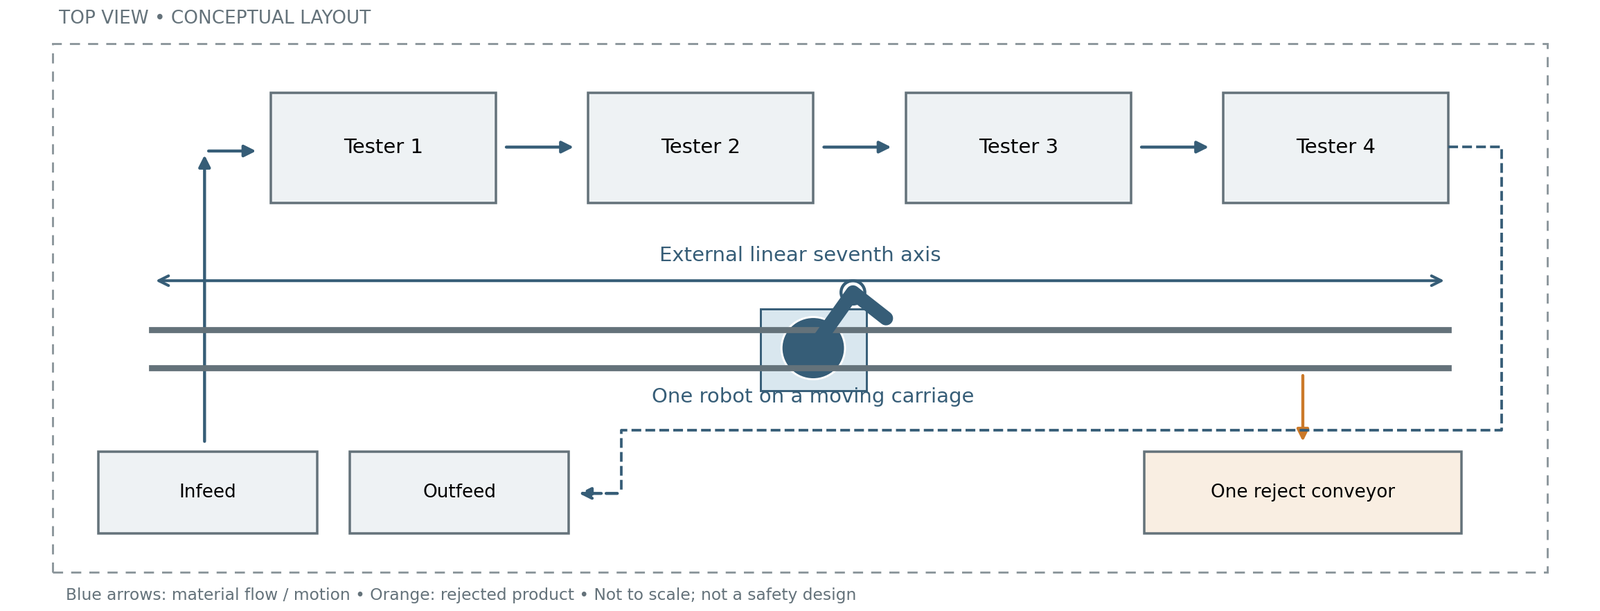
Abbildung 11 Ein Roboter auf einer externen Linearachse mit Zu- und Abführung auf derselben Seite
Wann das Zusammenlegen von Aufgaben sinnvoll ist
Eine Linearachse kann vorteilhaft sein, wenn ein Roboter zeitlich in der Lage ist, mehrere Stationen zu bedienen, von einem einzigen festen Standort aus aber nicht alle erforderlichen Punkte erreicht. Durch die Erweiterung des Arbeitsraums lässt sich der Einbau eines zweiten Roboters, Greifers und Übergabeplatzes vermeiden. Bei wechselnder Produktreihenfolge lässt sich auch der Weg zwischen den Stationen flexibler gestalten, sofern Prozess und Steuerung dies zulassen.
Der Vorteil zweier fest installierter Roboter liegt im parallelen Arbeiten, in kürzeren Bewegungen und einer größeren Zeitreserve. Die Zwischenablage entkoppelt die beiden Handhabungsabschnitte voneinander, erfordert aber ein zusätzliches Ablegen, Aufnehmen und eine Zustandsprüfung. Die Variante mit Linearachse enthält weniger doppelt vorhandene Einrichtungen, allerdings müssen auch Verfahrzeit, Beruhigungszeit nach dem Anhalten und Rückfahrzeit in den Takt passen. Ein Ausfall des einzigen Roboters oder der Bahn betrifft die gesamte Handhabung; auch die Zwei-Roboter-Lösung bietet keine automatische Redundanz, wenn die Prozessschritte aufeinander aufbauen.
Taktzeit und Roboterauslastung
Der vorgegebene Ausbringungstakt der Zelle betrug 48 Sekunden: Im gefüllten, kontinuierlichen Betrieb muss in diesem Abstand jeweils ein Fertigprodukt die Zelle verlassen. Dies ist weder die gesamte Durchlaufzeit eines einzelnen Teils noch die Prüfdauer der einzelnen Tests. Die Prüfung erfolgt an mehreren Stationen parallel an verschiedenen Teilen; der Roboter tauscht das Teil, das eine bestimmte Prüfung durchlaufen hat, gegen das nächste Teil aus. Für den Vergleich der beiden Konzepte haben wir eine Simulation eingesetzt und dabei Erreichbarkeit und Handhabungsreihenfolge gemeinsam untersucht.
Die Handhabungszeit der beiden fest installierten Roboter betrug je Roboter 19 Sekunden. Die zeitliche Belastung der Variante mit Linearachse veranschaulicht folgendes Zahlenbeispiel: Werden zu 19 + 19 Sekunden Handhabungszeit 7 Sekunden für Bahnfahrt, Positionierung und Rückkehr addiert, ergibt sich eine aktive Zeit von 45 Sekunden. Die 7 Sekunden und die daraus berechneten 45 Sekunden sind Beispielwerte und keine Ergebnisse aus dem Simulationsprotokoll des Projekts. Den Zeitgewinn durch den Wegfall der Zwischenübergabe berücksichtigt dieses vereinfachte Beispiel nicht.
| Kennzahl | Zwei feste Roboter | Ein Roboter auf Linearachse |
|---|---|---|
| Vorgegebener Ausbringungstakt | 48 s / Fertigprodukt | 48 s / Fertigprodukt |
| Aktive Zeit je Roboter und Takt | 19 s je Roboter | 45 s |
| Freie Zeit innerhalb des Takts | 29 s je Roboter | 3 s |
| Zeitbasierte Roboterauslastung | 19 / 48 ≈ 40 % | 45 / 48 ≈ 94 % |
Im Zwei-Roboter-System bleibt eine größere Zeitreserve. Im dargestellten Zahlenbeispiel passt die Ein-Roboter-Lösung mit einer Reserve von 3 Sekunden in den 48-Sekunden-Takt. Das ist eine knappe Reserve, daher muss die Bewertung auch die Fertigstellungszeitpunkte der Prüfgeräte, die Handhabung der Ausschussteile und die gesamte Bewegungsabfolge umfassen. Die höhere Roboterauslastung zeigt, dass dieselbe Aufgabe mit weniger installierter Roboterkapazität erledigt wird. Sie bedeutet für sich genommen weder mehr Gutteile noch eine bessere Gesamtanlageneffektivität; ihr wirtschaftlicher Vorteil zeigt sich hier im geringeren Investitionsbedarf.
Ausrüstungsbedarf und Realisierungsaufwand
Wir haben die beiden Konzepte als vollständige, integrierte Handhabungssysteme verglichen. Zu einer Robotereinheit gehören neben Roboter und Steuerung auch die Tragkonstruktion, der Greifer, die mechanische und elektrische Konstruktion, die Roboter- und SPS-Programmierung, die Kommunikation und die roboterseitige Sicherheitsintegration. Ebenso wichtige Bestandteile sind Montage, Installation, Erstinbetriebnahme, Teachen der Positionen, Tests und Inbetriebnahme. Die Reduzierung der Roboteranzahl hat daher über die Beschaffung hinaus auch den Aufwand in mehreren Arbeitsphasen verringert.
| Einrichtung oder Einheit | Zwei feste Roboter | Ein Roboter auf Linearachse |
|---|---|---|
| Roboter und Robotersteuerung | 2 Einheiten | 1 Einheit |
| Greifer | 2 Stück | 1 Stück |
| Externe Linearachse | Keine | 1 Stück |
| Ausschussband | 2 Stück | 1 Stück |
| Zwischenablage | 1 Stück | Keine |
| Mechanische Tragkonstruktion | Befestigung und Tragkonstruktion für zwei Roboter | Fahrwagen für einen Roboter, Unterstützung und Befestigung der Bahn |
| Schutzzaun, Tür und Absicherung auf Zellenebene | Erforderlich | In annähernd gleichem Umfang erforderlich |
| Prüfgeräte und gemeinsame Zu- und Abführfunktionen | Vier Prüfgeräte; aufgabenspezifische Peripherie | Gleiche Prozessaufgabe und gleiche Anzahl an Prüfgeräten |
In der zusammengelegten Variante musste ein Greifer gefertigt, ein Roboter installiert und in Betrieb genommen sowie eine SPS-Roboter-Verbindung aufgebaut werden. Es mussten mehr Arbeitspunkte geteacht werden, aber nur ein Roboter-Hauptprogramm samt Fehlerbehandlung erstellt werden. Die Steuerung der Produktübergabe zwischen zwei Robotern entfiel, dafür kam die Integration der Linearachse als neue Aufgabe hinzu. Die Anbindung der vier Prüfgeräte und die Sicherheitsprüfung der gesamten Zelle blieben bei beiden Lösungen erforderlich.
Die folgende Tabelle stellt die Unterschiede anhand einer fünfstufigen, veranschaulichenden ingenieurtechnischen Bewertung dar. 1 steht für einen geringeren, 5 für einen höheren Aufwand; die Werte dienen dem Vergleich innerhalb der jeweiligen Zeile und sind keine gemessenen Arbeitsstunden. Sie lassen sich nicht aufsummieren, und es lässt sich keine prozentuale Arbeitszeiteinsparung daraus ableiten.
| Arbeitsphase | Zwei feste Roboter | Ein Roboter auf Bahn | Begründung des Unterschieds |
|---|---|---|---|
| Mechanische Konstruktion | 4/5 | 3/5 | Weniger Greifer und Peripherie; der Einbau der Bahn ist eine zusätzliche Konstruktionsaufgabe. |
| Elektrische Konstruktion | 4/5 | 3/5 | Weniger eigenständige Einheiten anzuschließen, aber Antrieb und Verkabelung der Bahn müssen ebenfalls gelöst werden. |
| Roboterprogrammierung und Teachen der Positionen | 5/5 | 4/5 | Ein Hauptprogramm und eine Fehlerbehandlung; mehr geteachte Punkte und Ansteuerung der externen Achse. |
| SPS-Programmierung und SPS-Roboter-Verbindung | 4/5 | 3/5 | Eine Roboterverbindung ohne Zwischenübergabe; die gesamte Prozessabfolge ist weiterhin zu steuern. |
| Anbindung der Prüfgeräte | 4/5 | 4/5 | In beiden Fällen müssen Kommunikation und Zustandsverwaltung von vier Prüfgeräten umgesetzt werden. |
| Integration der Linearachse | Nicht erforderlich | Zusätzliche Aufgabe | Abstimmung von Antrieb, Koordinaten, Verkabelung und Bewegungen. |
| Sicherheitsintegration und -prüfung | 4/5 | 4/5 | Weniger roboterseitige Schnittstellen, aber die Bahn und die gesamte Zelle müssen ebenfalls geprüft werden. |
| Montage und Installation vor Ort | 5/5 | 3/5 | Weniger Einheiten zu montieren und anzuschließen; die Ausrichtung der Bahn bleibt erforderlich. |
| Erstinbetriebnahme, Tests und Inbetriebnahme | 5/5 | 4/5 | Ein Roboter in Betrieb zu nehmen; Tests der gesamten Stationsabfolge und der Fehlerbehandlung bleiben weiterhin erforderlich. |
Investitionsunterschied und Amortisation
Im Rahmen der betrachteten Investitionsposten erforderte die Ein-Roboter-Lösung mit Linearachse einen um nahezu 40 % geringeren Investitionsbedarf. Setzt man die Zwei-Roboter-Variante als Basis von 100 % an, beträgt der Investitionsindex der zusammengelegten Lösung etwa 60 %. Der Vergleich bezieht sich auf die Robotereinheiten und deren Integration, die Linearachse, die Ausschussbänder, die Zwischenablage und das Schutzzaunpaket. Die Prüfgeräte und die inhaltlich identische Zu- und Abführperipherie gehören nicht zu diesem Kostenrahmen; das Verhältnis gilt nicht für das gesamte Produktionssystem oder für andere Projekte.
Der Unterschied ergab sich aus dem Wegfall der zweiten integrierten Robotereinheit, eines Ausschussbands und der Zwischenablage sowie aus dem entsprechend geringeren Montage- und Engineeringaufwand – bewertet unter Einbeziehung des Mehraufwands für die Linearachse. Der Greifer ist bereits Teil der Robotereinheit, daher haben wir seinen Wegfall nicht noch einmal gesondert angesetzt. Bei gleicher Produktionsanforderung kann eine geringere Investition zu einer günstigeren Amortisation führen; dies ist jedoch zusammen mit den Betriebs- und Wartungskosten zu beurteilen. Die höhere Roboterauslastung ist für sich genommen kein eigenständiger finanzieller Gewinn.
Weiterführender Inhalt: Amortisation und Entscheidungsunterstützung in der industriellen Fertigung
Wartung und Lebenszykluskosten
Robot-Service hat bei der Auswahl auch die Folgen für Wartung und Betrieb untersucht. In der Ein-Roboter-Lösung sind weniger Roboter, Greifer und Ausschussbänder instand zu halten, und die Prüfaufgaben an der Zwischenablage entfallen. Das bedeutet weniger zu wartende Einheiten und potenzielle Fehlerquellen. Die Linearbahn bringt jedoch neue Aufgaben mit sich: Auch der Zustand der Linearführungen, des Antriebs, der Schmierstellen und der bewegten Verkabelung muss entsprechend den Vorgaben der jeweiligen Konstruktion überwacht werden.
Die höhere zeitliche Auslastung des einzigen Roboters kann eine intensivere Nutzung bedeuten, die je nach tatsächlicher Beanspruchung und Herstellervorgaben häufigere Wartung rechtfertigen kann. Die Auslastung ist jedoch nicht gleichbedeutend mit der mechanischen Belastung: Bewegte Masse, Trägheit, Beschleunigungen, Bewegungsprofil und Betriebsumgebung beeinflussen den Verschleiß gleichermaßen. Die verbleibende Reserve in der Taktzeit kann Spielraum für eine Bewegungsoptimierung bieten, belegt aber für sich genommen keinen geringeren Verschleiß.
In diesem Projekt waren leichte Produkte zu handhaben, und laut Simulation stand in der Handhabungsreihenfolge auch eine Zeitreserve zur Verfügung. Nach unseren ingenieurtechnischen Abschätzungen, die die Belastungsverhältnisse und die instand zu haltenden Einheiten gemeinsam bewerten, war der zusätzliche Wartungsaufwand aus der intensiveren Nutzung des Roboters und der Linearachse voraussichtlich geringer als der Instandhaltungsbedarf der zweiten Robotereinheit und der zugehörigen Peripherie. Dies ist eine technische Abschätzung für die konkrete Anwendung und keine durch langfristige Betriebsmessungen belegte Einsparung. Die oben dargestellten Beispielwerte zur Zeit allein begründen diese Bewertung nicht.
Die Verfügbarkeit muss gesondert betrachtet werden: Ein Ausfall des einzigen Roboters oder der Bahn kann die gesamte Handhabung zum Stillstand bringen. Auch das Zwei-Roboter-Konzept bietet keine automatische Redundanz, wenn die Prüfschritte aufeinander aufbauen. Weniger Einheiten belegen daher für sich genommen keine höhere Verfügbarkeit; auch Servicefreundlichkeit, Ersatzteilversorgung und Wiederherstellungszeit spielen eine Rolle.
Die Bewertung eines Konzepts umfasst bei uns auch den späteren Betrieb. Das Service- und Wartungsangebot von Robot-Service unterstützt in diesem Zusammenhang auch die Planung der vorbeugenden Wartung und die Instandhaltung der Anlagen. Der Wartungsplan muss auf den Herstellervorgaben und den tatsächlichen Betriebserfahrungen aufbauen, damit die bei der Planung abgeschätzten Vorteile auch im Betrieb überprüfbar sind.
Erkenntnisse aus der Auswahl
Grundlage der realisierten Lösung war die gemeinsame Untersuchung von geometrischer Erreichbarkeit, Handhabungszeit, Ausrüstungsbedarf und dem zu erwartenden Aufwand über den Lebenszyklus. Dank der Linearachse konnte ein Roboter alle vier Prüfgeräte bedienen, sodass weniger Einheiten gebaut, integriert und instand gehalten werden mussten. Leitend für die Entscheidung war nicht das Erreichen der höchsten Roboterauslastung, sondern eine technisch geeignete und wirtschaftliche Lösung der vorgegebenen Fertigungsaufgabe.
Die häufigsten Irrtümer bei der Roboterauswahl
Die Nenntraglast bezieht sich ausschließlich auf die Masse des Werkstücks
Auch der Greifer und sein Zubehör belasten den Roboter. Die zulässige Masse lässt sich nur zusammen mit den Grenzen für Schwerpunkt, Drehmoment und Trägheit interpretieren; das Handling eines Produkts, dessen Masse der Nenntraglast entspricht, kann daher nicht von vornherein als gelöst gelten.
Jeder Punkt im Arbeitsraum ist sicher in geeigneter Weise erreichbar
Die geometrische Erreichbarkeit belegt weder die erforderliche Orientierung noch die Ausführbarkeit der gesamten Bahn. Die geforderte Werkzeugposition und -orientierung muss kollisionsfrei und unter Berücksichtigung der Achsgrenzen und der Verkabelung an- und abgefahren werden.
Eine gute Wiederholgenauigkeit genügt für jede Präzisionsaufgabe
Die Anwendung bestimmt, ob Wiederholgenauigkeit, absolute Genauigkeit, Bahngenauigkeit oder eine Kombination davon erforderlich ist. Die Genauigkeit des Gesamtprozesses wird neben dem Roboter auch von Greifer, Vorrichtung, Produkt und Kalibrierung beeinflusst.
Der schnellste Katalogwert bedeutet die kürzeste Taktzeit
Im realen Zyklus zählen auch Beschleunigung, Last, Bahn, Beruhigungszeit und das Verhalten der Peripherie. Eine anhand einer kurzen Testbewegung aufgestellte Rangfolge kann sich in der konkreten Anwendung ändern.
Der Kaufpreis des Roboters entspricht den Kosten der Robotisierung
Der Roboterpreis ist nur ein Posten der Investition. Die Kosten für Greiftechnik, Sicherheitstechnik, Systemintegration und Inbetriebnahme hängen von der Aufgabe ab; daher gibt es keinen für alle Anwendungen gültigen Faktor, der vom Roboterpreis auf den Preis des Gesamtsystems schließen lässt.
Ein kollaborativer Roboter ist für jede Aufgabe ohne Schutzzaun einsetzbar
Die erforderliche Absicherung ist anhand der Gefährdungen der gesamten Anwendung festzulegen. Ein scharfkantiges Werkstück, ein gefährliches Werkzeug oder eine Quetschstelle kann auch beim Einsatz eines kollaborativen Roboters zusätzliche Maßnahmen erfordern.
Eine hohe IP-Schutzart genügt in jeder besonderen Umgebung
Aus dem Schutz gegen Feuchtigkeit und Staub folgt keine Eignung für Lebensmittelindustrie, Reinraum oder Explosionsschutz. Diese ist anhand der dokumentierten Eigenschaften der konkreten Robotervariante und der gesamten Installation zu prüfen.
Checkliste für den Abschluss der Auswahl
- Wir haben alle Werkstückvarianten, Aufnahmepositionen und Prozessanforderungen definiert.
- Wir haben die gesamte bewegte Masse, den Schwerpunkt und die Trägheitskennwerte geprüft.
- Wir haben die Realisierbarkeit der erforderlichen Werkzeugpositionen und -orientierungen sowie der vollständigen Bewegungsbahnen nachgewiesen.
- Wir haben die Taktzeit mit realer Last, Peripherie und aktiven Sicherheitsfunktionen bewertet.
- Wir haben die erforderliche Genauigkeit und die Auswirkungen der Prozesskräfte geklärt.
- Wir haben Montageart, Tragkonstruktion und Umgebungseignung geprüft.
- Wir haben das Sicherheitskonzept und die erforderlichen Integrationsoptionen festgelegt.
- Wir haben die gesamten Investitionskosten zusammengestellt und die Betriebsbedingungen bewertet.
- Wir haben messbare Kriterien für die Abnahme des Betriebs festgelegt.
Für eine fundierte Roboterauswahl müssen die Katalogdaten mit den Anforderungen der konkreten Aufgabe abgeglichen werden. Lastuntersuchung, Prüfung der gesamten Bewegungsbahn und eine realistische Taktzeitabschätzung zeigen gemeinsam, ob der ausgewählte Roboter auch im fertigen System zuverlässig funktionieren wird. Eine in der Vorbereitung hinzugezogene Fachkraft mit Erfahrung in Roboteranwendungen kann helfen, Unsicherheiten aufzudecken und kostspielige Fehlentscheidungen zu vermeiden.
Die Auswahl des richtigen Roboters ist also das Ergebnis einer Analyse auf Systemebene. Die Experten der Robot-Service Kft. unterstützen von der Klärung der Anforderungen über die Roboterauswahl und die Entwicklung des Zellenkonzepts bis zur Realisierung. So kann die Entscheidung auf der technischen und wirtschaftlichen Eignung für die jeweilige Fertigungsaufgabe beruhen. Weiterführender Inhalt: Konstruktion und Bau von Roboterzellen