
Műanyagipar
Rugóbehelyezés AI-alapú ellenőrzése összeszerelő célgépen
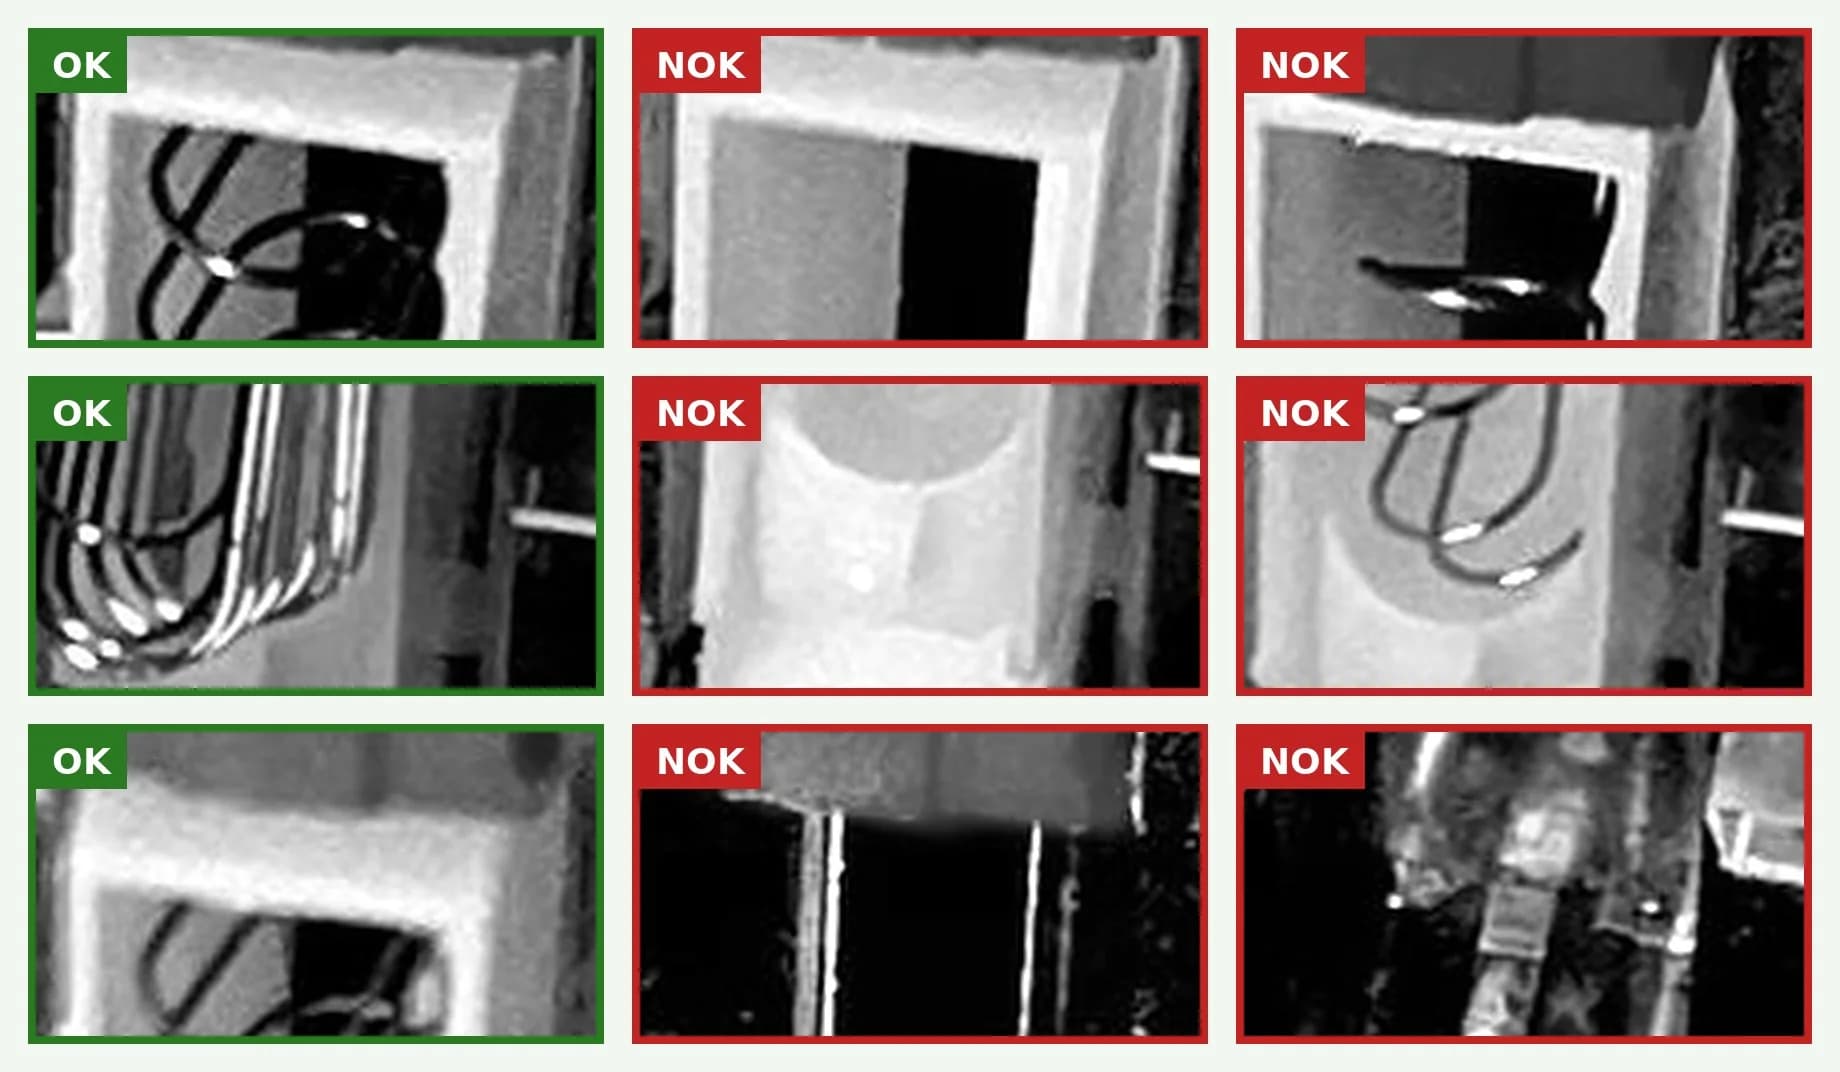
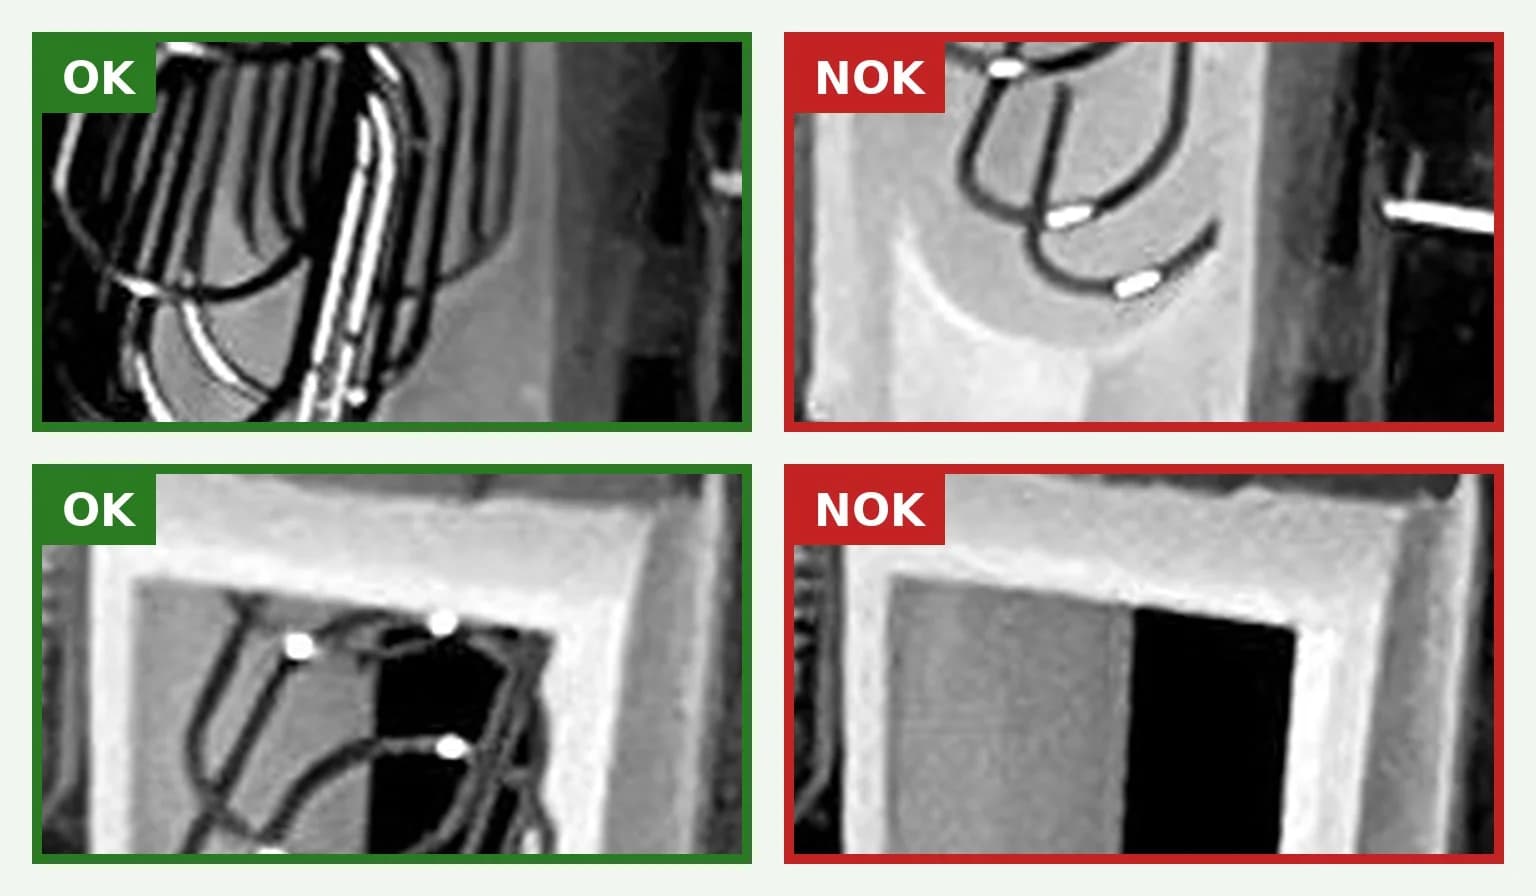
Egy műanyag adagolótár összeszerelő célgépén a behelyezett rugót kamerás, mélytanulásos képosztályozás ellenőrzi két végén: hiányzó, rosszul ülő rugó és hiányzó ház esetén a darab NOK.
Feladat és megvalósítás
Egy műanyagipari partner adagolótár-összeszerelő célgépén a ház belsejébe automatikusan behelyezett rugó helyzetét kellett ellenőrizni. A hibák – hiányzó rugó, félrecsúszott vagy a ház szélén fennakadt menet, hiányzó ház – az átlátszó műanyag ház, a tükröződő drót és a változó megvilágítás miatt szabályalapú képfeldolgozással nem különíthetők el megbízhatóan.
A gép kamerájának képén a ROBOMIND Systems AI Vision rendszere három vizsgálati zónát értékel: a teljes házat, valamint a rugó alsó és felső végét. Zónánként egy ResNet-18 alapú képosztályozó dönt az OK, a hibás rugóhelyzet, a hiányzó rugó, a hiányzó ház és a nem értékelhető kép között, osztályonként külön megbízhatósági küszöbbel. A darab csak akkor OK, ha mindhárom zóna OK; minden döntés az eredeti és az annotált képpel, valamint a zónakivágatokkal együtt rögzül, és táblázatba exportálható.
A tanítókészlet a gépen készült felvételekből, saját kivágó- és címkéző eszközzel épült, és a modellt több körben, új hibaesetekkel bővítve tanítottuk újra. A rendszert 2026 augusztusában a gépen, gyártási darabokkal validáltuk. Az összeszerelő célgépet a Robot-Service építette, a kamerás AI-ellenőrzést és a tanítási munkafolyamatot a ROBOMIND Systems adta.
Hibatípusonként, nem csak OK/NOK
Az osztályozó nemcsak jót és rosszat különít el, hanem megnevezi a hibát is – hiányzó rugó, rossz rugóhelyzet vagy hiányzó ház –, így a selejt oka a gépnél azonnal látható, és a hibák eloszlása az eredménytáblából visszakereshető.
Technológia
- ROBOMIND AI Vision rendszer
- ResNet-18 képosztályozó, három vizsgálati zóna
- Hibatípus szerinti osztályok, osztályonkénti küszöb
- Basler ipari kamera
- Darabonkénti OK/NOK döntés
- Eredeti, annotált és zónaképek mentése
- Táblázatos export
- Saját kivágó-, címkéző- és tanítóeszközök
Így készül egy ilyen gép
A koncepciótól a FAT-on át a végátadásig minden lépés házon belül történik.
A teljes folyamatKapcsolódó referenciák
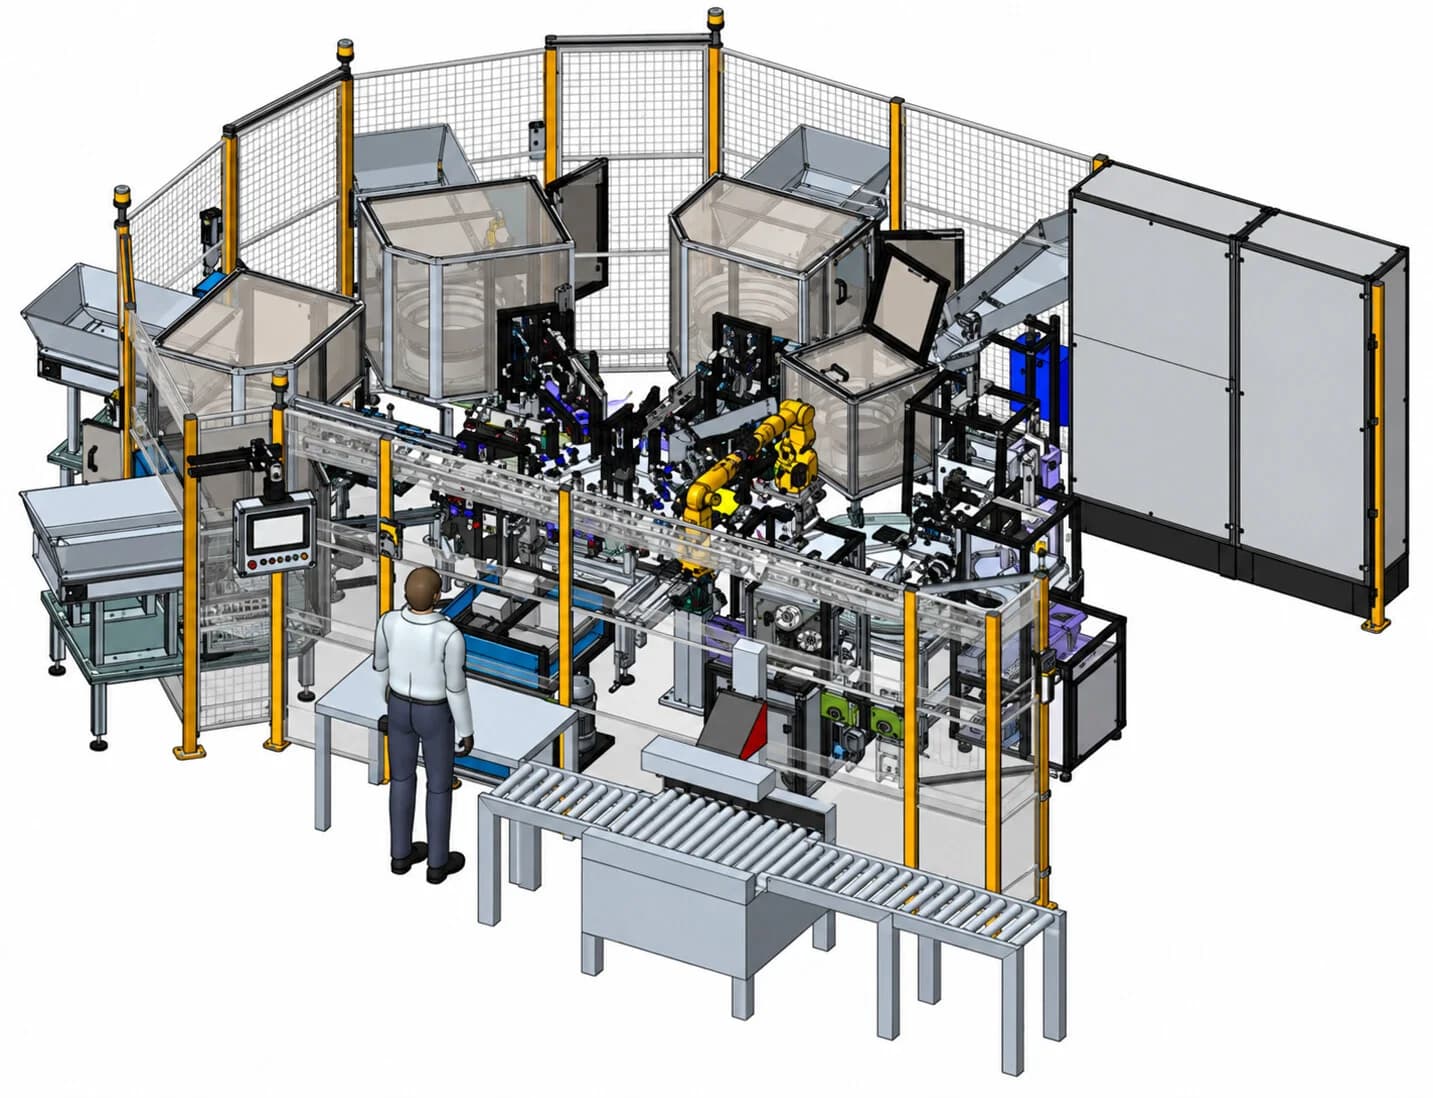 Élelmiszerhez kapcsolódó gyártásCukorka adagolókat összeszerelő célgép2,5 másodperc/darab ciklusidőre tervezett összeszerelés, saját rugókészítéssel és ROBOMIND AI-kamerás ellenőrzéssel. A kidokkolható rugókészítő modulok az alapanyagutántöltés alatti tovább termelést támogatják.Referencia megtekintése
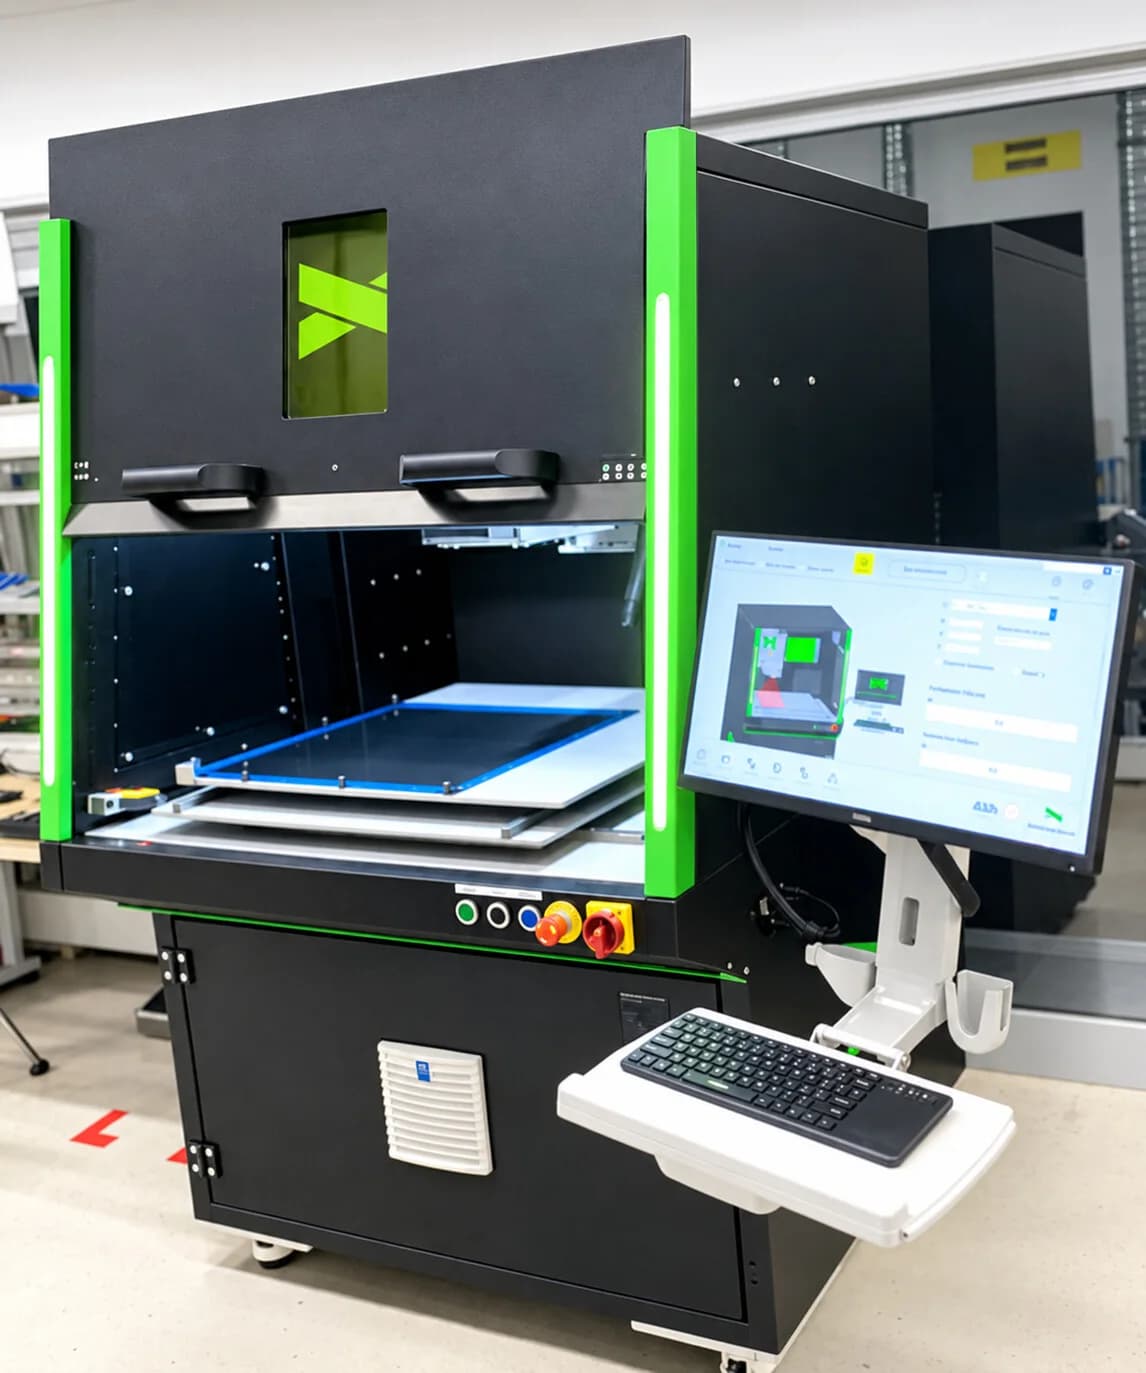 Elektronikai gyártásEgyedi lézergravírozó célgépStandard lézerállomásunkat egyedi elektronikai gyártási feladathoz alakítottuk. A berendezés Keyence lézert, Beckhoff PLC-t és szervohajtásokat alkalmaz.Referencia megtekintése
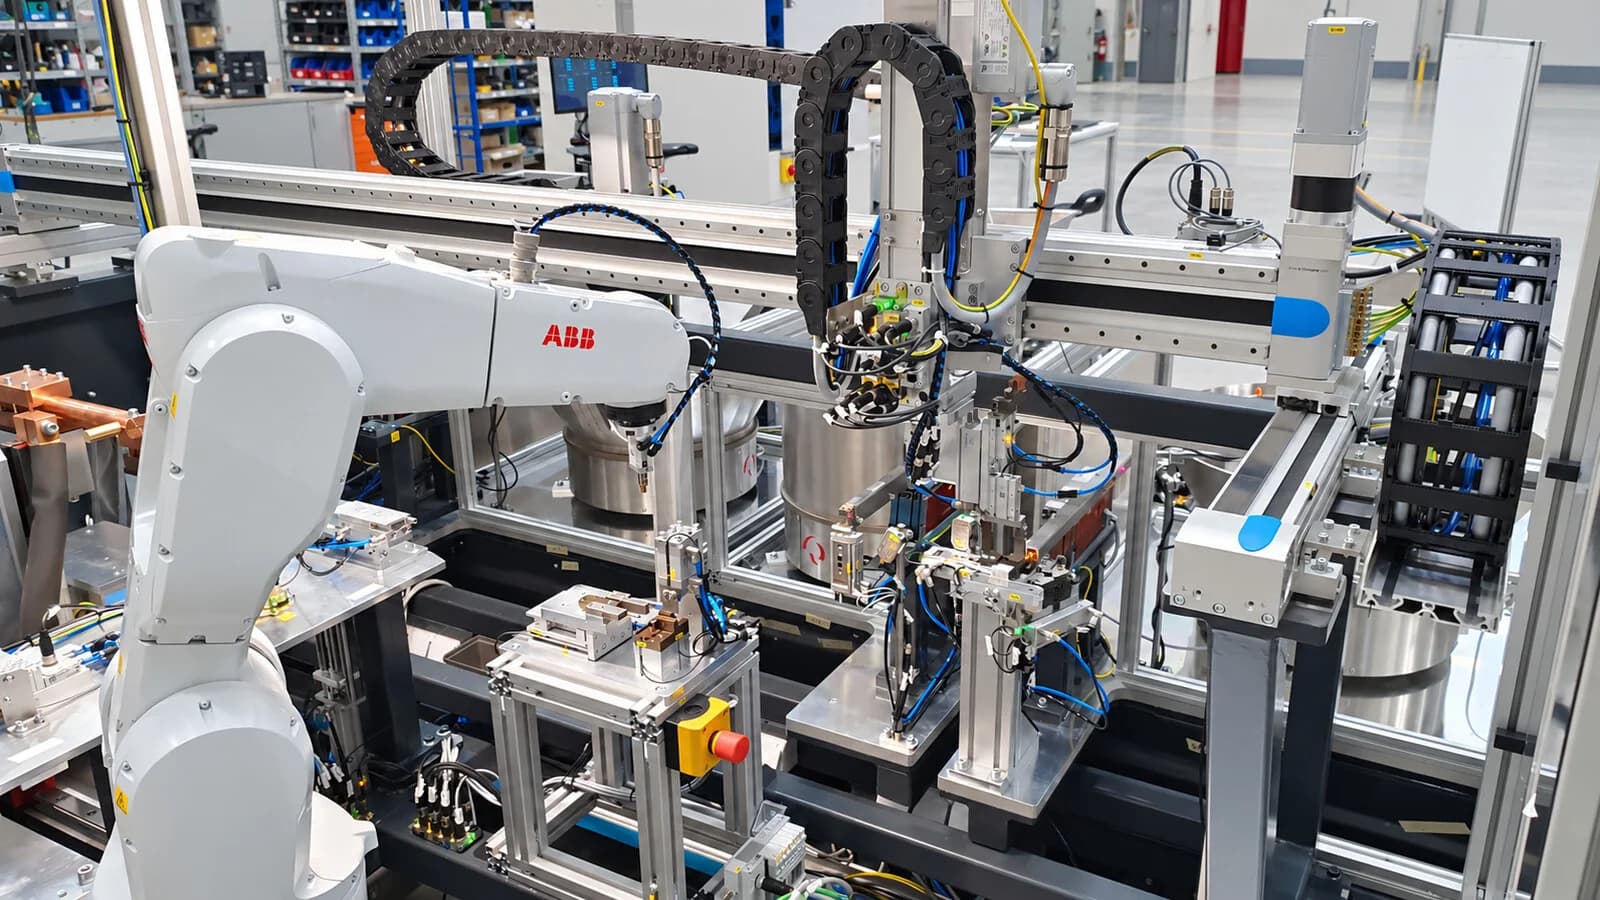 ÖsszeszerelésKomplex összeszerelő robotcellaKompakt összeszerelő cella ABB robottal, hegesztéssel és bolygószegecseléssel. A projekt célja az ötfős folyamat egyfős kiszolgálása volt, a helyszíni szállítási korlátok figyelembevételével.Referencia megtekintése
Hasonló feladata van?
Küldje el a specifikációt vagy írja le röviden a feladatot – mérnökeink felveszik Önnel a kapcsolatot.