
Az ipari robot kiválasztásának első lépése a gyártási feladat és a műszaki követelmények pontos meghatározása. Ezek alapján azonosíthatók a lehetséges robottípusok, amelyek alkalmasságát a teljes robotalkalmazás részeként, a megfogóval, a technológiai berendezésekkel és a vezérlési rendszerrel együtt kell megvizsgálni. Ugyanaz a robot kiválóan teljesíthet egy anyagmozgatási műveletben, miközben egy hasonló méretű munkadarab szerelésére már nem megfelelő. A különbséget gyakran a megfogás módja, a szükséges szerszámhelyzet vagy az elvárt ciklusidő adja.
A cikk a feladat követelményeiből kiindulva mutatja be a főbb robottípusokat és a kiválasztás műszaki szempontjait. Egy elektronikai tesztcella példáján azt is megvizsgálja, mikor váltható ki két fix telepítésű robot egy külső lineáris tengelyen mozgó robottal, és hogyan befolyásolja ez a beruházás költségét. Végül a gyakori tévhitek és egy rövid ellenőrzőlista segítik a döntés lezárását.
A feladat követelményeinek meghatározása
A kiválasztást a munkadarab és a technológiai folyamat leírásával célszerű kezdeni. Ismerni kell a méret- és tömegtartományt, a felvételi helyzet szórását, a szükséges megfogásokat, az elvárt darabszámot és a rendelkezésre álló helyet. Rögzíteni kell azt is, milyen termékváltozatokat kell kezelni, és mekkora átállítási igény várható.
A robot mozgásán kívül a környező folyamatot is meg kell vizsgálni. A rendezetlen alkatrészellátás, a bizonytalan megfogás vagy a hosszú technológiai várakozás a teljes rendszer teljesítményét korlátozhatja. A perifériák kiválasztása és az előzetes megvalósíthatósági vizsgálat ezért a robotválasztás része.
Az ipari robotok kinematikai csoportosítása
A robot felépítése meghatározza az elérhető mozgásokat és a munkatér jellegét. Soros felépítésnél a tagok és csuklók egymást követően kapcsolódnak az alaptól a szerszámig. Párhuzamos felépítésnél több mechanikai lánc köti a mozgó platformot az alaphoz; ennek elterjedt ipari példája a delta robot.
A tengelyek mozgását betűkkel is jelöljük: az R forgó, a T egyenes vonalú mozgást jelent; utóbbira a nemzetközi szakirodalom a P jelölést is használja. A soros robotok első három pozicionáló tengelyének mozgástípusa mellett a tengelyek térbeli elrendezése is meghatározó. A feladathoz megfelelő kialakítást ezért a tényleges mozgási lehetőségek és a munkatér alapján kell kiválasztani.
Az iparban alkalmazott főbb robottípusok
A főbb robottípusok a munkaterük, mozgási lehetőségeik és alkalmazási területeik alapján különíthetők el. Az alábbi számszerű példák egyes kivitelek jellemzőit szemléltetik, nem a teljes kategória határait. Az eltérő mérési feltételek mellett megadott értékek közvetlen rangsorolásra nem alkalmasak.
Derékszögű koordinátás robotok
A derékszögű koordinátás robot három pozicionáló tengelye egymásra merőleges lineáris mozgásokat végez. A TTT felépítés téglatest jellegű munkateret eredményez, amelynek mérete a tengelyek lökethosszával alakítható. A portál és konzolos kialakítások lehetővé teszik nagyobb területek, gépek vagy szállítópályák felülről történő kiszolgálását.
Jellemző alkalmazásuk a fröccsöntőgépek kiszolgálása, a rakodás, az alkatrészmozgatás, az adagolás és a palettázás. Előnyük az áttekinthető mozgásrendszer és a feladathoz igazítható tengelyhossz; a munkadarab elforgatásához azonban további forgatóegység szükséges. A hosszú tengelyeknél a tartószerkezet merevsége és a mozgó tömeg különösen fontos tervezési kérdés.
A mérettartomány a kompakt asztali egységektől a több gépet átfogó portálrobotokig terjed. A tengelyhosszt, a terhelhetőséget és a kívánt dinamikát együtt kell meghatározni: a nagyobb mozgástartomány önmagában nem garantál nagyobb termelési teljesítményt.
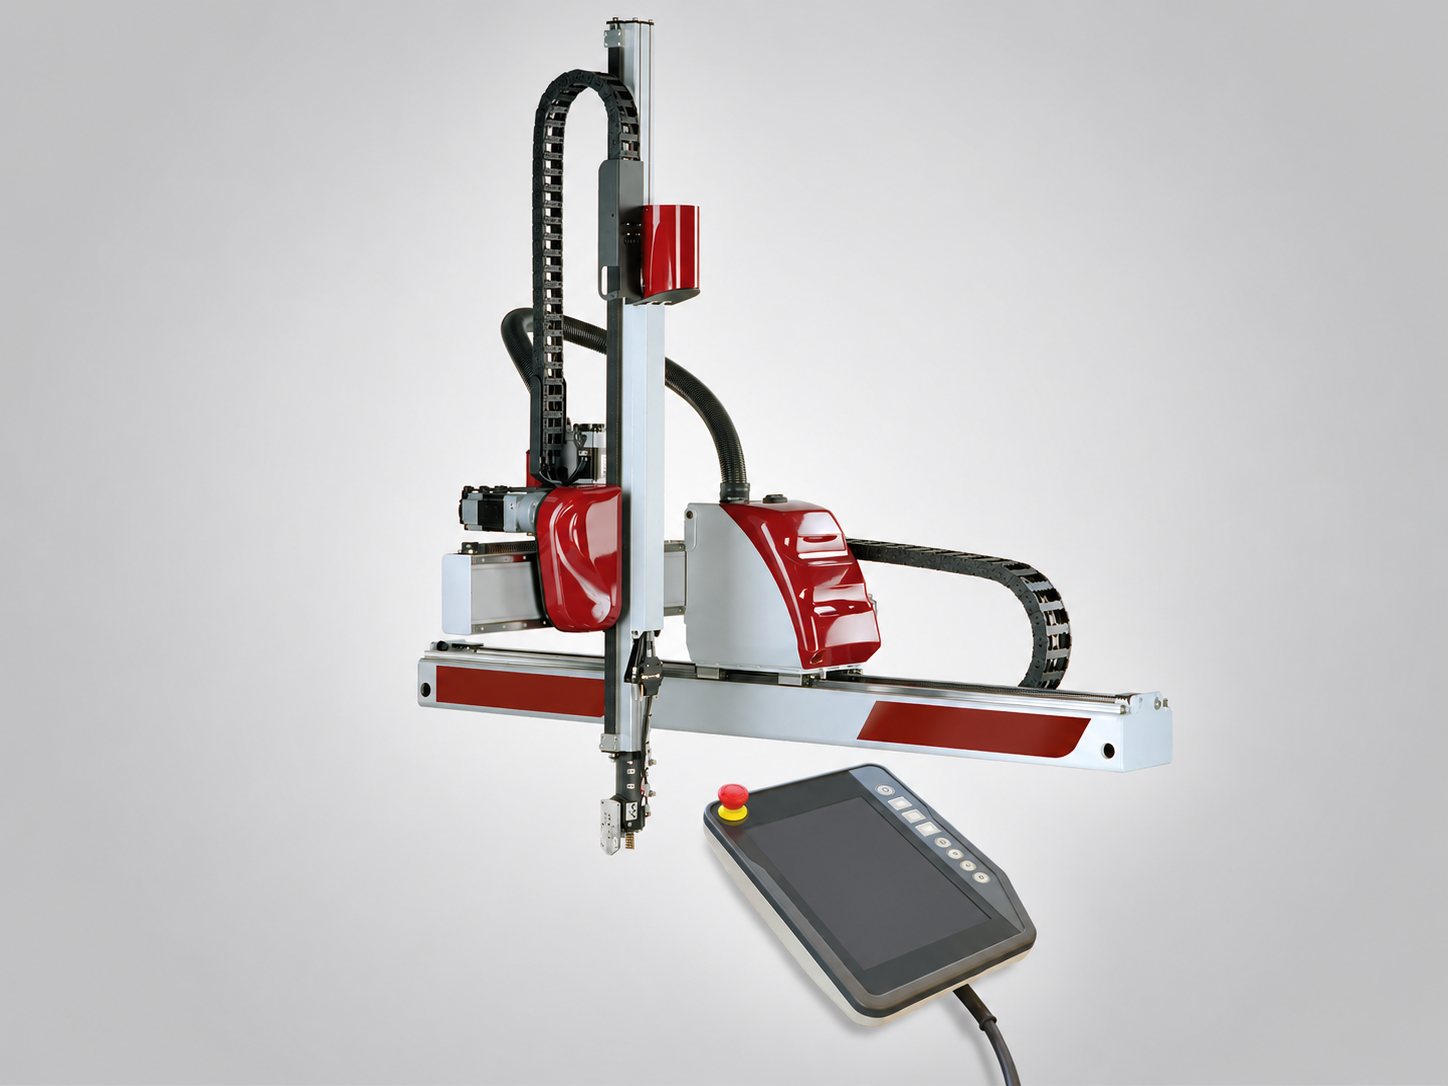
1. ábra Derékszögű koordinátás ipari robot
SCARA robotok
A SCARA robot jellemzően két, párhuzamos függőleges tengely körül forgó karral, függőleges lineáris tengellyel és a szerszám elfordítását biztosító további tengellyel rendelkezik. A pozicionáló alapstruktúra RRT; a teljes robot rendszerint négytengelyes. Munkatere a karhosszaktól és a tengelyhatároktól függően gyűrűs hengerhez hasonló térrész.
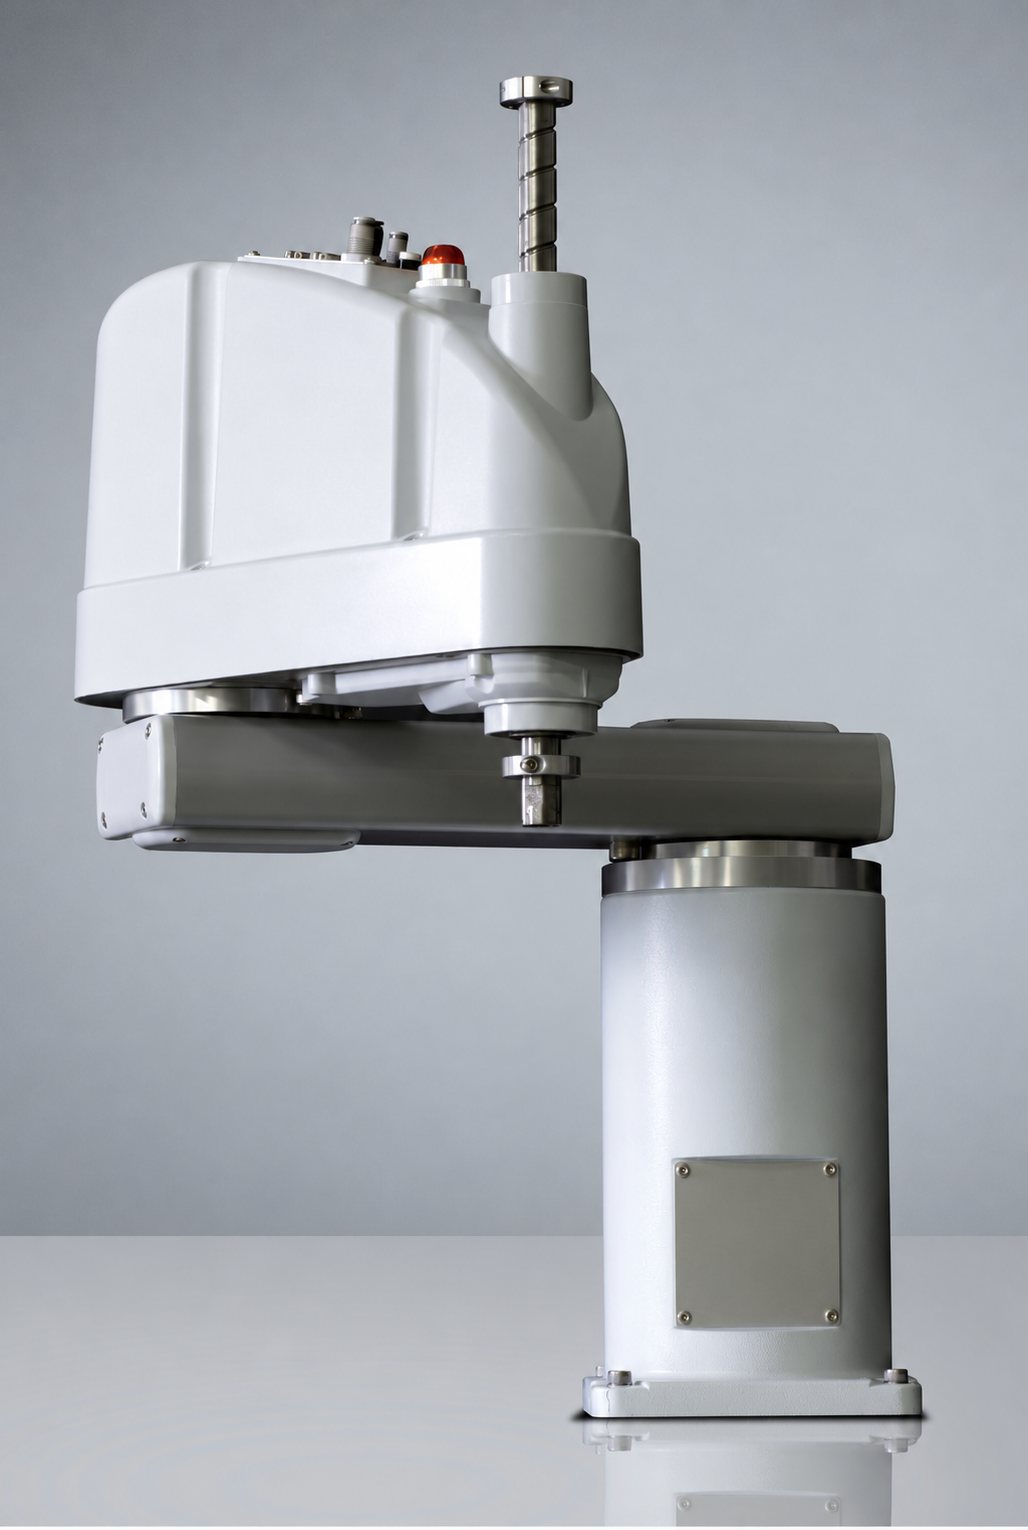
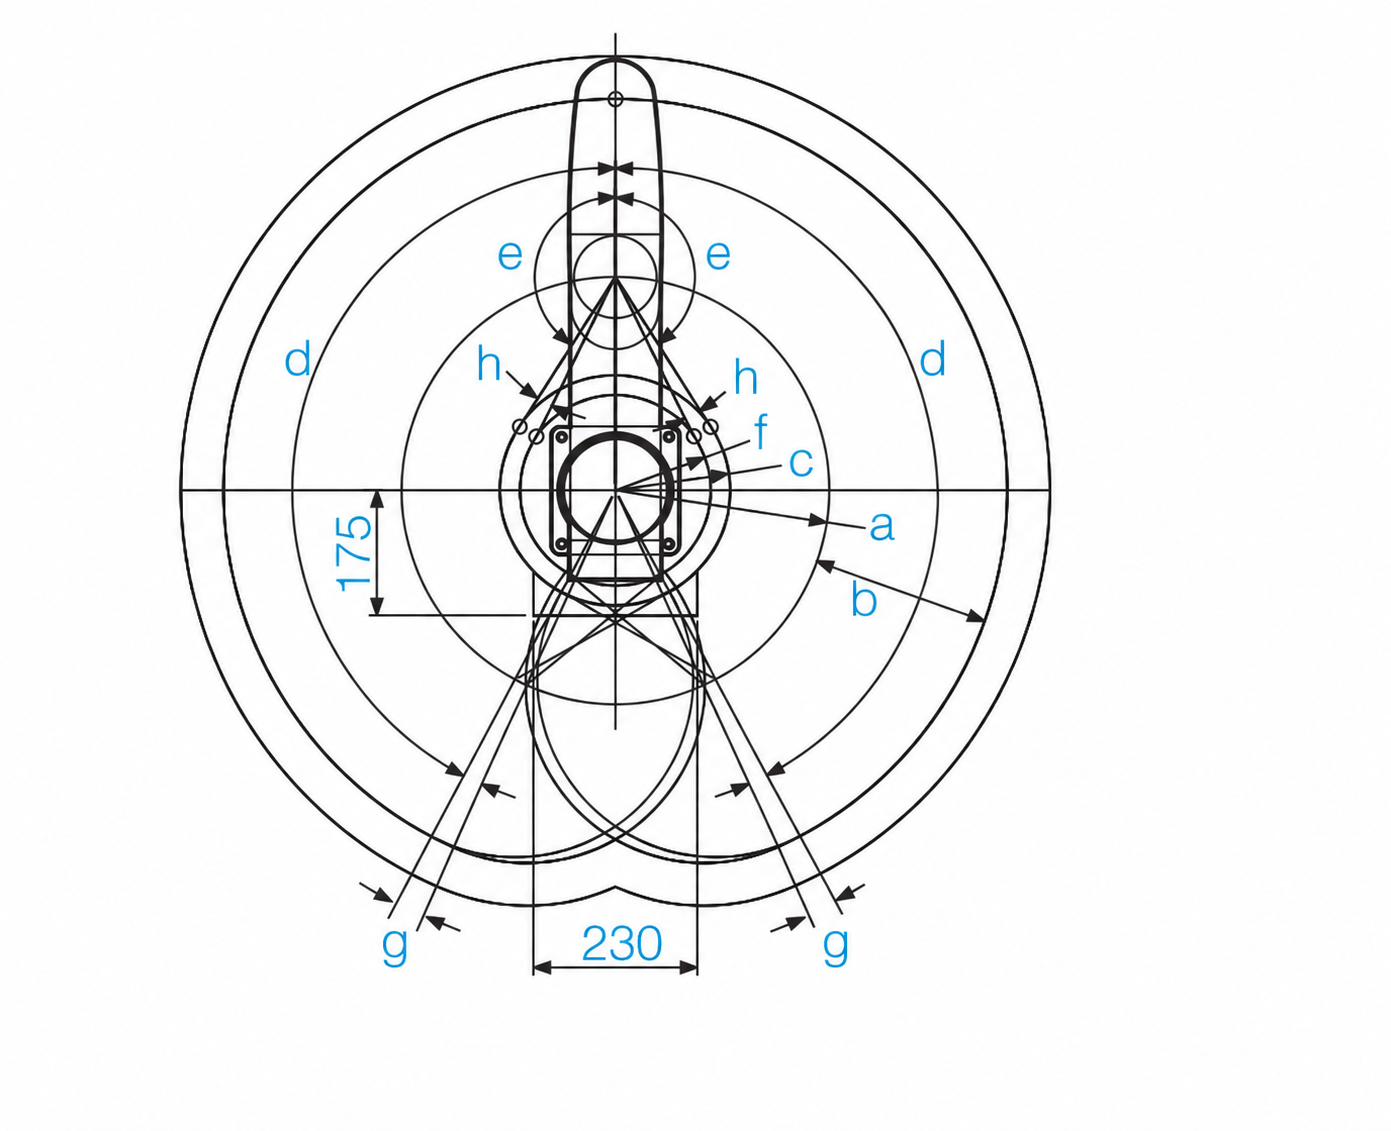
2. ábra SCARA robot és munkaterének felülnézete
A SCARA robotot elsősorban gyors, vízszintes áthelyezésekhez és függőleges szerelési mozgásokhoz használják. Nevében a szelektív engedékenység arra utal, hogy a szerkezet különböző irányokban eltérő merevségű: függőlegesen merevebb, a vízszintes síkban engedékenyebb. Ez a tulajdonság önmagában nem jelent erőszabályozott vagy biztonságosan kollaboratív működést.
Tipikus feladatuk az elektronikai szerelés, a csavarozás, a függőleges beillesztés, a tesztállomások kiszolgálása és az alkatrészek tálcázása. Különösen előnyösek, ha a műveletek felülről végezhetők, és a terméket nem kell megdönteni. Az Epson G6 sorozat 550 mm-es változatainál a gyártó 3 kg névleges és 6 kg maximális terhet ad meg. Az ismétlőképesség az 1–2. tengely együttes mozgására ±0,015 mm, a függőleges, 3. tengelyre ±0,010 mm. Ezek a kézikönyvben szereplő típusadatok; a terhelési és tehetetlenségi beállítások az elérhető dinamikát is befolyásolják.
Hattengelyes csuklókaros robotok
A hattengelyes csuklókaros robotok első három főtengelye jellemzően RRR alapstruktúrát alkot, és elsősorban a kar pozicionálását szolgálja. A további három tengely a szerszám tájolását teszi lehetővé. A hat tengely megfelelő geometriai feltételek és tengelyhatárok mellett háromdimenziós pozicionálást és orientációváltoztatást biztosít.
Munkaterük összetett, belső és külső határokkal korlátozott térrész, amelyet nem ír le egyetlen kinyúlási adat. A tényleges hozzáférhetőséget a kar geometriája, az önütközés, a szerszám és a környező berendezések együtt határozzák meg. A sokoldalúság különösen előnyös hegesztésnél, gépkiszolgálásnál, ragasztásnál, összetett anyagmozgatásnál és felületkezelésnél.
A kínálat a kis alkatrészeket mozgató robotoktól a nagy tömegű munkadarabok kezelésére alkalmas kivitelekig terjed. A KUKA és a FANUC kínálatában is többféle elérésű és teherbírású csuklókaros robot található. A kiválasztásnál a terhelhetőséget, a hozzáférést és a kívánt dinamikát együtt kell értékelni. A gyors pontközi mozgás és a pontos technológiai pályakövetés eltérő követelményeket támaszt.
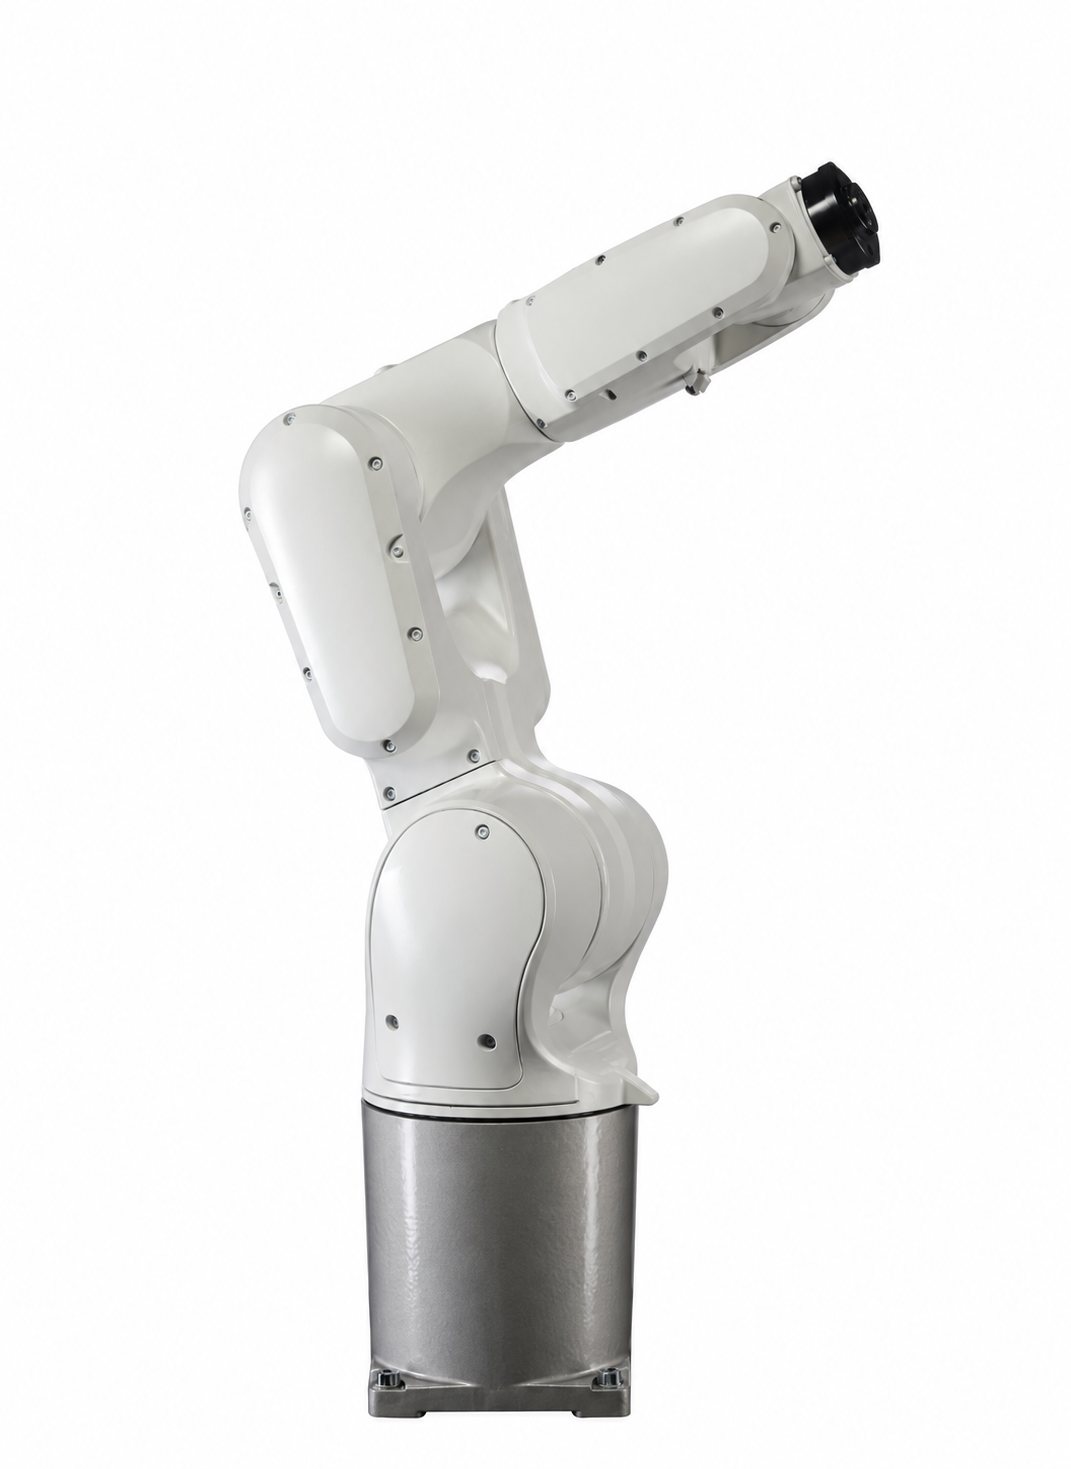
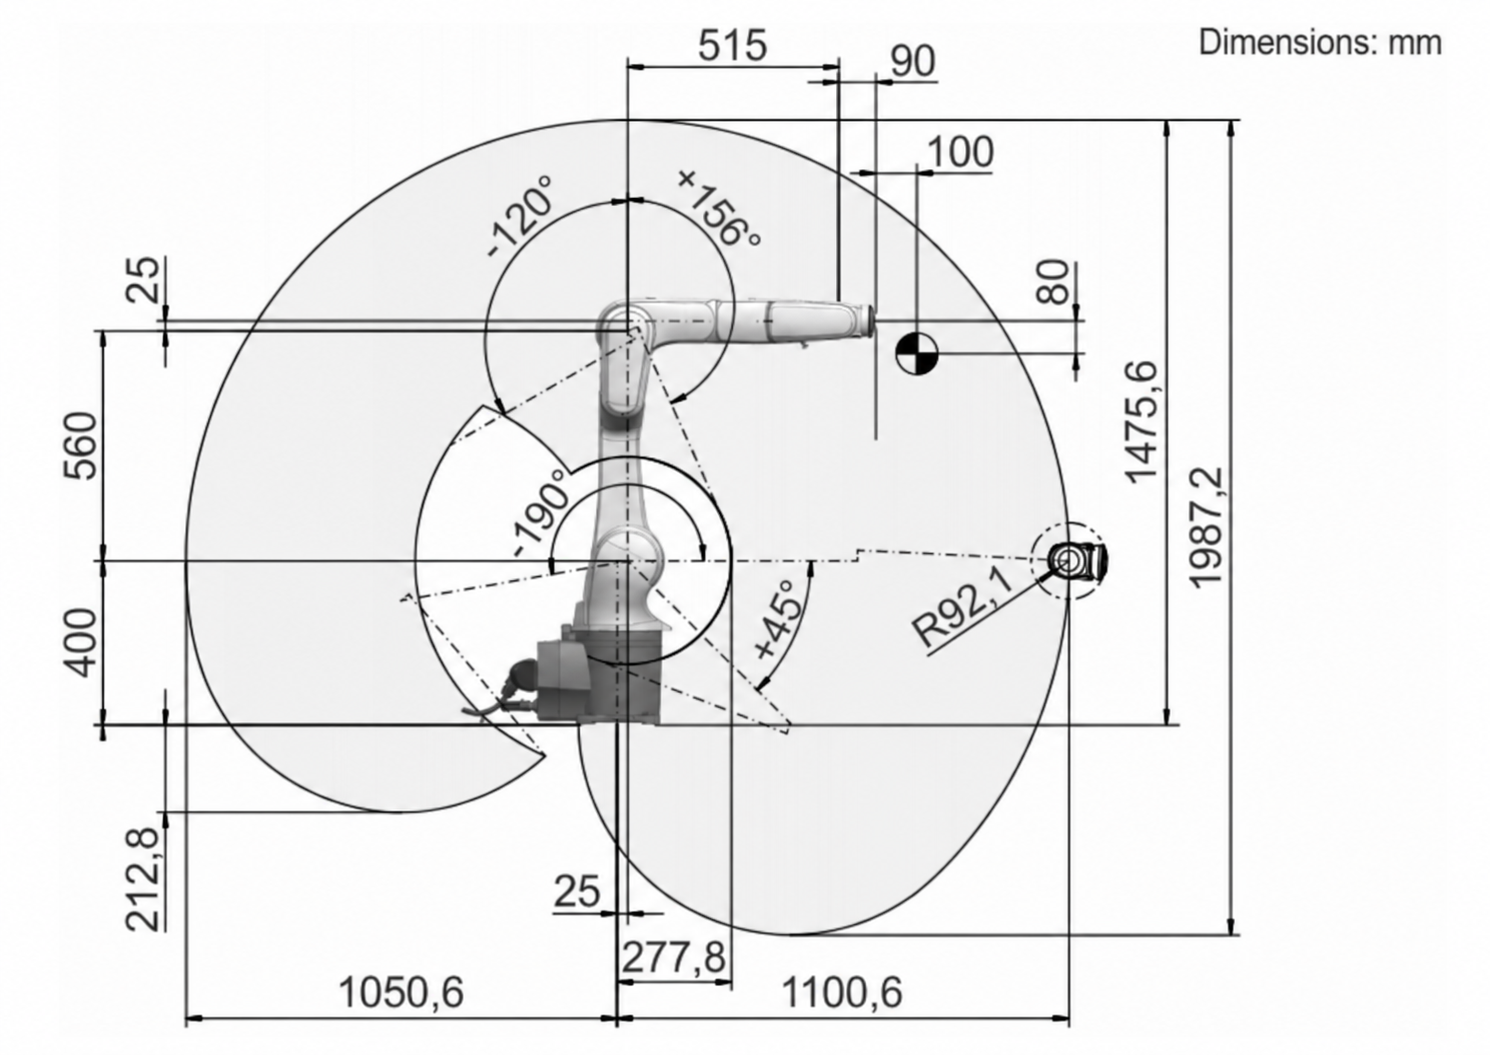
3. ábra Hattengelyes ipari robot és munkatere
Hattengelyes robot lineáris hetedik tengellyel
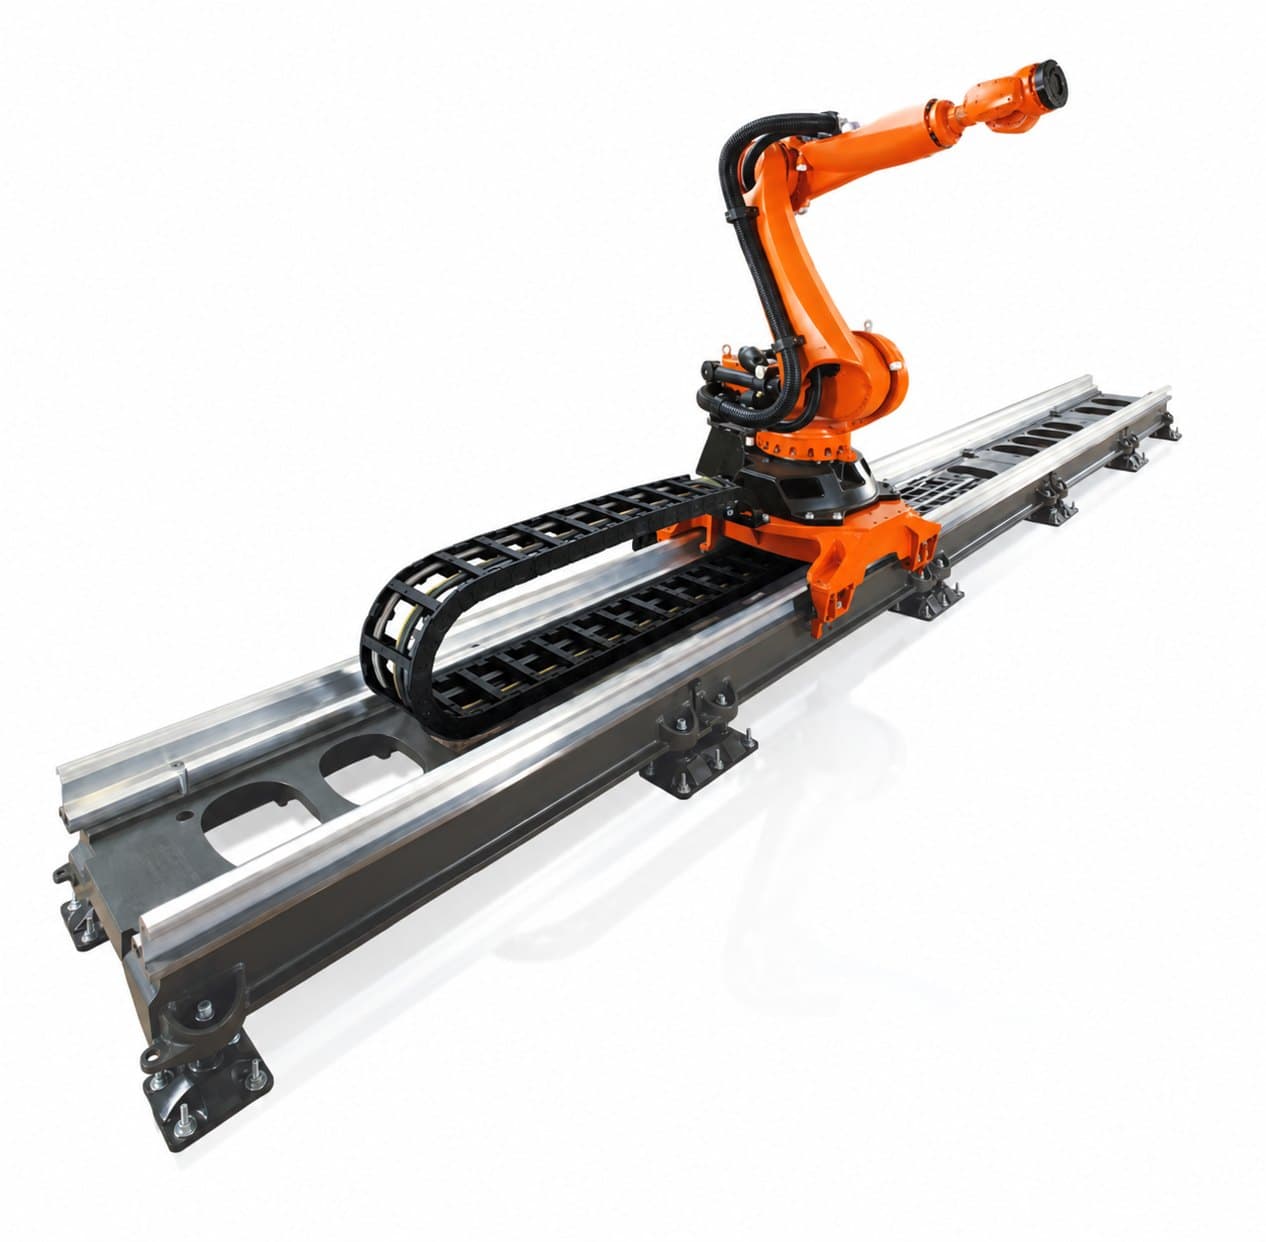
A lineáris pályára telepített hattengelyes robot munkatere a robot alapjának mozgatásával bővíthető. A külső tengely több munkaállomás, egy gépsor vagy hosszú munkadarab kiszolgálását teszi lehetővé. Jellemző alkalmazása a gépkiszolgálás, a hegesztés és a nagy felületek megmunkálása. Megfelelő vezérlési konfigurációval a lineáris tengely a robotkarral összehangoltan mozgatható.
A kialakítás továbbra is egy hattengelyes kar és egy külső lineáris tengely együttese. A robot saját eléréséhez a pálya mentén eltolható munkatér adódik; a pálya mozgó kocsijának terhelhetősége nem azonos a robot szerszámkarimájának teherbírásával. A robot és a lineáris egység pontosságát, közös kalibrációját, kábelezését és teljes mozgásidejét rendszerként kell értékelni.
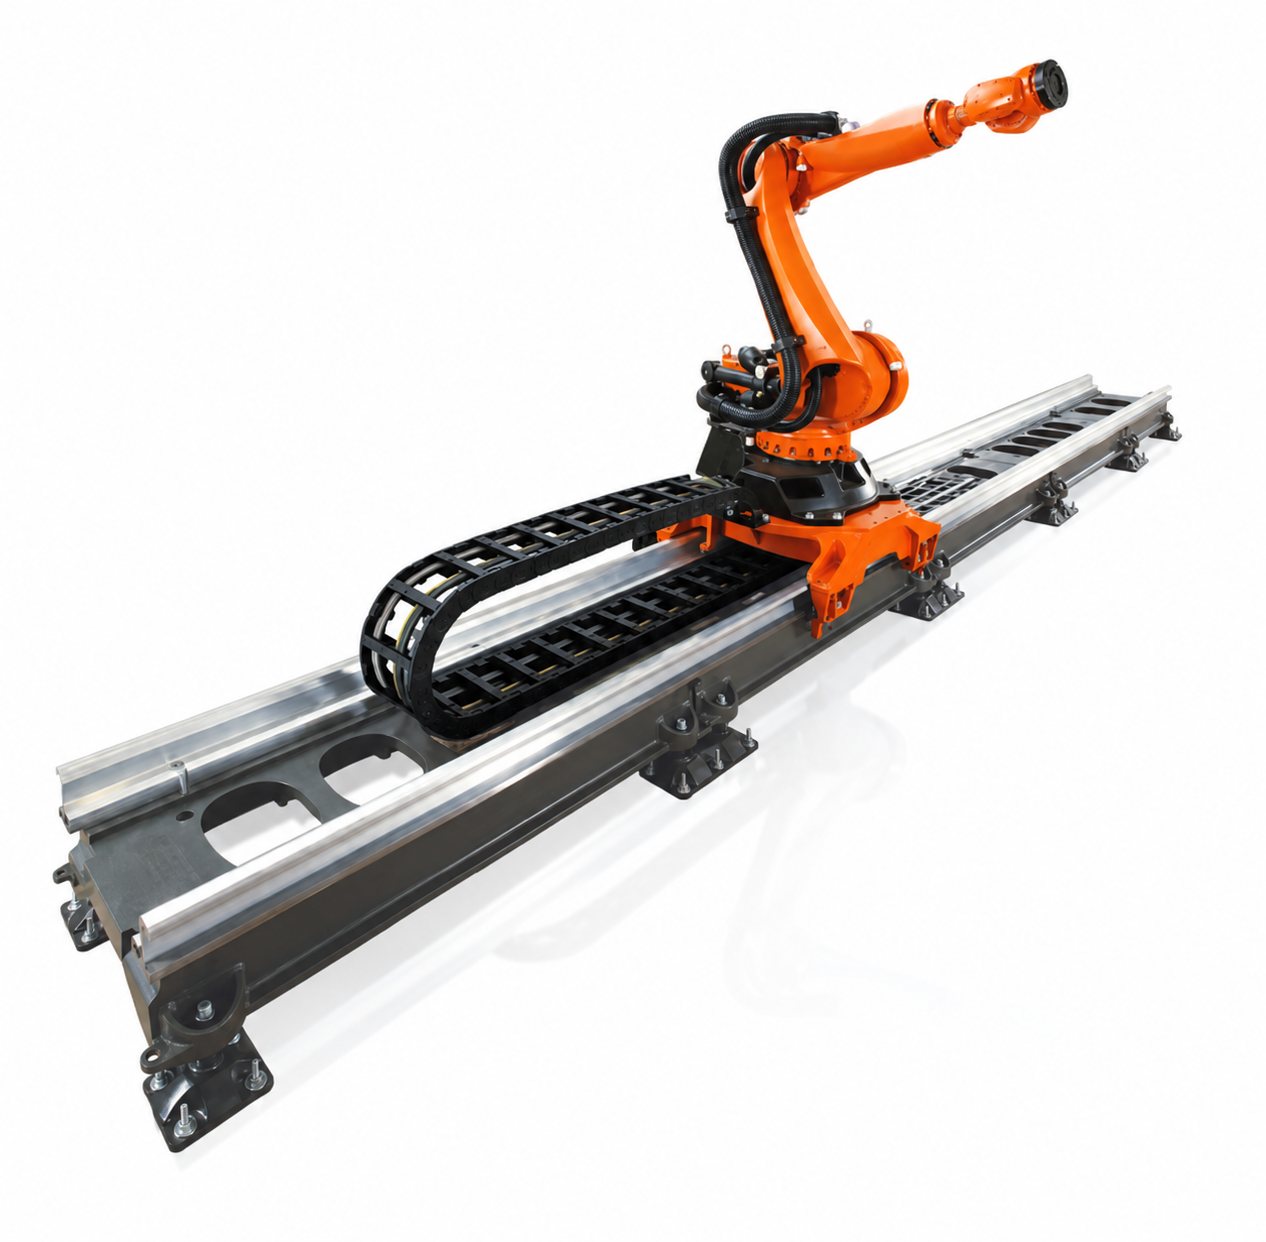
4. ábra Hattengelyes ipari robot külső lineáris tengelyen
Héttengelyes robotkarok
A hét saját forgótengellyel rendelkező robotkar más lehetőséget kínál: a többlettengely révén a kar a szerszám helyzetének és tájolásának megtartása mellett is változtathatja a konfigurációját. Ezt a tulajdonságot kinematikai redundanciának nevezzük. Szűk helyen, akadályok közötti hozzáférésnél és összetett szerelési feladatoknál lehet előnyös. A megfelelő érzékeléssel és vezérléssel felszerelt változatok finom szerelésre és erőszabályozott illesztésre is használhatók. Ezek a képességek nem következnek önmagukban a tengelyszámból; a kollaboratív működés feltételeit is a teljes alkalmazásra kell ellenőrizni.
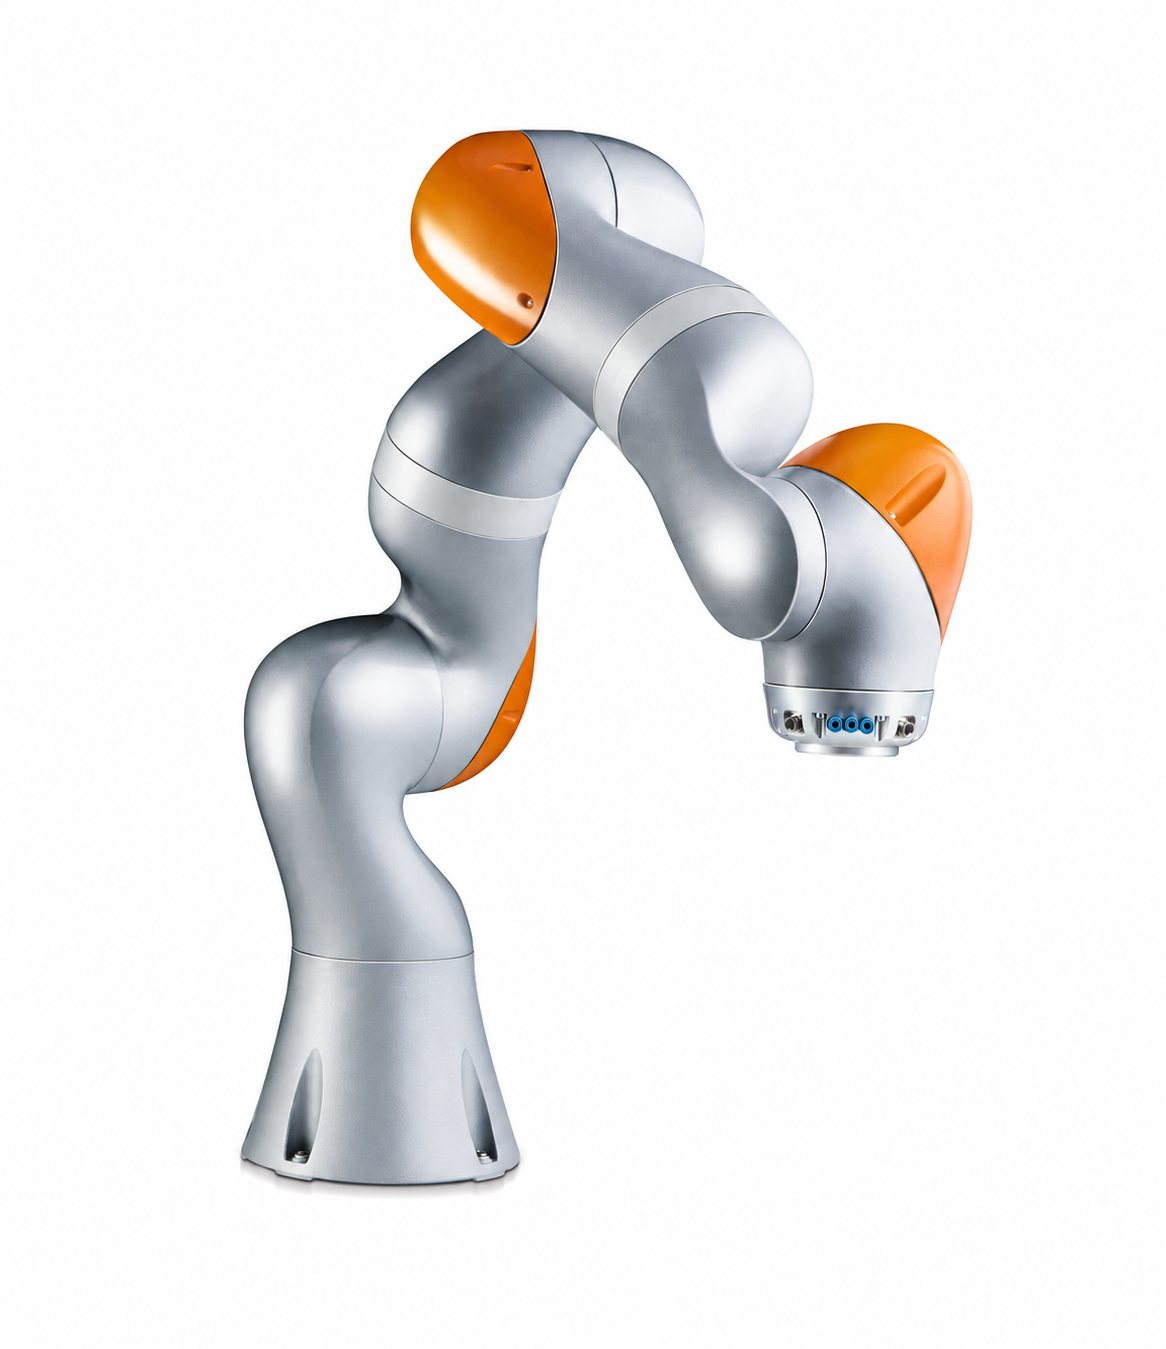
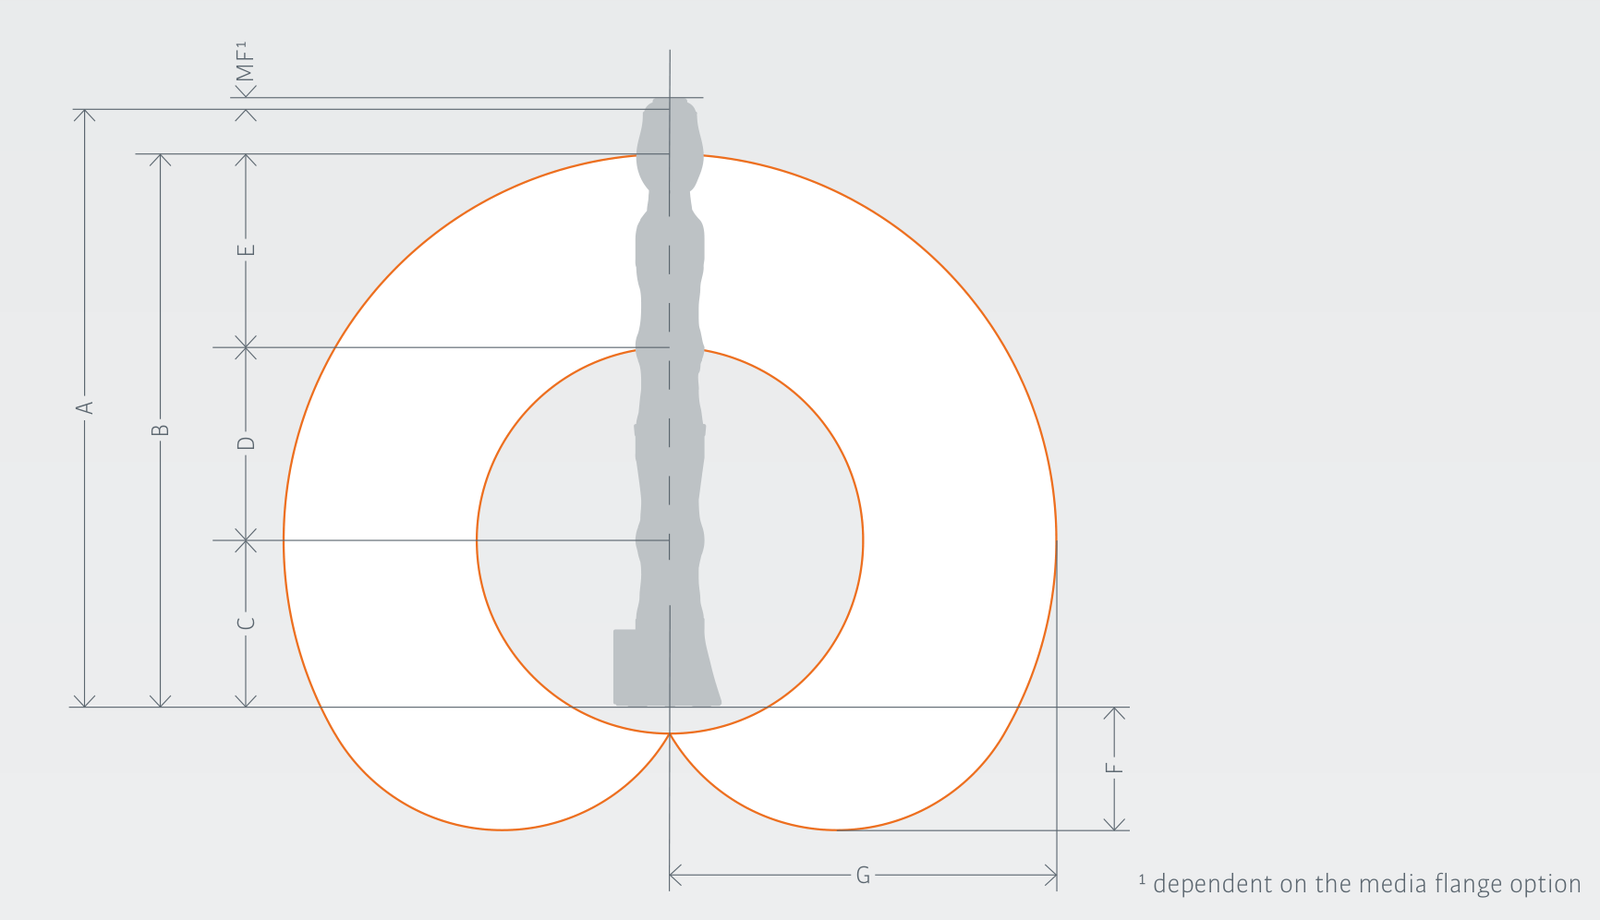
5. ábra Héttengelyes ipari robot és munkaterének metszete
Delta robotok
A delta robot mozgó platformját több párhuzamos kinematikai lánc kapcsolja az alaphoz. A hajtások jelentős része az alap közelében helyezkedik el, ami kedvez a kis mozgó tömegnek és a nagy gyorsulásoknak. A munkatér általában felülről kiszolgálható, a központi tartományban jól használható, a szélek felé összetetten határolt térrész.
A delta robotok fő alkalmazási területe a gyors válogatás, a csomagolás és a szállítópályáról történő felvétel. A szerszám tájolási lehetőségeit a tengelyek száma és elrendezése együtt határozza meg: három-, négy-, öt- és hattengelyes változatok is előfordulnak. A nagy dinamika előnye akkor használható ki, ha a termékérzékelés, a szállítópálya-követés és a megfogás is képes követni a kívánt ütemet.
Az ABB IRB 365-1.5/1100 öttengelyes delta robot terhelhetősége 1,5 kg, névleges munkatér-átmérője 1100 mm. A gyártó 0,05 mm pózismétlőképességet közöl az ISO 9283 szerinti vizsgálatra, névleges terhelés és 1,6 m/s sebesség mellett, a szabvány szerinti vizsgálati síkban. Az érték nem garantál ugyanilyen eredményt minden munkapontban és mozgásirányban. A hozzáférést, az orientációt és a termék kíméletes kezelését az adott alkalmazásban kell ellenőrizni.
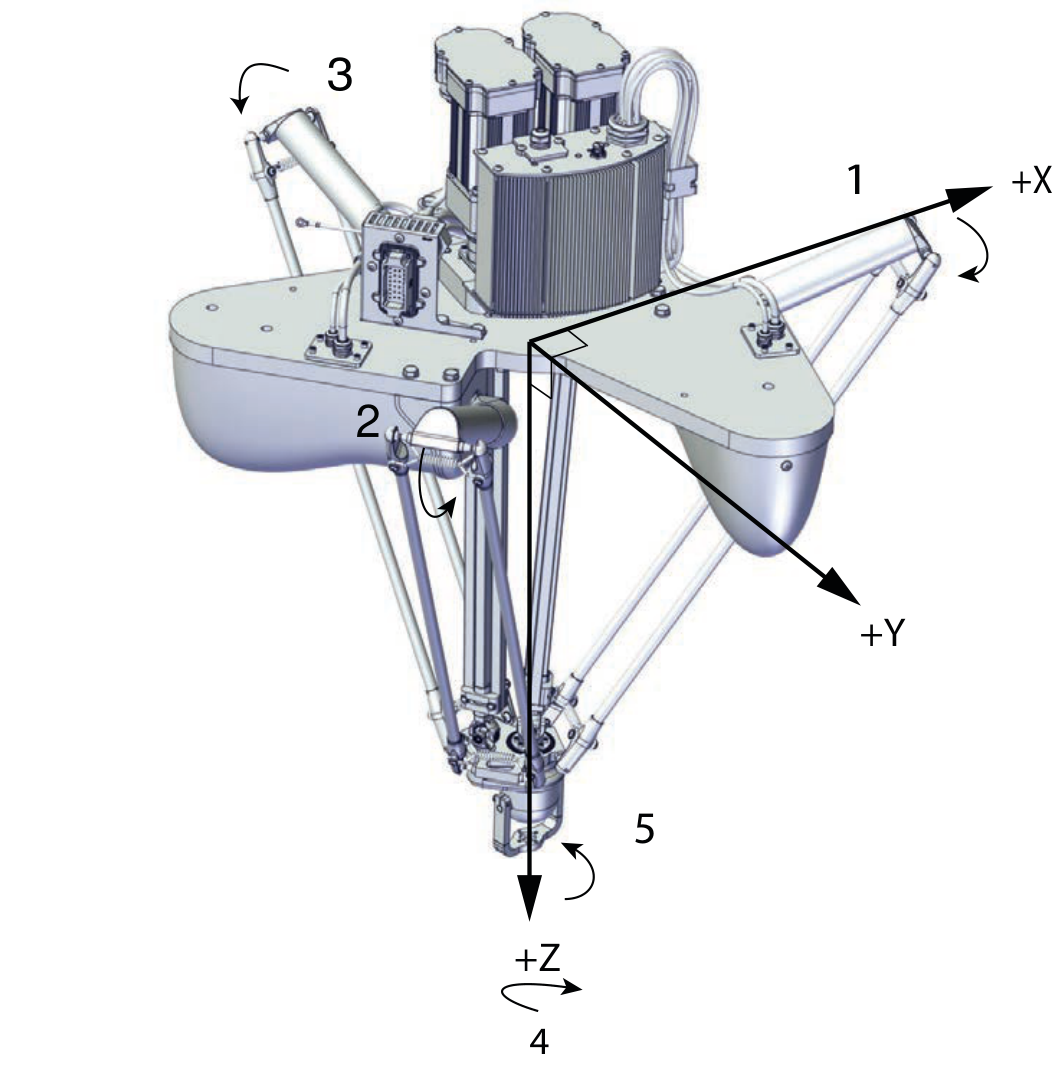
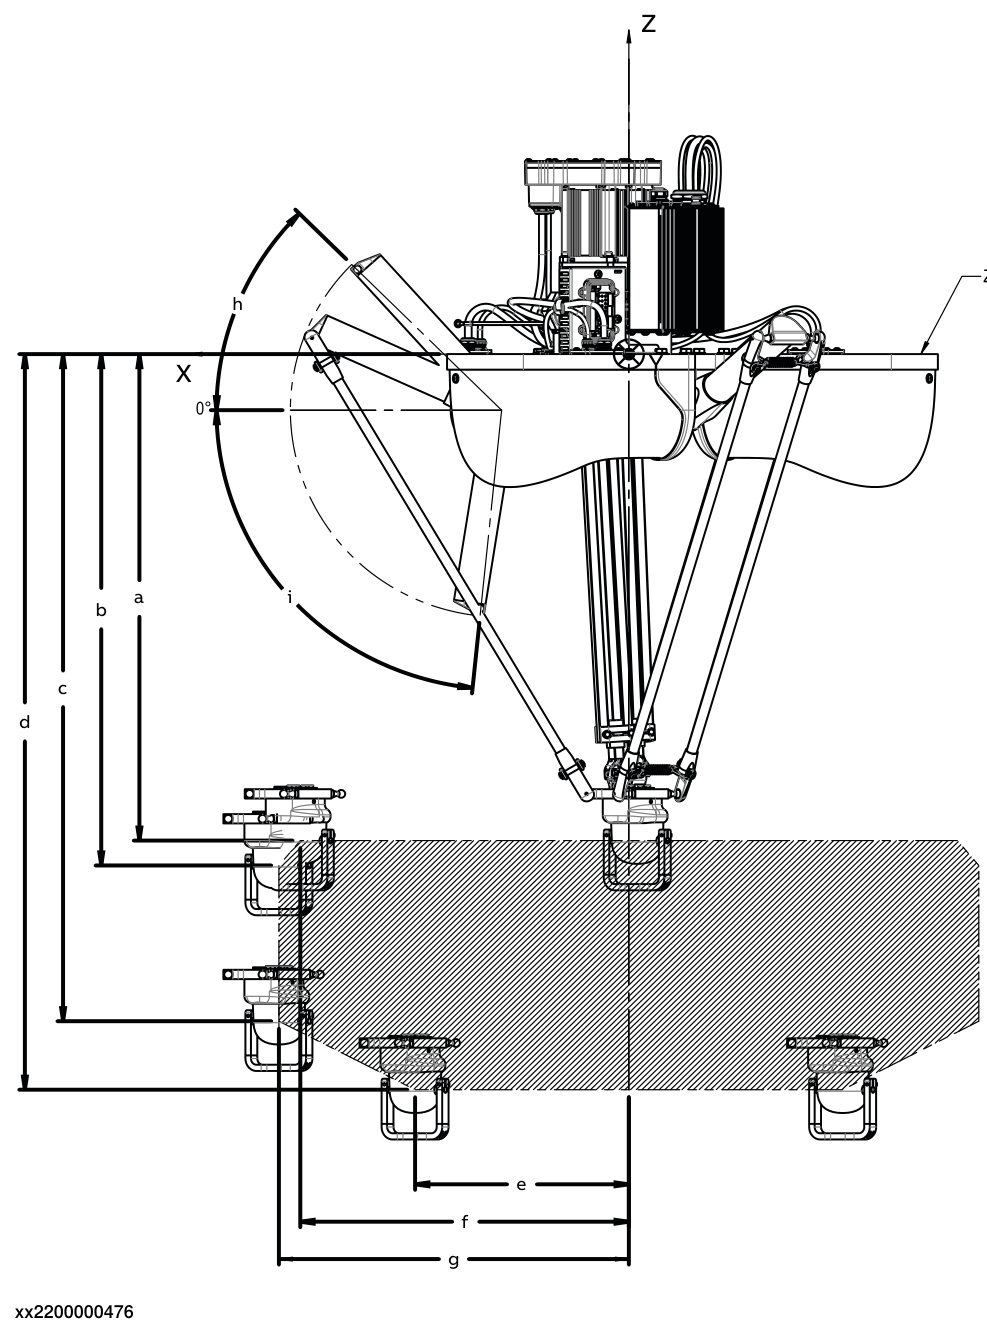
6. ábra Delta robot és munkaterének oldalnézeti metszete
A robottípusok gyakorlati összehasonlítása
Az alábbi táblázat a jellemző választási szempontokat foglalja össze. Egy feladatra több kialakítás is megfelelő lehet; a döntést a teljes alkalmazás vizsgálata alapozza meg.
| Robottípus | Jellemző alkalmazás | Legfontosabb előny | Figyelembe veendő korlát |
|---|---|---|---|
| Derékszögű koordinátás | Gépkiszolgálás, rakodás, adagolás | A tengelyhosszak a feladathoz alakíthatók. | Az elforgatáshoz további tengely kell; hosszú pályán a merevség meghatározó. |
| SCARA | Síkbeli áthelyezés, függőleges szerelés | Gyors mozgás felülről elérhető műveleteknél. | A szokásos négytengelyes kivitel nem biztosít tetszőleges térbeli tájolást. |
| Hattengelyes csuklókaros | Hegesztés, gépkiszolgálás, ragasztás | Sokoldalú térbeli hozzáférés és tájolás. | A tengelyhatárok, szingularitások és ütközések korlátozhatják a pályát. |
| Hattengelyes, külső lineáris tengellyel | Több állomás vagy hosszú munkadarab kiszolgálása | A robot bázisának mozgatásával bővül a munkatér. | A pálya helyigénye, kalibrációja, kábelezése és mozgásideje is számít. |
| Hét csuklótengelyes kar | Szűk helyen végzett szerelés, akadálykerülés | Azonos szerszámhelyzethez több kartartás választható. | A többlettengely önmagában nem garantál erőszabályozást vagy kollaboratív működést. |
| Delta | Gyors válogatás, csomagolás | Kis mozgó tömeg, nagy dinamika. | A hasznos munkatér, a tájolási lehetőségek és a megfogás korlátozhatják a feladatot. |
A robotkiválasztás fő szempontjai
Terhelhetőség és dinamikai igénybevétel
A terhelhetőség a szerszámcsatlakozó karimához kapcsolt teljes teherre vonatkozik. Ebbe a munkadarabon kívül a megfogó, a szerszámváltó, az adapterek és az együtt mozgatott tartozékok is beletartoznak. Például 6 kg termék, 3 kg megfogó és 1 kg adapter összesen 10 kg teher. A terhelést üres és termékkel terhelt megfogóra, valamint többdarabos kezelésnél minden lényeges darabszámra meg kell határozni.
A „10 kg-os robot” megnevezés önmagában nem mondja meg, mekkora és milyen alakú szerelvény mozgatható vele. A megengedhető terhet a közös tömegközéppont, azaz súlypont helyzete és a tehetetlenségi nyomatékok is befolyásolják. A forgástengelytől távolabb kerülő súlypont nagyobb gravitációs nyomatékot okozhat, a nagyobb tehetetlenség pedig a gyorsításhoz és lassításhoz szükséges nyomatékot növeli. A megengedett tömeg változása nem írható le egyetlen, távolsággal arányos szabállyal: a gyártó súlypontra, nyomatékra és tehetetlenségre megadott korlátait együtt kell ellenőrizni.
A névleges és a maximális teher nem feltétlenül azonos; a maximális érték csak a gyártó által megadott feltételek mellett használható ki. A terhelési diagram a megengedett tömeg és a súlyponthelyzet összefüggését szemlélteti. Az ábrán Lz a karima tengelye menti, Lxy az arra merőleges súlyponteltolást jelöli. A teljes megfogó–munkadarab szerelvény közös súlypontját kell a megfelelő tömeggörbéhez viszonyítani. A bemutatott diagram egyetlen robotváltozat példája; méretezéskor mindig a kiválasztott kivitel érvényes adatait kell használni.
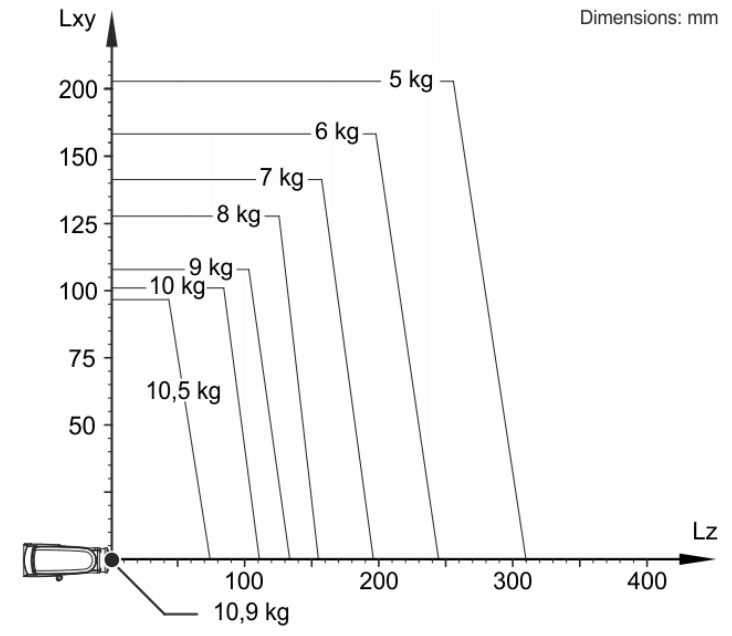
7. ábra A terhelhetőség és a súlyponthelyzet összefüggése egy KUKA robot példáján
A megfelelőséget a kiválasztott robot terhelési diagramjaival és szükség esetén a gyártó méretezőprogramjával kell ellenőrizni. A súlyponti határgörbe önmagában nem helyettesíti a tehetetlenségi és dinamikai vizsgálatot. A megengedett határok és az elérhető dinamika típusfüggők; egy általánosan választott százalékos tartalék nem váltja ki ezt az ellenőrzést. A jóváhagyott terhelési adatokat a robotvezérlésben is a tényleges szerszám- és termékkonfigurációnak megfelelően kell beállítani.
Egy 10 kg névleges teherbírású robot tehát nem feltétlenül alkalmas egy 10 kg össztömegű megfogó–munkadarab egység mozgatására. A megfelelőséget a súlypont, a tehetetlenségi nyomatékok és a kívánt mozgásdinamika figyelembevételével, a gyártó előírásai alapján kell igazolni.
Munkatér és tényleges hozzáférhetőség
A munkatér az a térbeli tartomány, amelyet a robot egy meghatározott referenciapontja elérhet. Az elérés, angolul reach, ennek egy jellemző mérete: csuklókaros robotnál rendszerint a maximális kinyúlás. Ez nem jelenti egy teljes gömb minden pontjának, minden szerszámiránnyal történő elérhetőségét. Delta robotoknál a névleges méret gyakran munkatér-átmérő; a geometriai jelentést mindig ellenőrizni kell.
A gyártói rajzról azt is le kell olvasni, hogy a munkatér határa a csuklóközéppontra, a karimára vagy más referenciapontra vonatkozik-e. A feladat szempontjából a szerszám kijelölt munkapontjának, a TCP-nek (Tool Center Point) a helye és a szerszám orientációja számít. A felvételi és lerakási helyzet mellett a teljes megközelítési és távozási útvonalat is vizsgálni kell, a kar, a megfogó, a kábelcsomag és a környező gépek helyigényével együtt.
Ugyanaz a szerszámhelyzet és tájolás többféle robotkonfigurációval, vagyis eltérő tengelyállásokkal is elérhető lehet. A tengelyhatárok mellett a szingularitások környezetét is ellenőrizni kell. Ezek olyan kinematikai helyzetek, amelyek közelében bizonyos irányú, kismértékű szerszámmozgások is nagyon nagy tengelysebességet igényelhetnek. A megfelelő végpontok tehát még nem igazolják a teljes művelet végrehajthatóságát.
Ciklusidő és termelési teljesítmény
A ciklusidő a teljes műveletsor időigényét fejezi ki. Része a megközelítés, a megfogás és annak visszaellenőrzése, a szállítás, az elengedés, valamint a technológiával és más berendezésekkel történő várakozás vagy szinkronizáció. A párhuzamosan végezhető műveleteket a tényleges vezérlési sorrend szerint kell figyelembe venni.
A tengelyek maximális sebessége és a gyártói tesztciklus önmagában nem elegendő az alkalmazás teljesítményének megítéléséhez. Rövid mozgásoknál a robot gyakran el sem éri a maximális sebességét: a gyorsítás, a lassítás és a célhelyzetben szükséges megnyugvási idő a meghatározó. A megfogó merevsége, a termék stabilitása és a tömeg eloszlása ezért közvetlenül befolyásolja a ciklusidőt. A programozott pálya szintén számít: ahol a technológia megengedi, a pályaszakaszok közötti lekerekítés csökkentheti a megállások számát. Ez azonban eltérést okoz az eredeti sarokponttól, ezért csak a megengedett pályaeltérésen belül alkalmazható.
A gyártói tesztciklusok meghatározott mozgáspályára és terhelésre vonatkoznak. Egy 25/305/25 mm-es tesztmozgás eredménye például nem azonos egy teljes technológiai művelet időigényével. A valós feladatot a tényleges pozíciókkal, terheléssel, megfogási időkkel és várakozásokkal kell szimulálni vagy próbával ellenőrizni.
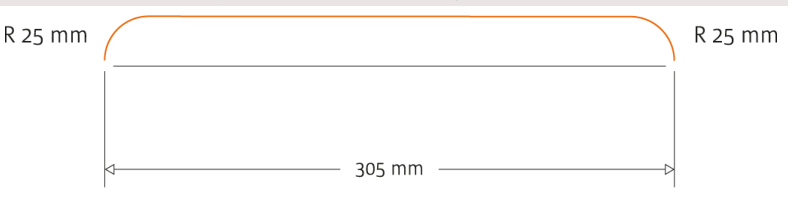
8. ábra Egy 25/305/25 mm-es tesztmozgás pályája
A termelés szempontjából a ténylegesen elkészült jó darabszám a döntő. Szemléltető példaként egy 6 másodperces cellaciklus, ciklusonként egy termékkel, elméletileg 600 darab/óra kapacitást jelent. Ha a tervezett termelési időn belül a rendelkezésre állás 90%, a működés közbeni teljesítménytényező 95%, a megfelelő termékek aránya pedig 98%, akkor a várható kibocsátás 600 × 0,90 × 0,95 × 0,98 ≈ 503 jó darab/óra.
A példában a rendelkezésre állás az állásidőket, a teljesítménytényező a működés közbeni lassulásokat és rövid megszakításokat, a minőségi tényező a nem megfelelő darabokat veszi figyelembe. Ugyanazt a veszteséget csak egyszer szabad elszámolni. Ezek feltételezett értékek; a tényleges adatokat üzemi mérés vagy vállalt átvételi követelmény alapján kell meghatározni. A cél a teljes gyártási folyamat jó darabban kifejezett teljesítményének növelése.
Pontosság és technológiai alkalmasság
Az ismétlőképesség – gyakori megnevezéssel ismétlési pontosság – azt jellemzi, milyen szóródással tér vissza a robot ugyanahhoz az előírt pózhoz. Az abszolút pozicionálási pontosság az előírt és a ténylegesen elért helyzet eltérését, a pályapontosság pedig a mozgás közben követett pálya geometriai eltérését jellemzi. Ezek különböző teljesítményjellemzők, amelyeket a mérési feltételekkel együtt kell értelmezni.
A különbség a technológia miatt fontos: betanított felvételi pontoknál más tulajdonság lehet meghatározó, mint külső koordinátákból végzett pozicionálásnál vagy folyamatos ragasztási pályánál. A teljes folyamat hibájához a készülék, a termék helyzete, a megfogó, a TCP meghatározása és a kalibráció is hozzájárul. A megmunkálási erőkkel járó feladatoknál a robot és a befogás merevségét, valamint az erő hatására létrejövő elmozdulást is értékelni kell.
Az ábrán A az előírt pózt, B az elért pózok átlagát jelöli; AP a pozicionálási eltérést, RP az ismétlőképességet szemlélteti. A jobb oldali rajz az előírt és a tényleges pálya közötti eltérést, valamint az ismételt pályák szóródását mutatja.
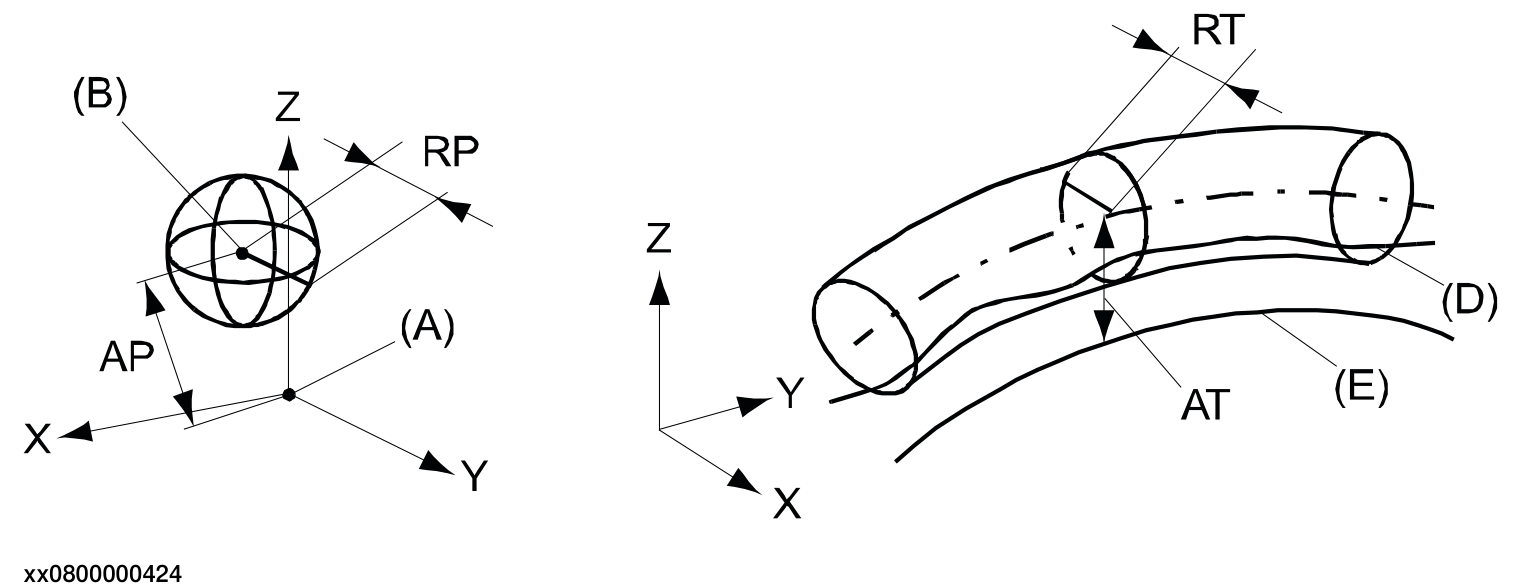
9. ábra Pozicionálási pontosság, ismétlőképesség és pályajellemzők
Telepítési mód és tartószerkezet
A padló-, fal- vagy mennyezeti telepítés lehetősége a konkrét robotváltozat tulajdonsága. A megengedett helyzetet a gyártó dokumentációjában kell ellenőrizni, figyelembe véve a terhelési és kenési feltételeket, valamint a vezérlésben szükséges beállításokat. A mechanikai rögzíthetőség önmagában nem igazolja, hogy a robot az adott helyzetben üzemeltethető.
A tartószerkezetnek a mozgás és a megállás során fellépő erőket és nyomatékokat is fel kell vennie. A nem megfelelő statikus merevség elmozdulást, a kedvezőtlen dinamikai viselkedés rezgést és hosszabb megnyugvási időt okozhat. A méretezésben ezért mindkettőt figyelembe kell venni, a gyártó által megadott terhelési adatok alapján.
Speciális környezeti követelmények
A környezeti alkalmasságot a konkrét kitettségből kell levezetni: por, nedvesség, tisztítószer, hőmérséklet vagy a folyamatból származó szennyezés különböző megoldásokat igényelhet. Az IP-védettség nem ad önmagában választ a vegyszerállóságra, a tisztatéri megfelelőségre vagy a higiénikus kialakításra. A robotkar, a csukló és a vezérlőszekrény védettsége, illetve megengedett környezete eltérhet.
Tisztatérben a robot részecskekibocsátása és a teljes telepítés tisztatéri osztálynak való megfelelése lényeges. Élelmiszeripari alkalmazásnál a jól tisztítható kialakítás, a megfelelő kenőanyag és a mosási eljárásokkal szembeni ellenállás is követelmény lehet. A közvetlen termékérintkezés és a zárt csomagolás kezelése eltérő feltételeket jelent.
Az egészségügyi alkalmazásokon belül el kell különíteni az orvostechnikai termékek gyártását, a laboratóriumi automatizálást és a közvetlen betegellátást: az ipari felhasználásra való alkalmasság önmagában nem igazolja az utóbbit. Robbanásveszélyes térben az adott zónának és közegnek megfelelő, igazolt kivitel szükséges. A robot mellett a megfogó és a többi beépített egység megfelelőségét is vizsgálni kell.
Biztonsági koncepció és kollaboratív alkalmazás
A kollaboratív alkalmazás lehetősége a kinematikai besorolástól külön vizsgálandó szempont. A robot beépített biztonsági funkciói mellett a teljes mozgást, a megfogót, a munkadarabot és a technológiai veszélyeket is értékelni kell. A szükséges védelmi intézkedéseket a teljes alkalmazás kockázatértékelése alapján kell meghatározni.
A biztonsági megoldás a termelési teljesítményt és a helyigényt is befolyásolja. Vizsgálni kell, hogyan történik az anyagbetöltés, a munkadarab kivétele, a hibaelhárítás és a karbantartás, illetve ezek milyen megszakítást okoznak. A szükséges sebességkorlátozással vagy védelmi megállással együtt kell igazolni az elvárt ciklusidőt.
Kapcsolódó tartalom: Kollaboratív robotok és gépbiztonság
Vezérlés és a gyártórendszerbe illesztés
A kommunikációs igényt konkrét interfészre és funkcióra kell lebontani. Az Ethernet-csatlakozó megléte önmagában nem igazolja például egy adott ipari protokoll, szerepkör vagy biztonsági kommunikáció támogatását. Az ajánlatban ellenőrizni kell a szükséges hardvert, szoftveropciókat és licenceket.
Az integrációhoz tartozhat a kamerás korrekció, az erőérzékelés, a szállítópálya-követés és a külső tengelyek kezelése is. Ezeknél az adatkapcsolaton túl a koordinátarendszerek, a kalibráció, a válaszidők és a hibakezelés összehangolása szükséges. A kiválasztott megoldás üzemeltetését az üzemi szakemberek tudásához és a rendelkezésre álló támogatáshoz is igazítani kell.
A választás ellenőrzése
A végleges döntés előtt a robotot a teljes cella modelljében vagy próbafelállásban kell értékelni. A terhelési megfelelőség, az összes szükséges szerszámpóz, az ütközésmentes útvonalak és az alkalmazásspecifikus ciklusidő együttes igazolása ad megfelelő alapot a beszerzéshez. A szimuláció eredményének megbízhatósága a bemeneti adatok pontosságától és a modell részletességétől függ.
A bizonytalan megfogási vagy technológiai részfolyamatoknál célszerű fizikai próbát végezni. Az átadás mérhető követelményeit már ekkor rögzíteni kell: mely termékváltozatokkal, milyen terheléssel, ciklusidővel és minőségi elvárással fogadják el a működést. Így a kiválasztás eredménye később ellenőrizhető követelményrendszerhez kapcsolódik.
Esettanulmány négy teszter kiszolgálására
A feladat és a két koncepció
A Robot-Service egy megvalósult projektjében egy elektronikai ipari gyártó termékeinek gyártásvégi, úgynevezett end-of-line tesztelését robotizálta. A feladat a termék felvétele, négy egymást követő tesztberendezés kiszolgálása, majd a késztermék kiadása volt, 48 másodperces kibocsátási ütem mellett. A nem megfelelő darabokat külön kieső konvejorra kellett helyezni. A tervezés során két koncepciót vizsgáltunk, és mindkettőre szimulációt végeztünk. Végül az egyrobotból és külső lineáris tengelyből álló megoldás valósult meg. Az ügyfelet nem nevezzük meg; a gazdasági összehasonlításban a berendezésigényt, a megvalósítás ráfordításait és a beruházás arányait mutatjuk be.
A kétrobotos koncepcióban az első, fix telepítésű robot feladata a beadagolás és az első két teszter kiszolgálása, majd a termék köztes átadóülékre helyezése volt. A második robot innen vette volna át a darabot, elvégezte volna a harmadik és negyedik teszter cseréit, majd a kimeneti pontra rakta volna a készterméket. A koncepció két megfogót és két kieső konvejort igényelt, mert a két robot munkateréből nem lehetett közös kieső szalagot elérni.
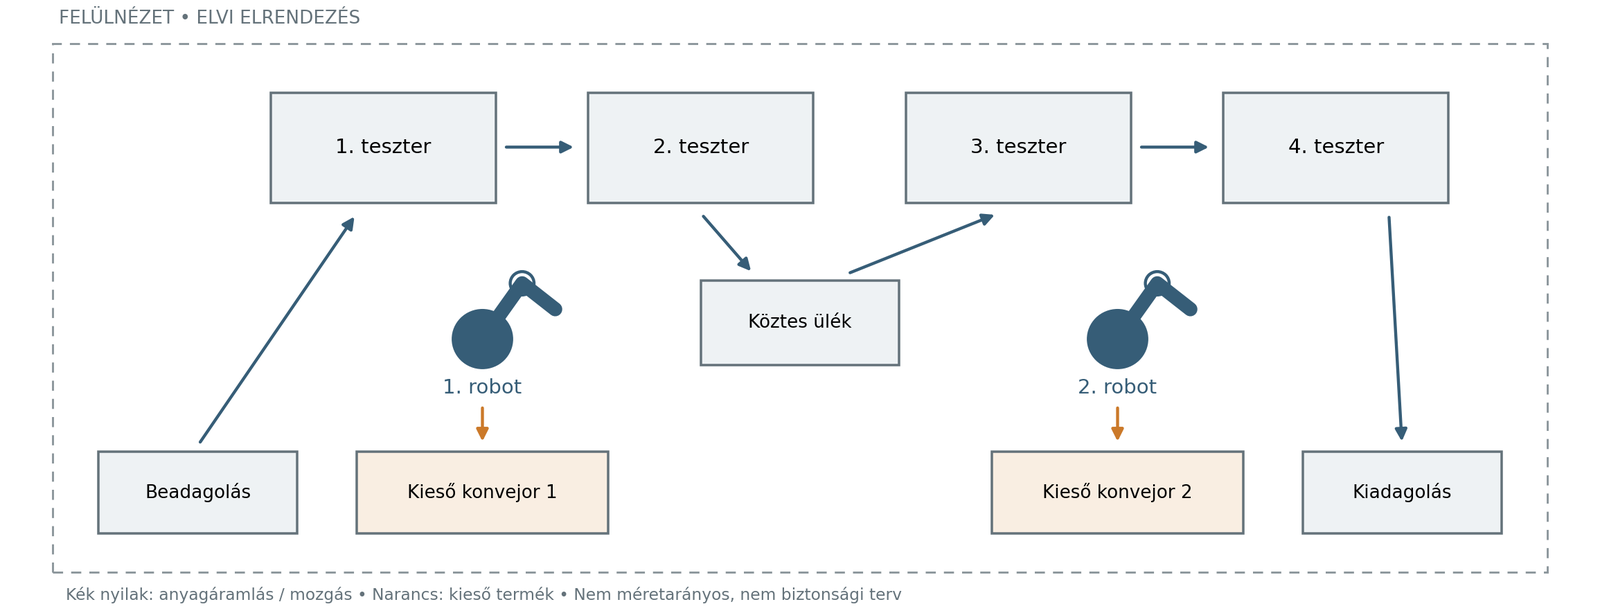
10. ábra Két fix telepítésű robot négy teszterrel és köztes átadóülékkel
A megvalósult változatban egy hattengelyes robotot külső lineáris hetedik tengelyre telepítettünk. A robot sorban kiszolgálja mind a négy tesztert, majd visszatér a cella beadagolási oldalára, ahol a késztermék külön kiadási pontja is helyet kapott. Egy megfogó és egy kieső konvejor elegendő, a köztes átadóülék pedig elmaradt. A hetedik tengely itt a robot alapját mozgató lineáris pálya, nem a robotkarba épített további forgócsukló.
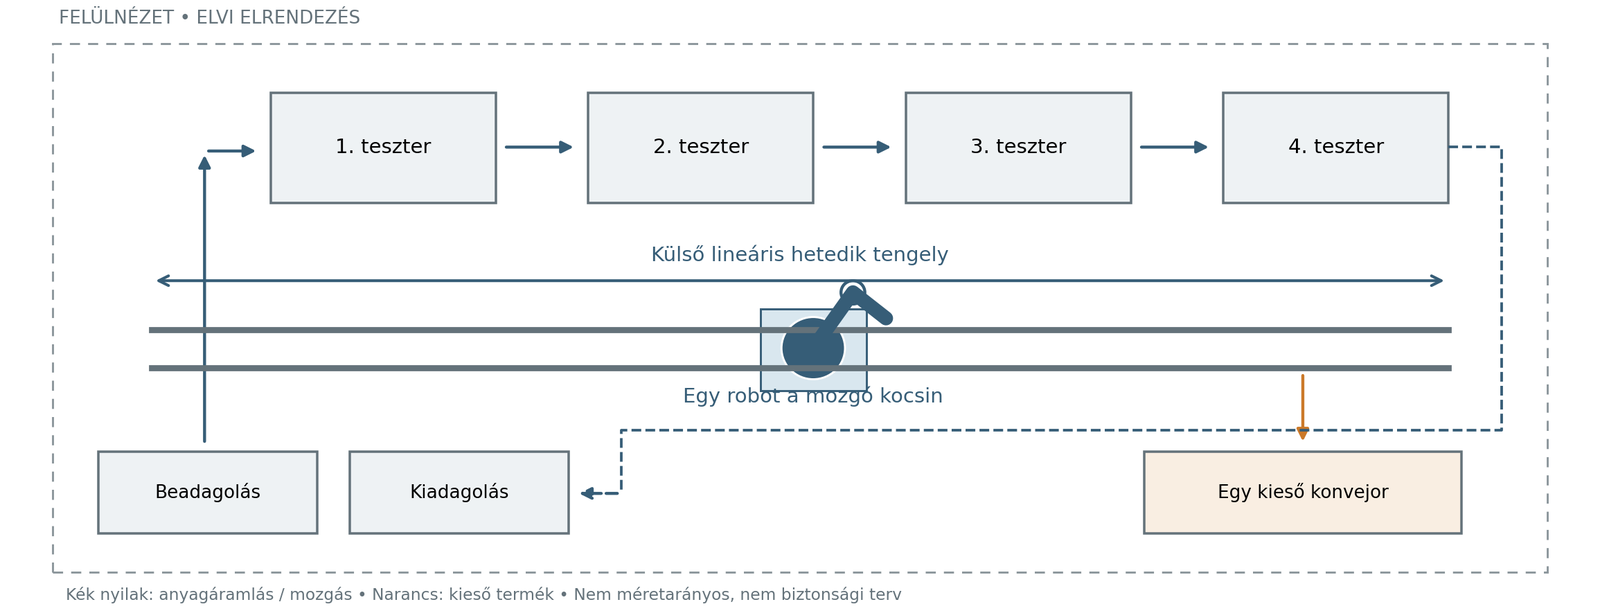
11. ábra Egy robot külső lineáris tengelyen, azonos oldali be- és kiadagolással
Mikor indokolt a feladatok összevonása
A lineáris tengely akkor lehet előnyös, ha egy robot időben képes több állomást kiszolgálni, de egyetlen rögzített helyről nem éri el az összes szükséges pontot. A munkatér kiterjesztésével elkerülhető egy második robot, megfogó és átadóhely beépítése. Változó terméksorrendnél az állomások közötti útvonal is rugalmasabban szervezhető, amennyiben a technológia és a vezérlés ezt lehetővé teszi.
A két fix robot előnye a párhuzamos munkavégzés, a rövidebb mozgások és a nagyobb időtartalék. A köztes ülék leválasztja egymásról a két kiszolgálási szakaszt, de újabb lerakást, felvételt és állapotellenőrzést igényel. A lineáris tengelyes változat kevesebb ismétlődő berendezést tartalmaz, viszont az utazás, a megállás utáni beállási idő és a visszatérés idejét is be kell illeszteni az ütembe. Az egyetlen robot vagy a pálya hibája a teljes kiszolgálást érinti; a kétrobotos megoldás sem jelent automatikus tartalékot, ha a technológiai lépések egymásra épülnek.
Ciklusidő és robotkihasználtság
A cella előírt kibocsátási üteme 48 másodperc volt: feltöltött, folyamatos üzemben ennyi időnként kell egy készterméknek távoznia. Ez nem egyetlen darab teljes átfutási ideje, és nem az egyes tesztek önálló vizsgálati ideje. A tesztelés több állomáson, különböző darabokon párhuzamosan történik; a robot az adott vizsgálaton már átesett darabot a következő darabra cseréli. A két koncepció összehasonlításához szimulációt alkalmaztunk, a hozzáférést és a kiszolgálási sorrendet együtt vizsgálva.
A két fix robot kiszolgálási ideje robotonként 19 másodperc volt. A lineáris tengelyes változat időbeli terhelését a következő számpélda szemlélteti: 19 + 19 másodperc kezelési időhöz 7 másodperc pályamozgást, pozicionálást és visszatérést rendelve az aktív idő 45 másodperc. A 7 másodperc és az ebből számított 45 másodperc szemléltető érték, nem a projekt szimulációs jegyzőkönyvéből átvett eredmény. A köztes átadás elhagyásának időnyereségét ez az egyszerűsített példa nem számolja el.
| Mutató | Két fix robot | Egy robot lineáris tengelyen |
|---|---|---|
| Előírt kibocsátási ütem | 48 s / késztermék | 48 s / késztermék |
| Aktív idő egy robotra, egy ütemben | 19 s, robotonként | 45 s |
| Szabad idő az ütemen belül | 29 s, robotonként | 3 s |
| Időalapú robotkihasználtság | 19 / 48 ≈ 40% | 45 / 48 ≈ 94% |
A kétrobotos rendszerben nagyobb időtartalék marad. A bemutatott számpéldában az egyrobotos megoldás 3 másodperces tartalékkal fér bele a 48 másodperces ütembe. Ez szűk tartalék, ezért az értékelésnek a teszterek elkészülési időpontjaira, a kieső darabok kezelésére és a teljes mozgássorrendre is ki kell terjednie. A magasabb robotkihasználtság azt mutatja, hogy ugyanazt a feladatot kevesebb beépített robotkapacitás végzi el. Önmagában nem jelent nagyobb jó darabszámot vagy jobb teljes berendezéshatékonyságot; gazdasági előnye itt a kisebb beruházási igényben jelenik meg.
Berendezésigény és megvalósítási ráfordítások
A két koncepciót teljes, integrált kiszolgálórendszerként hasonlítottuk össze. A robotegységhez a robot és vezérlője mellett a tartószerkezet, a megfogó, a gépészeti és villamos tervezés, a robot- és PLC-programozás, a kommunikáció és a robotoldali biztonsági integráció is hozzátartozik. Ugyanilyen fontos része az összeszerelés, a telepítés, az élesztés, a pontbetanítás, a tesztelés és az üzembe helyezés. A robotok számának csökkentése ezért a beszerzésen túl több munkafázis ráfordítását is mérsékelte.
| Berendezés vagy egység | Két fix robot | Egy robot lineáris tengelyen |
|---|---|---|
| Robot és robotvezérlő | 2 egység | 1 egység |
| Megfogó | 2 db | 1 db |
| Külső lineáris tengely | Nincs | 1 db |
| Kieső konvejor | 2 db | 1 db |
| Köztes átadóülék | 1 db | Nincs |
| Mechanikai tartószerkezet | Két robot rögzítése és tartószerkezete | Egy robot kocsija, a pálya alátámasztása és rögzítése |
| Biztonsági kerítés, ajtó és cellaszintű védelem | Szükséges | Megközelítőleg azonos terjedelemben szükséges |
| Teszterek és közös be- és kiadagolási funkciók | Négy teszter; a feladat szerinti perifériák | Azonos technológiai feladat és teszterszám |
Az összevont változatban egy megfogót kellett elkészíteni, egy robotot kellett telepíteni és éleszteni, valamint egy PLC–robot kapcsolatot kellett kialakítani. Több munkapontot kellett betanítani, de egy robot főprogramját és hibakezelését kellett elkészíteni. Elmaradt a két robot közötti termékátadás vezérlése, ugyanakkor új feladatot jelentett a lineáris tengely integrációja. A négy teszter illesztése és a teljes cella biztonsági ellenőrzése mindkét megoldásnál szükséges maradt.
A következő táblázat a különbségeket ötfokozatú, szemléltető mérnöki minősítéssel mutatja be. Az 1 alacsonyabb, az 5 magasabb ráfordítást jelez; az értékek az adott soron belüli összehasonlítást szolgálják, nem mért munkaórák. Nem összegezhetők, és nem vezethető le belőlük százalékos munkaidő-megtakarítás.
| Munkafázis | Két fix robot | Egy robot pályán | A különbség indoka |
|---|---|---|---|
| Gépészeti tervezés | 4/5 | 3/5 | Kevesebb megfogó és periféria; a pálya beépítése külön tervezési feladat. |
| Villamos tervezés | 4/5 | 3/5 | Kevesebb önálló egység bekötése, de a pálya hajtását és kábelezését is meg kell oldani. |
| Robotprogramozás és pontbetanítás | 5/5 | 4/5 | Egy főprogram és hibakezelés; több tanított pont és külsőtengely-kezelés. |
| PLC-programozás és PLC–robot kapcsolat | 4/5 | 3/5 | Egy robotkapcsolat, köztes átadás nélkül; a teljes technológiai sorrend továbbra is kezelendő. |
| Teszterek illesztése | 4/5 | 4/5 | Mindkét esetben négy teszter kommunikációját és állapotkezelését kell megoldani. |
| Lineáris tengely integrációja | Nem szükséges | Külön feladat | Hajtás, koordináták, kábelezés és mozgások összehangolása. |
| Biztonsági integráció és ellenőrzés | 4/5 | 4/5 | Kevesebb robotoldali illesztés, de a pályát és a teljes cellát is ellenőrizni kell. |
| Összeszerelés és helyszíni telepítés | 5/5 | 3/5 | Kevesebb egység szerelése és bekötése; a pálya beállítása megmarad. |
| Élesztés, tesztelés és üzembe helyezés | 5/5 | 4/5 | Egy robot élesztése; a teljes állomássorrend és hibakezelés próbái továbbra is szükségesek. |
A beruházási különbség és a megtérülés
A vizsgált beruházási tételek körében az egyrobotos, lineáris tengelyes megoldás közel 40%-kal kisebb beruházási igényt jelentett. A kétrobotos változatot 100%-os alapnak tekintve az összevont megoldás beruházási indexe megközelítőleg 60%. Az összevetés a robotegységekre és integrációjukra, a lineáris tengelyre, a kieső konvejorokra, az átadóülékre és a kerítéscsomagra vonatkozik. A teszterek és az azonos tartalmú be- és kiadagolási perifériák nem részei ennek a költségkörnek; az arány nem a teljes gyártórendszerre vagy más projektekre érvényes.
A különbséget a második integrált robotegység, egy kieső konvejor és a köztes átadóülék elhagyása, valamint a kapcsolódó szerelési és mérnöki feladatok csökkenése adta, a lineáris tengely többletével együtt értékelve. A megfogó már a robotegység része, ezért az elhagyását nem számoltuk el külön még egyszer. Azonos termelési követelmény teljesítése mellett a kisebb beruházás kedvezőbb megtérülést eredményezhet, de ezt az üzemeltetési és karbantartási ráfordításokkal együtt kell megítélni. A magasabb robotkihasználtság önmagában nem külön pénzügyi nyereség.
Kapcsolódó tartalom: Megtérülés és döntéstámogatás az ipari gyártásban
Karbantartás és életciklusköltség
A Robot-Service a választás során a karbantartási és üzemeltetési következményeket is megvizsgálta. Az egyrobotos megoldásban kevesebb robotot, megfogót és kieső konvejort kell fenntartani, és a köztes átadóülék ellenőrzési feladatai is elmaradnak. Ez kevesebb karbantartandó egységet és lehetséges hibaforrást jelent. A lineáris pálya ugyanakkor új feladatokat hoz: a lineáris vezetékek, a hajtás, a kenési pontok és a mozgó kábelezés állapotát is felügyelni kell, az adott konstrukció előírásai szerint.
Az egyetlen robot nagyobb időbeli kihasználtsága intenzívebb használatot jelenthet, ami a tényleges igénybevételtől és a gyártó előírásaitól függően gyakoribb karbantartást indokolhat. A kihasználtsági arány azonban nem azonos a mechanikai terheléssel: a mozgatott tömeg, a tehetetlenség, a gyorsítások, a mozgásprofil és az üzemi környezet egyaránt befolyásolja a kopást. A ciklusidőben megmaradó tartalék mozgásoptimalizálásra adhat lehetőséget, de önmagában nem bizonyít kisebb elhasználódást.
Ebben a projektben kis tömegű termékeket kellett mozgatni, és a szimuláció alapján a kiszolgálási sorrendben időtartalék is rendelkezésre állt. A terhelési viszonyokat és a fenntartandó egységeket együtt értékelő mérnöki becsléseink szerint a robot intenzívebb használatából és a lineáris tengelyből eredő többlet-karbantartási ráfordítás várhatóan kisebb volt, mint a második robotegység és a kapcsolódó perifériák fenntartási igénye. Ez az adott alkalmazásra vonatkozó műszaki becslés, nem hosszú távú üzemi méréssel igazolt megtakarítás. A fent bemutatott szemléltető időadatok önmagukban nem alapozzák meg ezt az értékelést.
A rendelkezésre állást külön is mérlegelni kell: az egyetlen robot vagy a pálya meghibásodása a teljes kiszolgálást megállíthatja. A kétrobotos koncepció sem jelent automatikus tartalékot, ha a tesztlépések egymásra épülnek. A kevesebb egység ezért önmagában nem bizonyít nagyobb rendelkezésre állást; a szervizelhetőség, a pótalkatrész-ellátás és a helyreállítás ideje is számít.
A koncepció értékelése nálunk a későbbi üzemeltetésre is kiterjed. A Robot-Service szerviz- és karbantartási szolgáltatása ehhez kapcsolódva a megelőző karbantartás tervezését és a berendezések fenntartását is támogatja. A karbantartási tervet a gyártói előírásokra és a tényleges üzemi tapasztalatokra kell építeni, hogy a tervezéskor becsült előnyök a használat során is ellenőrizhetők legyenek.
A választás tanulsága
A megvalósult megoldást a geometriai hozzáférés, a kiszolgálási idő, a berendezésigény és az életciklus várható ráfordításainak közös vizsgálata alapozta meg. A lineáris tengely révén egy robot láthatta el mind a négy tesztert, így kevesebb egységet kellett megépíteni, integrálni és fenntartani. A döntést nem a legnagyobb robotkihasználtság elérése, hanem az előírt termelési feladat műszakilag megfelelő és gazdaságos megoldása vezette.
A robotválasztás leggyakoribb tévhitei
A névleges terhelhetőség kizárólag a munkadarab tömegére vonatkozik
A megfogó és tartozékai is terhelik a robotot. A megengedett tömeg csak a súlypont-, nyomaték- és tehetetlenségi korlátokkal együtt értelmezhető, ezért a névleges teherbírással azonos tömegű termék kezelése önmagában nem tekinthető megoldottnak.
A munkatéren belüli pont biztosan megfelelően elérhető
A geometriai elérés nem igazolja a szükséges orientációt és a teljes pálya végrehajthatóságát. A megfelelő szerszámhelyzetet és tájolást ütközésmentesen, a tengelyhatárok és a kábelezés figyelembevételével kell elérni és elhagyni.
A jó ismétlési pontosság minden precíziós feladatra elegendő
Az alkalmazás határozza meg, hogy ismétlőképességre, abszolút pontosságra, pályapontosságra vagy ezek együttesére van szükség. A teljes folyamat pontosságát a robot mellett a megfogó, a készülék, a termék és a kalibráció is befolyásolja.
A leggyorsabb katalógusadat jelenti a legkisebb ciklusidőt
A valós ciklusban a gyorsulás, a terhelés, a pálya, a megnyugvási idő és a perifériák működése is számít. A rövid tesztmozgás alapján felállított sorrend az adott alkalmazásban megváltozhat.
A robot vételára megadja a robotizálás költségét
A robot ára a beruházás egyik tétele. A megfogás, a biztonságtechnika, a rendszerintegráció és az üzembe helyezés költsége a feladattól függ, ezért nem adható minden alkalmazásra érvényes szorzó a teljes rendszer árára.
A kollaboratív robot minden feladathoz védőkerítés nélkül használható
A szükséges védelmet a teljes alkalmazás veszélyei alapján kell meghatározni. Egy éles munkadarab, veszélyes szerszám vagy beszorítási hely kollaboratív robot alkalmazása mellett is további intézkedést igényelhet.
A nagy IP-védettség minden speciális környezetben elegendő
A nedvesség és por elleni védettségből nem következik élelmiszeripari, tisztatéri vagy robbanásvédelmi megfelelőség. Ezeket a konkrét robotváltozat és a teljes telepítés dokumentált tulajdonságai alapján kell ellenőrizni.
Ellenőrzőlista a kiválasztás lezárásához
- Meghatároztuk az összes munkadarabváltozatot, felvételi helyzetet és technológiai követelményt.
- Ellenőriztük a teljes mozgatott tömeget, a súlypontot és a tehetetlenségi jellemzőket.
- Igazoltuk a szükséges szerszámhelyzetek és tájolások, valamint a teljes mozgáspályák megvalósíthatóságát.
- A ciklusidőt a valós terheléssel, perifériákkal és biztonsági működéssel értékeltük.
- Tisztáztuk a szükséges pontosságot és a technológiai erők hatását.
- Ellenőriztük a telepítési módot, a tartószerkezetet és a környezeti alkalmasságot.
- Meghatároztuk a biztonsági koncepciót és a szükséges integrációs opciókat.
- Összeállítottuk a teljes beruházási költséget és értékeltük az üzemeltetési feltételeket.
- Rögzítettük a működés elfogadásának mérhető feltételeit.
A megalapozott robotválasztáshoz a katalógusadatokat a konkrét feladat követelményeivel kell összevetni. A terhelésvizsgálat, a teljes mozgáspálya ellenőrzése és a reális ciklusidő-becslés együtt mutatja meg, hogy a kiválasztott robot a kész rendszerben is megfelelően fog-e működni. Az előkészítésbe bevont, robotalkalmazásokban jártas szakember segíthet a bizonytalan pontok feltárásában és a költséges téves döntések elkerülésében.
A megfelelő robot kiválasztása tehát rendszerszintű elemzés eredménye. A Robot-Service Kft. szakértői a követelmények tisztázásától a robot kiválasztásán és a cellakoncepció kialakításán át a megvalósításig segítenek. Így a döntés alapja az adott gyártási feladat műszaki és gazdasági megfelelősége lehet. Kapcsolódó tartalom: Robotcellák tervezése és építése