
Prvým krokom pri výbere priemyselného robota je presné vymedzenie výrobnej úlohy a technických požiadaviek. Na ich základe možno identifikovať prichádzajúce typy robotov, ktorých vhodnosť treba posúdiť ako súčasť celej robotickej aplikácie – spolu s chápadlom, technologickými zariadeniami a riadiacim systémom. Ten istý robot môže vynikajúco zvládať manipuláciu s materiálom, no pri montáži obrobku podobnej veľkosti už nemusí vyhovovať. Rozdiel často spočíva v spôsobe uchopenia, požadovanej polohe nástroja alebo očakávanom čase cyklu.
Článok vychádza z požiadaviek úlohy a predstavuje hlavné typy robotov a technické hľadiská ich výberu. Na príklade testovacieho pracoviska v elektronike skúma aj to, kedy možno dva pevne inštalované roboty nahradiť jedným robotom pohybujúcim sa na externej lineárnej osi a ako to ovplyvňuje náklady na investíciu. Na záver pomôžu uzavrieť rozhodnutie najčastejšie omyly a krátky kontrolný zoznam.
Vymedzenie požiadaviek úlohy
Výber je vhodné začať opisom obrobku a technologického procesu. Treba poznať rozsah rozmerov a hmotností, rozptyl polohy pri odoberaní, potrebné uchopenia, požadovaný počet kusov a dostupný priestor. Zaznamenať treba aj to, aké varianty výrobku sa budú spracúvať a aké nároky na prestavovanie možno očakávať.
Okrem pohybu robota treba preskúmať aj okolitý proces. Neusporiadané podávanie dielov, neisté uchopenie alebo dlhé technologické čakanie môžu obmedziť výkon celého systému. Výber periférií a predbežná štúdia uskutočniteľnosti sú preto súčasťou výberu robota.
Kinematické členenie priemyselných robotov
Konštrukcia robota určuje dostupné pohyby a charakter pracovného priestoru. Pri sériovej konštrukcii sú články a kĺby spojené za sebou od základne až po nástroj. Pri paralelnej konštrukcii spája pohyblivú platformu so základňou viacero mechanických reťazcov; rozšíreným priemyselným príkladom je delta robot.
Pohyb osí sa označuje aj písmenami: R znamená rotačný, T priamočiary pohyb; pre ten druhý sa v medzinárodnej odbornej literatúre používa aj označenie P. Pri sériových robotoch je okrem typu pohybu prvých troch polohovacích osí rozhodujúce aj ich priestorové usporiadanie. Vhodné vyhotovenie pre danú úlohu treba preto zvoliť podľa skutočných pohybových možností a pracovného priestoru.
Hlavné typy robotov používané v priemysle
Hlavné typy robotov možno rozlíšiť podľa ich pracovného priestoru, pohybových možností a oblastí použitia. Nasledujúce číselné príklady ilustrujú vlastnosti jednotlivých vyhotovení, nie hranice celej kategórie. Hodnoty uvádzané pri rozdielnych podmienkach merania nie sú vhodné na priame zoradenie robotov.
Karteziánske roboty
Tri polohovacie osi karteziánskeho robota vykonávajú navzájom kolmé lineárne pohyby. Štruktúra TTT vytvára pracovný priestor tvaru kvádra, ktorého veľkosť možno prispôsobiť dĺžkou zdvihu osí. Portálové a konzolové vyhotovenia umožňujú obsluhovať zhora väčšie plochy, stroje alebo dopravníky.
Typicky sa používajú na obsluhu vstrekovacích lisov, nakladanie, manipuláciu s dielmi, dávkovanie a paletizáciu. Ich výhodou je prehľadný pohybový systém a dĺžka osí prispôsobiteľná úlohe; na otočenie obrobku je však potrebná ďalšia otočná jednotka. Pri dlhých osiach je mimoriadne dôležitou konštrukčnou otázkou tuhosť nosnej konštrukcie a pohybujúca sa hmotnosť.
Rozsah veľkostí siaha od kompaktných stolových jednotiek až po portálové roboty pokrývajúce viacero strojov. Dĺžku osí, nosnosť a požadovanú dynamiku treba určovať spoločne: väčší rozsah pohybu sám osebe nezaručuje vyšší výrobný výkon.
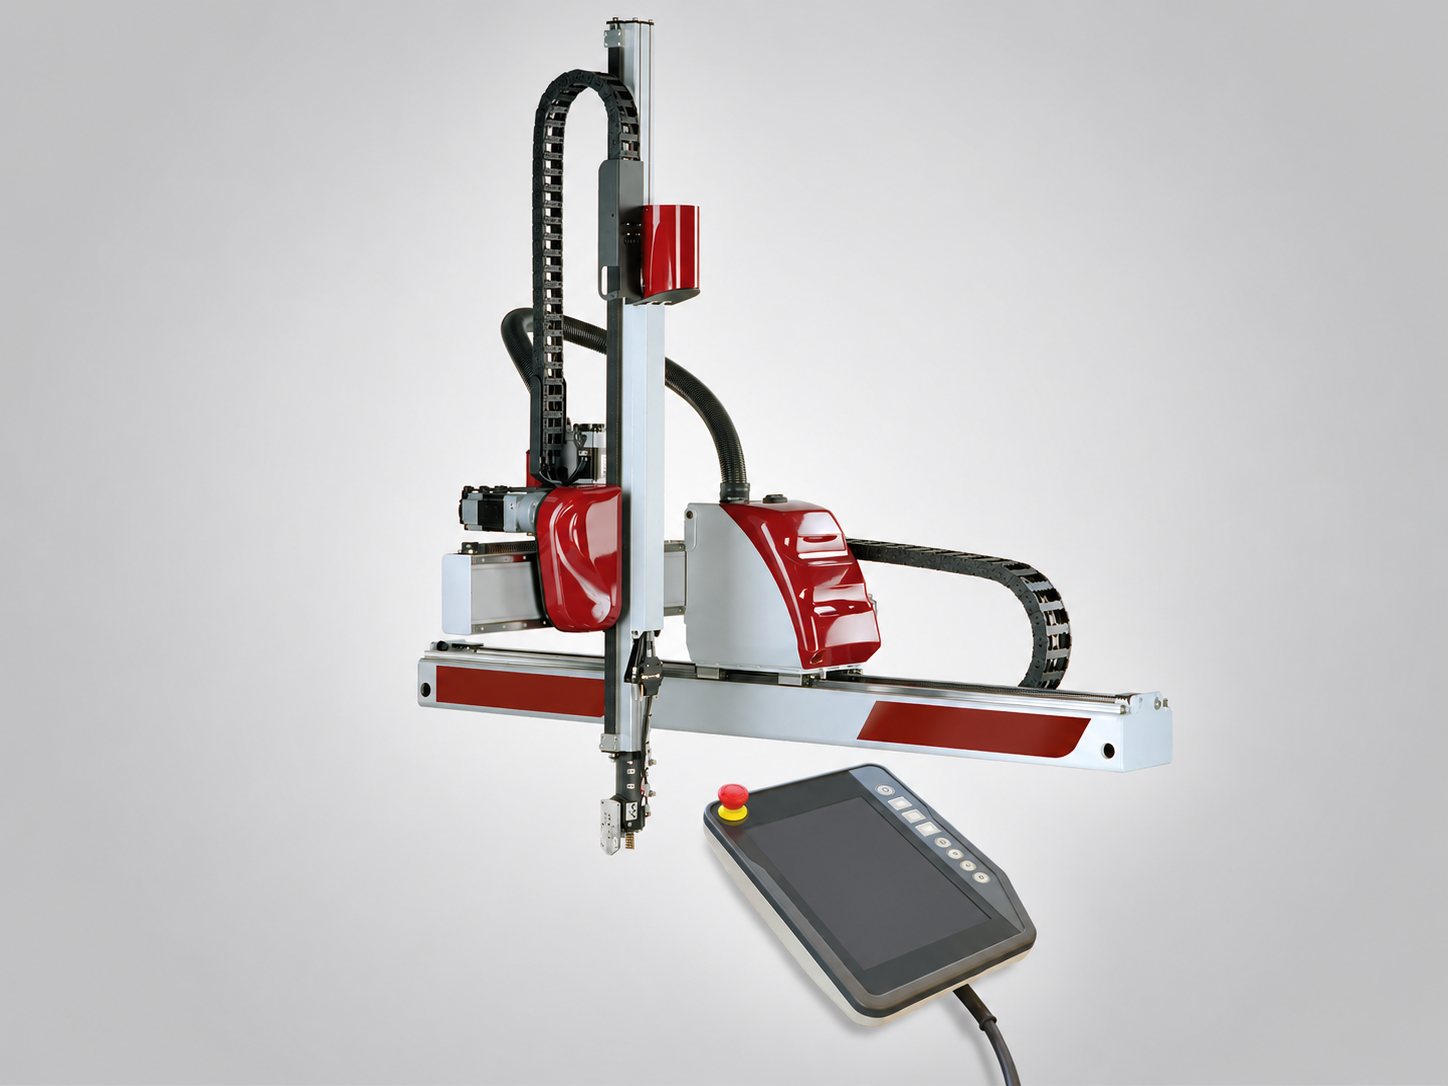
Obrázok 1 Karteziánsky priemyselný robot
Roboty SCARA
Robot SCARA má spravidla dve ramená otáčajúce sa okolo rovnobežných zvislých osí, zvislú lineárnu os a ďalšiu os zabezpečujúcu natáčanie nástroja. Základná polohovacia štruktúra je RRT; celý robot je zvyčajne štvorosový. Jeho pracovný priestor je v závislosti od dĺžok ramien a limitov osí priestorová oblasť podobná prstencovému valcu.
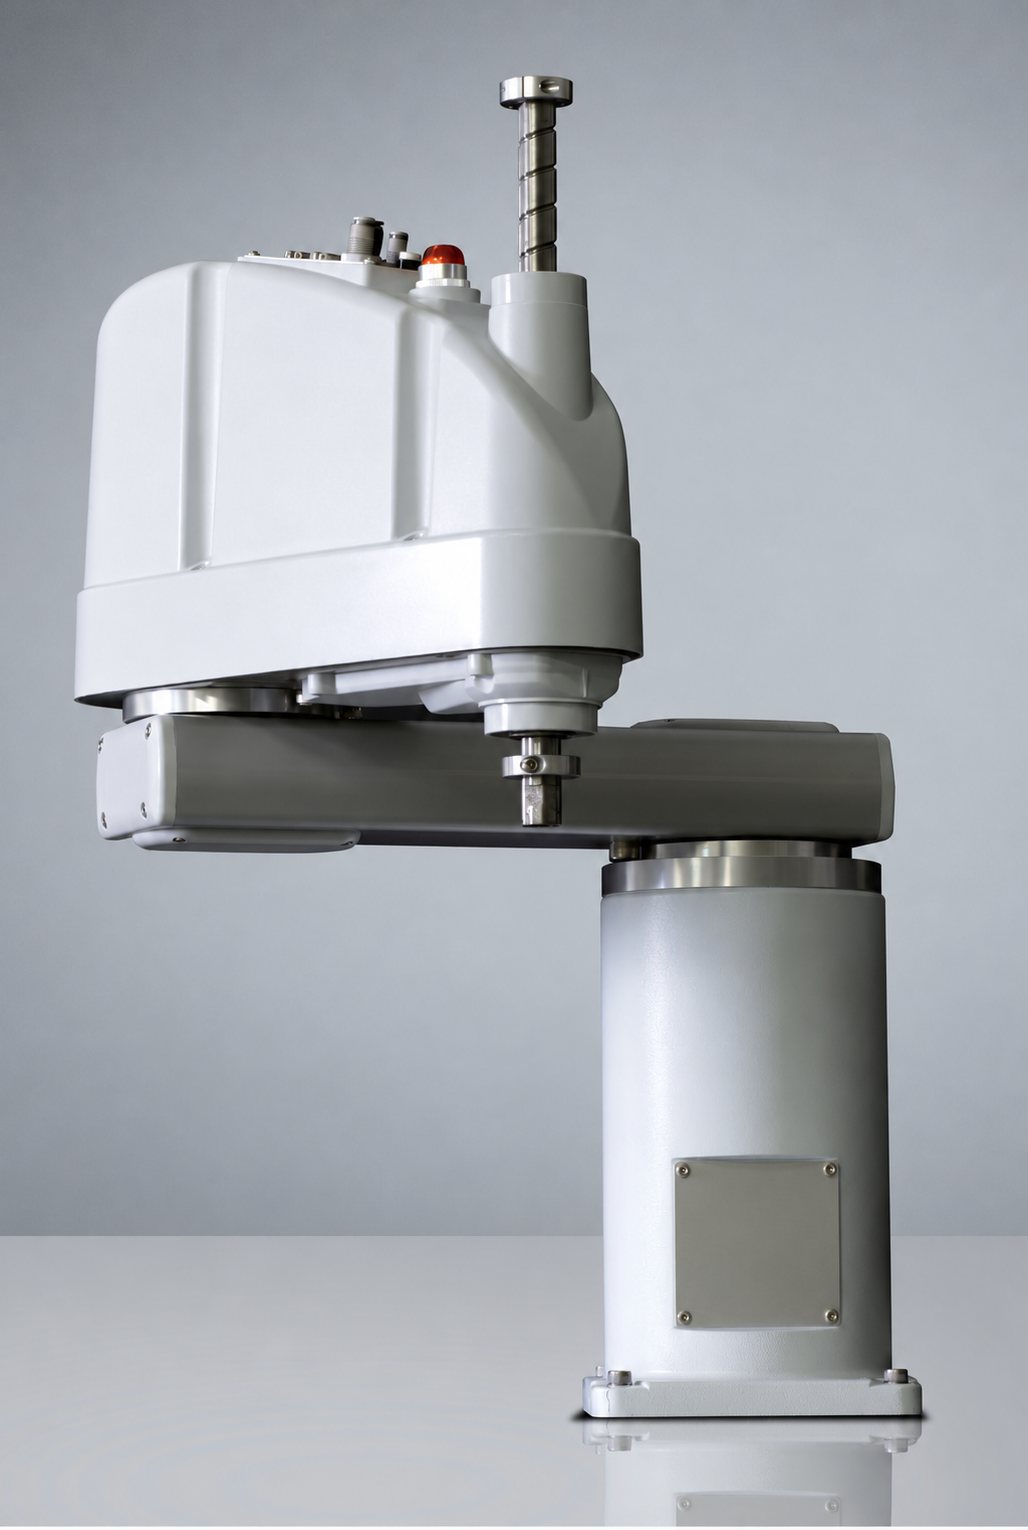
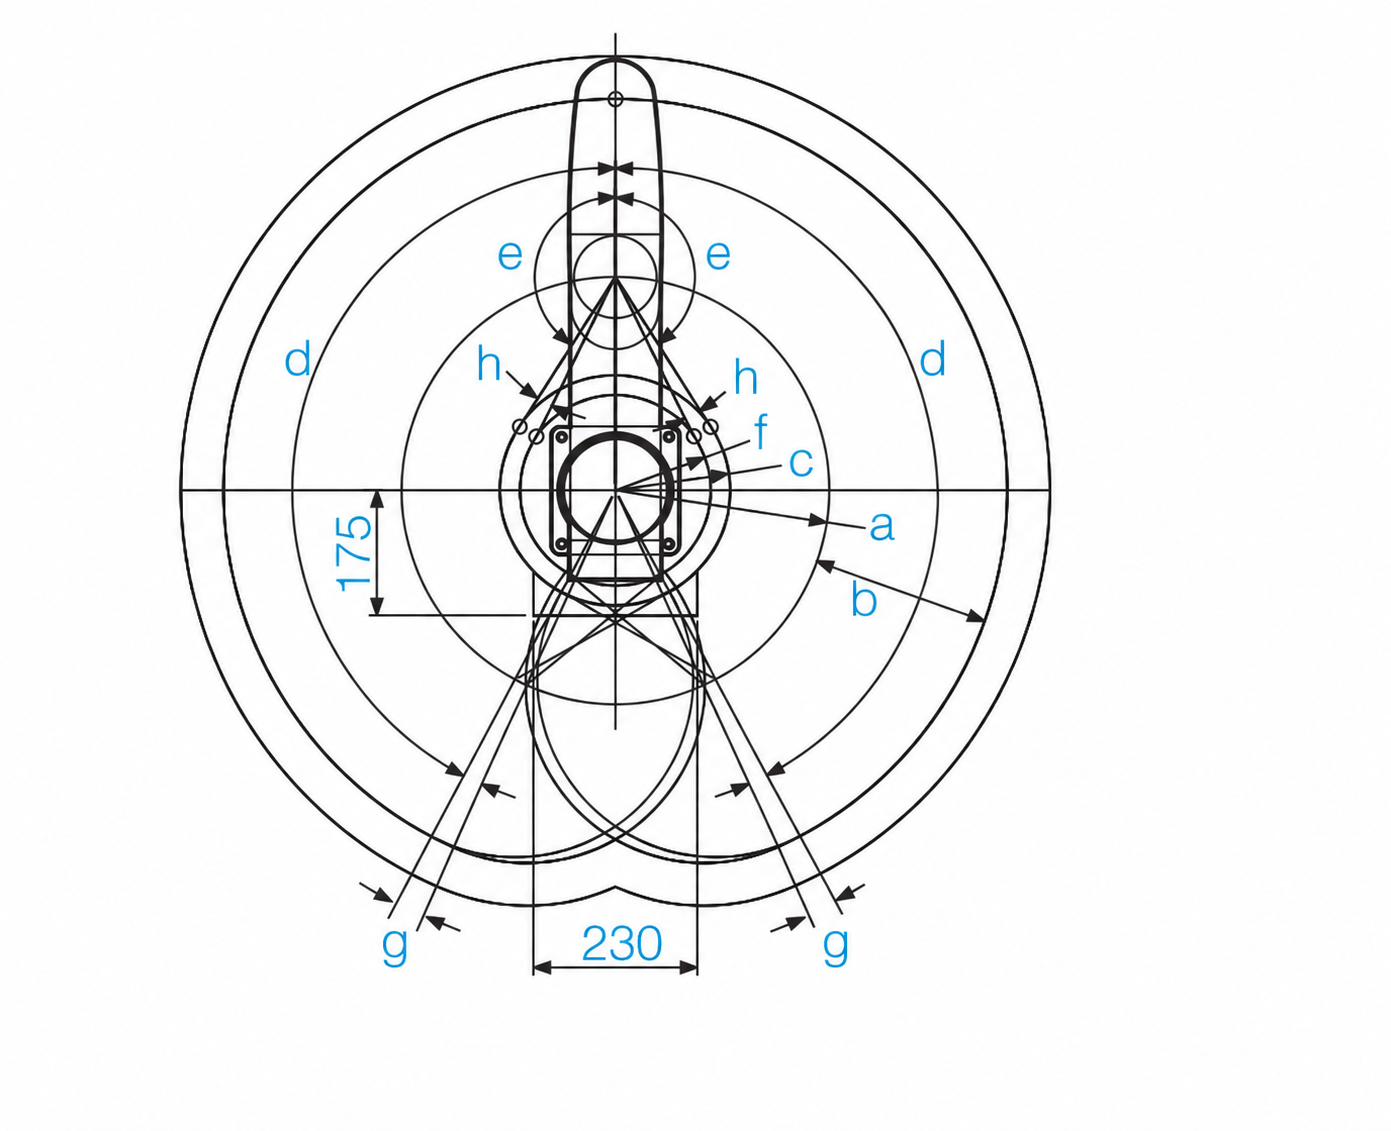
Obrázok 2 Robot SCARA a pôdorys jeho pracovného priestoru
Robot SCARA sa používa predovšetkým na rýchle vodorovné presuny a zvislé montážne pohyby. Výraz selektívna poddajnosť v jeho názve vyjadruje, že konštrukcia má v rôznych smeroch rozdielnu tuhosť: vo zvislom smere je tuhšia, vo vodorovnej rovine poddajnejšia. Táto vlastnosť sama osebe neznamená silovo riadenú ani bezpečne kolaboratívnu prevádzku.
Typickými úlohami sú montáž elektroniky, skrutkovanie, zvislé vkladanie, obsluha testovacích staníc a ukladanie dielov do podnosov. Výhodné sú najmä vtedy, keď možno operácie vykonávať zhora a výrobok netreba nakláňať. Pri 550 mm variantoch série Epson G6 udáva výrobca menovité zaťaženie 3 kg a maximálne zaťaženie 6 kg. Opakovateľnosť pri spoločnom pohybe 1. a 2. osi je ±0,015 mm, pri zvislej 3. osi ±0,010 mm. Ide o typové údaje uvedené v príručke; nastavenia zaťaženia a zotrvačnosti ovplyvňujú aj dosiahnuteľnú dynamiku.
Šesťosové kĺbové roboty
Prvé tri hlavné osi šesťosových kĺbových robotov tvoria spravidla základnú štruktúru RRR a slúžia predovšetkým na polohovanie ramena. Ďalšie tri osi umožňujú orientáciu nástroja. Šesť osí pri vhodných geometrických podmienkach a limitoch osí zabezpečuje trojrozmerné polohovanie a zmenu orientácie.
Ich pracovný priestor je zložitá priestorová oblasť ohraničená vnútornými a vonkajšími hranicami, ktorú nevystihuje jediný údaj o dosahu. Skutočnú dosiahnuteľnosť určuje spoločne geometria ramena, kolízia robota so sebou samým, nástroj a okolité zariadenia. Všestrannosť je mimoriadne výhodná pri zváraní, obsluhe strojov, lepení, zložitej manipulácii s materiálom a povrchovej úprave.
Ponuka siaha od robotov na manipuláciu s malými dielmi až po vyhotovenia určené na manipuláciu s ťažkými obrobkami. V ponuke spoločností KUKA aj FANUC sa nachádzajú kĺbové roboty s rôznym dosahom a nosnosťou. Pri výbere treba nosnosť, dosiahnuteľnosť a požadovanú dynamiku hodnotiť spoločne. Rýchly pohyb z bodu do bodu a presné sledovanie technologickej dráhy kladú rozdielne požiadavky.
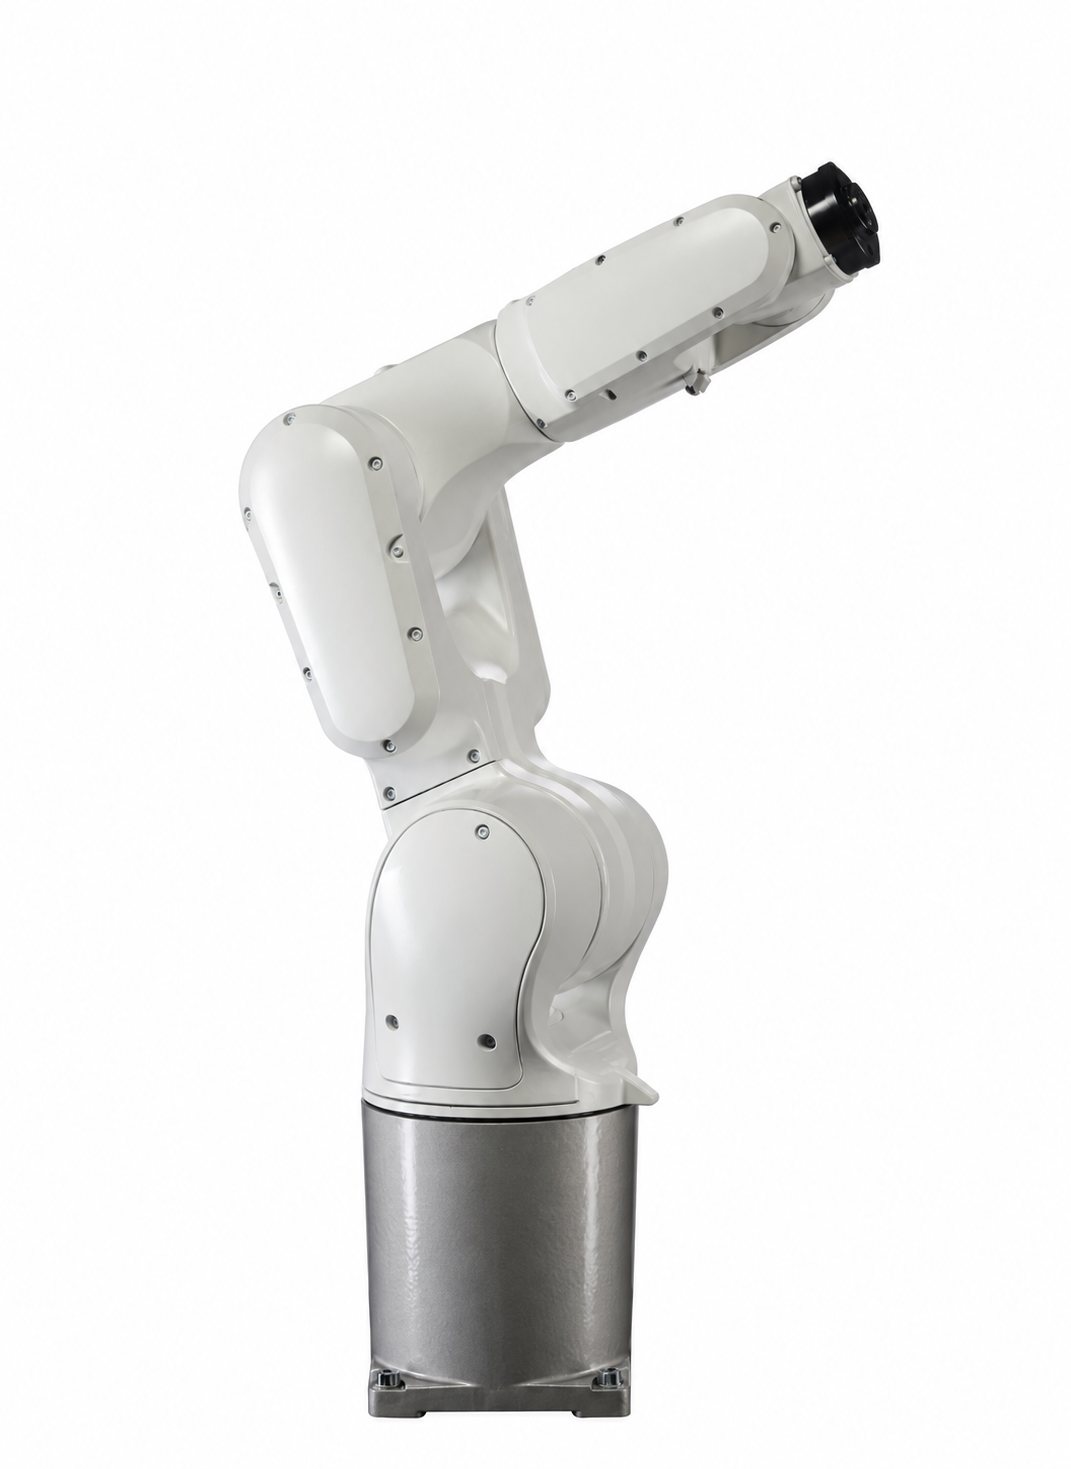
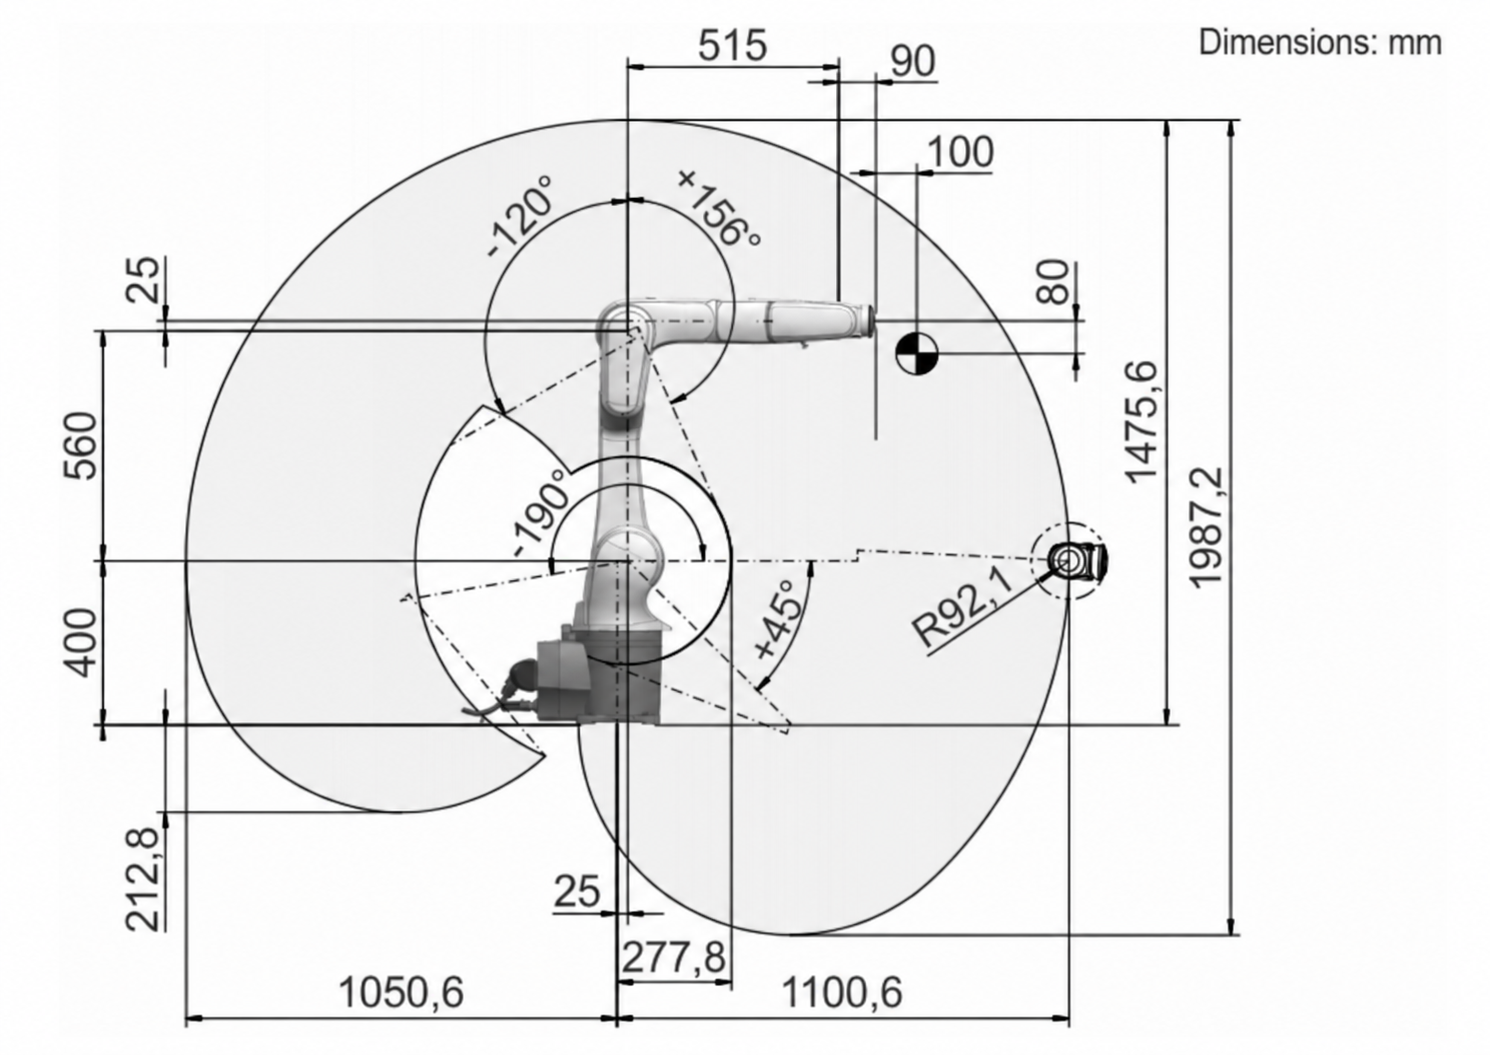
Obrázok 3 Šesťosový priemyselný robot a jeho pracovný priestor
Šesťosový robot s lineárnou siedmou osou
Pracovný priestor šesťosového robota inštalovaného na lineárnej dráhe možno rozšíriť pohybom základne robota. Externá os umožňuje obsluhu viacerých pracovných staníc, radu strojov alebo dlhého obrobku. Typicky sa používa pri obsluhe strojov, zváraní a obrábaní veľkých plôch. Pri vhodnej konfigurácii riadenia sa lineárna os môže pohybovať koordinovane s ramenom robota.
Takéto usporiadanie zostáva kombináciou šesťosového ramena a externej lineárnej osi. Vlastný dosah robota vytvára pracovný priestor posúvateľný pozdĺž dráhy; nosnosť pohyblivého vozíka dráhy nie je totožná s nosnosťou na prírube nástroja robota. Presnosť robota a lineárnej jednotky, ich spoločnú kalibráciu, kabeláž a celkový čas pohybu treba hodnotiť ako systém.
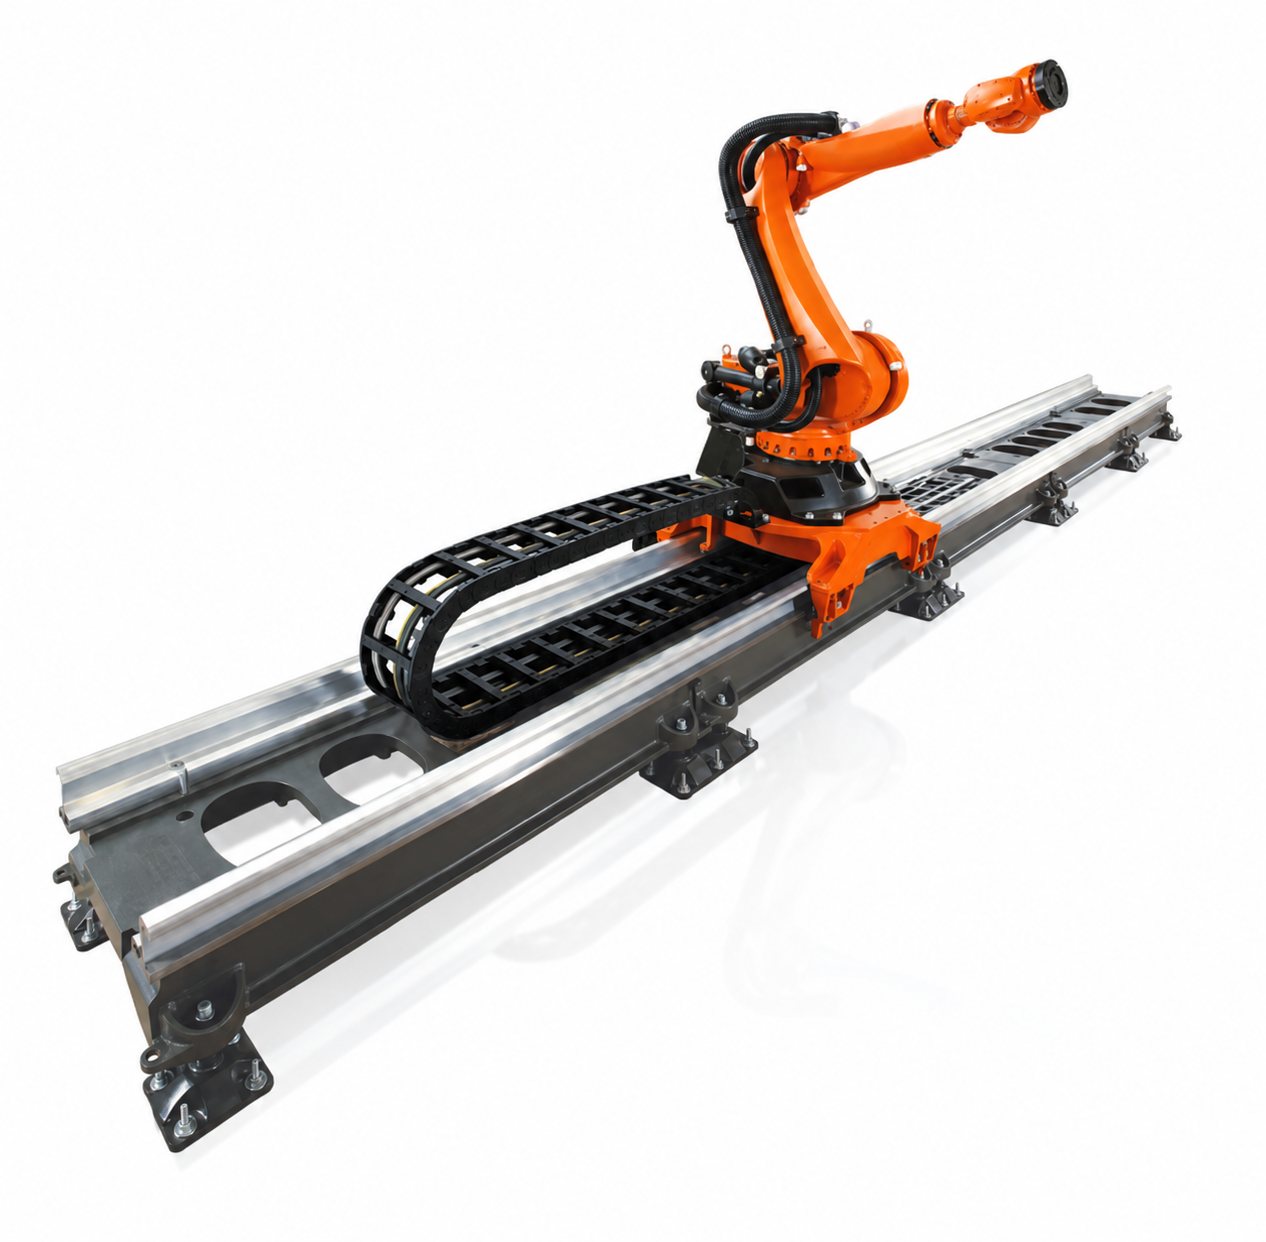
Obrázok 4 Šesťosový priemyselný robot na externej lineárnej osi
Sedemosové robotické ramená
Robotické rameno so siedmimi vlastnými rotačnými osami ponúka inú možnosť: vďaka dodatočnej osi môže rameno meniť svoju konfiguráciu aj pri zachovaní polohy a orientácie nástroja. Táto vlastnosť sa nazýva kinematická redundancia. Môže byť výhodná v stiesnených priestoroch, pri prístupe pomedzi prekážky a pri zložitých montážnych úlohách. Varianty vybavené vhodným snímaním a riadením možno použiť aj na jemnú montáž a silovo riadené lícovanie. Tieto schopnosti nevyplývajú samy osebe z počtu osí; podmienky kolaboratívnej prevádzky treba takisto overiť pre celú aplikáciu.
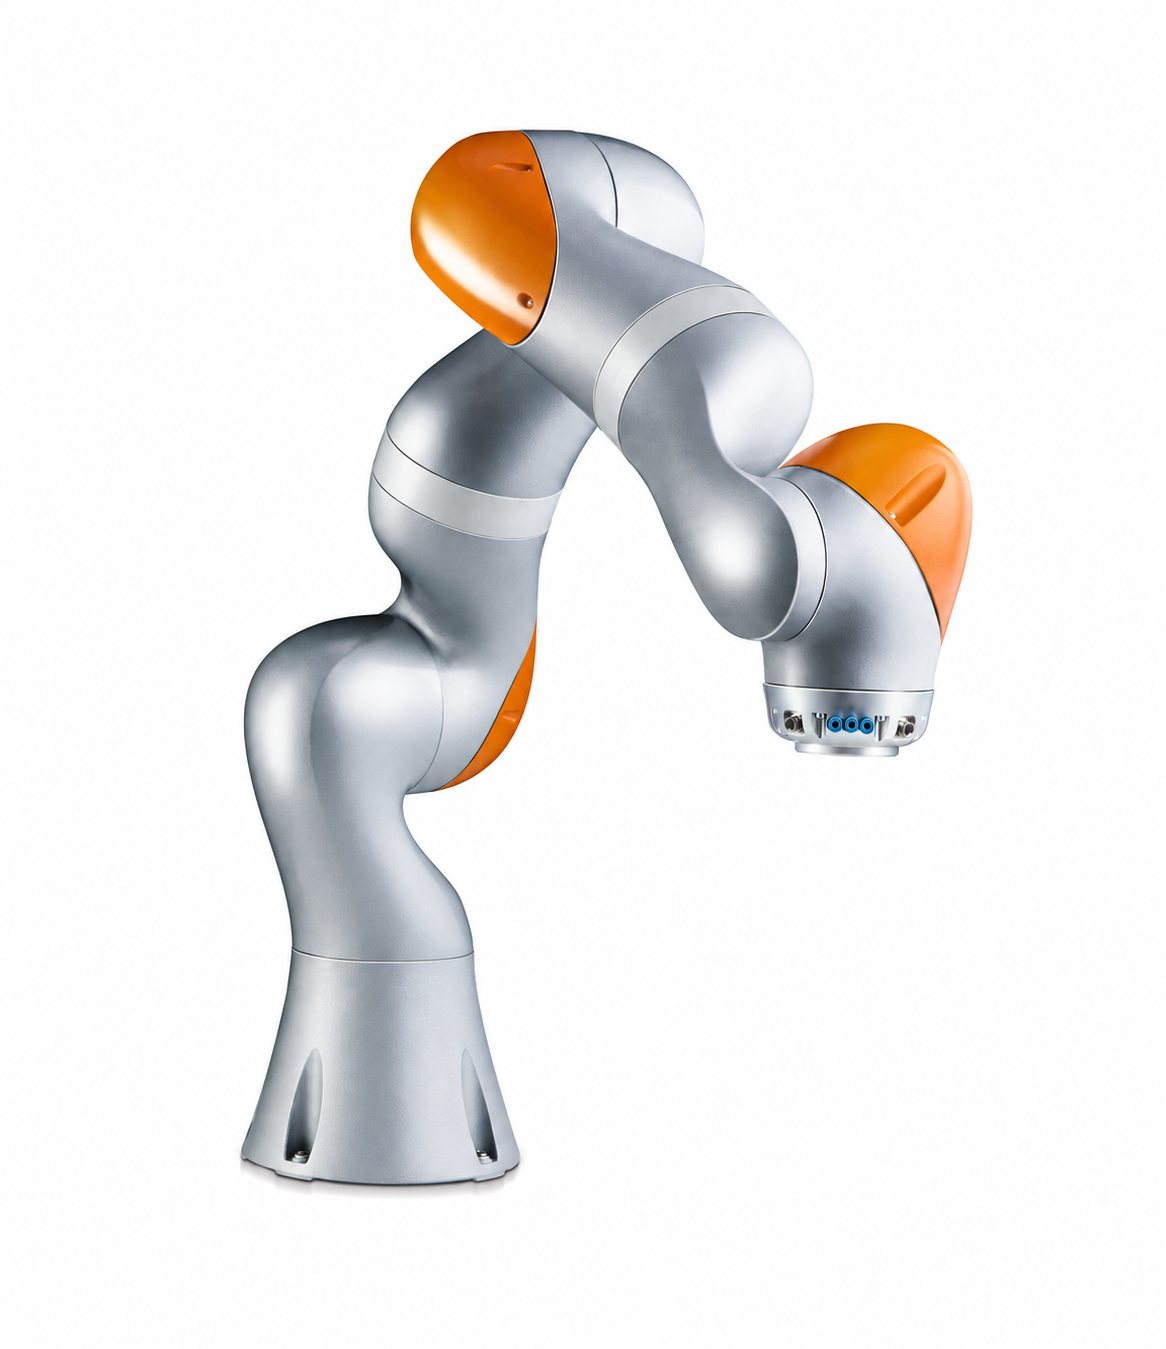
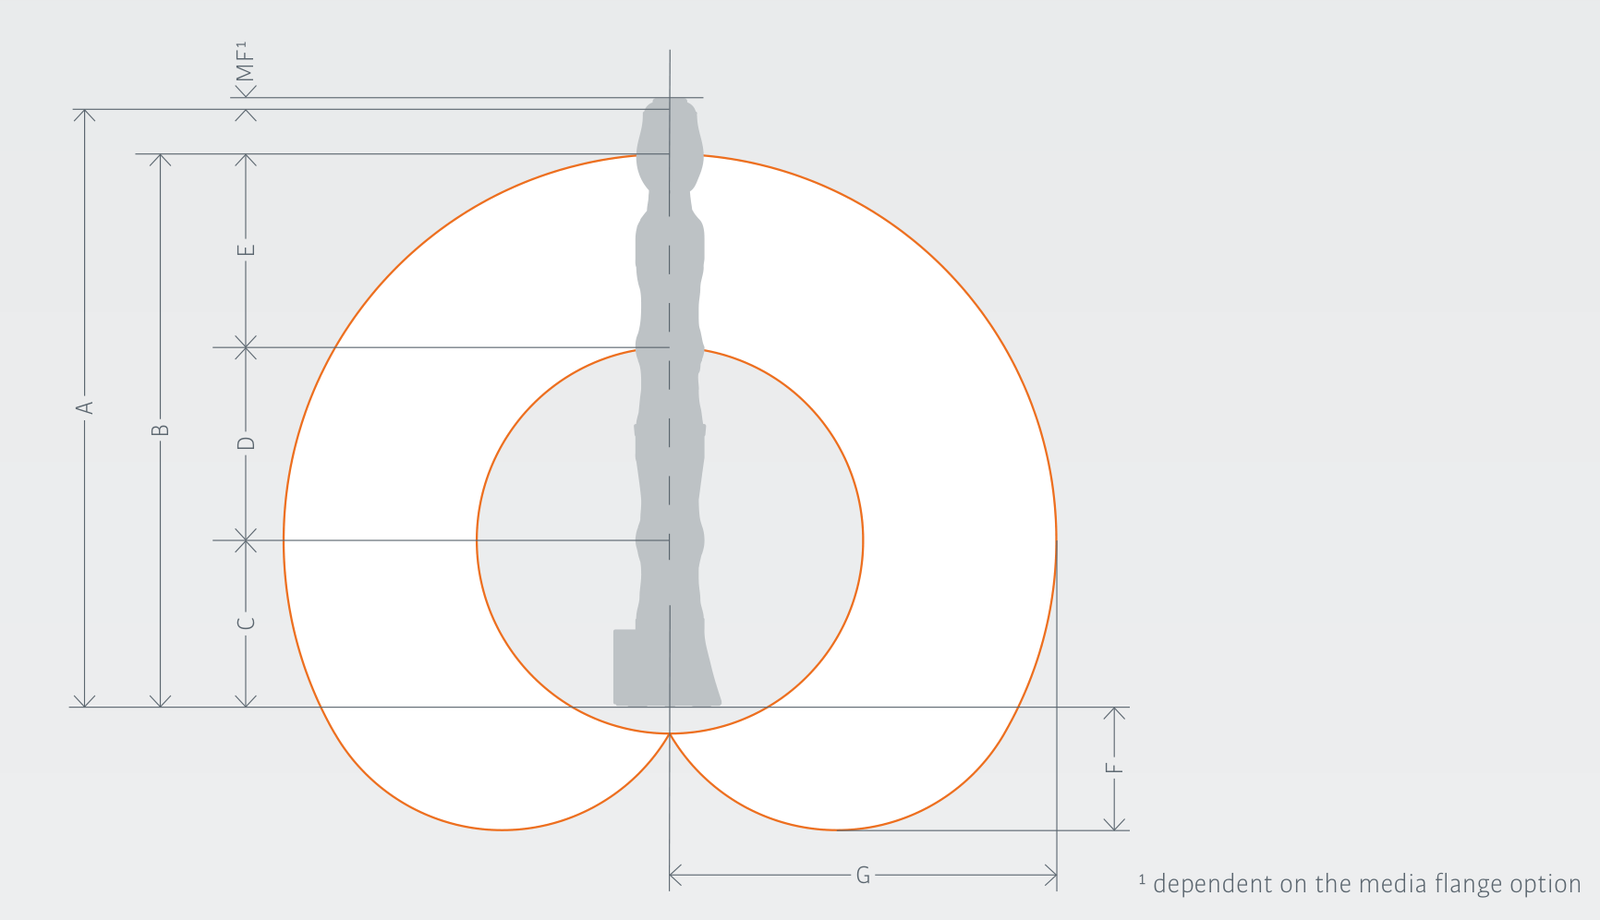
Obrázok 5 Sedemosový priemyselný robot a rez jeho pracovným priestorom
Delta roboty
Pohyblivú platformu delta robota spája so základňou viacero paralelných kinematických reťazcov. Značná časť pohonov sa nachádza blízko základne, čo prispieva k malej pohybujúcej sa hmotnosti a vysokým zrýchleniam. Pracovný priestor je spravidla obsluhovaný zhora; v strednej oblasti je dobre využiteľný, smerom k okrajom je zložito ohraničený.
Hlavnou oblasťou použitia delta robotov je rýchle triedenie, balenie a odoberanie z dopravníka. Možnosti orientácie nástroja určuje počet osí spolu s ich usporiadaním: vyskytujú sa troj-, štvor-, päť- aj šesťosové varianty. Výhodu vysokej dynamiky možno využiť vtedy, ak s požadovaným taktom dokáže držať krok aj detekcia výrobkov, sledovanie dopravníka a uchopovanie.
Päťosový delta robot ABB IRB 365-1.5/1100 má nosnosť 1,5 kg a menovitý priemer pracovného priestoru 1100 mm. Výrobca uvádza opakovateľnosť pózy 0,05 mm pri skúške podľa ISO 9283, pri menovitom zaťažení a rýchlosti 1,6 m/s, v skúšobnej rovine podľa normy. Táto hodnota nezaručuje rovnaký výsledok v každom pracovnom bode a smere pohybu. Dosiahnuteľnosť, orientáciu a šetrnú manipuláciu s výrobkom treba overiť v konkrétnej aplikácii.
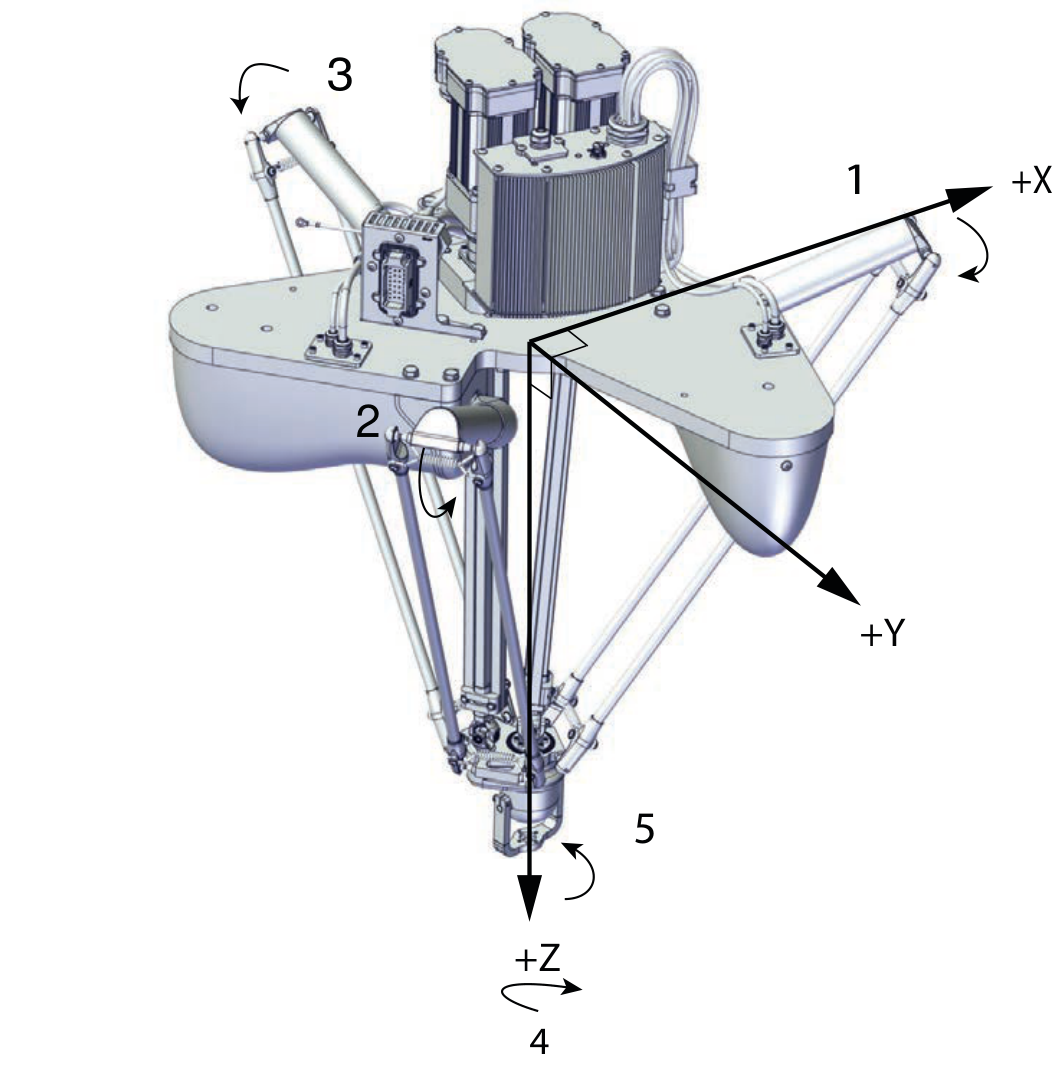
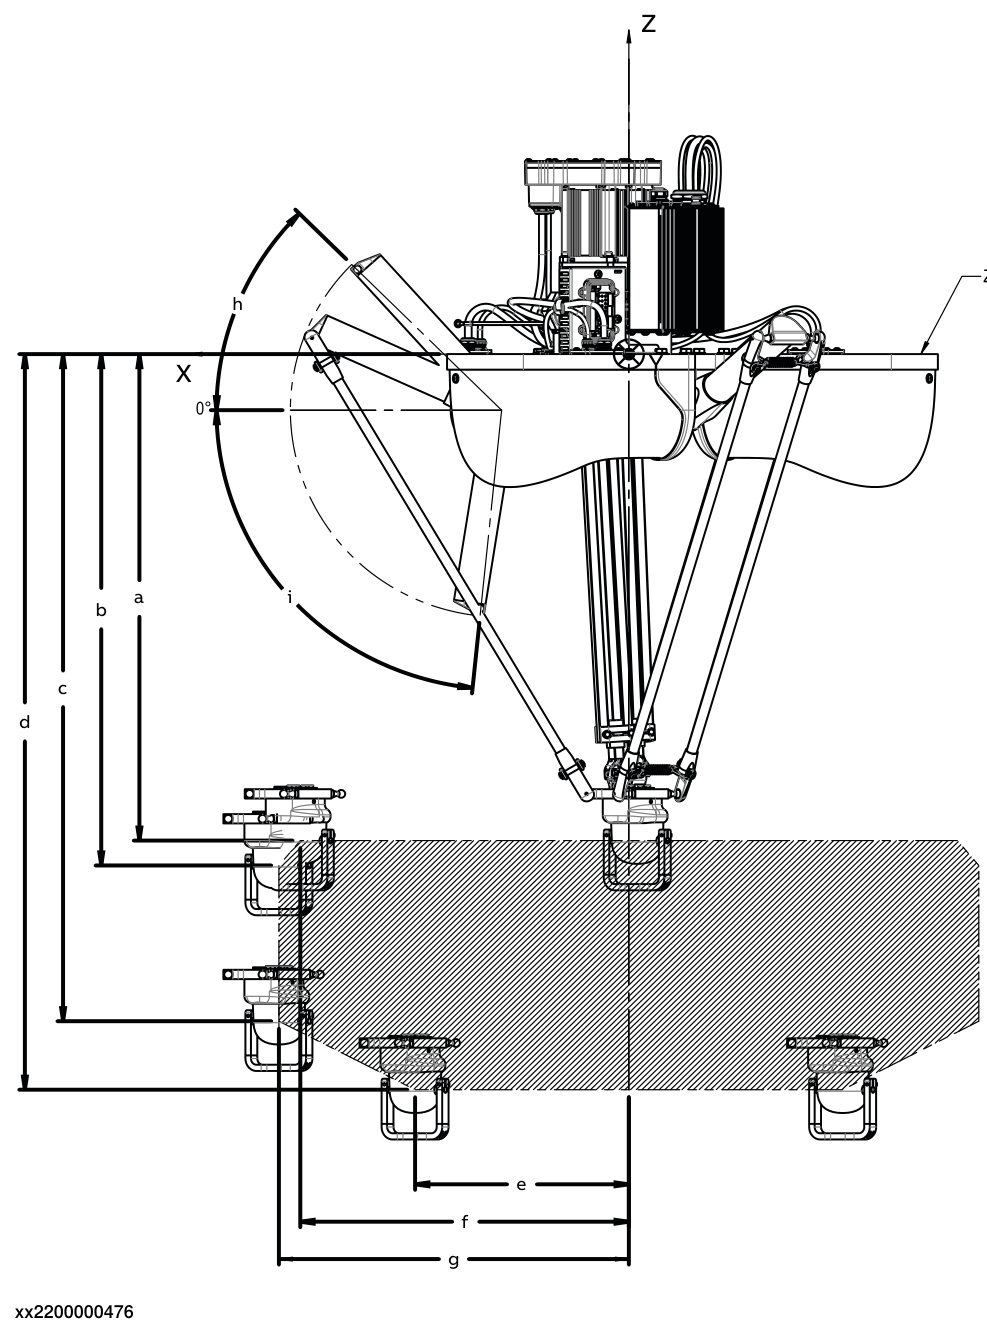
Obrázok 6 Delta robot a bočný rez jeho pracovným priestorom
Praktické porovnanie typov robotov
Nasledujúca tabuľka zhŕňa typické hľadiská výberu. Pre jednu úlohu môže byť vhodných viacero vyhotovení; rozhodnutie musí vychádzať z posúdenia celej aplikácie.
| Typ robota | Typické použitie | Hlavná výhoda | Obmedzenie, ktoré treba zohľadniť |
|---|---|---|---|
| Karteziánsky | Obsluha strojov, nakladanie, dávkovanie | Dĺžky osí možno prispôsobiť úlohe. | Na otáčanie je potrebná ďalšia os; pri dlhej dráhe je rozhodujúca tuhosť. |
| SCARA | Presuny v rovine, zvislá montáž | Rýchly pohyb pri operáciách dostupných zhora. | Bežné štvorosové vyhotovenie neumožňuje ľubovoľnú priestorovú orientáciu. |
| Šesťosový kĺbový | Zváranie, obsluha strojov, lepenie | Všestranný priestorový prístup a orientácia. | Limity osí, singularity a kolízie môžu obmedziť dráhu. |
| Šesťosový s externou lineárnou osou | Obsluha viacerých staníc alebo dlhého obrobku | Pohybom základne robota sa rozširuje pracovný priestor. | Záleží aj na priestorovej náročnosti dráhy, jej kalibrácii, kabeláži a čase pojazdu. |
| Rameno so siedmimi kĺbovými osami | Montáž v stiesnenom priestore, obchádzanie prekážok | Pre rovnakú polohu nástroja možno zvoliť viacero polôh ramena. | Dodatočná os sama osebe nezaručuje silové riadenie ani kolaboratívnu prevádzku. |
| Delta | Rýchle triedenie, balenie | Malá pohybujúca sa hmotnosť, vysoká dynamika. | Úlohu môže obmedziť využiteľný pracovný priestor, možnosti orientácie a uchopenie. |
Hlavné hľadiská výberu robota
Nosnosť a dynamické namáhanie
Nosnosť sa vzťahuje na celkové zaťaženie pripojené k prírube na pripojenie nástroja. Okrem obrobku doň patrí aj chápadlo, výmenník nástrojov, adaptéry a spolu pohybované príslušenstvo. Napríklad výrobok 6 kg, chápadlo 3 kg a adaptér 1 kg predstavujú celkové zaťaženie 10 kg. Zaťaženie treba určiť pre prázdne chápadlo aj pre chápadlo s výrobkom a pri manipulácii s viacerými kusmi pre každý relevantný počet kusov.
Označenie „10 kg robot“ samo osebe nehovorí, aká veľká a akého tvaru zostava sa ním dá pohybovať. Prípustné zaťaženie ovplyvňuje aj poloha spoločného stredu hmotnosti, teda ťažiska, a momenty zotrvačnosti. Ťažisko vzdialenejšie od osi otáčania môže spôsobiť väčší gravitačný moment a väčšia zotrvačnosť zvyšuje moment potrebný na zrýchlenie a spomalenie. Zmenu prípustnej hmotnosti nemožno opísať jediným pravidlom úmerným vzdialenosti: limity, ktoré výrobca udáva pre ťažisko, moment a zotrvačnosť, treba kontrolovať spoločne.
Menovité a maximálne zaťaženie nemusia byť rovnaké; maximálnu hodnotu možno využiť len za podmienok stanovených výrobcom. Diagram zaťaženia znázorňuje vzťah medzi prípustnou hmotnosťou a polohou ťažiska. Na obrázku Lz označuje posunutie ťažiska pozdĺž osi príruby, Lxy posunutie kolmé na ňu. S príslušnou krivkou hmotnosti treba porovnať spoločné ťažisko celej zostavy chápadlo–obrobok. Zobrazený diagram je príkladom jedného variantu robota; pri dimenzovaní treba vždy použiť platné údaje zvoleného vyhotovenia.
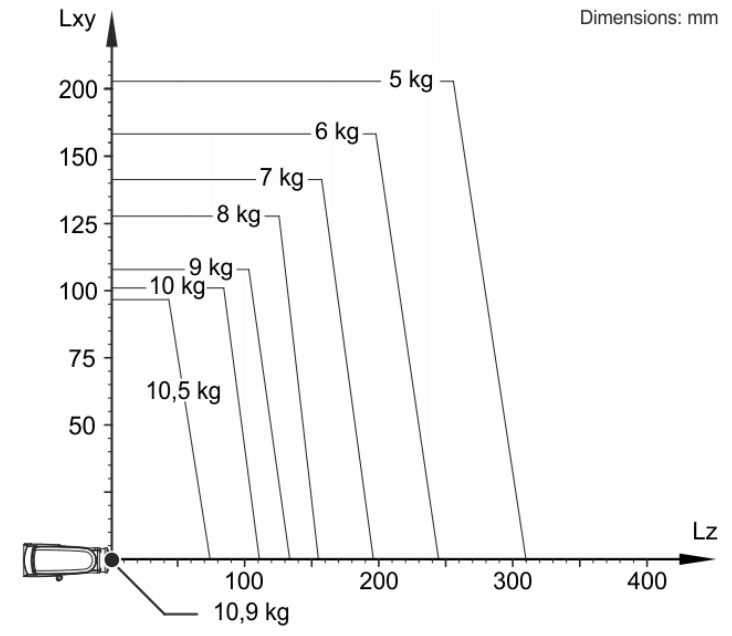
Obrázok 7 Vzťah medzi nosnosťou a polohou ťažiska na príklade robota KUKA
Vhodnosť treba overiť pomocou diagramov zaťaženia zvoleného robota a v prípade potreby aj dimenzovacím softvérom výrobcu. Hraničná krivka ťažiska sama osebe nenahrádza analýzu zotrvačnosti a dynamiky. Prípustné limity a dosiahnuteľná dynamika závisia od typu; všeobecne zvolená percentuálna rezerva túto kontrolu nenahrádza. Schválené údaje o zaťažení treba nastaviť aj v riadiacom systéme robota podľa skutočnej konfigurácie nástroja a výrobku.
Robot s menovitou nosnosťou 10 kg teda nemusí byť vhodný na pohyb zostavy chápadlo–obrobok s celkovou hmotnosťou 10 kg. Vhodnosť treba preukázať podľa predpisov výrobcu so zohľadnením ťažiska, momentov zotrvačnosti a požadovanej dynamiky pohybu.
Pracovný priestor a skutočná dosiahnuteľnosť
Pracovný priestor je priestorová oblasť, ktorú môže dosiahnuť určený referenčný bod robota. Dosah (anglicky reach) je jeho charakteristický rozmer: pri kĺbovom robote spravidla maximálne vyloženie. Neznamená to dosiahnuteľnosť každého bodu celej gule s každou orientáciou nástroja. Pri delta robotoch je menovitým rozmerom často priemer pracovného priestoru; geometrický význam údaja treba vždy overiť.
Z výkresu výrobcu treba zistiť aj to, či sa hranica pracovného priestoru vzťahuje na stred zápästia, prírubu alebo iný referenčný bod. Z hľadiska úlohy je rozhodujúca poloha určeného pracovného bodu nástroja – TCP (Tool Center Point) – a orientácia nástroja. Okrem polohy odoberania a ukladania treba preskúmať celú dráhu prístupu a odchodu vrátane priestorových nárokov ramena, chápadla, káblového zväzku a okolitých strojov.
Rovnakú polohu a orientáciu nástroja možno niekedy dosiahnuť viacerými konfiguráciami robota, teda rôznymi polohami osí. Okrem limitov osí treba skontrolovať aj okolie singularít. Ide o kinematické polohy, v blízkosti ktorých môžu aj malé pohyby nástroja v určitých smeroch vyžadovať veľmi vysoké rýchlosti osí. Vyhovujúce koncové body teda ešte nepreukazujú vykonateľnosť celej operácie.
Čas cyklu a výrobný výkon
Čas cyklu vyjadruje časovú náročnosť celej postupnosti operácií. Zahŕňa priblíženie, uchopenie a jeho spätnú kontrolu, prenos, uvoľnenie, ako aj čakanie alebo synchronizáciu s technológiou a inými zariadeniami. Operácie, ktoré možno vykonávať paralelne, treba zohľadniť podľa skutočného poradia v riadení.
Maximálna rýchlosť osí a skúšobný cyklus výrobcu samy osebe nestačia na posúdenie výkonu aplikácie. Pri krátkych pohyboch robot často ani nedosiahne maximálnu rýchlosť: rozhodujúce je zrýchlenie, spomalenie a čas ustálenia potrebný v cieľovej polohe. Tuhosť chápadla, stabilita výrobku a rozloženie hmotnosti preto priamo ovplyvňujú čas cyklu. Záleží aj na naprogramovanej dráhe: tam, kde to technológia dovoľuje, môže zaoblenie prechodov medzi úsekmi dráhy znížiť počet zastavení. To však spôsobuje odchýlku od pôvodného rohového bodu, preto ho možno použiť len v rámci prípustnej odchýlky dráhy.
Skúšobné cykly výrobcov sa vzťahujú na určenú dráhu pohybu a zaťaženie. Výsledok skúšobného pohybu 25/305/25 mm napríklad nie je totožný s časovou náročnosťou celej technologickej operácie. Skutočnú úlohu treba simulovať alebo overiť skúškou so skutočnými polohami, zaťažením, časmi uchopenia a čakaniami.
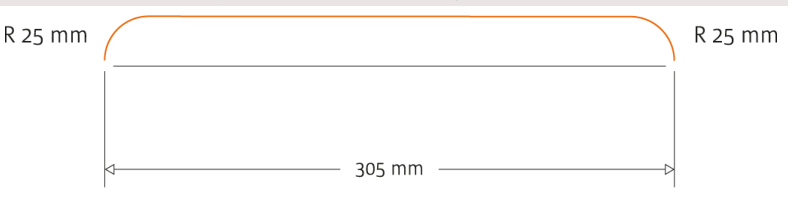
Obrázok 8 Dráha skúšobného pohybu 25/305/25 mm
Z hľadiska výroby je rozhodujúci skutočne vyrobený počet dobrých kusov. Ilustračný príklad: cyklus pracoviska 6 sekúnd s jedným výrobkom na cyklus znamená teoretickú kapacitu 600 ks/h. Ak je v rámci plánovaného výrobného času dostupnosť 90 %, výkonnostný faktor počas prevádzky 95 % a podiel vyhovujúcich výrobkov 98 %, očakávaný výstup je 600 × 0,90 × 0,95 × 0,98 ≈ 503 dobrých ks/h.
V príklade dostupnosť zohľadňuje prestoje, výkonnostný faktor spomalenia a krátke prerušenia počas prevádzky a faktor kvality nevyhovujúce kusy. Tú istú stratu možno započítať iba raz. Ide o predpokladané hodnoty; skutočné údaje treba určiť prevádzkovým meraním alebo na základe dohodnutej preberacej požiadavky. Cieľom je zvýšiť výkon celého výrobného procesu vyjadrený v dobrých kusoch.
Presnosť a technologická vhodnosť
Opakovateľnosť – často nazývaná aj opakovaná presnosť polohovania – charakterizuje, s akým rozptylom sa robot vracia do tej istej predpísanej pózy. Absolútna presnosť polohovania charakterizuje odchýlku medzi predpísanou a skutočne dosiahnutou polohou, presnosť dráhy zase geometrickú odchýlku dráhy sledovanej počas pohybu. Ide o rozdielne výkonové charakteristiky, ktoré treba interpretovať spolu s podmienkami merania.
Rozdiel je dôležitý z hľadiska technológie: pri naučených bodoch odoberania môže byť rozhodujúca iná vlastnosť ako pri polohovaní podľa externých súradníc alebo pri súvislej dráhe lepenia. K chybe celého procesu prispieva aj prípravok, poloha výrobku, chápadlo, určenie TCP a kalibrácia. Pri úlohách spojených s obrábacími silami treba posúdiť aj tuhosť robota a upnutia, ako aj posunutie vznikajúce pôsobením síl.
Na obrázku A označuje predpísanú pózu, B priemer dosiahnutých póz; AP znázorňuje odchýlku polohovania, RP opakovateľnosť. Pravý nákres zobrazuje odchýlku medzi predpísanou a skutočnou dráhou, ako aj rozptyl opakovaných dráh.
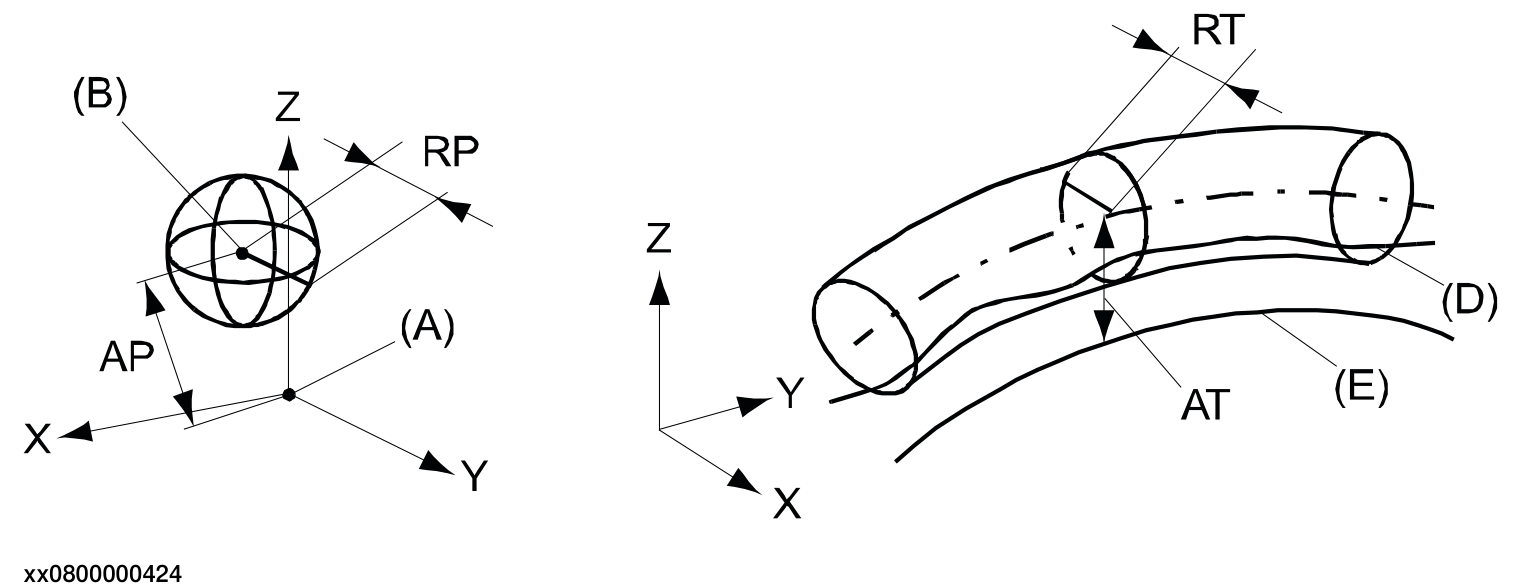
Obrázok 9 Presnosť polohovania, opakovateľnosť a charakteristiky dráhy
Spôsob inštalácie a nosná konštrukcia
Možnosť montáže na podlahu, stenu alebo strop je vlastnosťou konkrétneho variantu robota. Prípustnú polohu treba overiť v dokumentácii výrobcu so zohľadnením podmienok zaťaženia a mazania, ako aj potrebných nastavení v riadiacom systéme. Mechanická možnosť upevnenia sama osebe nepreukazuje, že robot možno v danej polohe prevádzkovať.
Nosná konštrukcia musí zachytiť aj sily a momenty vznikajúce počas pohybu a zastavenia. Nedostatočná statická tuhosť môže spôsobiť posunutie, nepriaznivé dynamické správanie zase vibrácie a dlhší čas ustálenia. Pri dimenzovaní treba preto zohľadniť oboje na základe údajov o zaťažení od výrobcu.
Špeciálne požiadavky na prostredie
Vhodnosť pre dané prostredie treba odvodiť od konkrétneho pôsobenia vplyvov: prach, vlhkosť, čistiace prostriedky, teplota alebo znečistenie z procesu môžu vyžadovať rozdielne riešenia. Krytie IP samo osebe nedáva odpoveď na odolnosť voči chemikáliám, vhodnosť pre čisté priestory ani hygienický dizajn. Krytie a prípustné prostredie ramena robota, zápästia a riadiaceho rozvádzača sa môžu líšiť.
V čistých priestoroch je dôležité uvoľňovanie častíc robotom a súlad celej inštalácie s triedou čistoty priestoru. Pri potravinárskych aplikáciách môže byť požiadavkou aj ľahko čistiteľné vyhotovenie, vhodné mazivo a odolnosť voči umývacím postupom. Priamy kontakt s výrobkom a manipulácia s uzavretým balením predstavujú rozdielne podmienky.
V rámci zdravotníckych aplikácií treba rozlišovať výrobu zdravotníckych pomôcok, laboratórnu automatizáciu a priamu starostlivosť o pacienta: vhodnosť na priemyselné použitie sama osebe nepreukazuje vhodnosť na to posledné. V priestore s nebezpečenstvom výbuchu je potrebné preukázané vyhotovenie zodpovedajúce danej zóne a médiu. Okrem robota treba posúdiť aj vhodnosť chápadla a ďalších zabudovaných jednotiek.
Bezpečnostná koncepcia a kolaboratívna aplikácia
Možnosť kolaboratívnej aplikácie je hľadisko, ktoré treba posudzovať oddelene od kinematického zaradenia. Okrem zabudovaných bezpečnostných funkcií robota treba posúdiť aj celý pohyb, chápadlo, obrobok a technologické nebezpečenstvá. Potrebné ochranné opatrenia treba určiť na základe posúdenia rizika celej aplikácie.
Bezpečnostné riešenie ovplyvňuje aj výrobný výkon a priestorové nároky. Treba preskúmať, ako prebieha zakladanie materiálu, vyberanie obrobku, odstraňovanie porúch a údržba a aké prerušenia spôsobujú. Požadovaný čas cyklu treba preukázať spolu s potrebným obmedzením rýchlosti alebo ochranným zastavením.
Súvisiaci obsah: Kolaboratívne roboty a bezpečnosť strojov
Riadenie a začlenenie do výrobného systému
Požiadavky na komunikáciu treba rozložiť na konkrétne rozhrania a funkcie. Samotná prítomnosť ethernetového konektora napríklad nepreukazuje podporu konkrétneho priemyselného protokolu, roly v komunikácii ani bezpečnostnej komunikácie. V ponuke treba overiť potrebný hardvér, softvérové voľby a licencie.
K integrácii môže patriť aj korekcia pomocou kamery, snímanie sily, sledovanie dopravníka a riadenie externých osí. Pri nich je okrem dátového spojenia potrebné zosúladiť súradnicové systémy, kalibráciu, časy odozvy a spracovanie chýb. Prevádzku zvoleného riešenia treba prispôsobiť aj znalostiam prevádzkových odborníkov a dostupnej podpore.
Overenie výberu
Pred konečným rozhodnutím treba robot posúdiť v modeli celého pracoviska alebo v skúšobnom usporiadaní. Primeraný základ pre nákup poskytuje spoločné preukázanie vyhovujúceho zaťaženia, všetkých potrebných póz nástroja, bezkolíznych dráh a času cyklu špecifického pre aplikáciu. Spoľahlivosť výsledku simulácie závisí od presnosti vstupných údajov a podrobnosti modelu.
Pri neistých čiastkových procesoch uchopenia alebo technológie je vhodné vykonať fyzickú skúšku. Merateľné požiadavky na odovzdanie treba stanoviť už v tejto fáze: s akými variantmi výrobku, akým zaťažením, časom cyklu a požiadavkami na kvalitu sa prevádzka prevezme. Výsledok výberu sa tak viaže na systém požiadaviek, ktorý možno neskôr overiť.
Prípadová štúdia obsluhy štyroch testerov
Úloha a dve koncepcie
V jednom realizovanom projekte spoločnosť Robot-Service robotizovala koncové, tzv. end-of-line testovanie výrobkov výrobcu z oblasti elektroniky. Úlohou bolo odobrať výrobok, obslúžiť štyri za sebou nasledujúce testovacie zariadenia a následne vydať hotový výrobok, pri takte výstupu 48 sekúnd. Nevyhovujúce kusy bolo treba ukladať na samostatný dopravník vyradených kusov. Počas návrhu sme preskúmali dve koncepcie a pre obe sme vykonali simuláciu. Nakoniec sa realizovalo riešenie s jedným robotom a externou lineárnou osou. Zákazníka neuvádzame; v ekonomickom porovnaní predstavujeme potrebu zariadení, pracnosť realizácie a pomery investície.
V koncepcii s dvoma robotmi mal prvý, pevne inštalovaný robot zabezpečovať vstupné podávanie a obsluhu prvých dvoch testerov a potom uložiť výrobok do medziľahlého odovzdávacieho hniezda. Druhý robot by odtiaľ diel prevzal, vykonal výmeny v treťom a štvrtom testeri a hotový výrobok uložil na výstupné miesto. Koncepcia vyžadovala dve chápadlá a dva dopravníky vyradených kusov, pretože z pracovných priestorov oboch robotov nebolo možné dosiahnuť spoločný dopravník vyradených kusov.
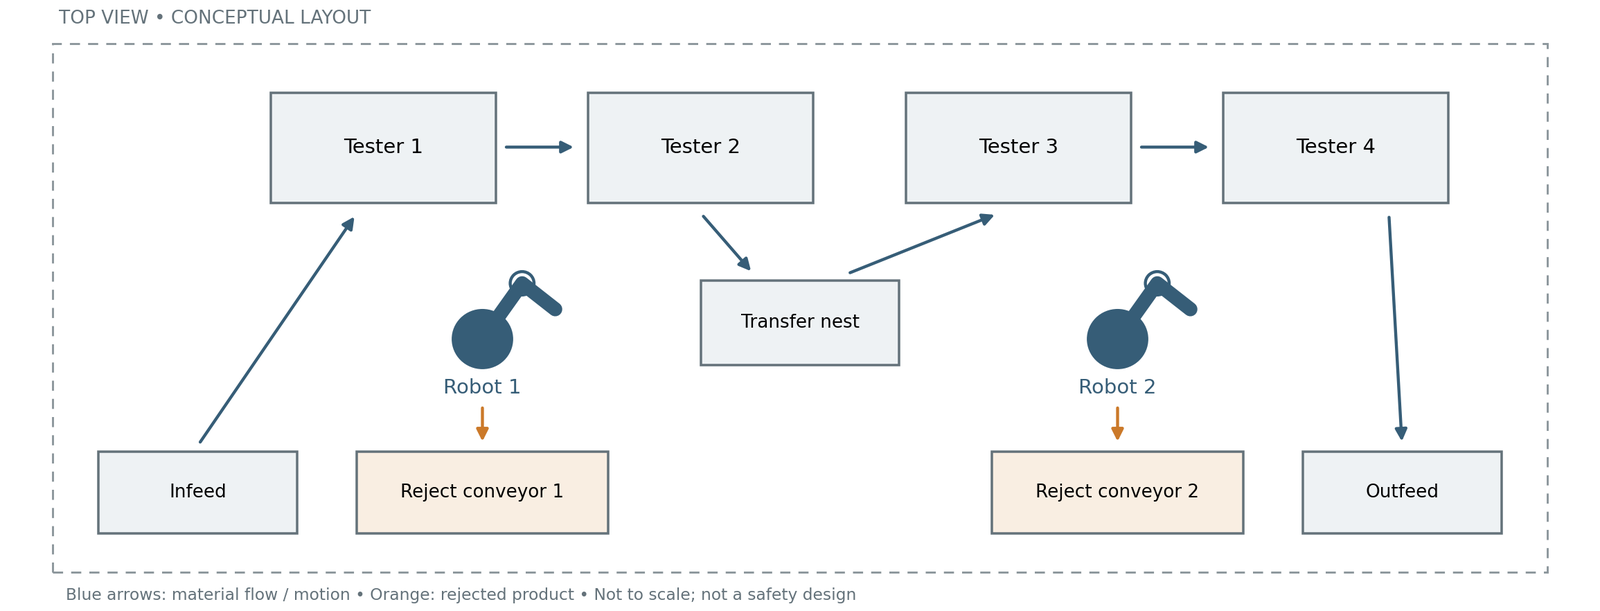
Obrázok 10 Dva pevne inštalované roboty so štyrmi testermi a medziľahlým odovzdávacím hniezdom
V realizovanom variante sme šesťosový robot inštalovali na externú lineárnu siedmu os. Robot postupne obsluhuje všetky štyri testery a potom sa vracia na stranu vstupného podávania pracoviska, kde je umiestnené aj samostatné výstupné miesto hotových výrobkov. Postačuje jedno chápadlo a jeden dopravník vyradených kusov a medziľahlé odovzdávacie hniezdo odpadlo. Siedma os je tu lineárna dráha pohybujúca základňou robota, nie ďalší rotačný kĺb zabudovaný do ramena robota.
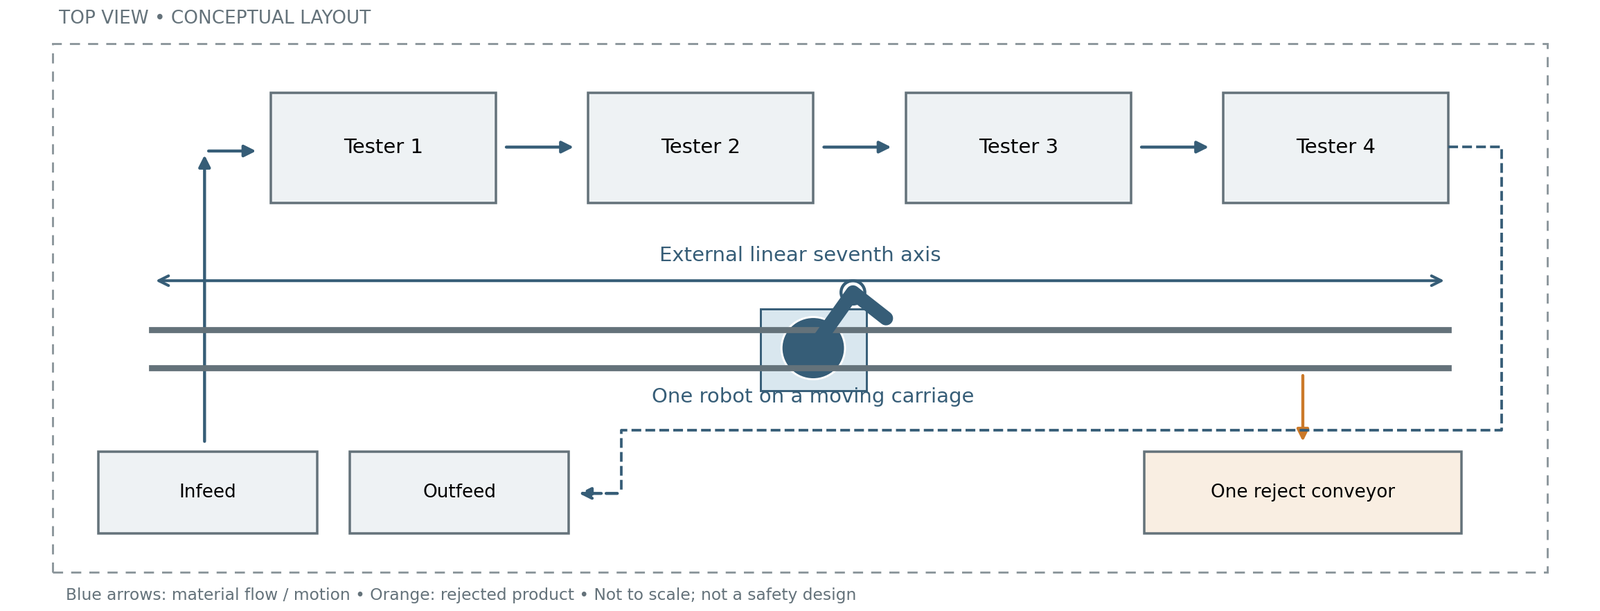
Obrázok 11 Jeden robot na externej lineárnej osi so vstupom a výstupom na rovnakej strane
Kedy je zlúčenie úloh opodstatnené
Lineárna os môže byť výhodná vtedy, keď robot časovo dokáže obslúžiť viacero staníc, ale z jedného pevného miesta nedosiahne všetky potrebné body. Rozšírením pracovného priestoru sa možno vyhnúť zabudovaniu druhého robota, chápadla a odovzdávacieho miesta. Pri premenlivom poradí výrobkov možno aj trasu medzi stanicami organizovať pružnejšie, ak to technológia a riadenie umožňujú.
Výhodou dvoch pevných robotov je paralelná práca, kratšie pohyby a väčšia časová rezerva. Medziľahlé hniezdo od seba oddeľuje dva úseky obsluhy, vyžaduje však ďalšie uloženie, odobratie a kontrolu stavu. Variant s lineárnou osou obsahuje menej opakujúcich sa zariadení, do taktu však treba zahrnúť aj čas pojazdu, ustálenia po zastavení a návratu. Porucha jediného robota alebo dráhy ovplyvní celú obsluhu; ani riešenie s dvoma robotmi nepredstavuje automaticky rezervu, ak na seba technologické kroky nadväzujú.
Čas cyklu a využitie robota
Predpísaný takt výstupu pracoviska bol 48 sekúnd: v naplnenej, nepretržitej prevádzke musí každých 48 sekúnd odísť jeden hotový výrobok. Nejde o celkovú priebežnú dobu jedného kusu ani o samostatný čas jednotlivých testov. Testovanie prebieha paralelne na viacerých staniciach na rôznych kusoch; robot vymieňa kus, ktorý už prešiel danou skúškou, za ďalší kus. Na porovnanie oboch koncepcií sme použili simuláciu, pričom sme dosiahnuteľnosť a poradie obsluhy skúmali spoločne.
Čas obsluhy dvoch pevných robotov bol 19 sekúnd na robot. Časové zaťaženie variantu s lineárnou osou ilustruje nasledujúci číselný príklad: ak k času manipulácie 19 + 19 sekúnd pripočítame 7 sekúnd na pojazd po dráhe, polohovanie a návrat, aktívny čas je 45 sekúnd. Hodnota 7 sekúnd a z nej vypočítaných 45 sekúnd sú ilustračné hodnoty, nie výsledok prevzatý zo simulačného protokolu projektu. Časovú úsporu z vynechania medziľahlého odovzdania tento zjednodušený príklad nezapočítava.
| Ukazovateľ | Dva pevné roboty | Jeden robot na lineárnej osi |
|---|---|---|
| Predpísaný takt výstupu | 48 s / hotový výrobok | 48 s / hotový výrobok |
| Aktívny čas jedného robota v jednom takte | 19 s, na robot | 45 s |
| Voľný čas v rámci taktu | 29 s, na robot | 3 s |
| Časové využitie robota | 19 / 48 ≈ 40 % | 45 / 48 ≈ 94 % |
V systéme s dvoma robotmi zostáva väčšia časová rezerva. V uvedenom číselnom príklade sa riešenie s jedným robotom zmestí do 48-sekundového taktu s rezervou 3 sekundy. Ide o tesnú rezervu, preto sa posúdenie musí vzťahovať aj na časy dokončenia testov v testeroch, manipuláciu s vyradenými kusmi a celé poradie pohybov. Vyššie využitie robota ukazuje, že tú istú úlohu vykoná menšia inštalovaná robotická kapacita. Samo osebe neznamená vyšší počet dobrých kusov ani lepšiu celkovú efektívnosť zariadení; jeho ekonomická výhoda sa tu prejavuje v nižšej investičnej náročnosti.
Potreba zariadení a pracnosť realizácie
Obe koncepcie sme porovnali ako kompletné integrované obslužné systémy. K robotickej jednotke patrí okrem robota a jeho riadiacej jednotky aj nosná konštrukcia, chápadlo, strojný a elektrický návrh, programovanie robota a PLC, komunikácia a bezpečnostná integrácia na strane robota. Rovnako dôležitou súčasťou je montáž, inštalácia, oživenie, učenie bodov, testovanie a uvedenie do prevádzky. Zníženie počtu robotov preto okrem nákupu znížilo aj pracnosť viacerých pracovných fáz.
| Zariadenie alebo jednotka | Dva pevné roboty | Jeden robot na lineárnej osi |
|---|---|---|
| Robot a riadiaca jednotka robota | 2 jednotky | 1 jednotka |
| Chápadlo | 2 ks | 1 ks |
| Externá lineárna os | Žiadna | 1 ks |
| Dopravník vyradených kusov | 2 ks | 1 ks |
| Medziľahlé odovzdávacie hniezdo | 1 ks | Žiadne |
| Mechanická nosná konštrukcia | Upevnenie a nosná konštrukcia dvoch robotov | Vozík jedného robota, podpera a upevnenie dráhy |
| Bezpečnostné oplotenie, dvere a ochrana na úrovni pracoviska | Potrebné | Potrebné v približne rovnakom rozsahu |
| Testery a spoločné funkcie vstupného a výstupného podávania | Štyri testery; periférie podľa úlohy | Rovnaká technologická úloha a počet testerov |
V zlúčenom variante bolo treba vyrobiť jedno chápadlo, nainštalovať a oživiť jeden robot a vytvoriť jedno prepojenie PLC–robot. Bolo potrebné naučiť viac pracovných bodov, ale vytvoriť len jeden hlavný program robota a jeho spracovanie chýb. Odpadlo riadenie odovzdávania výrobku medzi dvoma robotmi, novou úlohou však bola integrácia lineárnej osi. Prispôsobenie štyroch testerov a bezpečnostné overenie celého pracoviska zostali potrebné pri oboch riešeniach.
Nasledujúca tabuľka zobrazuje rozdiely pomocou päťstupňového ilustračného inžinierskeho hodnotenia. 1 označuje nižšiu, 5 vyššiu pracnosť; hodnoty slúžia na porovnanie v rámci daného riadku, nie sú to namerané pracovné hodiny. Nemožno ich sčítať ani z nich odvodiť percentuálnu úsporu pracovného času.
| Pracovná fáza | Dva pevné roboty | Jeden robot na dráhe | Dôvod rozdielu |
|---|---|---|---|
| Strojný návrh | 4/5 | 3/5 | Menej chápadiel a periférií; zabudovanie dráhy je samostatnou úlohou návrhu. |
| Elektrický návrh | 4/5 | 3/5 | Zapojenie menšieho počtu samostatných jednotiek, treba však vyriešiť aj pohon a kabeláž dráhy. |
| Programovanie robota a učenie bodov | 5/5 | 4/5 | Jeden hlavný program a spracovanie chýb; viac naučených bodov a riadenie externej osi. |
| Programovanie PLC a prepojenie PLC–robot | 4/5 | 3/5 | Jedno prepojenie s robotom, bez medziľahlého odovzdávania; celé technologické poradie treba naďalej riešiť. |
| Prispôsobenie testerov | 4/5 | 4/5 | V oboch prípadoch treba vyriešiť komunikáciu a spracovanie stavov štyroch testerov. |
| Integrácia lineárnej osi | Nie je potrebná | Samostatná úloha | Zosúladenie pohonu, súradníc, kabeláže a pohybov. |
| Bezpečnostná integrácia a overenie | 4/5 | 4/5 | Menej prispôsobení na strane robota, treba však overiť aj dráhu a celé pracovisko. |
| Montáž a inštalácia na mieste | 5/5 | 3/5 | Montáž a zapojenie menšieho počtu jednotiek; nastavenie dráhy zostáva. |
| Oživenie, testovanie a uvedenie do prevádzky | 5/5 | 4/5 | Oživenie jedného robota; skúšky celého poradia staníc a spracovania chýb sú naďalej potrebné. |
Rozdiel v investícii a návratnosť
V rámci posudzovaných investičných položiek predstavovalo riešenie s jedným robotom a lineárnou osou takmer o 40 % nižšiu investičnú náročnosť. Ak variant s dvoma robotmi považujeme za 100 % základ, investičný index zlúčeného riešenia je približne 60 %. Porovnanie sa vzťahuje na robotické jednotky a ich integráciu, lineárnu os, dopravníky vyradených kusov, odovzdávacie hniezdo a balík oplotenia. Testery a periférie vstupného a výstupného podávania s rovnakým rozsahom nie sú súčasťou tohto okruhu nákladov; pomer neplatí pre celý výrobný systém ani pre iné projekty.
Rozdiel vyplynul z vynechania druhej integrovanej robotickej jednotky, jedného dopravníka vyradených kusov a medziľahlého odovzdávacieho hniezda, ako aj zo zníženia súvisiacich montážnych a inžinierskych prác, pri zohľadnení dodatočných nákladov na lineárnu os. Chápadlo je už súčasťou robotickej jednotky, preto sme jeho vynechanie osobitne druhýkrát nezapočítali. Pri splnení rovnakej výrobnej požiadavky môže nižšia investícia viesť k priaznivejšej návratnosti, treba ju však posudzovať spolu s nákladmi na prevádzku a údržbu. Vyššie využitie robota samo osebe nie je samostatným finančným ziskom.
Súvisiaci obsah: Návratnosť investícií a podpora rozhodovania v priemyselnej výrobe
Údržba a náklady na životný cyklus
Spoločnosť Robot-Service pri výbere preskúmala aj dôsledky pre údržbu a prevádzku. V riešení s jedným robotom treba udržiavať menej robotov, chápadiel a dopravníkov vyradených kusov a odpadajú aj kontrolné úlohy medziľahlého odovzdávacieho hniezda. To znamená menej jednotiek na údržbu a menej možných zdrojov porúch. Lineárna dráha však prináša nové úlohy: treba sledovať aj stav lineárnych vedení, pohonu, mazacích miest a pohyblivej kabeláže podľa predpisov danej konštrukcie.
Vyššie časové využitie jediného robota môže znamenať intenzívnejšie používanie, čo v závislosti od skutočného namáhania a predpisov výrobcu môže odôvodniť častejšiu údržbu. Miera využitia však nie je totožná s mechanickým zaťažením: opotrebenie ovplyvňuje pohybovaná hmotnosť, zotrvačnosť, zrýchlenia, profil pohybu aj prevádzkové prostredie. Rezerva, ktorá zostáva v čase cyklu, môže poskytnúť priestor na optimalizáciu pohybov, sama osebe však nepreukazuje menšie opotrebenie.
V tomto projekte sa manipulovalo s výrobkami s malou hmotnosťou a podľa simulácie bola v poradí obsluhy k dispozícii aj časová rezerva. Podľa našich inžinierskych odhadov, ktoré spoločne hodnotili podmienky zaťaženia a jednotky vyžadujúce údržbu, boli dodatočné náklady na údržbu vyplývajúce z intenzívnejšieho používania robota a z lineárnej osi pravdepodobne nižšie ako nároky na údržbu druhej robotickej jednotky a súvisiacich periférií. Ide o technický odhad pre danú aplikáciu, nie o úsporu preukázanú dlhodobým prevádzkovým meraním. Vyššie uvedené ilustračné časové údaje samy osebe toto hodnotenie nezakladajú.
Dostupnosť treba zvážiť osobitne: porucha jediného robota alebo dráhy môže zastaviť celú obsluhu. Ani koncepcia s dvoma robotmi nepredstavuje automaticky rezervu, ak na seba testovacie kroky nadväzujú. Menší počet jednotiek preto sám osebe nepreukazuje vyššiu dostupnosť; záleží aj na servisovateľnosti, zásobovaní náhradnými dielmi a čase obnovy prevádzky.
Naše hodnotenie koncepcie sa vzťahuje aj na neskoršiu prevádzku. Servisné a údržbové služby spoločnosti Robot-Service v nadväznosti na to podporujú aj plánovanie preventívnej údržby a udržiavanie zariadení. Plán údržby treba postaviť na predpisoch výrobcu a skutočných prevádzkových skúsenostiach, aby bolo možné výhody odhadnuté pri návrhu overiť aj počas používania.
Poučenie z výberu
Realizované riešenie vychádzalo zo spoločného posúdenia geometrickej dosiahnuteľnosti, času obsluhy, potreby zariadení a očakávanej pracnosti a nákladov počas životného cyklu. Vďaka lineárnej osi mohol jeden robot obsluhovať všetky štyri testery, takže bolo potrebné postaviť, integrovať a udržiavať menej jednotiek. Rozhodnutie neviedla snaha dosiahnuť čo najvyššie využitie robota, ale technicky vyhovujúce a hospodárne riešenie predpísanej výrobnej úlohy.
Najčastejšie omyly pri výbere robota
Menovitá nosnosť sa vzťahuje výlučne na hmotnosť obrobku
Robot zaťažuje aj chápadlo a jeho príslušenstvo. Prípustnú hmotnosť možno interpretovať len spolu s limitmi ťažiska, momentu a zotrvačnosti, preto manipuláciu s výrobkom, ktorého hmotnosť sa rovná menovitej nosnosti, nemožno samu osebe považovať za vyriešenú.
Bod v pracovnom priestore je určite dosiahnuteľný požadovaným spôsobom
Geometrický dosah nepreukazuje potrebnú orientáciu ani vykonateľnosť celej dráhy. Vhodnú polohu a orientáciu nástroja treba dosiahnuť a opustiť bez kolízií, so zohľadnením limitov osí a kabeláže.
Dobrá opakovaná presnosť postačuje na každú presnú úlohu
Aplikácia určuje, či je potrebná opakovateľnosť, absolútna presnosť, presnosť dráhy alebo ich kombinácia. Presnosť celého procesu ovplyvňuje okrem robota aj chápadlo, prípravok, výrobok a kalibrácia.
Najrýchlejší katalógový údaj znamená najkratší čas cyklu
V reálnom cykle záleží aj na zrýchlení, zaťažení, dráhe, čase ustálenia a činnosti periférií. Poradie stanovené na základe krátkeho skúšobného pohybu sa môže v danej aplikácii zmeniť.
Kúpna cena robota udáva náklady na robotizáciu
Cena robota je jednou z položiek investície. Náklady na uchopovanie, bezpečnostnú techniku, systémovú integráciu a uvedenie do prevádzky závisia od úlohy, preto nemožno uviesť násobiteľ pre cenu celého systému platný pre všetky aplikácie.
Kolaboratívny robot možno pri každej úlohe používať bez ochranného oplotenia
Potrebnú ochranu treba určiť na základe nebezpečenstiev celej aplikácie. Ostrý obrobok, nebezpečný nástroj alebo miesto pritlačenia môžu aj pri použití kolaboratívneho robota vyžadovať ďalšie opatrenia.
Vysoké krytie IP postačuje v každom špeciálnom prostredí
Z ochrany proti vlhkosti a prachu nevyplýva vhodnosť pre potravinársky priemysel, čisté priestory ani ochranu proti výbuchu. Tie treba overiť na základe zdokumentovaných vlastností konkrétneho variantu robota a celej inštalácie.
Kontrolný zoznam na uzavretie výberu
- Určili sme všetky varianty obrobkov, polohy odoberania a technologické požiadavky.
- Overili sme celkovú pohybovanú hmotnosť, ťažisko a charakteristiky zotrvačnosti.
- Preukázali sme realizovateľnosť potrebných polôh a orientácií nástroja, ako aj celých dráh pohybu.
- Čas cyklu sme posúdili so skutočným zaťažením, perifériami a s činnosťou bezpečnostných funkcií.
- Ujasnili sme si potrebnú presnosť a vplyv technologických síl.
- Overili sme spôsob inštalácie, nosnú konštrukciu a vhodnosť pre dané prostredie.
- Určili sme bezpečnostnú koncepciu a potrebné integračné možnosti.
- Zostavili sme celkové investičné náklady a posúdili prevádzkové podmienky.
- Stanovili sme merateľné podmienky prevzatia prevádzky.
Pre podložený výber robota treba katalógové údaje porovnať s požiadavkami konkrétnej úlohy. Analýza zaťaženia, overenie celej dráhy pohybu a realistický odhad času cyklu spoločne ukážu, či bude zvolený robot správne fungovať aj v hotovom systéme. Odborník so skúsenosťami s robotickými aplikáciami, zapojený do prípravy, môže pomôcť odhaliť neisté body a vyhnúť sa nákladným chybným rozhodnutiam.
Výber vhodného robota je teda výsledkom analýzy na úrovni systému. Odborníci spoločnosti Robot-Service Kft. pomáhajú od ujasnenia požiadaviek cez výber robota a vypracovanie koncepcie pracoviska až po realizáciu. Základom rozhodnutia tak môže byť technická a ekonomická vhodnosť pre danú výrobnú úlohu. Súvisiaci obsah: Návrh a výstavba robotických pracovísk