
Primul pas în selecția unui robot industrial este definirea exactă a sarcinii de producție și a cerințelor tehnice. Pe baza acestora pot fi identificate tipurile de roboți posibile, a căror adecvare trebuie analizată ca parte a întregii aplicații robotizate, împreună cu gripperul, echipamentele tehnologice și sistemul de comandă. Același robot poate avea performanțe excelente într-o operație de manipulare a materialelor, dar se poate dovedi nepotrivit pentru asamblarea unei piese de dimensiuni similare. Diferența este dată adesea de modul de prindere, de poziția necesară a sculei sau de timpul de ciclu impus.
Pornind de la cerințele sarcinii, articolul prezintă principalele tipuri de roboți și criteriile tehnice ale selecției. Pe exemplul unei celule de testare din industria electronică, analizează și când pot fi înlocuiți doi roboți cu montaj fix de un singur robot care se deplasează pe o axă liniară externă și cum influențează acest lucru costul investiției. În final, cele mai frecvente concepții greșite și o scurtă listă de verificare ajută la finalizarea deciziei.
Definirea cerințelor sarcinii
Selecția trebuie începută cu descrierea piesei de prelucrat și a procesului tehnologic. Trebuie cunoscute domeniul de dimensiuni și de masă, dispersia poziției de preluare, prinderile necesare, volumul de producție impus și spațiul disponibil. Trebuie stabilite, de asemenea, variantele de produs care trebuie manipulate și necesarul de reconfigurare preconizat.
Pe lângă mișcarea robotului, trebuie analizat și procesul din jurul acestuia. Alimentarea neordonată cu componente, prinderea nesigură sau timpii lungi de așteptare tehnologică pot limita performanța întregului sistem. Selecția echipamentelor periferice și studiul de fezabilitate preliminar fac, așadar, parte din selecția robotului.
Clasificarea cinematică a roboților industriali
Structura robotului determină mișcările realizabile și caracterul spațiului de lucru. La structura serială, elementele și articulațiile sunt legate succesiv, de la bază până la sculă. La structura paralelă, mai multe lanțuri mecanice leagă platforma mobilă de bază; un exemplu industrial răspândit este robotul delta.
Mișcarea axelor este notată și prin litere: R desemnează mișcarea de rotație, iar T mișcarea liniară; pentru aceasta din urmă, literatura de specialitate internațională folosește și notația P. La roboții seriali, pe lângă tipul de mișcare al primelor trei axe de poziționare, este determinantă și dispunerea spațială a axelor. Configurația potrivită pentru sarcină trebuie aleasă, așadar, pe baza posibilităților reale de mișcare și a spațiului de lucru.
Principalele tipuri de roboți utilizate în industrie
Principalele tipuri de roboți se pot distinge după spațiul de lucru, posibilitățile de mișcare și domeniile de aplicare. Exemplele numerice de mai jos ilustrează caracteristicile unor execuții concrete, nu limitele întregii categorii. Valorile indicate în condiții de măsurare diferite nu sunt potrivite pentru o ierarhizare directă.
Roboți cartezieni
Cele trei axe de poziționare ale robotului cartezian execută mișcări liniare perpendiculare între ele. Structura TTT conduce la un spațiu de lucru de formă paralelipipedică, ale cărui dimensiuni pot fi adaptate prin cursa axelor. Execuțiile de tip portal și în consolă permit deservirea de sus a unor suprafețe mai mari, a mașinilor sau a transportoarelor.
Aplicațiile lor tipice sunt deservirea mașinilor de injecție, încărcarea și descărcarea, manipularea componentelor, alimentarea și paletizarea. Avantajele lor sunt sistemul de mișcare ușor de urmărit și lungimea axelor adaptabilă la sarcină; pentru rotirea piesei este însă necesară o unitate de rotație suplimentară. La axele lungi, rigiditatea structurii de susținere și masa în mișcare sunt aspecte de proiectare deosebit de importante.
Gama de dimensiuni se întinde de la unitățile compacte de masă până la roboții portal care acoperă mai multe mașini. Lungimea axelor, sarcina utilă și dinamica dorită trebuie stabilite împreună: un domeniu de mișcare mai mare nu garantează, în sine, o performanță de producție mai mare.
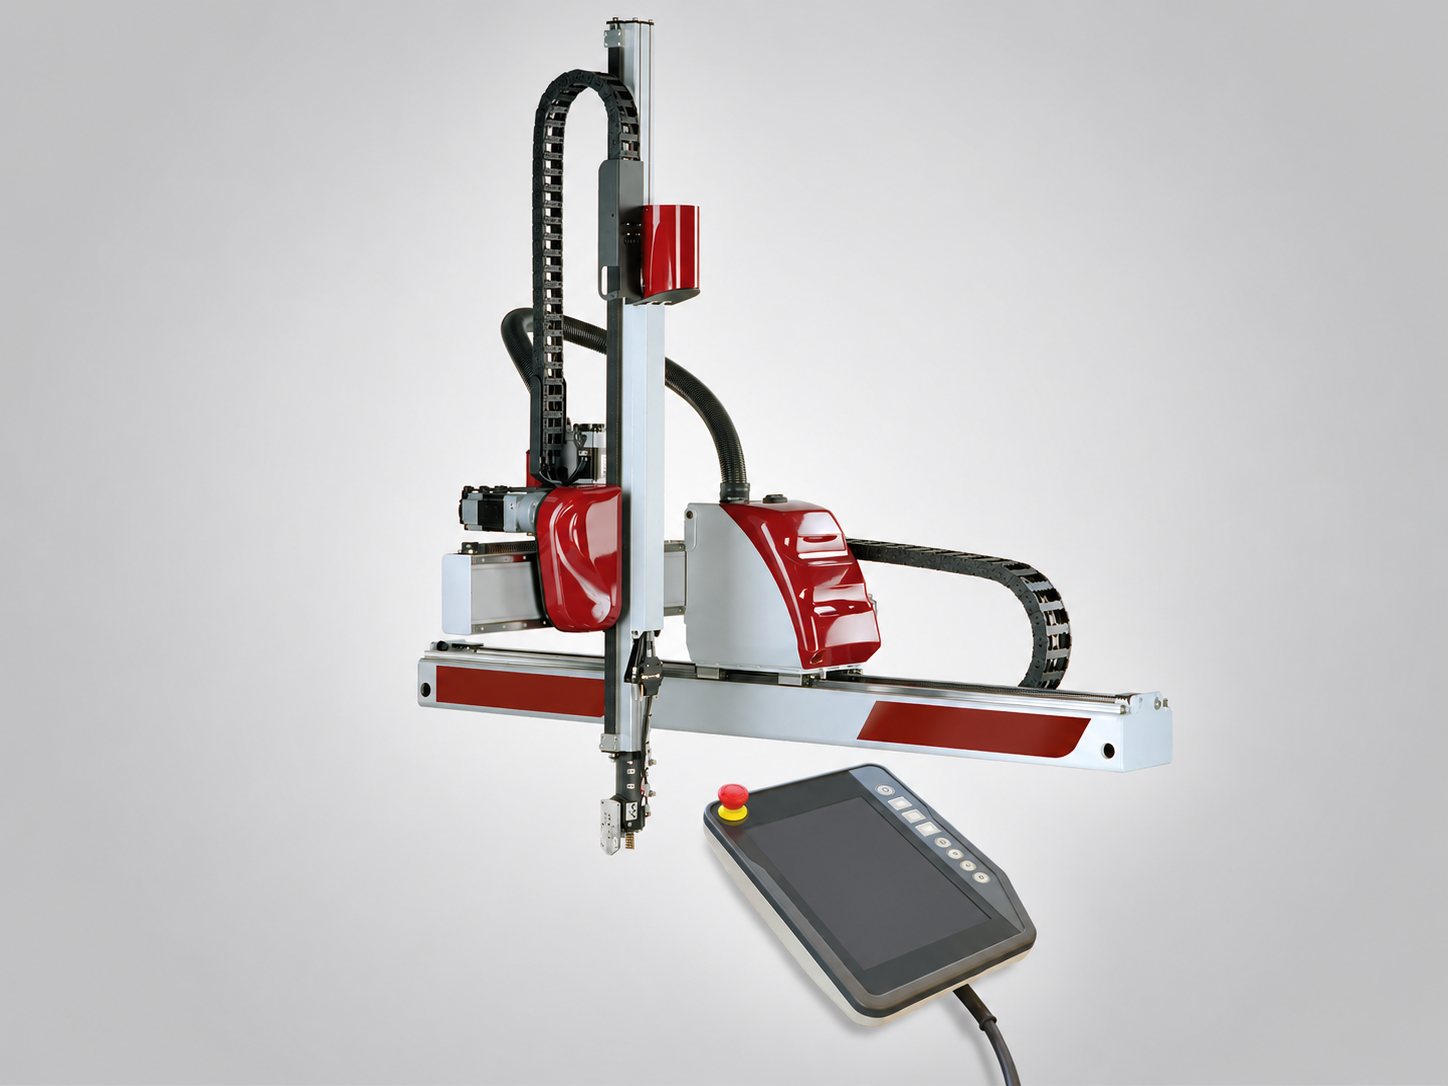
Figura 1 Robot industrial cartezian
Roboți SCARA
Robotul SCARA are, de regulă, două brațe care se rotesc în jurul unor axe verticale paralele, o axă liniară verticală și o axă suplimentară care asigură rotirea sculei. Structura de bază de poziționare este RRT; robotul complet are de obicei patru axe. În funcție de lungimile brațelor și de limitele axelor, spațiul său de lucru este asemănător unui cilindru inelar.
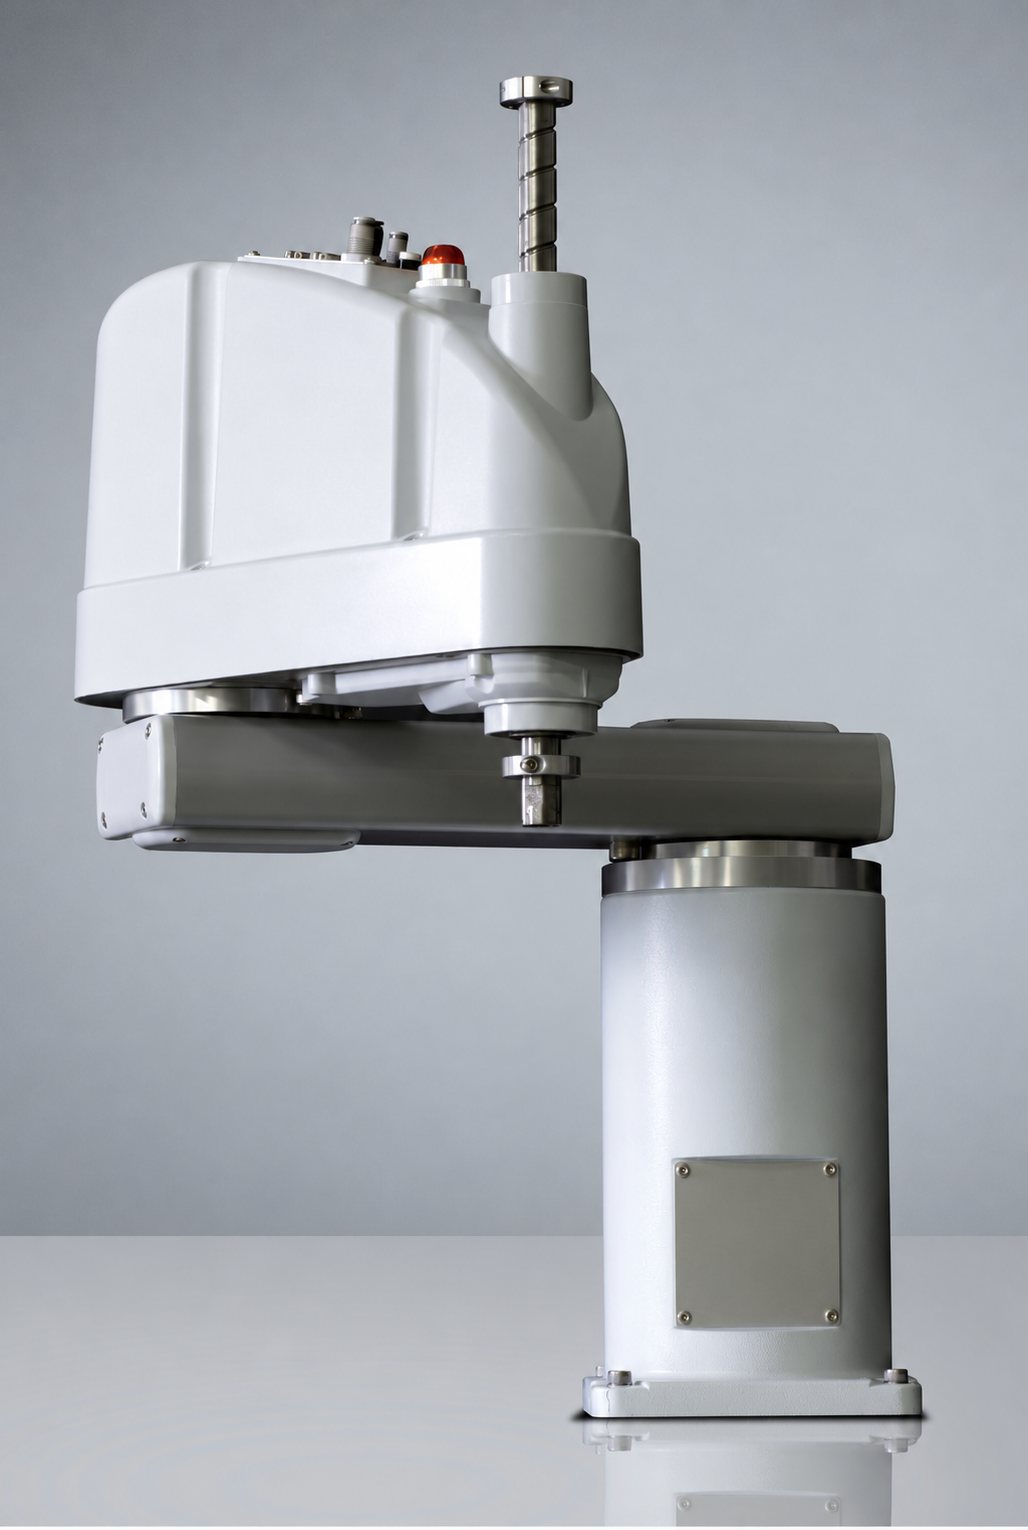
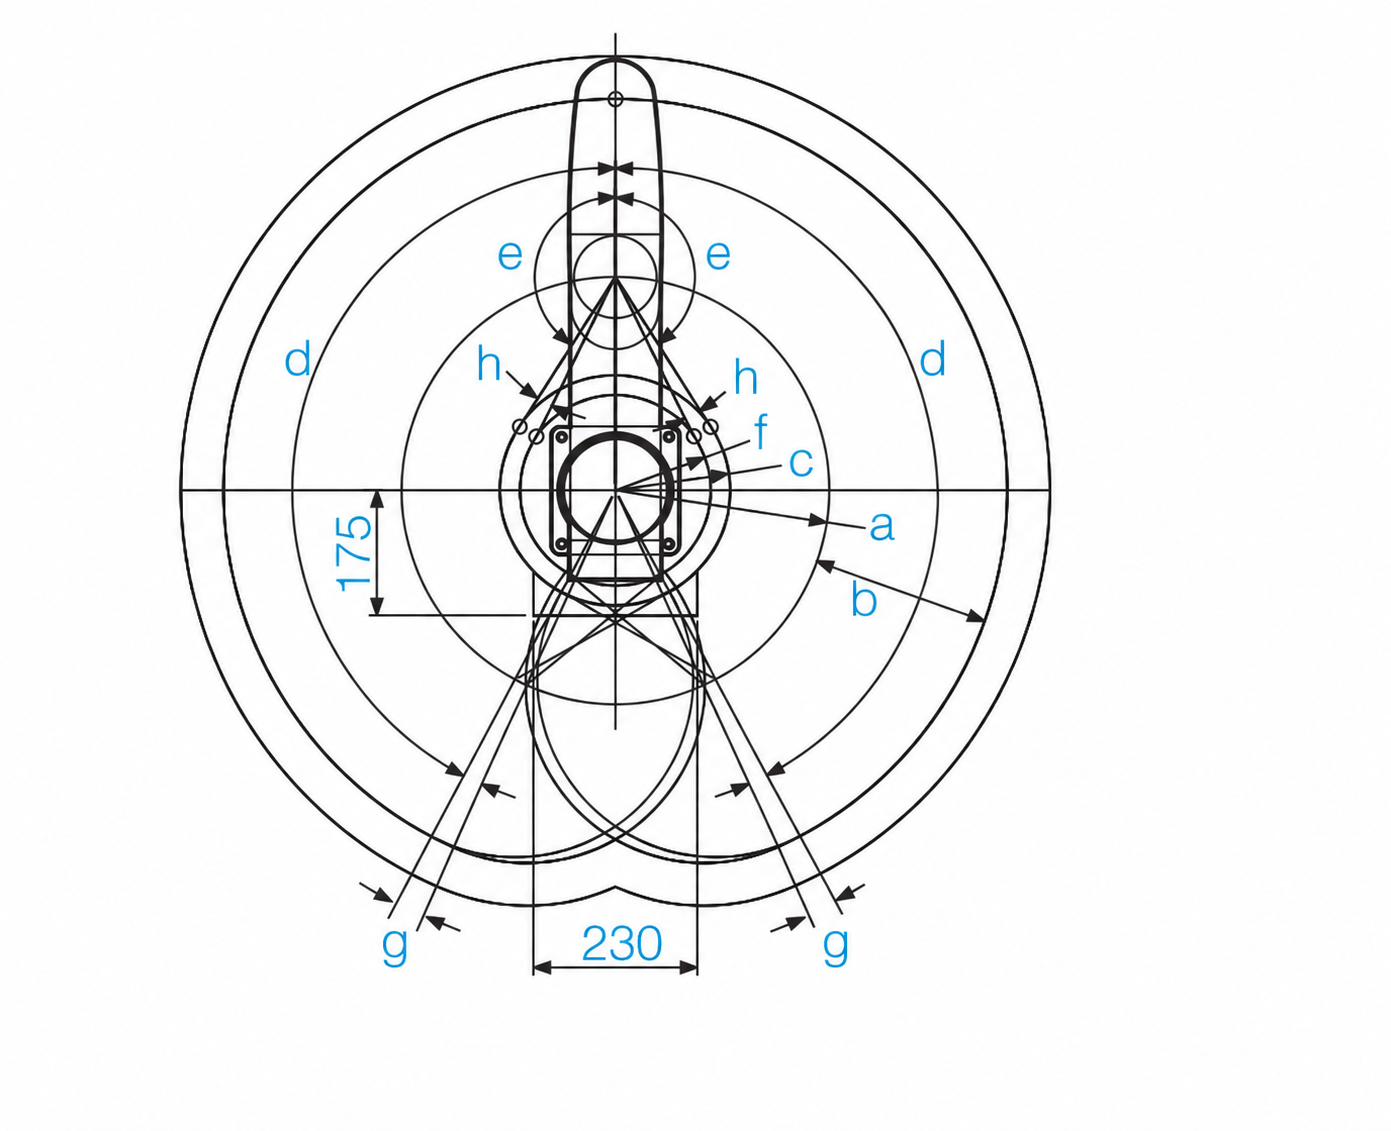
Figura 2 Robot SCARA și vederea de sus a spațiului său de lucru
Robotul SCARA este utilizat în primul rând pentru transferuri orizontale rapide și mișcări verticale de asamblare. Complianța selectivă din denumirea sa indică faptul că structura are rigidități diferite pe direcții diferite: este mai rigidă pe verticală și mai compliantă în plan orizontal. Această proprietate nu înseamnă, în sine, funcționare cu reglare a forței sau funcționare colaborativă sigură.
Sarcinile lor tipice sunt asamblarea în electronică, înșurubarea, inserția verticală, deservirea stațiilor de testare și depunerea componentelor în tăvi. Sunt deosebit de avantajoși atunci când operațiile pot fi executate de sus, iar produsul nu trebuie înclinat. Pentru variantele de 550 mm ale seriei Epson G6, producătorul indică o sarcină nominală de 3 kg și o sarcină maximă de 6 kg. Repetabilitatea este de ±0,015 mm pentru mișcarea combinată a axelor 1–2 și de ±0,010 mm pentru axa verticală 3. Acestea sunt date de tip din manual; setările de sarcină și de inerție influențează și dinamica realizabilă.
Roboți articulați cu șase axe
Primele trei axe principale ale roboților articulați cu șase axe formează, de regulă, o structură de bază RRR și servesc în primul rând la poziționarea brațului. Celelalte trei axe permit orientarea sculei. În condiții geometrice și limite ale axelor adecvate, cele șase axe asigură poziționarea tridimensională și modificarea orientării.
Spațiul lor de lucru este un volum complex, delimitat de limite interioare și exterioare, care nu poate fi descris printr-o singură valoare a razei de acțiune. Accesibilitatea reală este determinată împreună de geometria brațului, de autocoliziune, de sculă și de echipamentele din jur. Versatilitatea este deosebit de avantajoasă la sudură, deservirea mașinilor, aplicarea adezivilor, manipularea complexă a materialelor și tratarea suprafețelor.
Oferta se întinde de la roboții care manipulează componente mici până la execuțiile capabile să manipuleze piese de masă mare. Atât KUKA, cât și FANUC oferă roboți articulați cu diverse raze de acțiune și sarcini utile. La selecție, sarcina utilă, accesibilitatea și dinamica dorită trebuie evaluate împreună. Mișcarea rapidă punct cu punct și urmărirea precisă a traiectoriei tehnologice impun cerințe diferite.
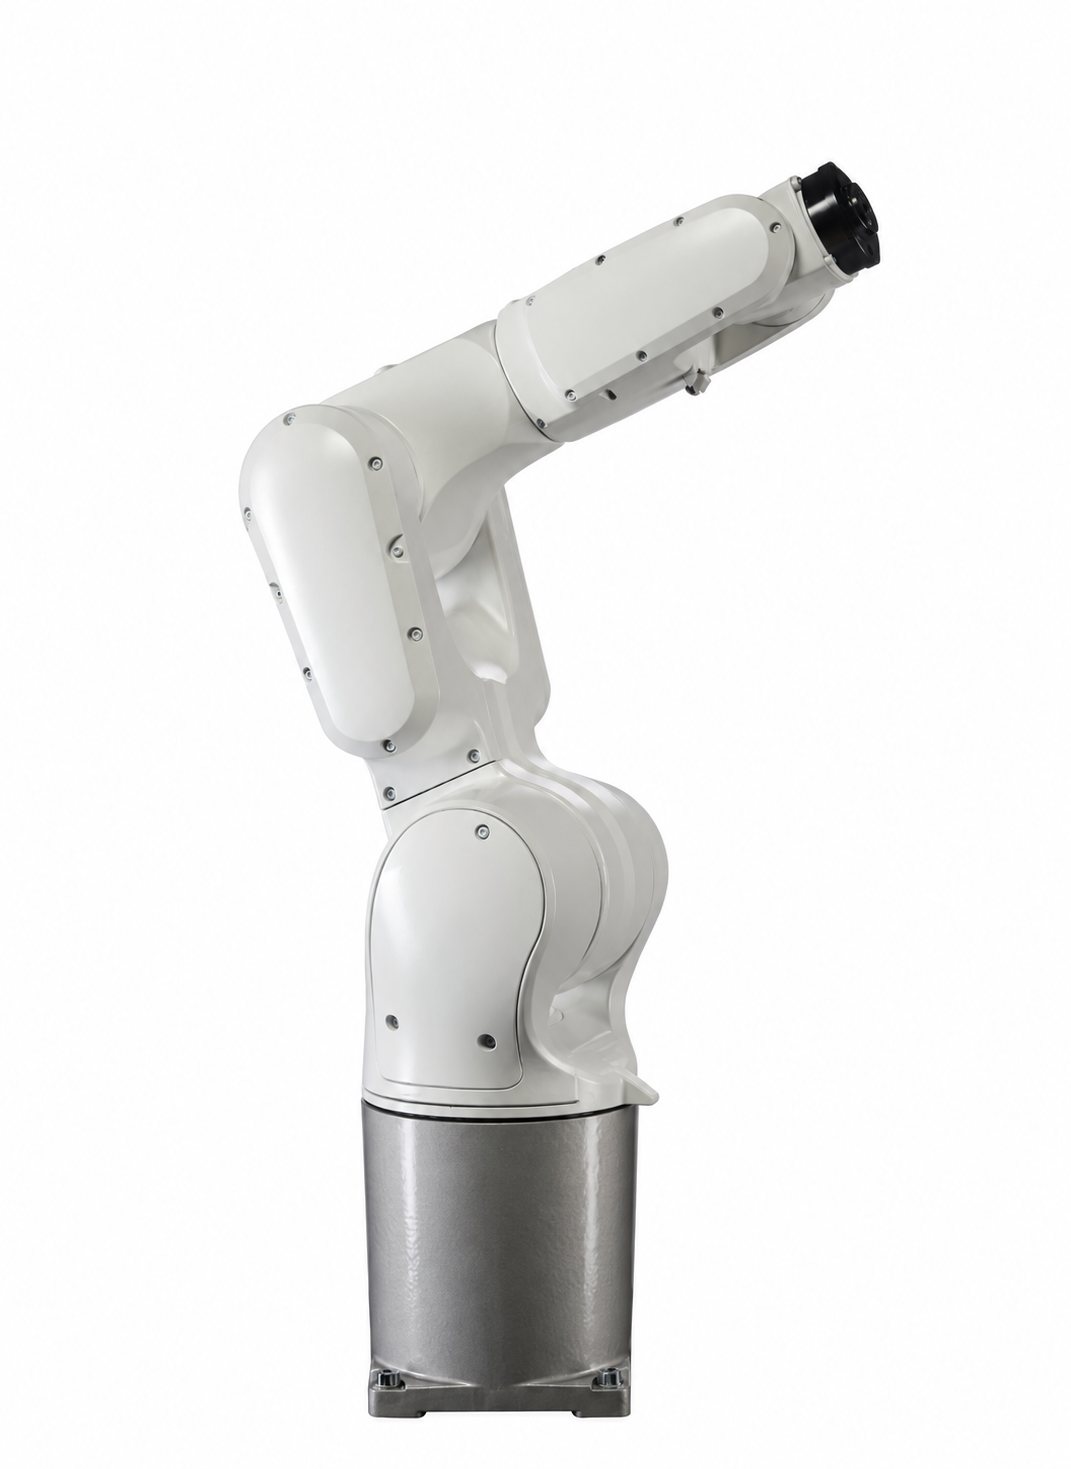
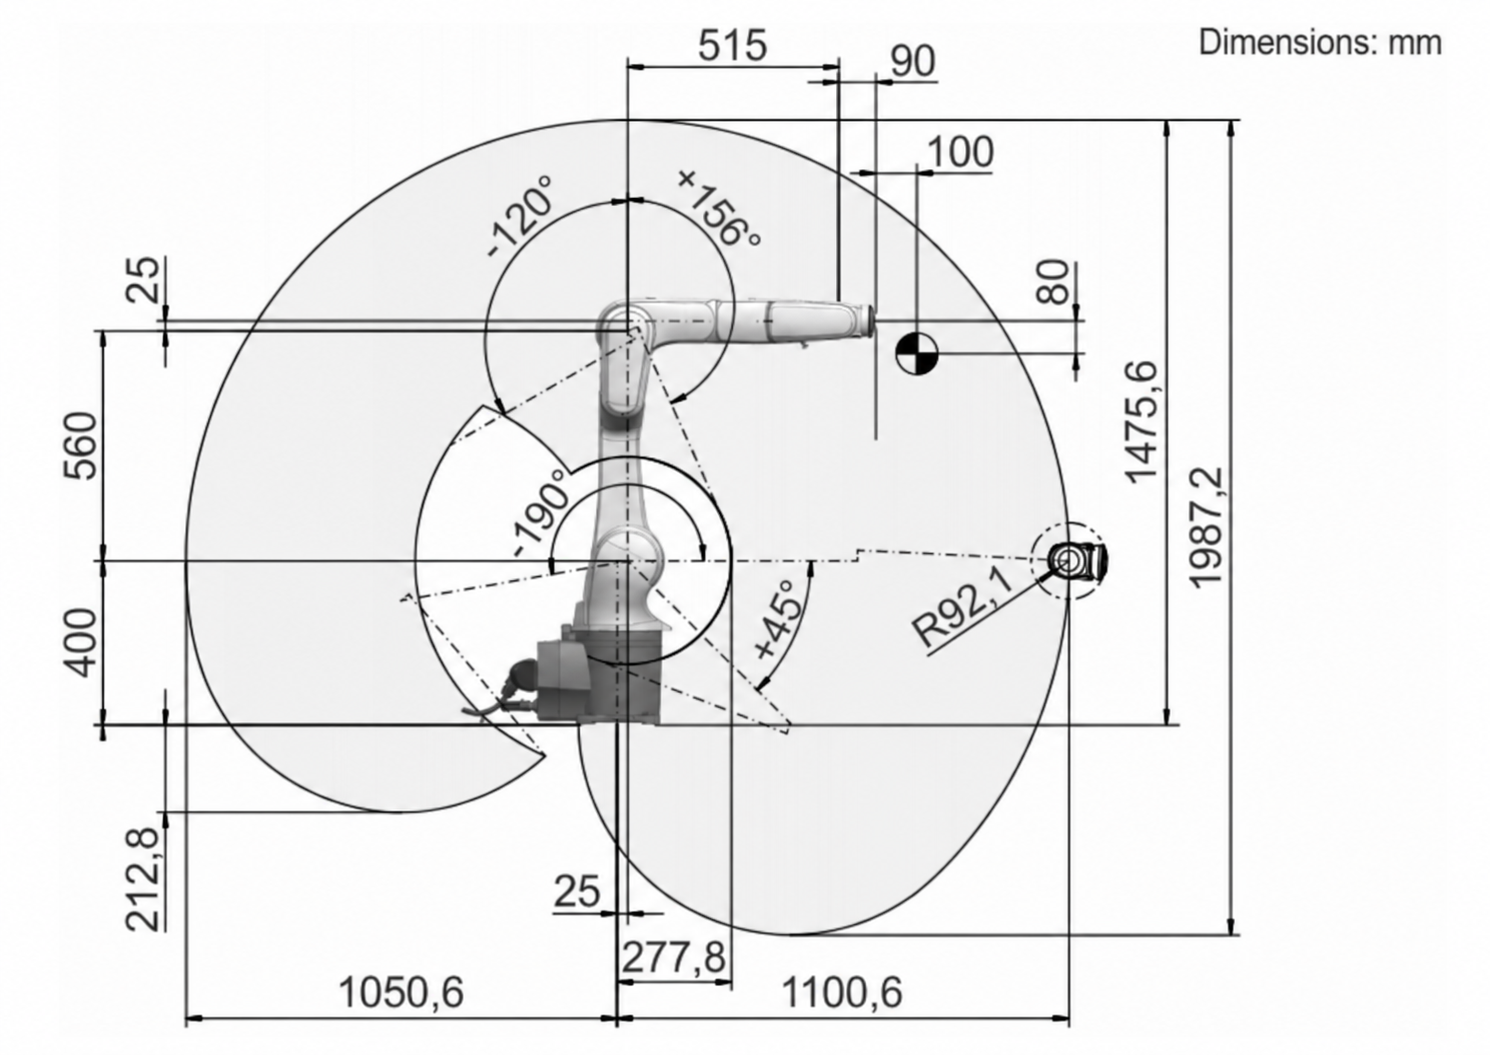
Figura 3 Robot industrial cu șase axe și spațiul său de lucru
Robot cu șase axe cu a șaptea axă liniară
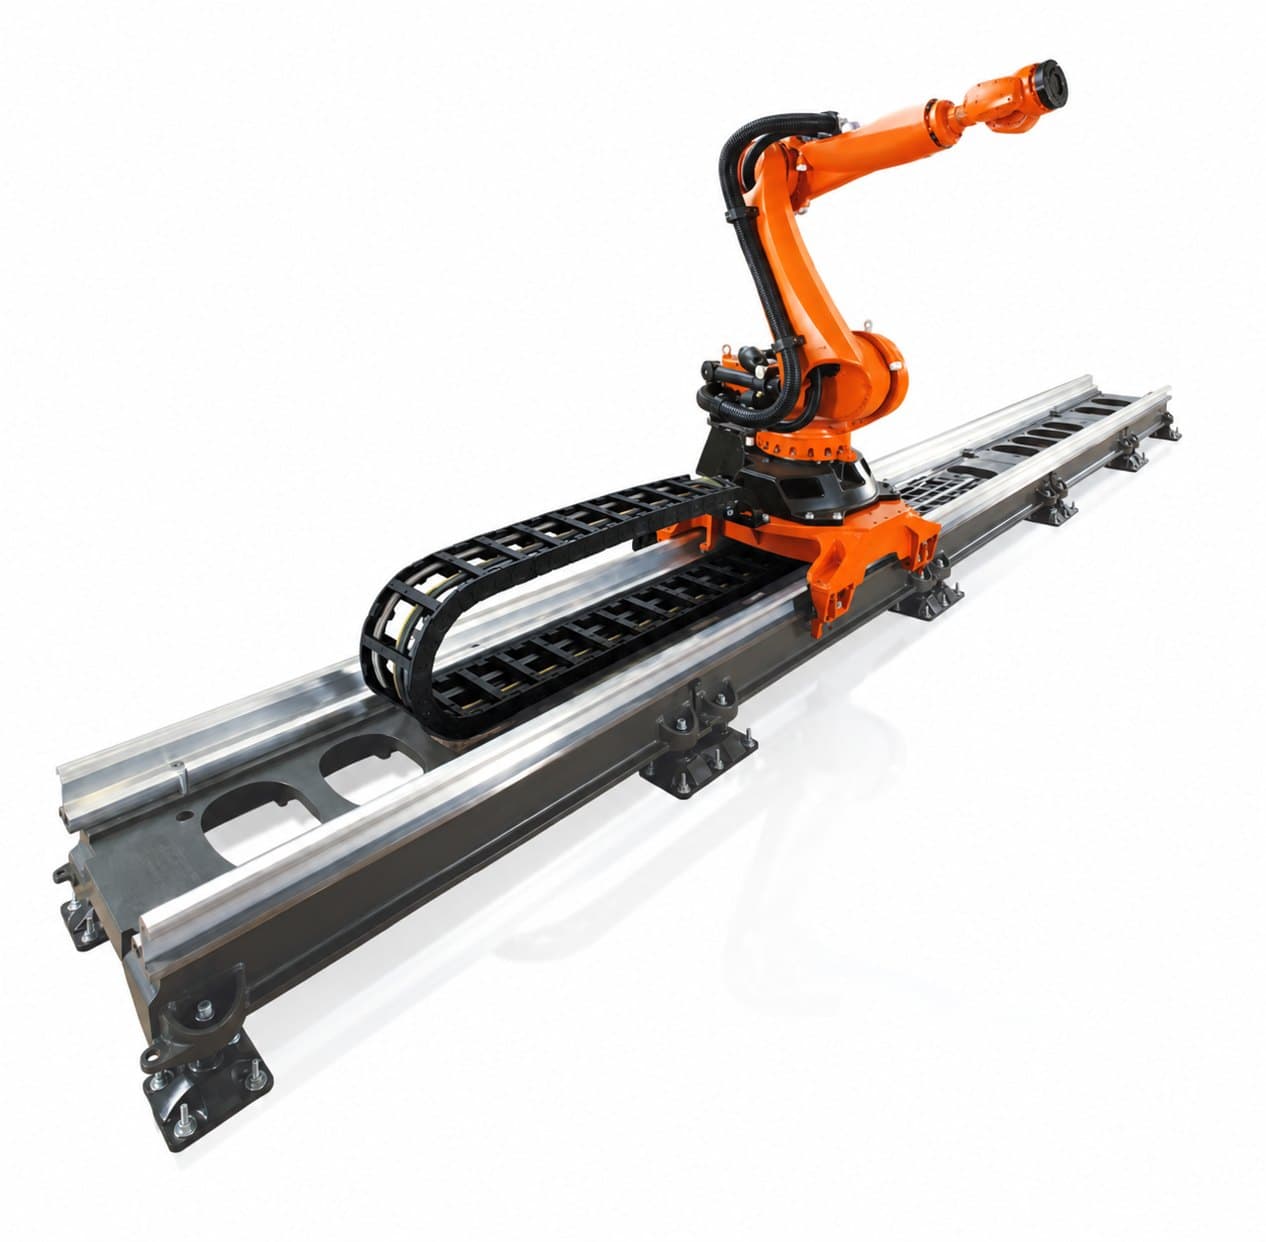
Spațiul de lucru al unui robot cu șase axe montat pe o cale liniară poate fi extins prin deplasarea bazei robotului. Axa externă permite deservirea mai multor posturi de lucru, a unei linii de mașini sau a unei piese lungi. Aplicațiile tipice sunt deservirea mașinilor, sudura și prelucrarea suprafețelor mari. Cu o configurație de comandă adecvată, axa liniară poate fi deplasată coordonat cu brațul robotului.
Configurația rămâne în continuare un ansamblu format dintr-un braț cu șase axe și o axă liniară externă. Raza de acțiune proprie a robotului devine un spațiu de lucru translatabil de-a lungul căii; capacitatea de încărcare a căruciorului mobil al căii nu este identică cu sarcina utilă la flanșa sculei a robotului. Precizia robotului și a unității liniare, calibrarea lor comună, cablarea și timpul total de mișcare trebuie evaluate ca sistem.
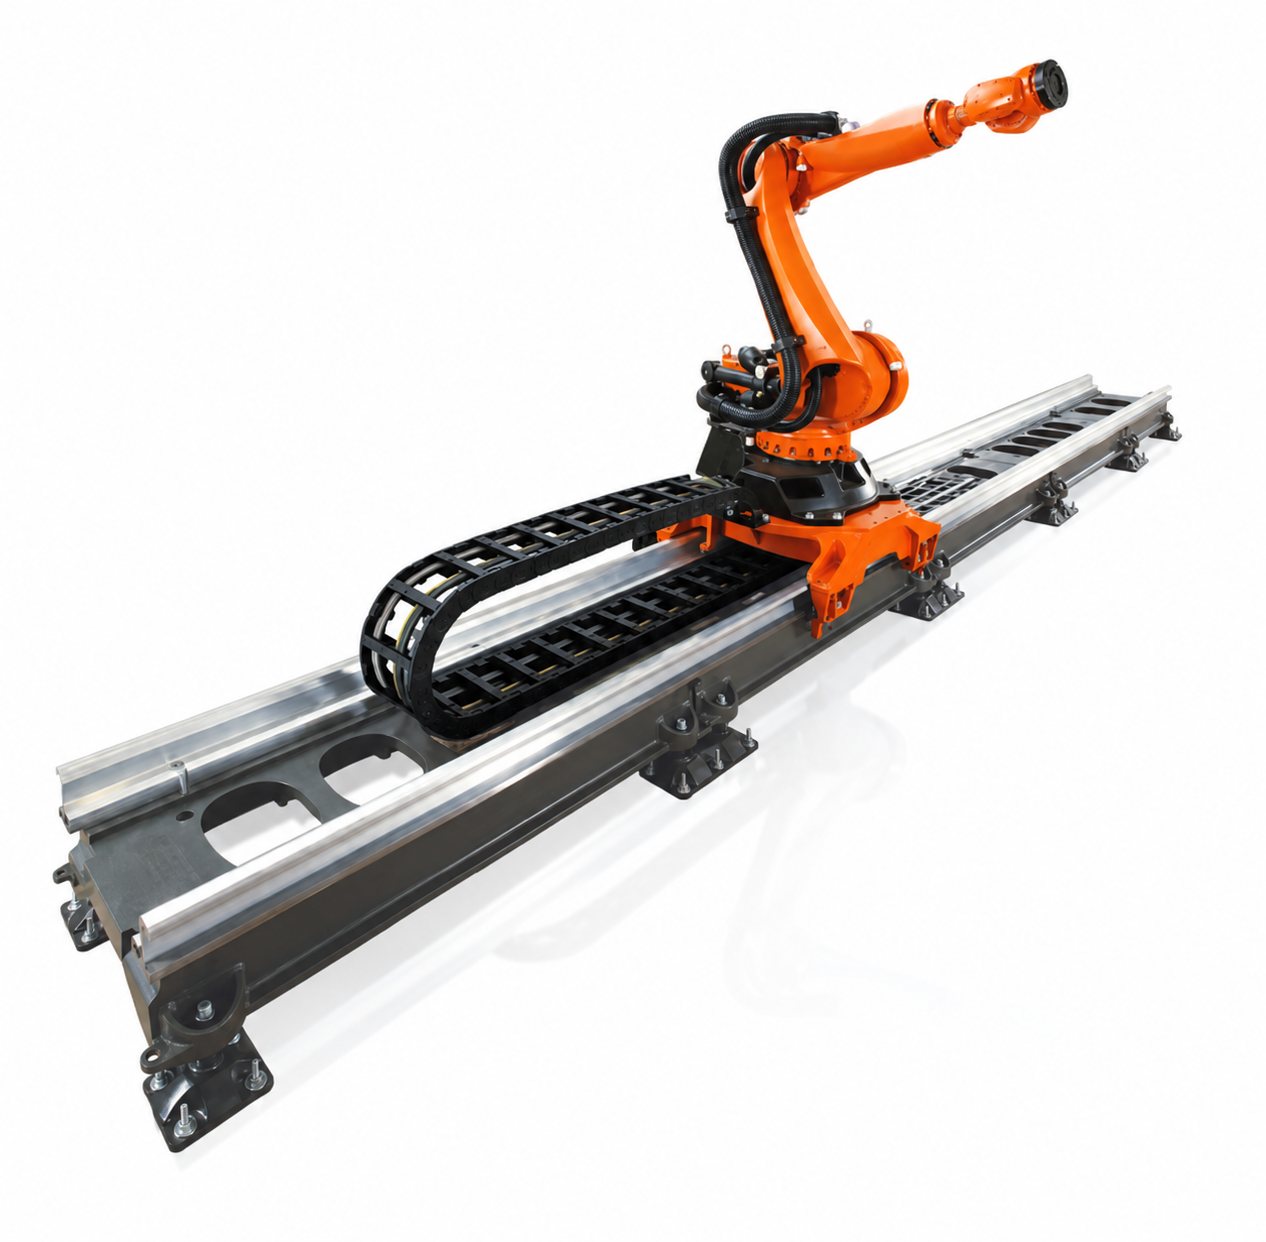
Figura 4 Robot industrial cu șase axe pe o axă liniară externă
Brațe robotice cu șapte axe
Brațul robotic cu șapte axe de rotație proprii oferă o altă posibilitate: datorită axei suplimentare, brațul își poate modifica configurația chiar și menținând poziția și orientarea sculei. Această proprietate se numește redundanță cinematică. Poate fi avantajoasă în spații înguste, la accesul printre obstacole și la sarcini de asamblare complexe. Variantele dotate cu senzori și comandă adecvate pot fi utilizate și pentru asamblare fină și îmbinare cu reglare a forței. Aceste capacități nu decurg, în sine, din numărul de axe; condițiile funcționării colaborative trebuie verificate, de asemenea, pentru întreaga aplicație.
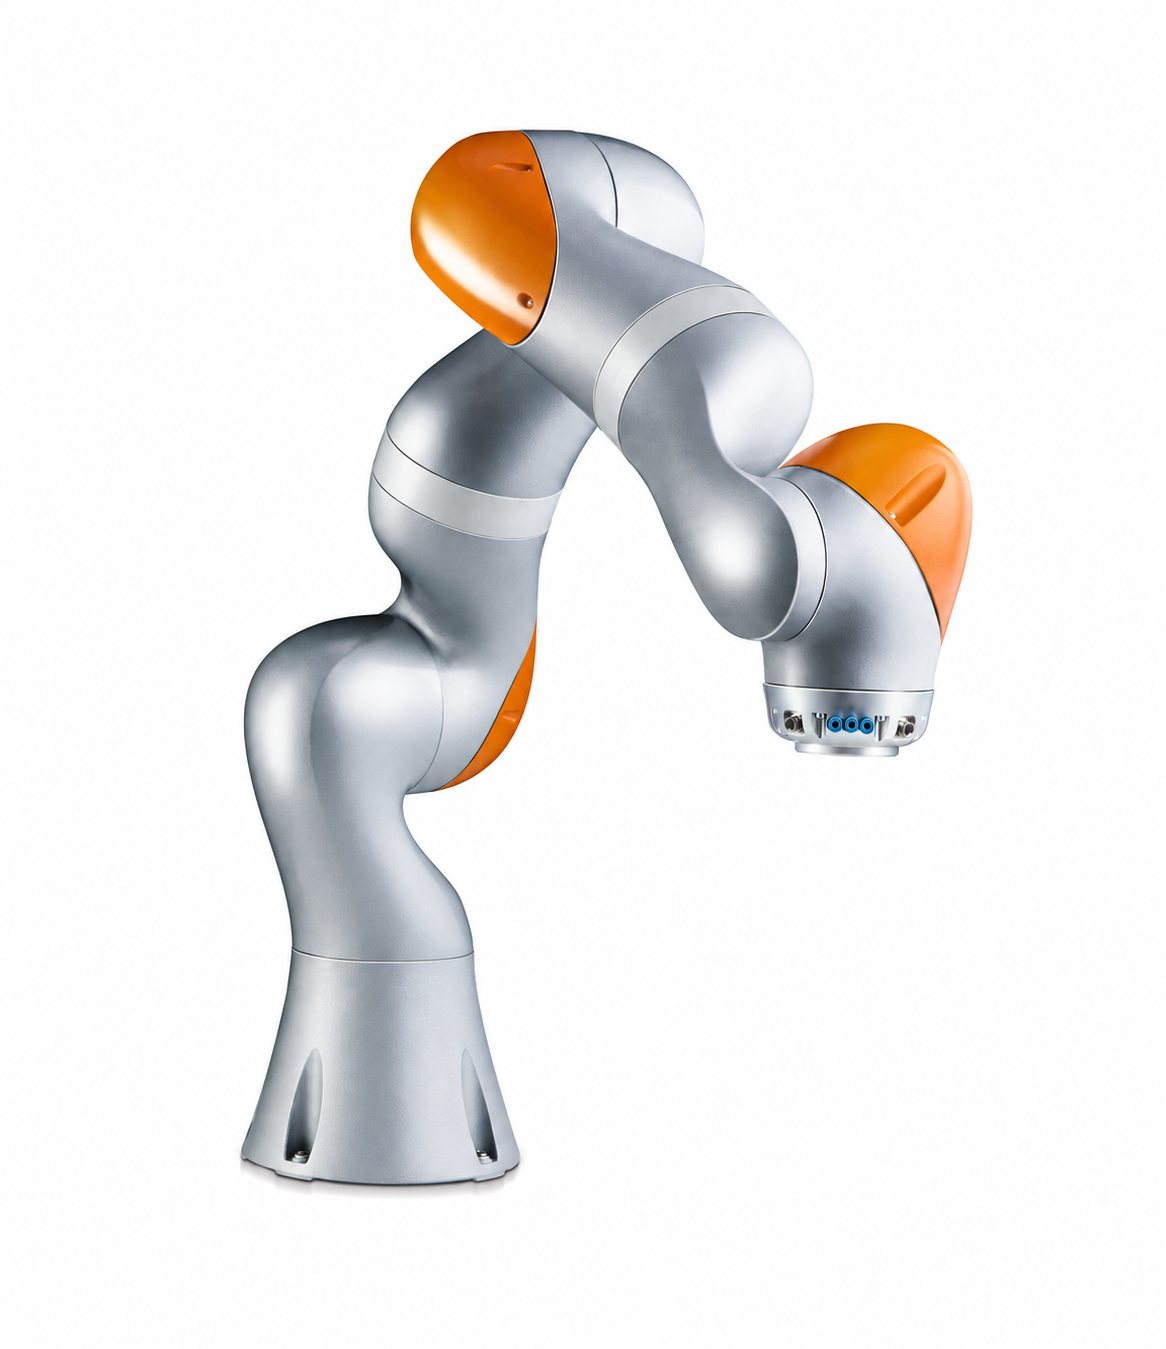
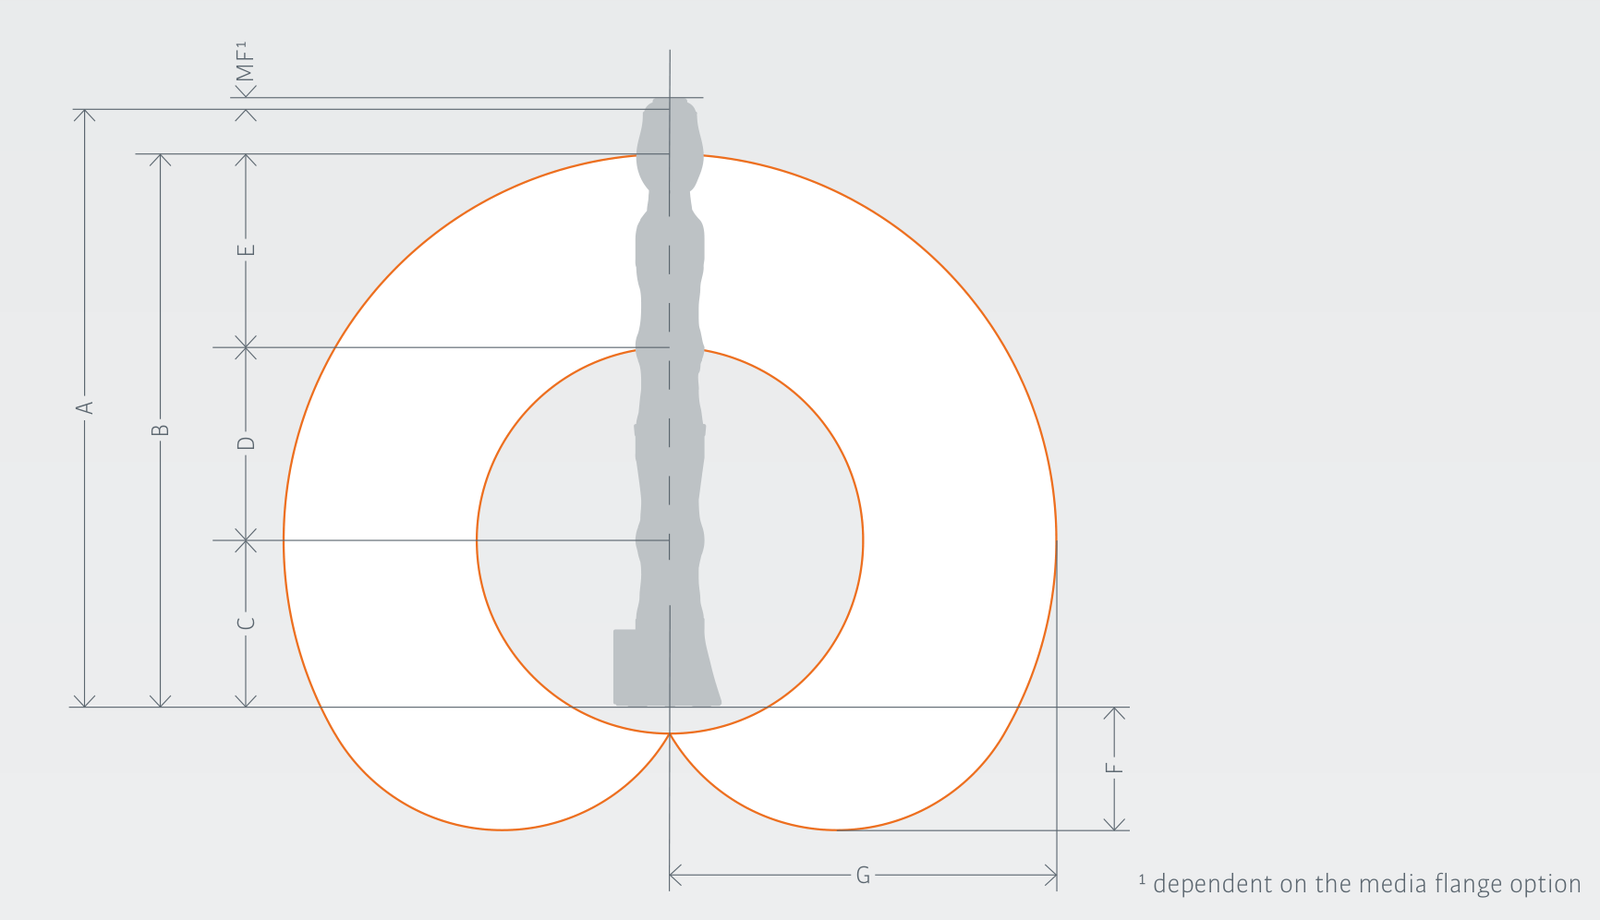
Figura 5 Robot industrial cu șapte axe și secțiunea spațiului său de lucru
Roboți delta
Platforma mobilă a robotului delta este legată de bază prin mai multe lanțuri cinematice paralele. O parte importantă a acționărilor se află în apropierea bazei, ceea ce favorizează o masă în mișcare redusă și accelerații mari. Spațiul de lucru este, în general, deservit de sus; este bine utilizabil în zona centrală și delimitat în mod complex spre margini.
Principalele domenii de aplicare ale roboților delta sunt sortarea rapidă, ambalarea și preluarea de pe transportoare. Posibilitățile de orientare a sculei sunt determinate împreună de numărul și dispunerea axelor: există variante cu trei, patru, cinci și șase axe. Avantajul dinamicii ridicate poate fi valorificat atunci când detectarea produselor, urmărirea transportorului și prinderea pot ține pasul cu ritmul dorit.
Robotul delta cu cinci axe ABB IRB 365-1.5/1100 are o sarcină utilă de 1,5 kg și un diametru nominal al spațiului de lucru de 1100 mm. Producătorul indică o repetabilitate a poziției de 0,05 mm pentru testarea conform ISO 9283, la sarcina nominală și o viteză de 1,6 m/s, în planul de testare definit de standard. Valoarea nu garantează același rezultat în fiecare punct de lucru și pe fiecare direcție de mișcare. Accesibilitatea, orientarea și manipularea delicată a produsului trebuie verificate în aplicația concretă.
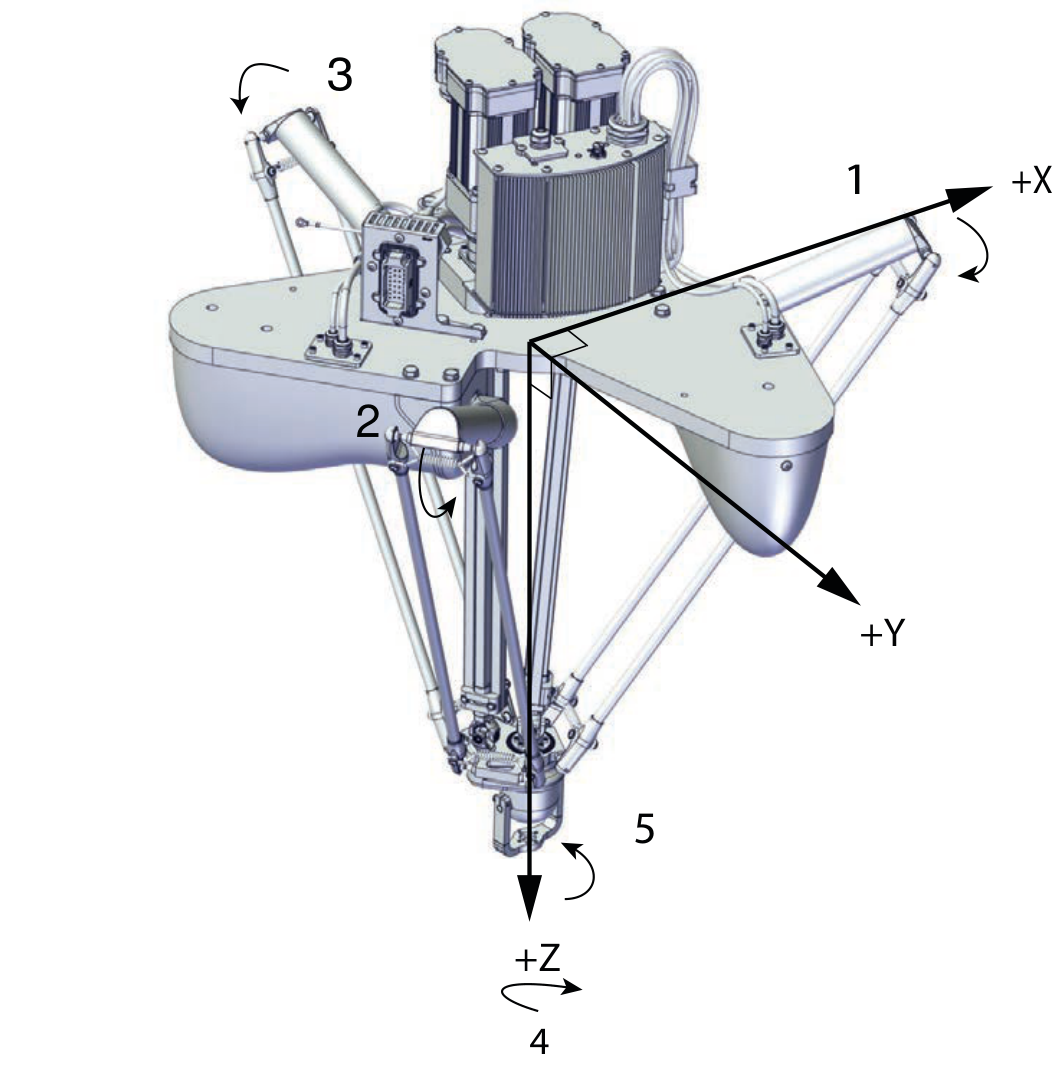
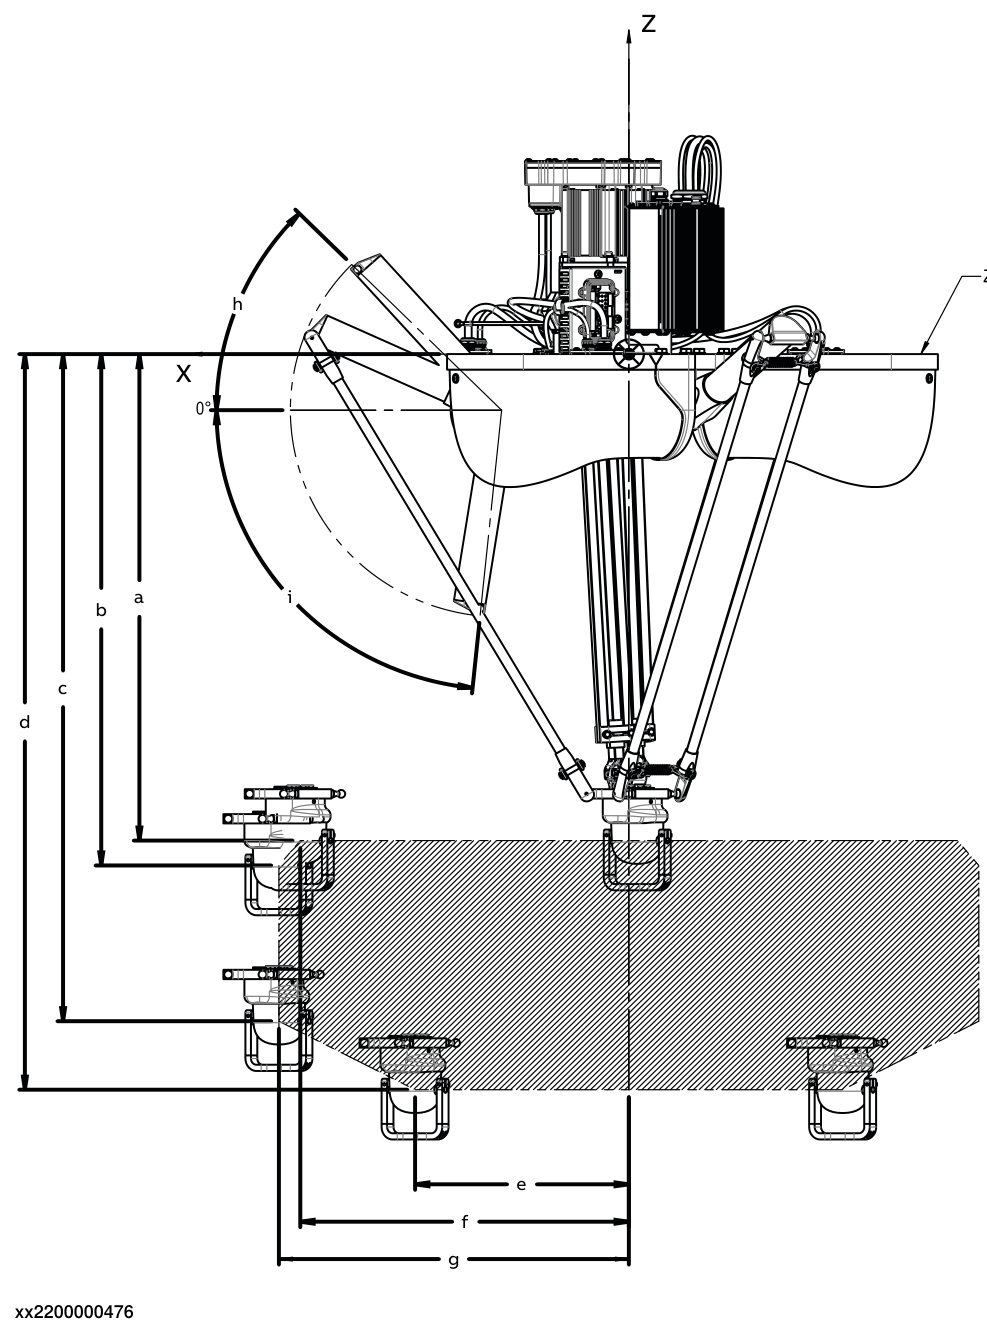
Figura 6 Robot delta și secțiunea în vedere laterală a spațiului său de lucru
Compararea practică a tipurilor de roboți
Tabelul de mai jos rezumă criteriile de selecție caracteristice. Pentru o sarcină pot fi potrivite mai multe configurații; decizia se fundamentează pe analiza întregii aplicații.
| Tip de robot | Aplicație caracteristică | Cel mai important avantaj | Limitare de luat în considerare |
|---|---|---|---|
| Cartezian | Deservirea mașinilor, încărcare-descărcare, alimentare | Lungimile axelor pot fi adaptate la sarcină. | Pentru rotire este necesară o axă suplimentară; pe curse lungi rigiditatea este determinantă. |
| SCARA | Transfer în plan, asamblare verticală | Mișcare rapidă la operațiile accesibile de sus. | Execuția uzuală cu patru axe nu asigură o orientare spațială arbitrară. |
| Articulat cu șase axe | Sudură, deservirea mașinilor, aplicarea adezivilor | Acces și orientare spațială versatile. | Limitele axelor, singularitățile și coliziunile pot restrânge traiectoria. |
| Cu șase axe, cu axă liniară externă | Deservirea mai multor posturi sau a unei piese lungi | Spațiul de lucru se extinde prin deplasarea bazei robotului. | Contează și spațiul ocupat de cale, calibrarea, cablarea și timpul de deplasare. |
| Braț cu șapte articulații | Asamblare în spații înguste, ocolirea obstacolelor | Pentru aceeași poziție a sculei se pot alege mai multe configurații ale brațului. | Axa suplimentară nu garantează, în sine, reglarea forței sau funcționarea colaborativă. |
| Delta | Sortare rapidă, ambalare | Masă în mișcare redusă, dinamică ridicată. | Spațiul de lucru util, posibilitățile de orientare și prinderea pot limita sarcina. |
Principalele criterii ale selecției robotului
Sarcina utilă și solicitarea dinamică
Sarcina utilă se referă la întreaga sarcină atașată la flanșa de conectare a sculei. Pe lângă piesa de prelucrat, aceasta include gripperul, schimbătorul de scule, adaptoarele și accesoriile deplasate împreună cu acestea. De exemplu, un produs de 6 kg, un gripper de 3 kg și un adaptor de 1 kg reprezintă o sarcină totală de 10 kg. Sarcina trebuie determinată pentru gripperul gol și pentru cel încărcat cu produs, iar la manipularea mai multor piese, pentru fiecare număr de piese relevant.
Denumirea „robot de 10 kg” nu indică, în sine, ce dimensiune și ce formă poate avea ansamblul care poate fi deplasat cu el. Sarcina admisibilă este influențată și de poziția centrului de masă comun, adică a centrului de greutate, precum și de momentele de inerție. Un centru de greutate aflat mai departe de axa de rotație poate genera un moment gravitațional mai mare, iar o inerție mai mare crește cuplul necesar pentru accelerare și frânare. Variația masei admisibile nu poate fi descrisă printr-o singură regulă proporțională cu distanța: limitele indicate de producător pentru centrul de greutate, moment și inerție trebuie verificate împreună.
Sarcina nominală și cea maximă nu sunt neapărat identice; valoarea maximă poate fi utilizată numai în condițiile specificate de producător. Diagrama de sarcină ilustrează relația dintre masa admisibilă și poziția centrului de greutate. În figură, Lz desemnează deplasarea centrului de greutate de-a lungul axei flanșei, iar Lxy deplasarea perpendiculară pe aceasta. Centrul de greutate comun al întregului ansamblu gripper–piesă trebuie raportat la curba de masă corespunzătoare. Diagrama prezentată este exemplul unei singure variante de robot; la dimensionare trebuie utilizate întotdeauna datele valabile ale execuției alese.
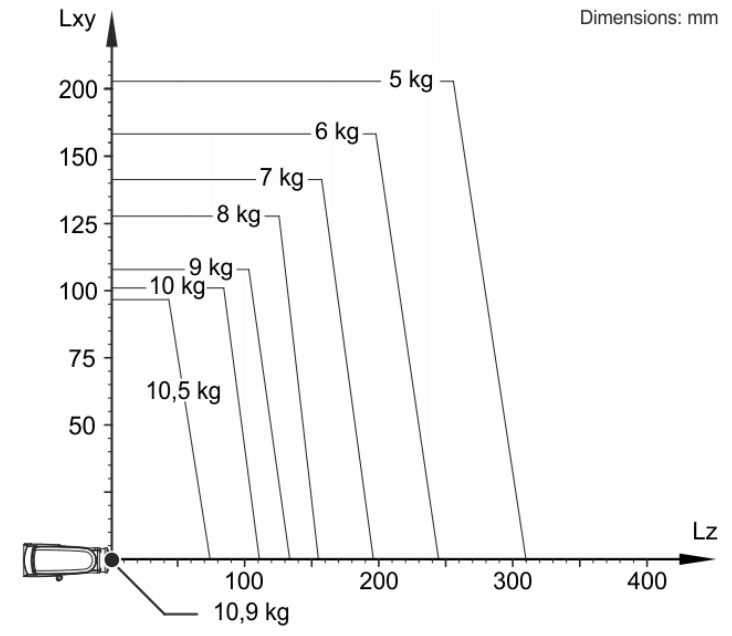
Figura 7 Relația dintre sarcina utilă și poziția centrului de greutate pe exemplul unui robot KUKA
Conformitatea trebuie verificată cu diagramele de sarcină ale robotului ales și, dacă este necesar, cu programul de dimensionare al producătorului. Curba limită a centrului de greutate nu înlocuiește, în sine, analiza inerțială și dinamică. Limitele admisibile și dinamica realizabilă depind de tip; o rezervă procentuală aleasă generic nu înlocuiește această verificare. Datele de sarcină aprobate trebuie setate și în controlerul robotului, conform configurației reale a sculei și a produsului.
Un robot cu sarcina nominală de 10 kg nu este, așadar, neapărat potrivit pentru deplasarea unui ansamblu gripper–piesă cu masa totală de 10 kg. Conformitatea trebuie demonstrată pe baza prescripțiilor producătorului, ținând seama de centrul de greutate, de momentele de inerție și de dinamica de mișcare dorită.
Spațiul de lucru și accesibilitatea reală
Spațiul de lucru este domeniul spațial pe care îl poate atinge un punct de referință definit al robotului. Raza de acțiune, în engleză reach, este o dimensiune caracteristică a acestuia: la roboții articulați este, de regulă, extensia maximă. Aceasta nu înseamnă că fiecare punct al unei sfere complete poate fi atins cu orice orientare a sculei. La roboții delta, dimensiunea nominală este adesea diametrul spațiului de lucru; semnificația geometrică trebuie verificată întotdeauna.
Din desenul producătorului trebuie stabilit și dacă limita spațiului de lucru se referă la centrul încheieturii, la flanșă sau la alt punct de referință. Din punctul de vedere al sarcinii contează poziția punctului de lucru desemnat al sculei, TCP (Tool Center Point), și orientarea sculei. Pe lângă poziția de preluare și de depunere, trebuie analizat întregul traseu de apropiere și de retragere, împreună cu spațiul necesar brațului, gripperului, pachetului de cabluri și mașinilor din jur.
Aceeași poziție și orientare a sculei poate fi atinsă cu mai multe configurații ale robotului, adică cu poziții diferite ale axelor. Pe lângă limitele axelor, trebuie verificată și vecinătatea singularităților. Acestea sunt poziții cinematice în apropierea cărora chiar și mișcări mici ale sculei pe anumite direcții pot necesita viteze foarte mari ale axelor. Punctele finale adecvate nu demonstrează, așadar, încă posibilitatea de executare a întregii operații.
Timpul de ciclu și performanța de producție
Timpul de ciclu exprimă durata întregii secvențe de operații. Acesta include apropierea, prinderea și verificarea acesteia, transportul, eliberarea, precum și așteptarea sau sincronizarea cu procesul tehnologic și cu alte echipamente. Operațiile care pot fi executate în paralel trebuie luate în considerare conform secvenței reale de comandă.
Viteza maximă a axelor și ciclul de test al producătorului nu sunt suficiente, în sine, pentru evaluarea performanței aplicației. La mișcările scurte, robotul adesea nici nu atinge viteza maximă: determinante sunt accelerarea, frânarea și timpul de stabilizare necesar în poziția țintă. Rigiditatea gripperului, stabilitatea produsului și distribuția masei influențează, așadar, direct timpul de ciclu. Contează și traiectoria programată: acolo unde tehnologia permite, racordarea între segmentele de traiectorie poate reduce numărul opririlor. Aceasta produce însă o abatere de la punctul de colț inițial, de aceea poate fi aplicată numai în limitele abaterii de traiectorie admise.
Ciclurile de test ale producătorilor se referă la o traiectorie de mișcare și o sarcină definite. Rezultatul unei mișcări de test de 25/305/25 mm, de exemplu, nu este identic cu durata unei operații tehnologice complete. Sarcina reală trebuie simulată sau verificată prin încercare, cu pozițiile, sarcina, timpii de prindere și așteptările reale.
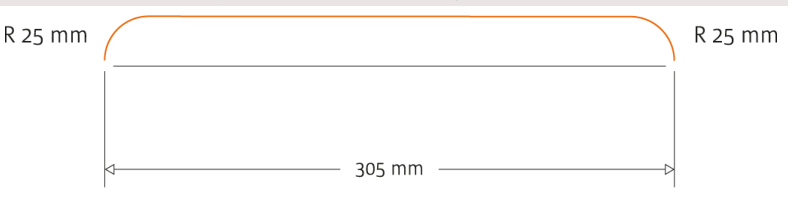
Figura 8 Traiectoria unei mișcări de test de 25/305/25 mm
Din punctul de vedere al producției, decisiv este numărul de piese bune efectiv realizate. Ca exemplu ilustrativ, un ciclu de celulă de 6 secunde, cu un produs pe ciclu, înseamnă teoretic o capacitate de 600 de bucăți/oră. Dacă, în timpul de producție planificat, disponibilitatea este de 90%, factorul de performanță în funcționare de 95%, iar proporția produselor conforme de 98%, producția estimată este 600 × 0,90 × 0,95 × 0,98 ≈ 503 piese bune/oră.
În exemplu, disponibilitatea ia în considerare timpii de staționare, factorul de performanță încetinirile și întreruperile scurte din timpul funcționării, iar factorul de calitate piesele neconforme. Aceeași pierdere poate fi contabilizată o singură dată. Acestea sunt valori presupuse; datele reale trebuie stabilite pe baza măsurătorilor din exploatare sau a cerințelor de recepție asumate. Obiectivul este creșterea performanței întregului proces de producție, exprimată în piese bune.
Precizia și adecvarea tehnologică
Repetabilitatea – denumită frecvent și precizie de repetare – caracterizează dispersia cu care robotul revine la aceeași poză prescrisă. Precizia absolută de poziționare caracterizează abaterea dintre poziția prescrisă și cea efectiv atinsă, iar precizia traiectoriei caracterizează abaterea geometrică a traiectoriei urmate în timpul mișcării. Acestea sunt caracteristici de performanță diferite, care trebuie interpretate împreună cu condițiile de măsurare.
Diferența este importantă din cauza tehnologiei: la punctele de preluare învățate poate fi determinantă o altă proprietate decât la poziționarea pe baza unor coordonate externe sau la o traiectorie continuă de aplicare a adezivului. La eroarea întregului proces contribuie și dispozitivul de fixare, poziția produsului, gripperul, determinarea TCP și calibrarea. La sarcinile care implică forțe de prelucrare, trebuie evaluate și rigiditatea robotului și a fixării, precum și deplasarea produsă de acțiunea forței.
În figură, A desemnează poza prescrisă, iar B media pozelor atinse; AP ilustrează abaterea de poziționare, iar RP repetabilitatea. Desenul din dreapta arată abaterea dintre traiectoria prescrisă și cea reală, precum și dispersia traiectoriilor repetate.
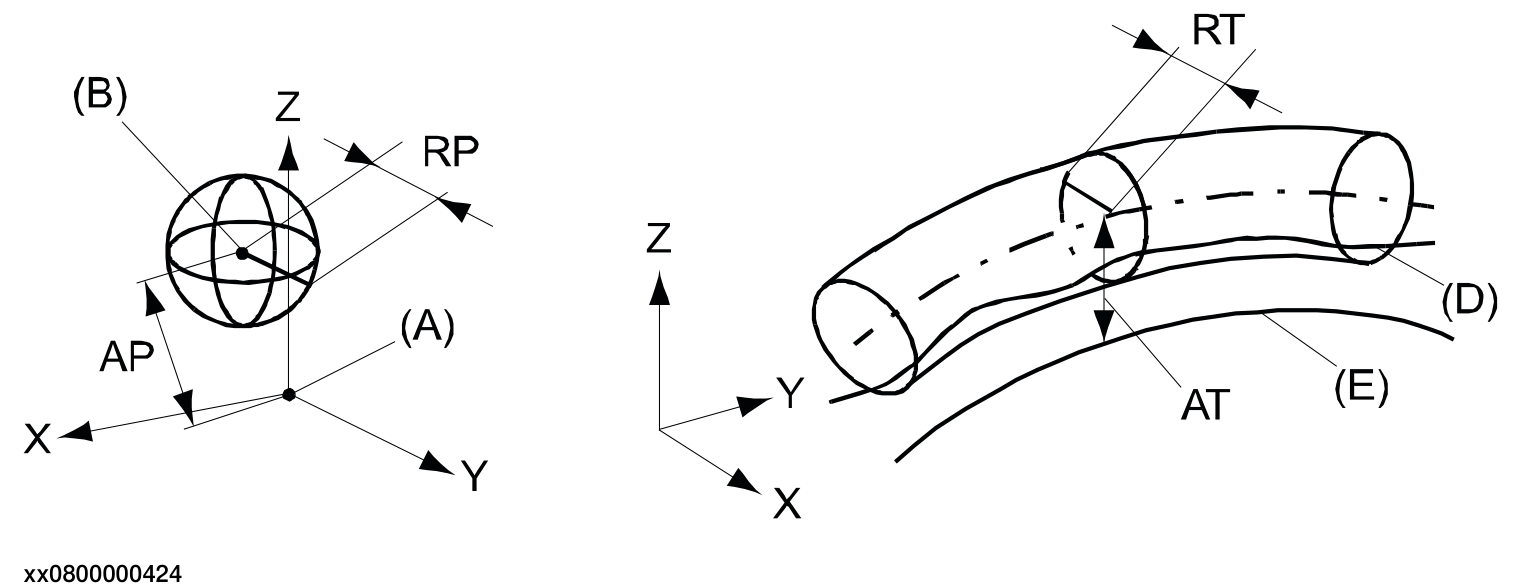
Figura 9 Precizia de poziționare, repetabilitatea și caracteristicile traiectoriei
Modul de montare și structura de susținere
Posibilitatea montării pe pardoseală, pe perete sau pe tavan este o proprietate a variantei concrete de robot. Poziția admisă trebuie verificată în documentația producătorului, ținând seama de condițiile de sarcină și de lubrifiere, precum și de setările necesare în controler. Posibilitatea fixării mecanice nu demonstrează, în sine, că robotul poate fi exploatat în poziția respectivă.
Structura de susținere trebuie să preia și forțele și momentele care apar în timpul mișcării și al opririi. O rigiditate statică insuficientă poate cauza deplasări, iar un comportament dinamic nefavorabil poate cauza vibrații și un timp de stabilizare mai lung. La dimensionare trebuie luate în considerare, așadar, ambele aspecte, pe baza datelor de sarcină indicate de producător.
Cerințe speciale de mediu
Adecvarea la mediu trebuie derivată din expunerea concretă: praful, umiditatea, agenții de curățare, temperatura sau contaminarea provenită din proces pot necesita soluții diferite. Gradul de protecție IP nu oferă, în sine, un răspuns privind rezistența chimică, conformitatea pentru camere curate sau designul igienic. Gradul de protecție și mediul admis pot diferi pentru brațul robotului, încheietură și dulapul de comandă.
În camerele curate sunt esențiale emisia de particule a robotului și conformitatea întregii instalații cu clasa camerei curate. La aplicațiile din industria alimentară, cerințele pot include un design ușor de curățat, lubrifiantul adecvat și rezistența la procedurile de spălare. Contactul direct cu produsul și manipularea ambalajelor închise presupun condiții diferite.
În cadrul aplicațiilor din domeniul sănătății trebuie diferențiate fabricarea dispozitivelor medicale, automatizarea de laborator și îngrijirea directă a pacienților: adecvarea pentru uz industrial nu o demonstrează, în sine, pe cea din urmă. În atmosfere potențial explozive este necesară o execuție certificată, corespunzătoare zonei și mediului respectiv. Pe lângă robot, trebuie verificată și conformitatea gripperului și a celorlalte unități integrate.
Conceptul de siguranță și aplicația colaborativă
Posibilitatea unei aplicații colaborative este un criteriu care trebuie analizat separat de clasificarea cinematică. Pe lângă funcțiile de siguranță integrate ale robotului, trebuie evaluate întreaga mișcare, gripperul, piesa de prelucrat și pericolele tehnologice. Măsurile de protecție necesare trebuie stabilite pe baza evaluării riscurilor întregii aplicații.
Soluția de siguranță influențează și performanța de producție și spațiul necesar. Trebuie analizat modul în care se realizează alimentarea cu material, extragerea piesei, remedierea defectelor și întreținerea, precum și ce întreruperi cauzează acestea. Timpul de ciclu impus trebuie demonstrat împreună cu limitarea de viteză sau oprirea de protecție necesară.
Conținut asociat: Roboți colaborativi și siguranța mașinilor
Comanda și integrarea în sistemul de producție
Necesarul de comunicație trebuie defalcat pe interfețe și funcții concrete. Existența unui conector Ethernet nu demonstrează, în sine, de exemplu, suportul pentru un anumit protocol industrial, rol sau comunicație de siguranță. În ofertă trebuie verificate hardware-ul, opțiunile software și licențele necesare.
Integrarea poate include și corecția prin cameră, senzorii de forță, urmărirea transportorului și gestionarea axelor externe. În aceste cazuri, dincolo de conexiunea de date, este necesară armonizarea sistemelor de coordonate, a calibrării, a timpilor de răspuns și a gestionării erorilor. Exploatarea soluției alese trebuie adaptată și la cunoștințele specialiștilor din fabrică și la suportul disponibil.
Verificarea selecției
Înainte de decizia finală, robotul trebuie evaluat în modelul întregii celule sau într-o configurație de probă. Demonstrarea simultană a conformității la sarcină, a tuturor pozelor necesare ale sculei, a traseelor fără coliziuni și a timpului de ciclu specific aplicației oferă o bază adecvată pentru achiziție. Fiabilitatea rezultatului simulării depinde de exactitatea datelor de intrare și de gradul de detaliere al modelului.
La subprocesele de prindere sau tehnologice incerte este recomandabilă o încercare fizică. Cerințele măsurabile ale recepției trebuie stabilite deja în această etapă: cu ce variante de produs, la ce sarcină, timp de ciclu și cerință de calitate va fi acceptată funcționarea. Astfel, rezultatul selecției se raportează la un sistem de cerințe care poate fi verificat ulterior.
Studiu de caz pentru deservirea a patru testere
Sarcina și cele două concepte
Într-un proiect realizat, Robot-Service a robotizat testarea de final de linie, așa-numita testare end-of-line, a produselor unui producător din industria electronică. Sarcina consta în preluarea produsului, deservirea a patru echipamente de testare succesive și apoi evacuarea produsului finit, la un tact de ieșire de 48 de secunde. Piesele neconforme trebuiau depuse pe un conveior separat de rebuturi. În etapa de proiectare am analizat două concepte și am efectuat simulări pentru ambele. În final a fost implementată soluția formată dintr-un singur robot și o axă liniară externă. Nu numim clientul; în comparația economică prezentăm necesarul de echipamente, eforturile de implementare și proporțiile investiției.
În conceptul cu doi roboți, primul robot, cu montaj fix, avea rolul de a realiza alimentarea și de a deservi primele două testere, apoi de a depune produsul într-un suport intermediar de transfer. Al doilea robot ar fi preluat piesa de aici, ar fi efectuat schimburile la al treilea și al patrulea tester, apoi ar fi depus produsul finit în punctul de ieșire. Conceptul necesita două grippere și două conveioare de rebuturi, deoarece din spațiile de lucru ale celor doi roboți nu se putea atinge o bandă comună de rebuturi.
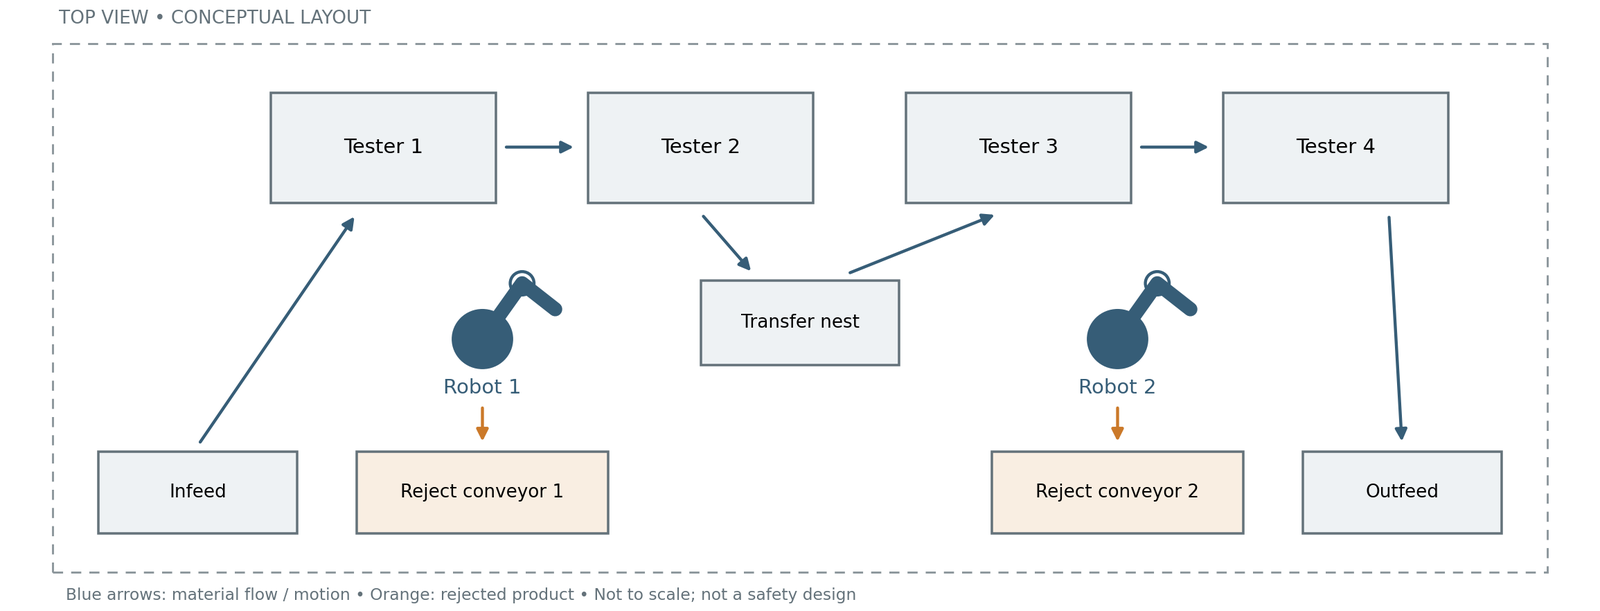
Figura 10 Doi roboți cu montaj fix, patru testere și suport intermediar de transfer
În varianta implementată, am montat un robot cu șase axe pe o a șaptea axă liniară externă. Robotul deservește succesiv toate cele patru testere, apoi revine pe partea de alimentare a celulei, unde se află și un punct separat de evacuare a produsului finit. Sunt suficiente un singur gripper și un singur conveior de rebuturi, iar suportul intermediar de transfer a fost eliminat. A șaptea axă este aici calea liniară care deplasează baza robotului, nu o articulație de rotație suplimentară integrată în brațul robotului.
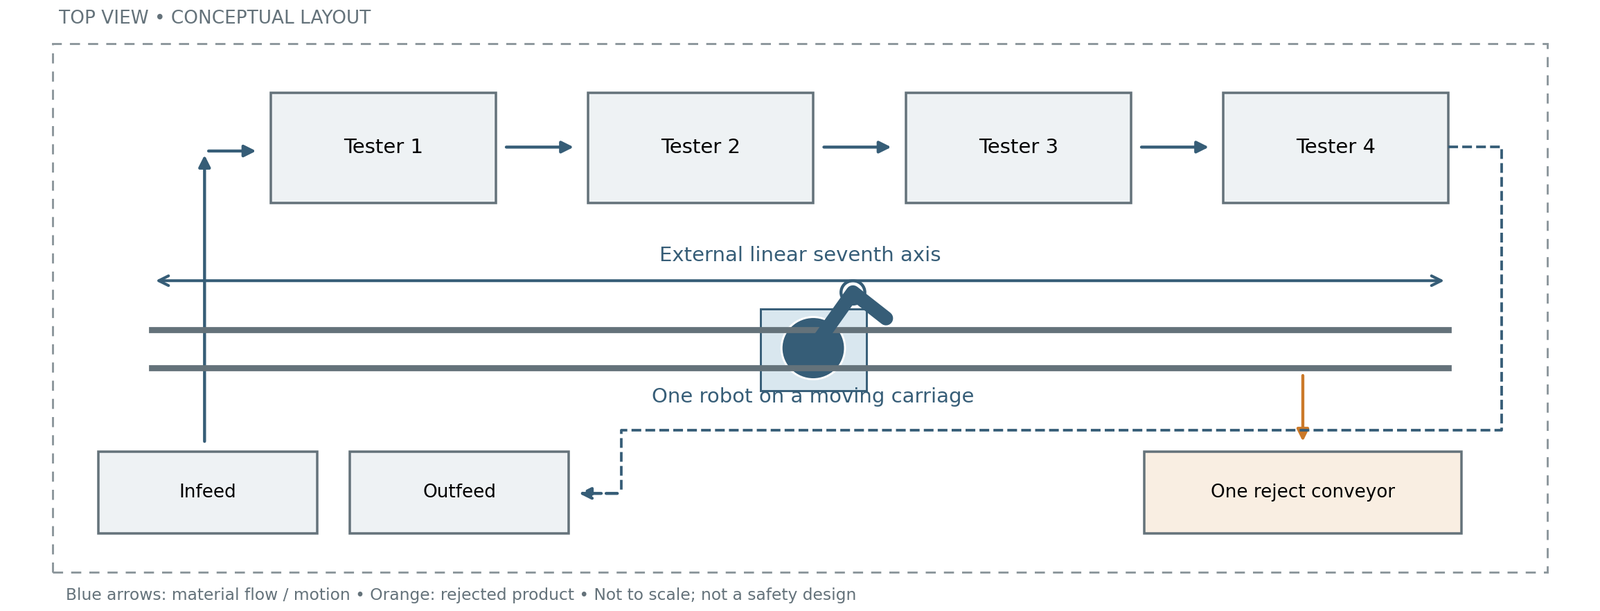
Figura 11 Un robot pe axă liniară externă, cu alimentare și evacuare pe aceeași parte
Când este justificată comasarea sarcinilor
Axa liniară poate fi avantajoasă atunci când un robot are suficient timp pentru a deservi mai multe posturi, dar dintr-o singură poziție fixă nu atinge toate punctele necesare. Prin extinderea spațiului de lucru se poate evita integrarea unui al doilea robot, a unui al doilea gripper și a unui loc de transfer. La o succesiune variabilă a produselor, traseul dintre posturi poate fi organizat mai flexibil, în măsura în care tehnologia și sistemul de comandă permit acest lucru.
Avantajul celor doi roboți ficși constă în lucrul în paralel, mișcările mai scurte și rezerva de timp mai mare. Suportul intermediar decuplează cele două etape de deservire, dar necesită o depunere, o preluare și o verificare a stării suplimentare. Varianta cu axă liniară conține mai puține echipamente duplicate, însă în tact trebuie încadrate și timpii de deplasare, de staționare după oprire și de revenire. Defectarea robotului unic sau a căii afectează întreaga deservire; nici soluția cu doi roboți nu reprezintă automat o redundanță dacă etapele tehnologice depind unele de altele.
Timpul de ciclu și gradul de utilizare a robotului
Tactul de ieșire impus pentru celulă a fost de 48 de secunde: în funcționare continuă, cu celula încărcată, la acest interval trebuie să iasă un produs finit. Acesta nu este timpul total de tranzit al unei singure piese și nici durata proprie a testelor individuale. Testarea se desfășoară în paralel, în mai multe posturi, pe piese diferite; robotul înlocuiește piesa care a parcurs deja testul respectiv cu piesa următoare. Pentru compararea celor două concepte am utilizat simularea, analizând împreună accesibilitatea și succesiunea deservirii.
Timpul de deservire al celor doi roboți ficși a fost de 19 secunde pentru fiecare robot. Încărcarea în timp a variantei cu axă liniară este ilustrată de următorul exemplu numeric: adăugând la 19 + 19 secunde de manipulare 7 secunde pentru deplasarea pe cale, poziționare și revenire, timpul activ este de 45 de secunde. Valoarea de 7 secunde și cele 45 de secunde calculate din aceasta sunt valori ilustrative, nu rezultate preluate din raportul de simulare al proiectului. Acest exemplu simplificat nu contabilizează câștigul de timp obținut prin eliminarea transferului intermediar.
| Indicator | Doi roboți ficși | Un robot pe axă liniară |
|---|---|---|
| Tact de ieșire impus | 48 s / produs finit | 48 s / produs finit |
| Timp activ pentru un robot, într-un tact | 19 s, pentru fiecare robot | 45 s |
| Timp liber în cadrul tactului | 29 s, pentru fiecare robot | 3 s |
| Grad de utilizare a robotului în timp | 19 / 48 ≈ 40% | 45 / 48 ≈ 94% |
În sistemul cu doi roboți rămâne o rezervă de timp mai mare. În exemplul numeric prezentat, soluția cu un singur robot se încadrează în tactul de 48 de secunde cu o rezervă de 3 secunde. Aceasta este o rezervă redusă, de aceea evaluarea trebuie să cuprindă și momentele de finalizare ale testerelor, gestionarea pieselor rebutate și întreaga succesiune a mișcărilor. Gradul mai mare de utilizare a robotului arată că aceeași sarcină este realizată cu o capacitate robotică instalată mai mică. Aceasta nu înseamnă, în sine, un număr mai mare de piese bune sau o eficiență globală a echipamentelor mai bună; avantajul său economic se manifestă aici prin necesarul de investiție mai redus.
Necesarul de echipamente și eforturile de implementare
Am comparat cele două concepte ca sisteme de deservire complete și integrate. Unitatea robotică include, pe lângă robot și controlerul său, structura de susținere, gripperul, proiectarea mecanică și electrică, programarea robotului și a PLC-ului, comunicația și integrarea de siguranță pe partea robotului. La fel de importante sunt asamblarea, instalarea, pornirea inițială, învățarea punctelor, testarea și punerea în funcțiune. Reducerea numărului de roboți a diminuat, așadar, pe lângă achiziție, și efortul mai multor etape de lucru.
| Echipament sau unitate | Doi roboți ficși | Un robot pe axă liniară |
|---|---|---|
| Robot și controler robot | 2 unități | 1 unitate |
| Gripper | 2 buc. | 1 buc. |
| Axă liniară externă | Nu există | 1 buc. |
| Conveior de rebuturi | 2 buc. | 1 buc. |
| Suport intermediar de transfer | 1 buc. | Nu există |
| Structură mecanică de susținere | Fixarea și structura de susținere a doi roboți | Căruciorul unui robot, susținerea și fixarea căii |
| Împrejmuire de protecție, ușă și protecție la nivel de celulă | Necesare | Necesare, în volum aproximativ identic |
| Testere și funcții comune de alimentare și evacuare | Patru testere; periferice conform sarcinii | Aceeași sarcină tehnologică și același număr de testere |
În varianta comasată a trebuit realizat un singur gripper, instalat și pornit un singur robot și stabilită o singură conexiune PLC–robot. A trebuit învățat un număr mai mare de puncte de lucru, dar a fost necesară elaborarea programului principal și a gestionării erorilor pentru un singur robot. A dispărut comanda transferului de produs între doi roboți, în schimb integrarea axei liniare a reprezentat o sarcină nouă. Interfațarea celor patru testere și verificarea de siguranță a întregii celule au rămas necesare în ambele soluții.
Tabelul următor prezintă diferențele printr-o evaluare inginerească ilustrativă pe cinci niveluri. 1 indică un efort mai redus, iar 5 un efort mai mare; valorile servesc comparației în cadrul fiecărui rând, nu sunt ore de lucru măsurate. Ele nu pot fi însumate și nu se poate deduce din ele o economie procentuală de timp de lucru.
| Etapă de lucru | Doi roboți ficși | Un robot pe cale | Motivul diferenței |
|---|---|---|---|
| Proiectare mecanică | 4/5 | 3/5 | Mai puține grippere și periferice; integrarea căii este o sarcină de proiectare separată. |
| Proiectare electrică | 4/5 | 3/5 | Mai puține unități independente de conectat, dar trebuie rezolvate și acționarea și cablarea căii. |
| Programarea robotului și învățarea punctelor | 5/5 | 4/5 | Un singur program principal și o singură gestionare a erorilor; mai multe puncte învățate și gestionarea axei externe. |
| Programarea PLC și conexiunea PLC–robot | 4/5 | 3/5 | O singură conexiune cu robotul, fără transfer intermediar; întreaga secvență tehnologică trebuie gestionată în continuare. |
| Interfațarea testerelor | 4/5 | 4/5 | În ambele cazuri trebuie rezolvate comunicația și gestionarea stărilor pentru patru testere. |
| Integrarea axei liniare | Nu este necesară | Sarcină separată | Armonizarea acționării, a coordonatelor, a cablării și a mișcărilor. |
| Integrarea și verificarea siguranței | 4/5 | 4/5 | Mai puține interfațări pe partea robotului, dar trebuie verificate și calea, și întreaga celulă. |
| Asamblare și instalare la fața locului | 5/5 | 3/5 | Mai puține unități de montat și conectat; reglarea căii rămâne necesară. |
| Pornire inițială, testare și punere în funcțiune | 5/5 | 4/5 | Pornirea unui singur robot; probele întregii secvențe a posturilor și ale gestionării erorilor rămân necesare. |
Diferența de investiție și rentabilitatea
În perimetrul elementelor de investiție analizate, soluția cu un singur robot și axă liniară a presupus un necesar de investiție cu aproape 40% mai mic. Considerând varianta cu doi roboți drept bază de 100%, indicele de investiție al soluției comasate este de aproximativ 60%. Comparația se referă la unitățile robotice și integrarea acestora, la axa liniară, la conveioarele de rebuturi, la suportul de transfer și la pachetul de împrejmuire. Testerele și perifericele de alimentare și evacuare cu conținut identic nu fac parte din acest perimetru de costuri; proporția nu este valabilă pentru întregul sistem de producție sau pentru alte proiecte.
Diferența a rezultat din eliminarea celei de-a doua unități robotice integrate, a unui conveior de rebuturi și a suportului intermediar de transfer, precum și din reducerea sarcinilor de asamblare și de inginerie aferente, evaluate împreună cu costul suplimentar al axei liniare. Gripperul face deja parte din unitatea robotică, de aceea eliminarea sa nu a fost contabilizată încă o dată separat. În condițiile îndeplinirii aceleiași cerințe de producție, o investiție mai mică poate conduce la o rentabilitate mai favorabilă, dar aceasta trebuie apreciată împreună cu costurile de exploatare și de întreținere. Gradul mai mare de utilizare a robotului nu reprezintă, în sine, un câștig financiar separat.
Conținut asociat: Rentabilitate și suport decizional în producția industrială
Întreținerea și costul pe ciclul de viață
În cadrul selecției, Robot-Service a analizat și consecințele asupra întreținerii și exploatării. În soluția cu un singur robot trebuie întreținuți mai puțini roboți, grippere și conveioare de rebuturi, iar sarcinile de verificare ale suportului intermediar de transfer dispar. Aceasta înseamnă mai puține unități de întreținut și mai puține surse posibile de defecte. Calea liniară aduce însă sarcini noi: trebuie monitorizată și starea ghidajelor liniare, a acționării, a punctelor de lubrifiere și a cablării mobile, conform prescripțiilor construcției respective.
Gradul mai mare de utilizare în timp a robotului unic poate însemna o utilizare mai intensivă, care, în funcție de solicitarea reală și de prescripțiile producătorului, poate justifica o întreținere mai frecventă. Gradul de utilizare nu este însă identic cu solicitarea mecanică: masa deplasată, inerția, accelerațiile, profilul de mișcare și mediul de exploatare influențează toate uzura. Rezerva rămasă în timpul de ciclu poate oferi o posibilitate de optimizare a mișcărilor, dar nu demonstrează, în sine, o uzură mai redusă.
În acest proiect trebuiau manipulate produse de masă redusă, iar pe baza simulării exista și o rezervă de timp în succesiunea deservirii. Conform estimărilor noastre inginerești, care au evaluat împreună condițiile de solicitare și unitățile de întreținut, efortul suplimentar de întreținere rezultat din utilizarea mai intensivă a robotului și din axa liniară era de așteptat să fie mai mic decât necesarul de întreținere al celei de-a doua unități robotice și al perifericelor aferente. Aceasta este o estimare tehnică valabilă pentru aplicația dată, nu o economie demonstrată prin măsurători de exploatare pe termen lung. Datele de timp ilustrative prezentate mai sus nu fundamentează, în sine, această evaluare.
Disponibilitatea trebuie analizată separat: defectarea robotului unic sau a căii poate opri întreaga deservire. Nici conceptul cu doi roboți nu reprezintă automat o redundanță dacă etapele de testare depind unele de altele. Numărul mai mic de unități nu demonstrează, așadar, în sine, o disponibilitate mai mare; contează și mentenabilitatea, aprovizionarea cu piese de schimb și timpul de restabilire.
La noi, evaluarea conceptului se extinde și asupra exploatării ulterioare. În legătură cu aceasta, serviciul de service și întreținere al Robot-Service sprijină și planificarea întreținerii preventive și mentenanța echipamentelor. Planul de întreținere trebuie construit pe baza prescripțiilor producătorului și a experienței reale din exploatare, astfel încât avantajele estimate la proiectare să poată fi verificate și în timpul utilizării.
Concluzia selecției
Soluția implementată s-a fundamentat pe analiza comună a accesibilității geometrice, a timpului de deservire, a necesarului de echipamente și a costurilor estimate pe ciclul de viață. Datorită axei liniare, un singur robot a putut deservi toate cele patru testere, astfel încât a fost nevoie de mai puține unități de construit, integrat și întreținut. Decizia nu a fost ghidată de atingerea celui mai mare grad de utilizare a robotului, ci de rezolvarea adecvată din punct de vedere tehnic și economic a sarcinii de producție impuse.
Cele mai frecvente concepții greșite în selecția roboților
Sarcina utilă nominală se referă exclusiv la masa piesei
Gripperul și accesoriile acestuia încarcă, de asemenea, robotul. Masa admisibilă poate fi interpretată numai împreună cu limitele privind centrul de greutate, momentul și inerția, de aceea manipularea unui produs cu masa egală cu sarcina nominală nu poate fi considerată, în sine, rezolvată.
Un punct din spațiul de lucru este sigur accesibil în mod corespunzător
Accesibilitatea geometrică nu demonstrează orientarea necesară și posibilitatea de executare a întregii traiectorii. Poziția și orientarea adecvate ale sculei trebuie atinse și părăsite fără coliziuni, ținând seama de limitele axelor și de cablare.
O repetabilitate bună este suficientă pentru orice sarcină de precizie
Aplicația determină dacă este necesară repetabilitatea, precizia absolută, precizia traiectoriei sau o combinație a acestora. Precizia întregului proces este influențată, pe lângă robot, și de gripper, dispozitivul de fixare, produs și calibrare.
Cea mai rapidă valoare din catalog înseamnă cel mai mic timp de ciclu
În ciclul real contează și accelerația, sarcina, traiectoria, timpul de stabilizare și funcționarea perifericelor. Ierarhia stabilită pe baza unei mișcări de test scurte se poate modifica în aplicația concretă.
Prețul de achiziție al robotului indică costul robotizării
Prețul robotului este unul dintre elementele investiției. Costurile prinderii, ale tehnicii de siguranță, ale integrării sistemului și ale punerii în funcțiune depind de sarcină, de aceea nu se poate indica un multiplicator valabil pentru toate aplicațiile pentru prețul întregului sistem.
Robotul colaborativ poate fi utilizat pentru orice sarcină fără împrejmuire de protecție
Protecția necesară trebuie stabilită pe baza pericolelor întregii aplicații. O piesă cu muchii ascuțite, o sculă periculoasă sau un punct de strivire pot necesita măsuri suplimentare chiar și în cazul utilizării unui robot colaborativ.
Un grad de protecție IP ridicat este suficient în orice mediu special
Din protecția împotriva umidității și a prafului nu rezultă conformitatea pentru industria alimentară, pentru camere curate sau pentru protecția împotriva exploziilor. Acestea trebuie verificate pe baza proprietăților documentate ale variantei concrete de robot și ale întregii instalații.
Listă de verificare pentru finalizarea selecției
- Am definit toate variantele de piesă, pozițiile de preluare și cerințele tehnologice.
- Am verificat masa totală deplasată, centrul de greutate și caracteristicile inerțiale.
- Am demonstrat realizabilitatea pozițiilor și orientărilor necesare ale sculei, precum și a traiectoriilor complete de mișcare.
- Am evaluat timpul de ciclu cu sarcina, perifericele și funcțiile de siguranță reale.
- Am clarificat precizia necesară și efectul forțelor tehnologice.
- Am verificat modul de montare, structura de susținere și adecvarea la mediu.
- Am stabilit conceptul de siguranță și opțiunile de integrare necesare.
- Am întocmit costul total al investiției și am evaluat condițiile de exploatare.
- Am stabilit condițiile măsurabile de acceptare a funcționării.
Pentru o selecție fundamentată a robotului, datele din catalog trebuie comparate cu cerințele sarcinii concrete. Analiza sarcinii, verificarea întregii traiectorii de mișcare și estimarea realistă a timpului de ciclu arată împreună dacă robotul ales va funcționa corespunzător și în sistemul finalizat. Un specialist cu experiență în aplicații robotizate, implicat în etapa de pregătire, poate ajuta la identificarea punctelor incerte și la evitarea deciziilor greșite costisitoare.
Selecția robotului potrivit este, așadar, rezultatul unei analize la nivel de sistem. Specialiștii Robot-Service Kft. oferă sprijin de la clarificarea cerințelor, prin selecția robotului și elaborarea conceptului de celulă, până la implementare. Astfel, decizia se poate baza pe adecvarea tehnică și economică pentru sarcina de producție concretă. Conținut asociat: Proiectarea și construcția celulelor robotizate