
Pierwszym krokiem doboru robota przemysłowego jest precyzyjne określenie zadania produkcyjnego i wymagań technicznych. Na ich podstawie można wskazać możliwe typy robotów, których przydatność należy ocenić jako część całej aplikacji zrobotyzowanej – razem z chwytakiem, urządzeniami technologicznymi i systemem sterowania. Ten sam robot może znakomicie sprawdzać się w operacji transportu materiałów, a jednocześnie nie nadawać się do montażu przedmiotu obrabianego o podobnej wielkości. Różnicę często stanowi sposób chwytania, wymagane położenie narzędzia lub oczekiwany czas cyklu.
Wychodząc od wymagań zadania, artykuł przedstawia główne typy robotów oraz techniczne kryteria doboru. Na przykładzie celi testowej z branży elektronicznej pokazuje również, kiedy dwa roboty zainstalowane na stałe można zastąpić jednym robotem poruszającym się na zewnętrznej osi liniowej i jak wpływa to na koszt inwestycji. Na koniec najczęstsze błędne przekonania oraz krótka lista kontrolna pomagają domknąć decyzję.
Określenie wymagań zadania
Dobór warto rozpocząć od opisu przedmiotu obrabianego i procesu technologicznego. Należy znać zakres wymiarów i mas, rozrzut położenia pobrania, wymagane sposoby chwytania, oczekiwaną wielkość produkcji oraz dostępną przestrzeń. Trzeba również ustalić, jakie warianty produktu mają być obsługiwane i jakiego zapotrzebowania na przezbrojenia należy się spodziewać.
Oprócz ruchu robota należy przeanalizować także otaczający go proces. Nieuporządkowane podawanie części, niepewne chwytanie lub długie oczekiwanie na proces technologiczny mogą ograniczać wydajność całego systemu. Dobór urządzeń peryferyjnych i wstępna analiza wykonalności są zatem częścią doboru robota.
Klasyfikacja kinematyczna robotów przemysłowych
Budowa robota określa dostępne ruchy i charakter przestrzeni roboczej. W strukturze szeregowej człony i przeguby łączą się kolejno od podstawy do narzędzia. W strukturze równoległej kilka łańcuchów mechanicznych łączy ruchomą platformę z podstawą; rozpowszechnionym przykładem przemysłowym jest robot delta.
Ruch osi oznacza się również literami: R oznacza ruch obrotowy, a T ruch prostoliniowy; dla tego ostatniego literatura międzynarodowa stosuje także oznaczenie P. W robotach szeregowych istotny jest nie tylko rodzaj ruchu pierwszych trzech osi pozycjonujących, lecz także ich rozmieszczenie w przestrzeni. Konstrukcję właściwą dla danego zadania należy zatem wybierać na podstawie rzeczywistych możliwości ruchowych i przestrzeni roboczej.
Główne typy robotów stosowanych w przemyśle
Główne typy robotów można rozróżnić na podstawie ich przestrzeni roboczej, możliwości ruchowych i obszarów zastosowań. Poniższe przykłady liczbowe ilustrują cechy poszczególnych wykonań, a nie granice całej kategorii. Wartości podane w różnych warunkach pomiarowych nie nadają się do bezpośredniego porównywania i szeregowania.
Roboty kartezjańskie
Trzy osie pozycjonujące robota kartezjańskiego wykonują wzajemnie prostopadłe ruchy liniowe. Struktura TTT daje przestrzeń roboczą w kształcie prostopadłościanu, której wymiary można kształtować długością skoku osi. Konstrukcje bramowe i wysięgnikowe umożliwiają obsługę od góry większych obszarów, maszyn lub przenośników.
Typowe zastosowania to obsługa wtryskarek, załadunek i rozładunek, przenoszenie części, dozowanie oraz paletyzacja. Ich zaletą jest przejrzysty układ ruchu i długość osi dopasowywana do zadania; do obrotu przedmiotu obrabianego potrzebna jest jednak dodatkowa jednostka obrotowa. Przy długich osiach szczególnie ważnymi zagadnieniami konstrukcyjnymi są sztywność konstrukcji nośnej i masa w ruchu.
Zakres wielkości sięga od kompaktowych jednostek stołowych po roboty bramowe obejmujące kilka maszyn. Długość osi, udźwig i wymaganą dynamikę należy określać łącznie: większy zakres ruchu sam w sobie nie gwarantuje wyższej wydajności produkcji.
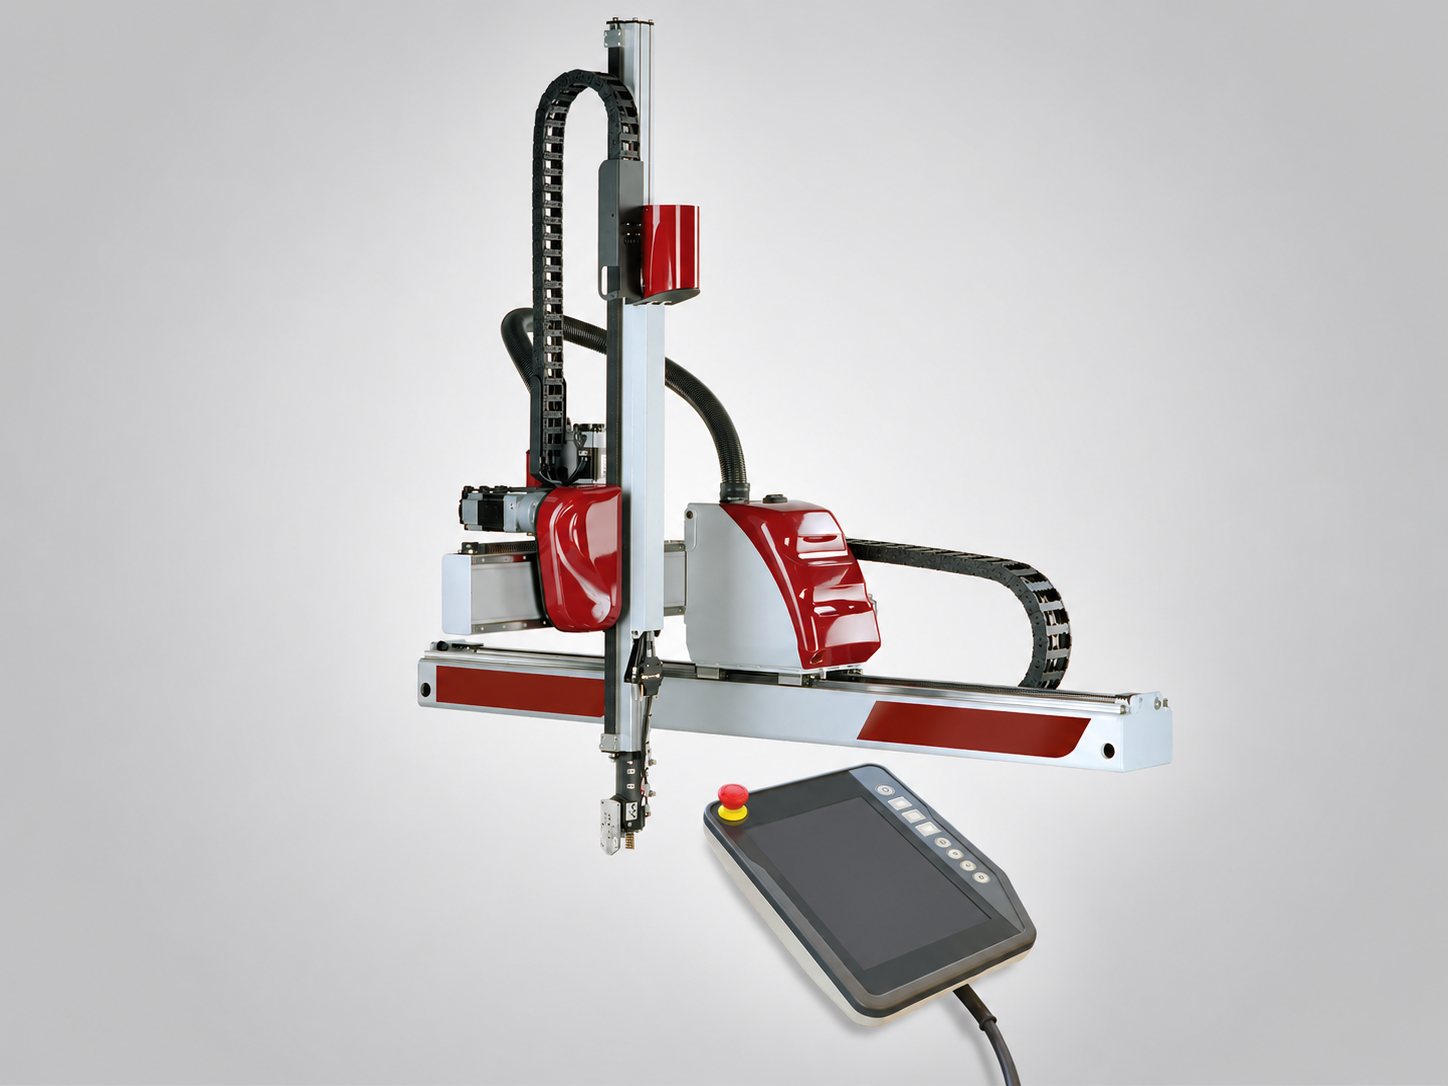
Rysunek 1 Przemysłowy robot kartezjański
Roboty SCARA
Robot SCARA ma zazwyczaj dwa ramiona obracające się wokół równoległych osi pionowych, pionową oś liniową oraz dodatkową oś zapewniającą obrót narzędzia. Podstawowa struktura pozycjonująca to RRT; cały robot jest zwykle czteroosiowy. Jego przestrzeń robocza – zależnie od długości ramion i ograniczeń osi – przypomina pierścieniowy walec.
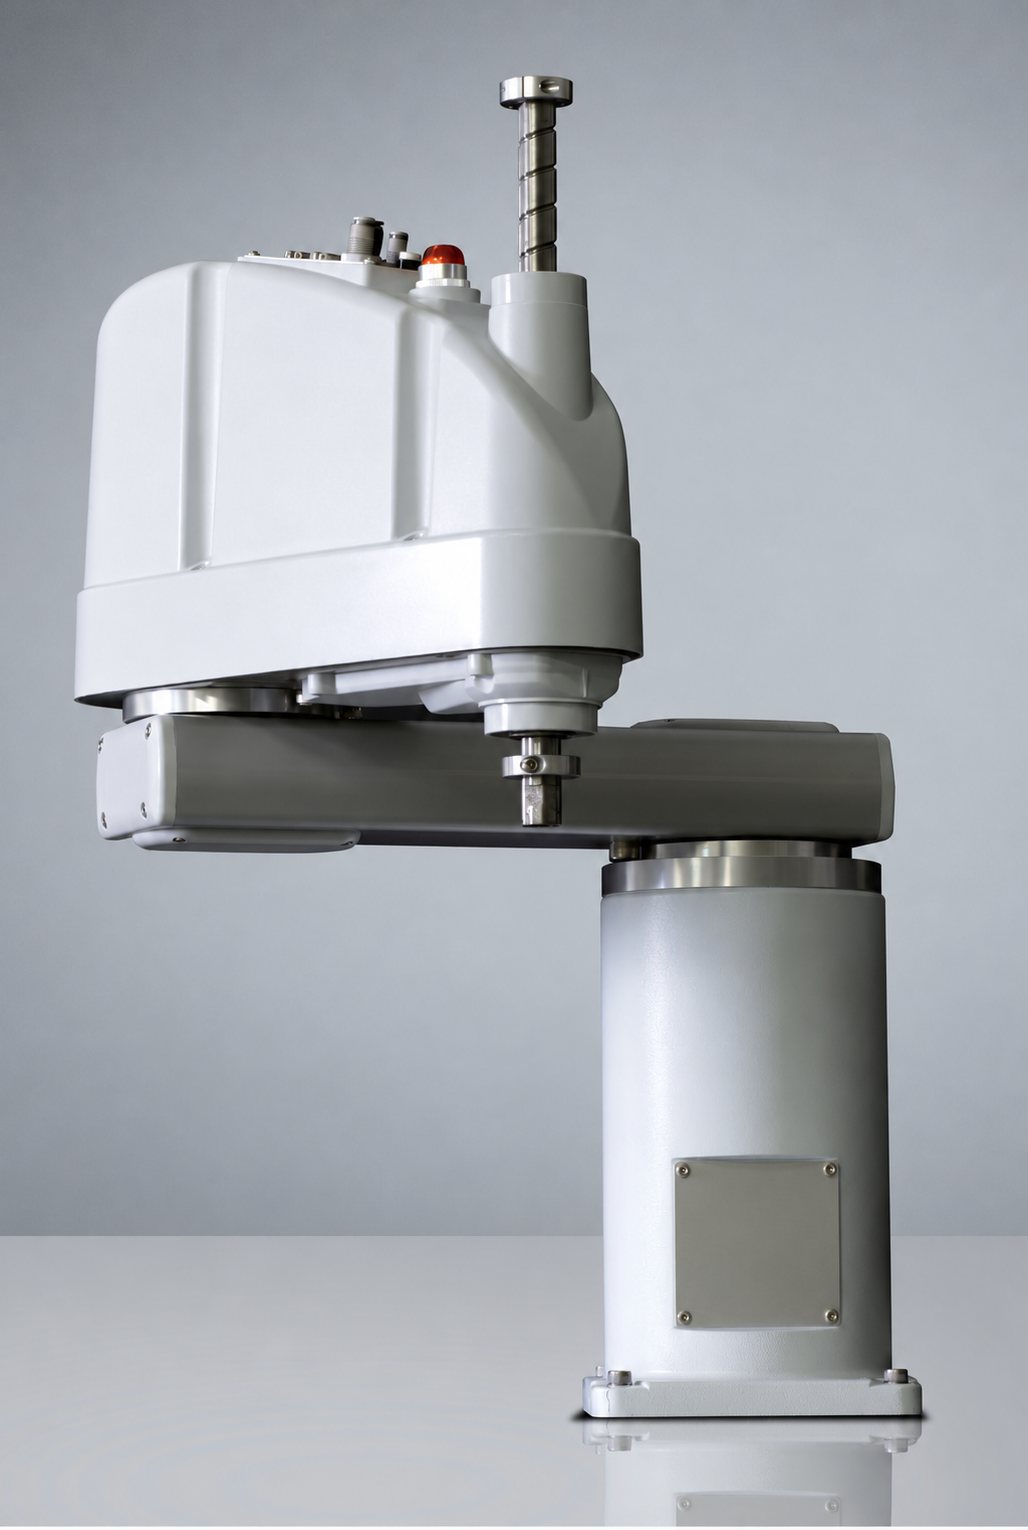
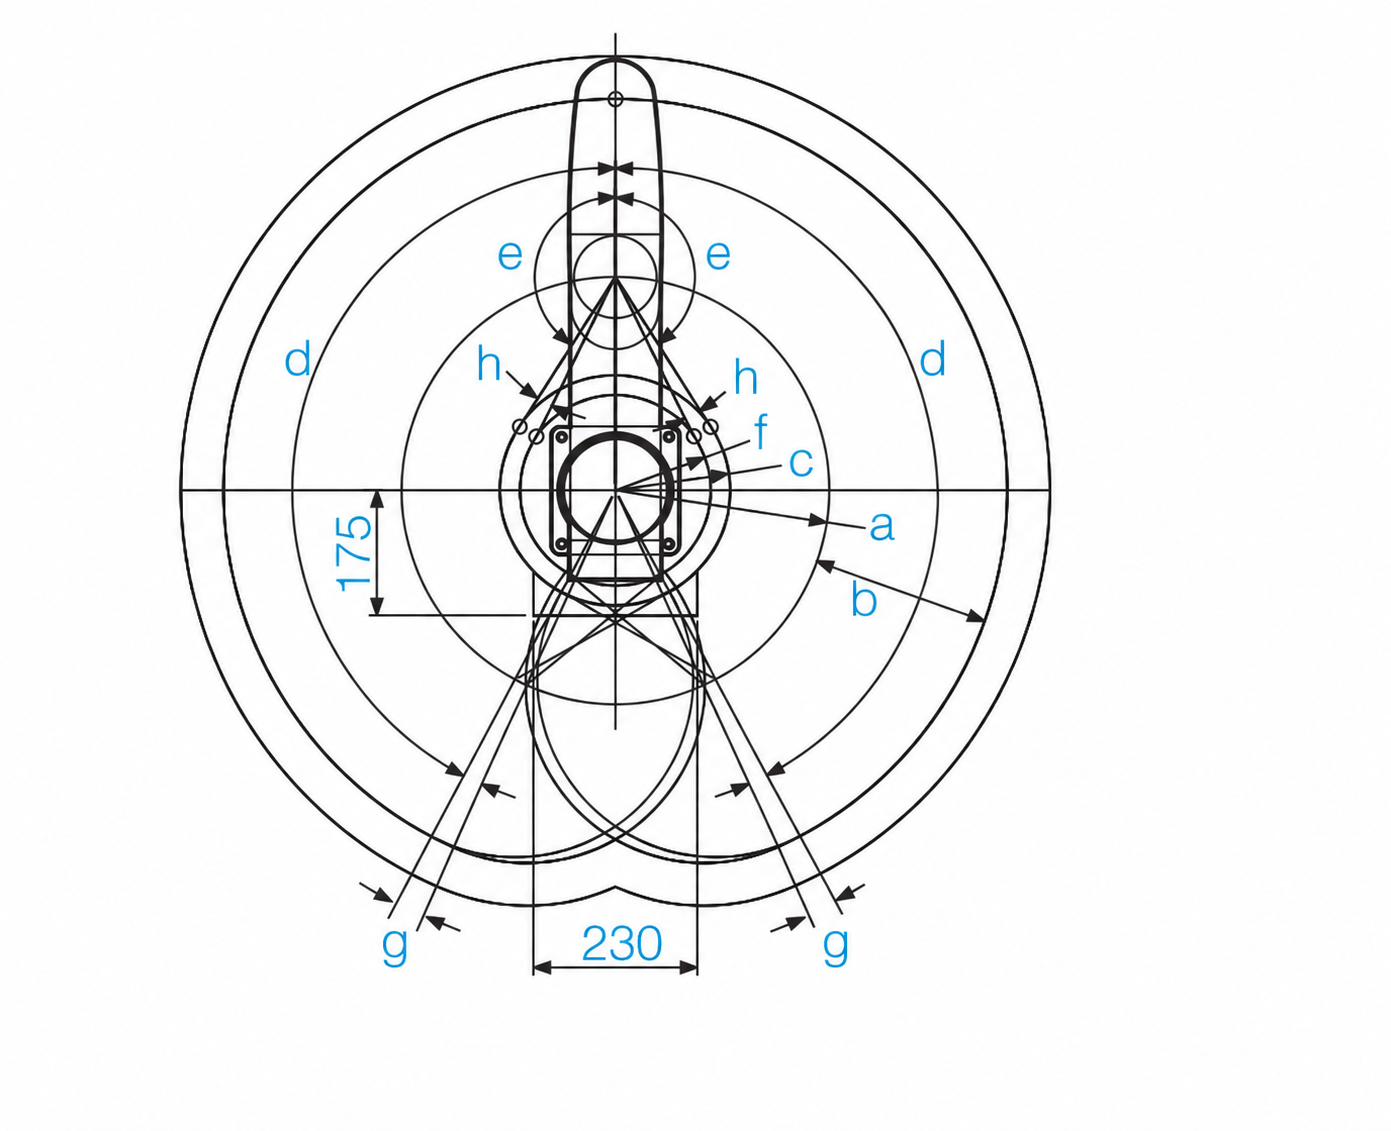
Rysunek 2 Robot SCARA i widok z góry jego przestrzeni roboczej
Roboty SCARA stosuje się przede wszystkim do szybkich przemieszczeń poziomych i pionowych ruchów montażowych. Selektywna podatność, do której odnosi się ich nazwa, oznacza, że konstrukcja ma różną sztywność w różnych kierunkach: jest sztywniejsza w pionie, a bardziej podatna w płaszczyźnie poziomej. Ta właściwość sama w sobie nie oznacza pracy z regulacją siły ani bezpiecznej pracy kolaboracyjnej.
Typowe zadania to montaż elektroniki, wkręcanie, pionowe wkładanie, obsługa stanowisk testowych i układanie części na tacach. Są szczególnie korzystne, gdy operacje można wykonywać od góry, a produktu nie trzeba przechylać. Dla wariantów 550 mm serii Epson G6 producent podaje udźwig znamionowy 3 kg i maksymalny 6 kg. Powtarzalność dla łącznego ruchu osi 1 i 2 wynosi ±0,015 mm, a dla pionowej osi 3 ±0,010 mm. Są to dane typu podane w instrukcji; ustawienia obciążenia i bezwładności wpływają także na osiągalną dynamikę.
Sześcioosiowe roboty przegubowe
Pierwsze trzy osie główne sześcioosiowego robota przegubowego tworzą zazwyczaj strukturę RRR i służą przede wszystkim do pozycjonowania ramienia. Pozostałe trzy osie umożliwiają orientowanie narzędzia. Przy odpowiednich warunkach geometrycznych i ograniczeniach osi sześć osi zapewnia trójwymiarowe pozycjonowanie i zmianę orientacji.
Ich przestrzeń robocza jest złożoną bryłą ograniczoną granicami wewnętrznymi i zewnętrznymi, której nie opisuje pojedyncza wartość zasięgu. Rzeczywistą dostępność określają łącznie geometria ramienia, kolizje własne, narzędzie i otaczające urządzenia. Wszechstronność jest szczególnie korzystna przy spawaniu, obsłudze maszyn, klejeniu, złożonym transporcie materiałów i obróbce powierzchni.
Oferta obejmuje zarówno roboty przenoszące małe części, jak i wykonania przeznaczone do manipulowania ciężkimi przedmiotami obrabianymi. W ofercie KUKA i FANUC dostępne są roboty przegubowe o różnym zasięgu i udźwigu. Przy doborze udźwig, dostępność i wymaganą dynamikę należy oceniać łącznie. Szybki ruch punkt–punkt i dokładne odwzorowanie toru technologicznego stawiają różne wymagania.
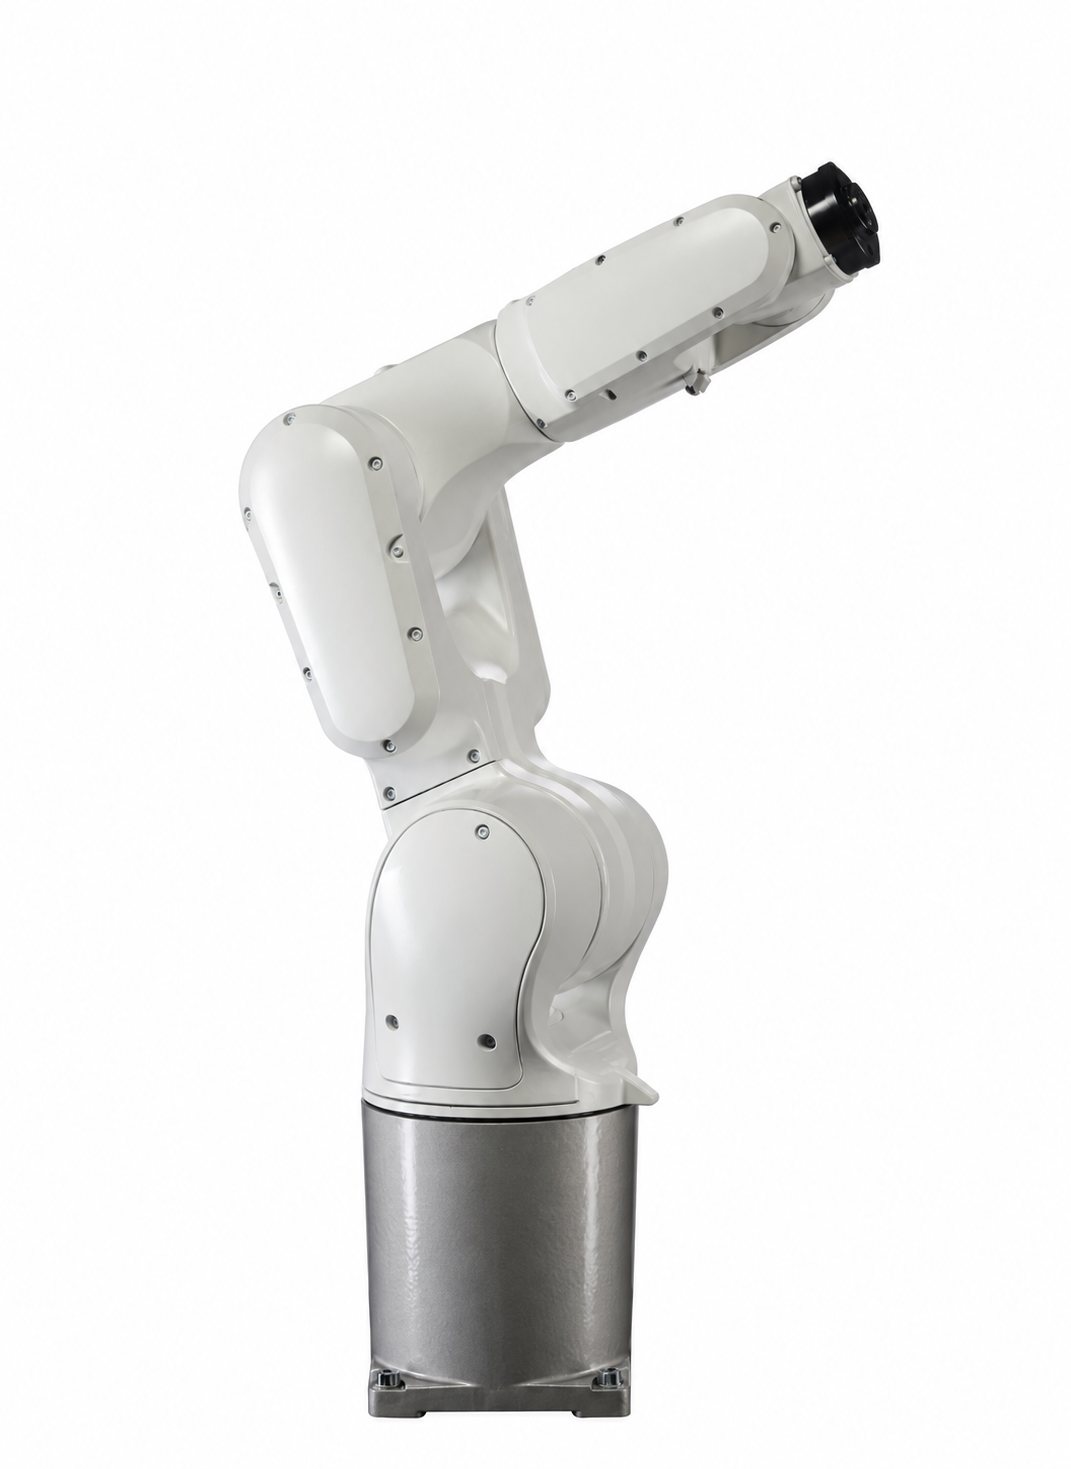
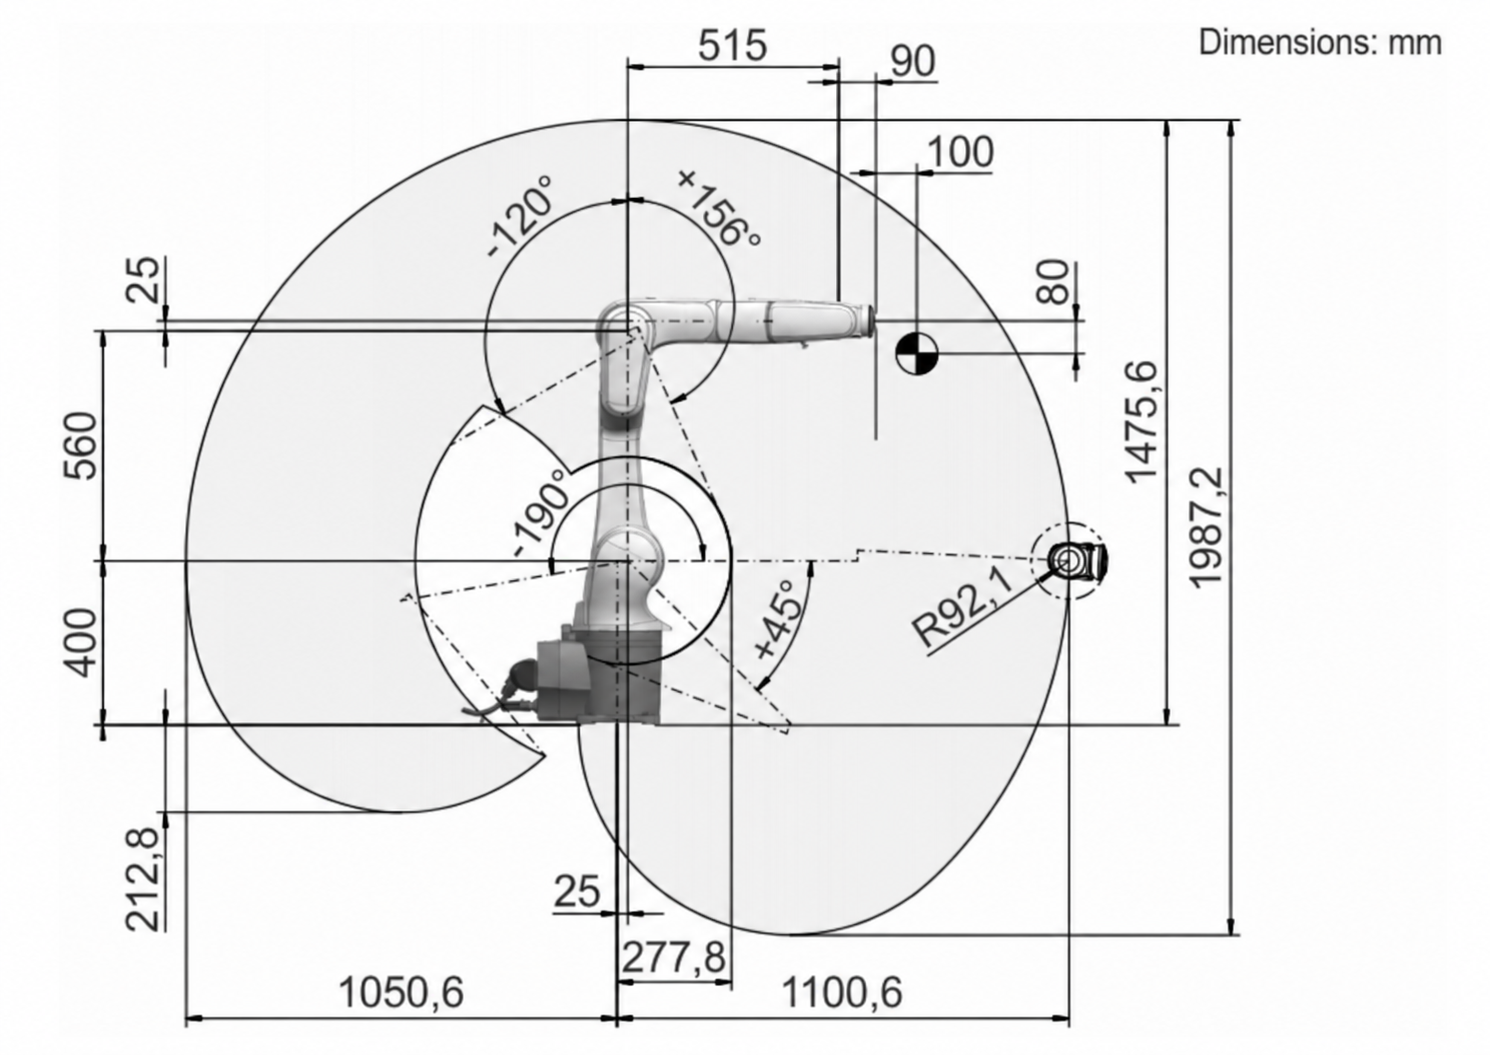
Rysunek 3 Sześcioosiowy robot przemysłowy i jego przestrzeń robocza
Robot sześcioosiowy z liniową siódmą osią
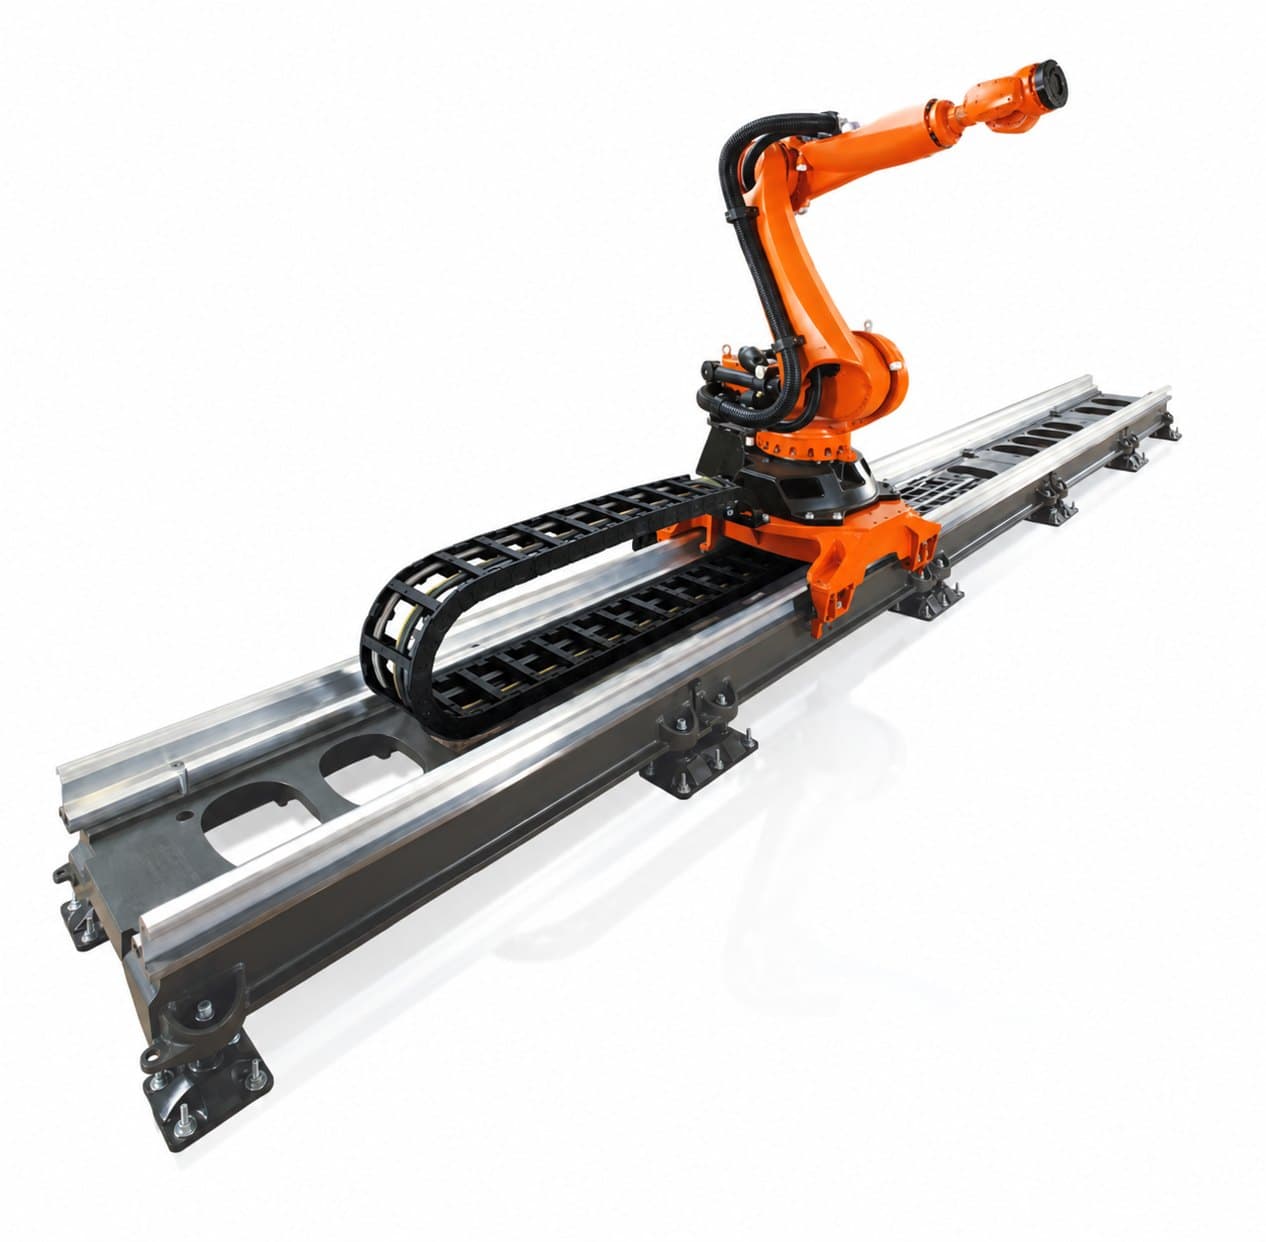
Przestrzeń roboczą robota sześcioosiowego zainstalowanego na torze liniowym można powiększyć poprzez przemieszczanie jego podstawy. Oś zewnętrzna umożliwia obsługę kilku stanowisk roboczych, ciągu maszyn lub długiego przedmiotu obrabianego. Typowe zastosowania to obsługa maszyn, spawanie i obróbka dużych powierzchni. Przy odpowiedniej konfiguracji sterowania oś liniowa może poruszać się w koordynacji z ramieniem robota.
Rozwiązanie pozostaje połączeniem ramienia sześcioosiowego i zewnętrznej osi liniowej. Zasięg własny robota daje przestrzeń roboczą przesuwaną wzdłuż toru; nośność ruchomego wózka toru nie jest tożsama z udźwigiem na kołnierzu narzędziowym robota. Dokładność robota i jednostki liniowej, ich wspólną kalibrację, okablowanie oraz całkowity czas ruchu należy oceniać jako system.
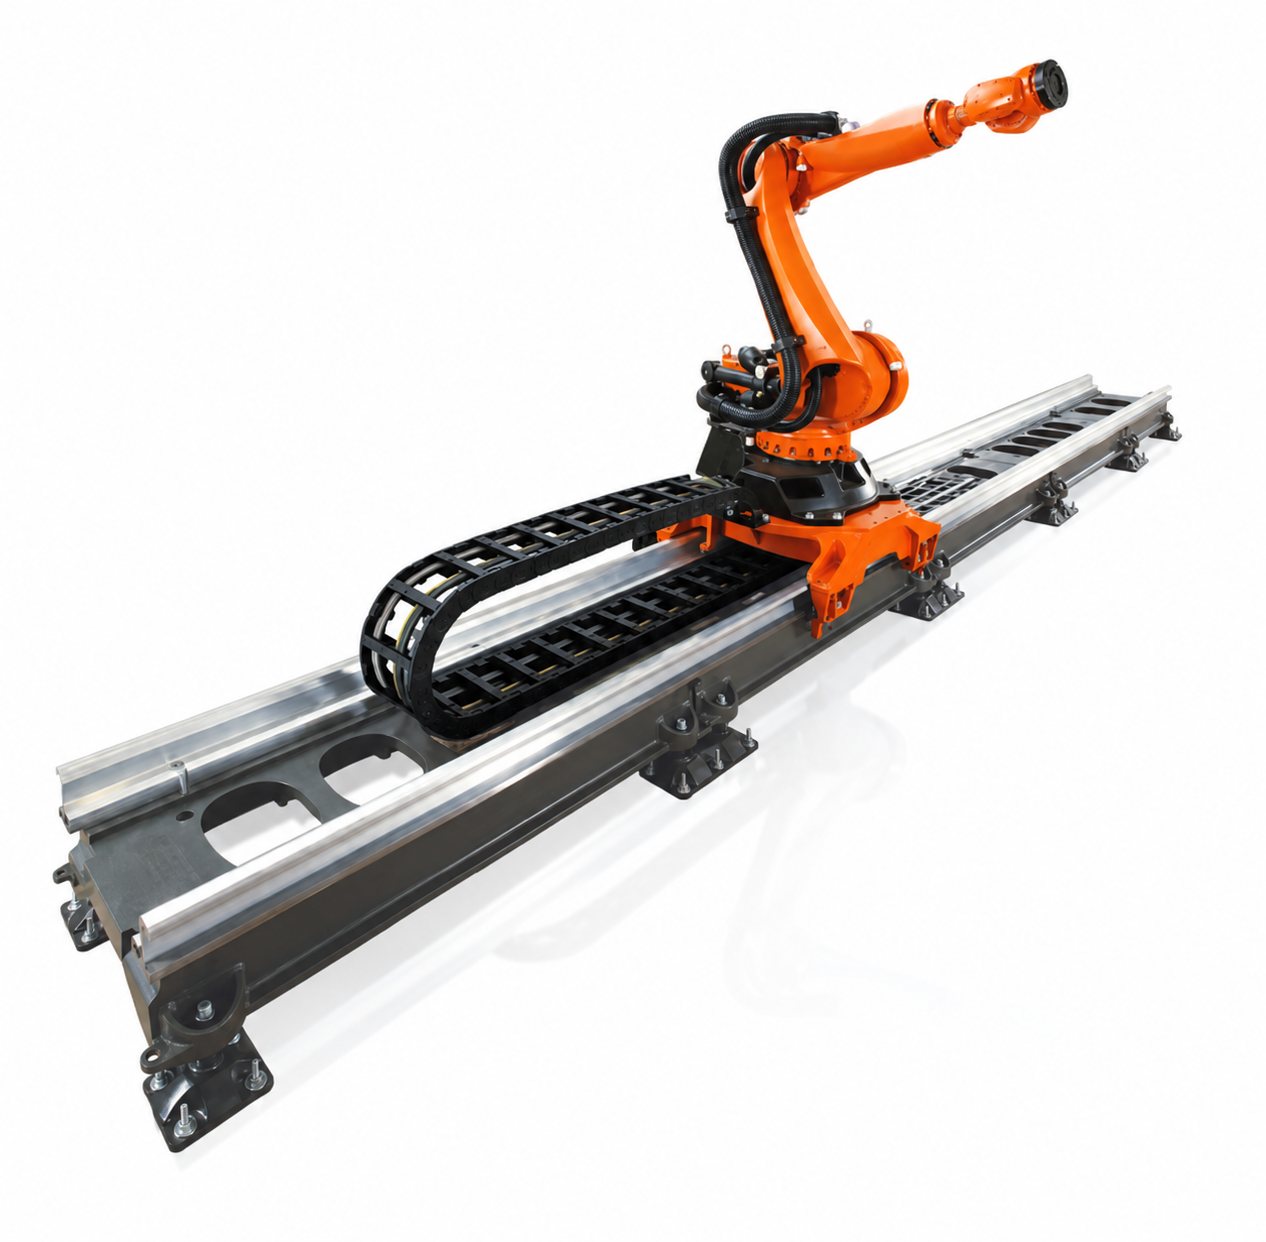
Rysunek 4 Sześcioosiowy robot przemysłowy na zewnętrznej osi liniowej
Siedmioosiowe ramiona robotów
Ramię robota z siedmioma własnymi osiami obrotowymi oferuje inną możliwość: dzięki dodatkowej osi ramię może zmieniać swoją konfigurację przy zachowaniu położenia i orientacji narzędzia. Właściwość tę nazywamy redundancją kinematyczną. Może być korzystna w ciasnych przestrzeniach, przy dostępie między przeszkodami i w złożonych zadaniach montażowych. Warianty wyposażone w odpowiednie czujniki i sterowanie mogą być stosowane także do precyzyjnego montażu i pasowania z regulacją siły. Możliwości te nie wynikają same z liczby osi; warunki pracy kolaboracyjnej również należy zweryfikować dla całej aplikacji.
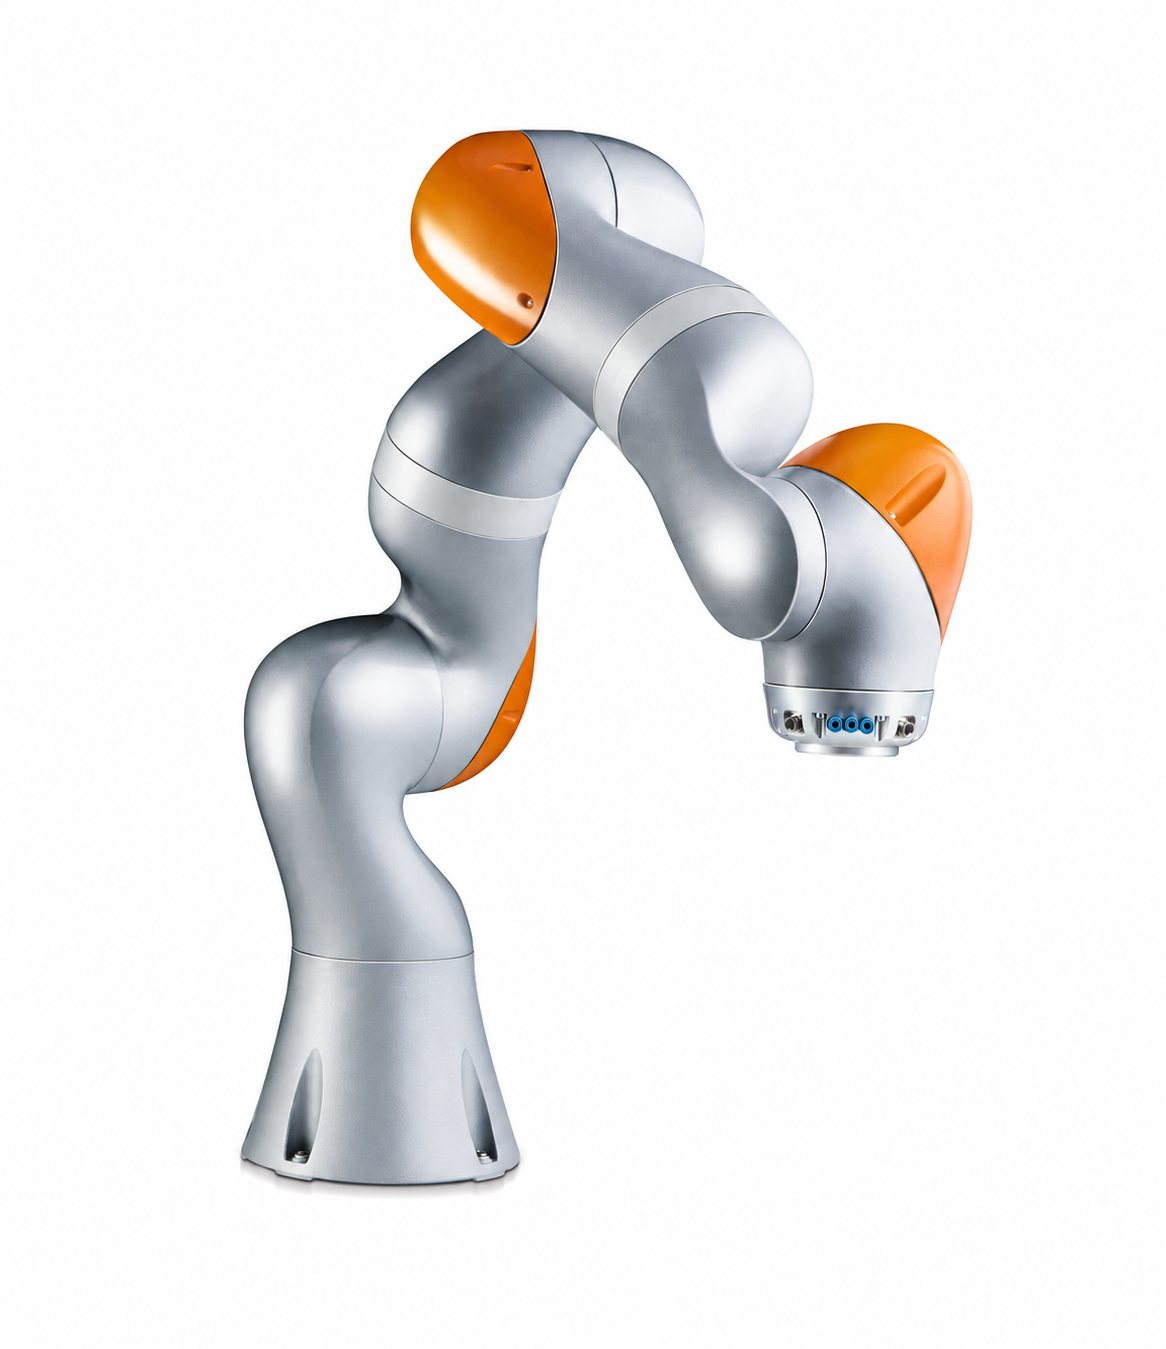
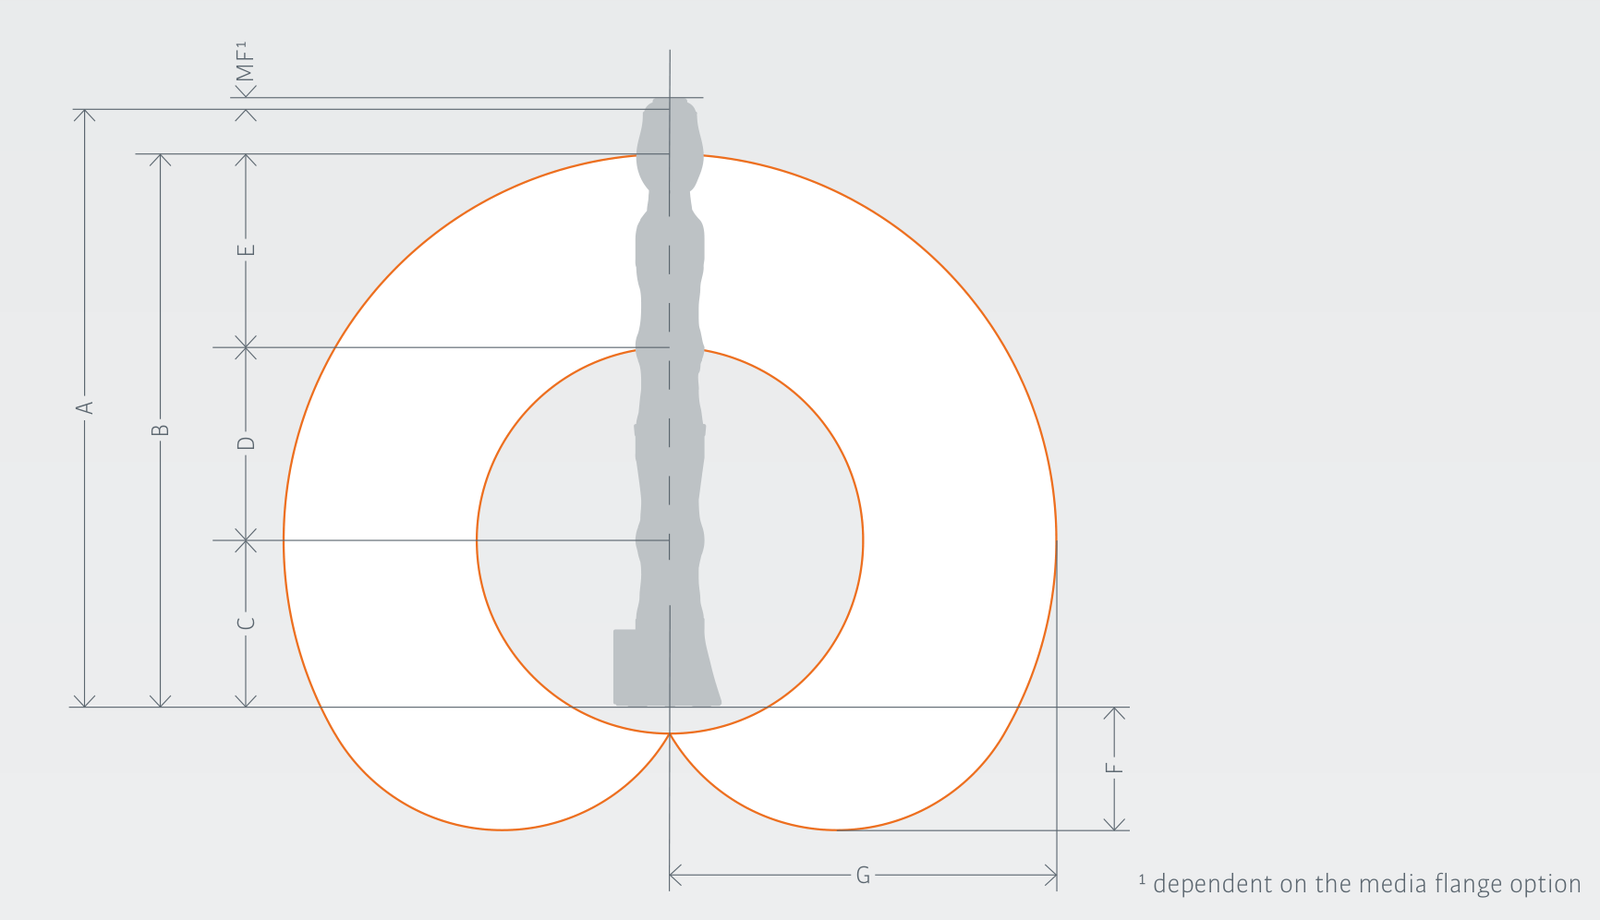
Rysunek 5 Siedmioosiowy robot przemysłowy i przekrój jego przestrzeni roboczej
Roboty delta
Ruchomą platformę robota delta łączy z podstawą kilka równoległych łańcuchów kinematycznych. Znaczna część napędów znajduje się w pobliżu podstawy, co sprzyja małej masie w ruchu i dużym przyspieszeniom. Przestrzeń robocza jest zazwyczaj obsługiwana od góry; dobrze wykorzystywana jest jej część centralna, a ku krawędziom ma ona złożone granice.
Głównym obszarem zastosowań robotów delta jest szybkie sortowanie, pakowanie oraz pobieranie z przenośnika. Możliwości orientowania narzędzia zależą łącznie od liczby i rozmieszczenia osi: spotyka się wersje trzy-, cztero-, pięcio- i sześcioosiowe. Zaletę wysokiej dynamiki można wykorzystać, jeśli detekcja produktu, śledzenie przenośnika i chwytanie również nadążają za wymaganym taktem.
Pięcioosiowy robot delta ABB IRB 365-1.5/1100 ma udźwig 1,5 kg i znamionową średnicę przestrzeni roboczej 1100 mm. Producent podaje powtarzalność pozy 0,05 mm dla badania według ISO 9283, przy obciążeniu znamionowym i prędkości 1,6 m/s, w płaszczyźnie badawczej zgodnej z normą. Wartość ta nie gwarantuje identycznego wyniku w każdym punkcie roboczym i każdym kierunku ruchu. Dostępność, orientację i delikatne obchodzenie się z produktem należy sprawdzić w danej aplikacji.
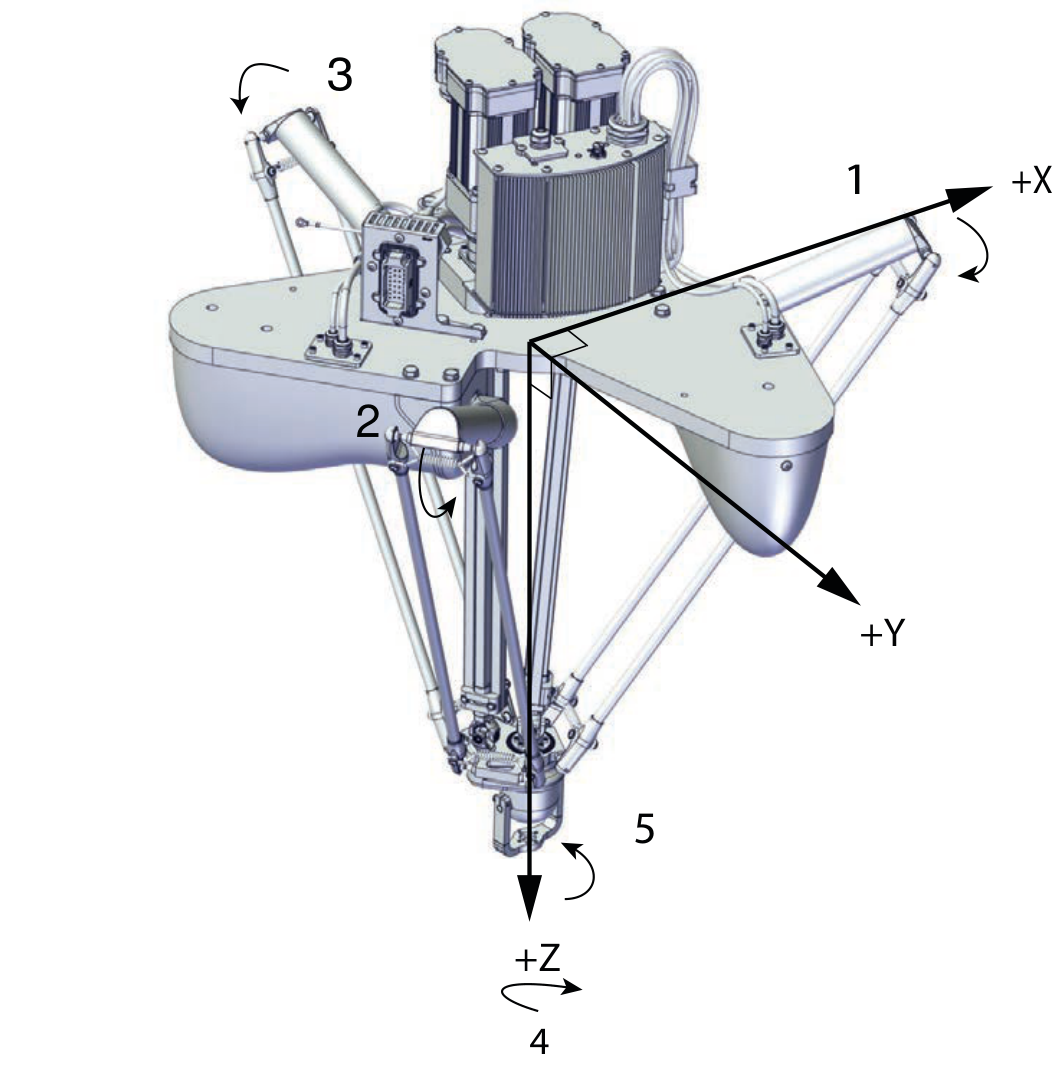
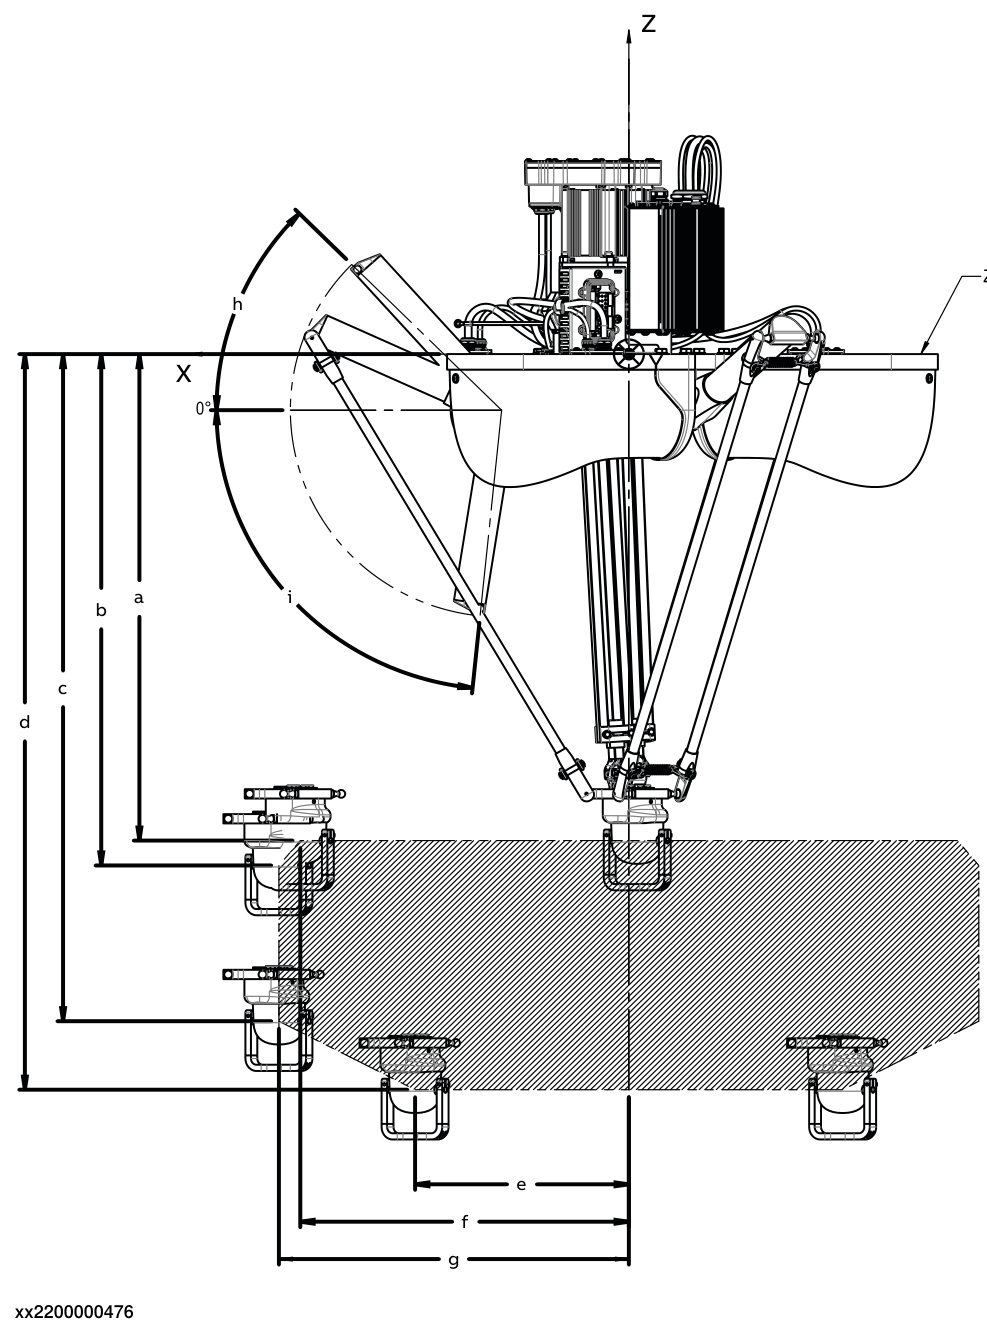
Rysunek 6 Robot delta i przekrój jego przestrzeni roboczej w widoku z boku
Praktyczne porównanie typów robotów
Poniższa tabela zestawia typowe kryteria wyboru. Do jednego zadania może pasować kilka konstrukcji; podstawą decyzji jest analiza całej aplikacji.
| Typ robota | Typowe zastosowanie | Najważniejsza zaleta | Ograniczenie do uwzględnienia |
|---|---|---|---|
| Kartezjański | Obsługa maszyn, załadunek i rozładunek, dozowanie | Długości osi można dopasować do zadania. | Do obrotu potrzebna jest dodatkowa oś; przy długim torze decydująca jest sztywność. |
| SCARA | Przemieszczenia w płaszczyźnie, montaż pionowy | Szybki ruch przy operacjach dostępnych od góry. | Typowe wykonanie czteroosiowe nie zapewnia dowolnej orientacji przestrzennej. |
| Sześcioosiowy przegubowy | Spawanie, obsługa maszyn, klejenie | Wszechstronny dostęp przestrzenny i orientacja. | Ograniczenia osi, osobliwości i kolizje mogą ograniczać tor ruchu. |
| Sześcioosiowy z zewnętrzną osią liniową | Obsługa kilku stanowisk lub długiego przedmiotu obrabianego | Przemieszczanie podstawy robota powiększa przestrzeń roboczą. | Liczą się także zajmowana powierzchnia toru, kalibracja, okablowanie i czas przejazdu. |
| Ramię z siedmioma osiami przegubowymi | Montaż w ciasnej przestrzeni, omijanie przeszkód | Dla tego samego położenia narzędzia można wybrać różne konfiguracje ramienia. | Dodatkowa oś sama w sobie nie gwarantuje regulacji siły ani pracy kolaboracyjnej. |
| Delta | Szybkie sortowanie, pakowanie | Mała masa w ruchu, wysoka dynamika. | Użyteczna przestrzeń robocza, możliwości orientacji i chwytanie mogą ograniczać zadanie. |
Główne kryteria doboru robota
Udźwig i obciążenia dynamiczne
Udźwig odnosi się do całkowitego obciążenia przyłączonego do kołnierza narzędziowego. Oprócz przedmiotu obrabianego obejmuje ono chwytak, zmieniacz narzędzi, adaptery i przemieszczane razem z nimi akcesoria. Przykładowo produkt 6 kg, chwytak 3 kg i adapter 1 kg dają łącznie 10 kg obciążenia. Obciążenie należy określić dla pustego chwytaka i chwytaka z produktem, a przy manipulowaniu wieloma sztukami – dla każdej istotnej liczby sztuk.
Określenie „robot 10 kg” samo w sobie nie mówi, jak duży i o jakim kształcie zespół można nim przemieszczać. Na dopuszczalne obciążenie wpływa także położenie wspólnego środka masy, czyli środka ciężkości, oraz momenty bezwładności. Środek ciężkości bardziej oddalony od osi obrotu może powodować większy moment grawitacyjny, a większa bezwładność zwiększa moment potrzebny do przyspieszania i hamowania. Zmiany dopuszczalnej masy nie da się opisać jedną regułą proporcjonalną do odległości: podane przez producenta ograniczenia dotyczące środka ciężkości, momentu i bezwładności należy sprawdzać łącznie.
Obciążenie znamionowe i maksymalne nie muszą być identyczne; wartość maksymalną można wykorzystać wyłącznie w warunkach podanych przez producenta. Diagram obciążenia przedstawia zależność między dopuszczalną masą a położeniem środka ciężkości. Na rysunku Lz oznacza przesunięcie środka ciężkości wzdłuż osi kołnierza, a Lxy przesunięcie prostopadłe do niej. Wspólny środek ciężkości całego zespołu chwytak–przedmiot obrabiany należy odnieść do właściwej krzywej masy. Przedstawiony diagram jest przykładem dla jednego wariantu robota; przy doborze należy zawsze korzystać z aktualnych danych wybranego wykonania.
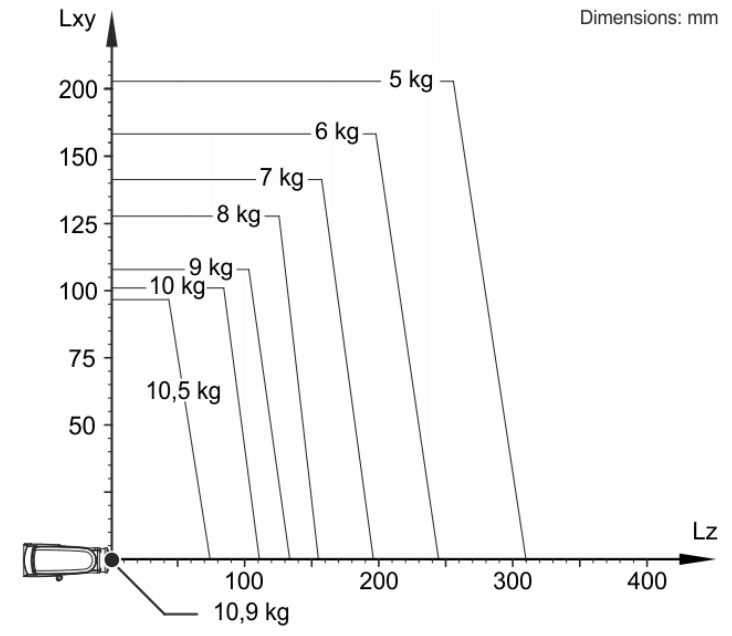
Rysunek 7 Zależność udźwigu od położenia środka ciężkości na przykładzie robota KUKA
Przydatność należy sprawdzić za pomocą diagramów obciążenia wybranego robota, a w razie potrzeby – programu doboru producenta. Krzywa graniczna środka ciężkości sama w sobie nie zastępuje analizy bezwładności i dynamiki. Dopuszczalne granice i osiągalna dynamika zależą od typu; ogólnie przyjęty procentowy zapas nie zastępuje tej weryfikacji. Zatwierdzone dane obciążenia należy również ustawić w sterowniku robota zgodnie z rzeczywistą konfiguracją narzędzia i produktu.
Robot o udźwigu znamionowym 10 kg nie musi więc nadawać się do przemieszczania zespołu chwytak–przedmiot obrabiany o łącznej masie 10 kg. Przydatność należy wykazać z uwzględnieniem środka ciężkości, momentów bezwładności i wymaganej dynamiki ruchu, na podstawie wytycznych producenta.
Przestrzeń robocza i rzeczywista dostępność
Przestrzeń robocza to obszar przestrzenny, który może osiągnąć określony punkt odniesienia robota. Zasięg, ang. reach, jest jej charakterystycznym wymiarem: w robotach przegubowych zwykle maksymalnym wysięgiem. Nie oznacza to osiągalności każdego punktu pełnej kuli przy każdej orientacji narzędzia. W robotach delta wymiar znamionowy to często średnica przestrzeni roboczej; jego znaczenie geometryczne należy zawsze sprawdzić.
Z rysunku producenta trzeba również odczytać, czy granica przestrzeni roboczej odnosi się do środka nadgarstka, kołnierza, czy innego punktu odniesienia. Z punktu widzenia zadania liczy się położenie wyznaczonego punktu roboczego narzędzia, czyli TCP (Tool Center Point), oraz orientacja narzędzia. Oprócz położenia pobrania i odłożenia należy przeanalizować całą ścieżkę dojazdu i odjazdu, wraz z przestrzenią potrzebną dla ramienia, chwytaka, pakietu przewodów i otaczających maszyn.
To samo położenie i orientację narzędzia można niekiedy osiągnąć w kilku konfiguracjach robota, czyli przy różnych położeniach osi. Oprócz ograniczeń osi należy sprawdzić także otoczenie osobliwości. Są to położenia kinematyczne, w pobliżu których nawet niewielkie ruchy narzędzia w określonych kierunkach mogą wymagać bardzo dużych prędkości osi. Odpowiednie punkty końcowe nie dowodzą więc jeszcze wykonalności całej operacji.
Czas cyklu i wydajność produkcji
Czas cyklu wyraża czas potrzebny na wykonanie całej sekwencji operacji. Obejmuje dojazd, chwycenie i jego weryfikację, transport, zwolnienie oraz oczekiwanie lub synchronizację z procesem technologicznym i innymi urządzeniami. Operacje, które można wykonywać równolegle, należy uwzględniać zgodnie z rzeczywistą sekwencją sterowania.
Maksymalna prędkość osi i cykl testowy producenta same w sobie nie wystarczają do oceny wydajności aplikacji. Przy krótkich ruchach robot często w ogóle nie osiąga prędkości maksymalnej: decydujące są przyspieszanie, hamowanie i czas uspokojenia w położeniu docelowym. Sztywność chwytaka, stabilność produktu i rozkład masy bezpośrednio wpływają zatem na czas cyklu. Znaczenie ma również zaprogramowany tor: tam, gdzie pozwala na to technologia, zaokrąglanie przejść między odcinkami toru może zmniejszyć liczbę zatrzymań. Powoduje to jednak odchylenie od pierwotnego punktu narożnego, dlatego można je stosować wyłącznie w granicach dopuszczalnego odchylenia toru.
Cykle testowe producentów dotyczą określonego toru ruchu i obciążenia. Wynik ruchu testowego 25/305/25 mm nie jest na przykład tożsamy z czasem potrzebnym na pełną operację technologiczną. Rzeczywiste zadanie należy zasymulować lub sprawdzić próbą z rzeczywistymi położeniami, obciążeniem, czasami chwytania i oczekiwania.
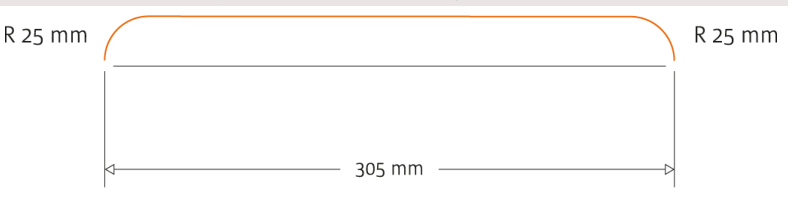
Rysunek 8 Tor ruchu testowego 25/305/25 mm
Z punktu widzenia produkcji decydująca jest rzeczywista liczba wyprodukowanych dobrych sztuk. Przykładowo cykl celi wynoszący 6 sekund, z jednym produktem na cykl, oznacza teoretyczną wydajność 600 sztuk/godz. Jeżeli w planowanym czasie produkcji dostępność wynosi 90%, współczynnik wydajności w trakcie pracy 95%, a udział produktów zgodnych 98%, oczekiwana wydajność wynosi 600 × 0,90 × 0,95 × 0,98 ≈ 503 dobre sztuki/godz.
W przykładzie dostępność uwzględnia przestoje, współczynnik wydajności – spowolnienia w trakcie pracy i krótkie przerwy, a współczynnik jakości – sztuki niezgodne. Tę samą stratę wolno uwzględnić tylko raz. Są to wartości założone; rzeczywiste dane należy ustalić na podstawie pomiarów w zakładzie lub uzgodnionych wymagań odbiorowych. Celem jest zwiększenie wydajności całego procesu produkcyjnego wyrażonej w dobrych sztukach.
Dokładność i przydatność technologiczna
Powtarzalność – często nazywana dokładnością powtarzalności – charakteryzuje rozrzut, z jakim robot powraca do tej samej zadanej pozy. Dokładność pozycjonowania bezwzględnego charakteryzuje odchylenie między położeniem zadanym a rzeczywiście osiągniętym, a dokładność toru – geometryczne odchylenie toru realizowanego w trakcie ruchu. Są to różne parametry eksploatacyjne, które należy interpretować razem z warunkami pomiaru.
Różnica jest istotna ze względu na technologię: w przypadku uczonych punktów pobrania decydująca może być inna właściwość niż przy pozycjonowaniu na podstawie zewnętrznych współrzędnych lub przy ciągłym torze klejenia. Do błędu całego procesu przyczyniają się także przyrząd, położenie produktu, chwytak, wyznaczenie TCP i kalibracja. W zadaniach związanych z siłami obróbki należy ocenić również sztywność robota i zamocowania oraz przemieszczenie powstające pod wpływem sił.
Na rysunku A oznacza pozę zadaną, a B średnią osiągniętych póz; AP ilustruje odchylenie pozycjonowania, a RP powtarzalność. Rysunek po prawej stronie przedstawia odchylenie między torem zadanym a rzeczywistym oraz rozrzut powtarzanych torów.
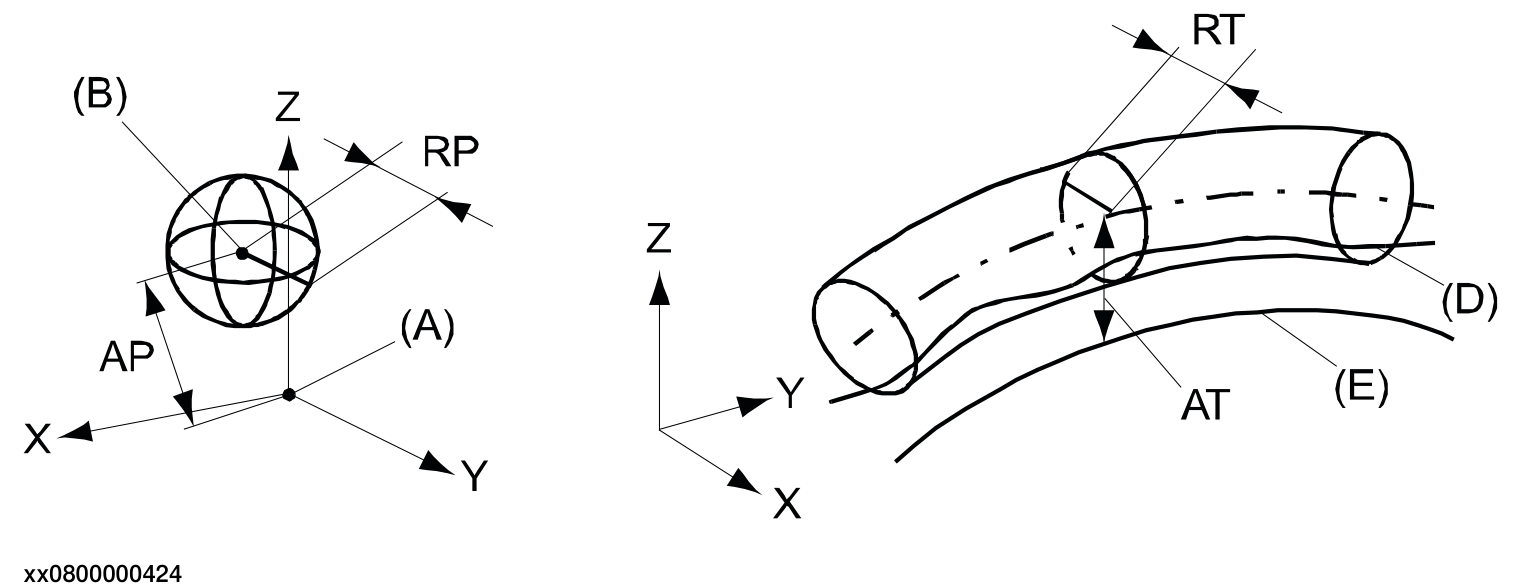
Rysunek 9 Dokładność pozycjonowania, powtarzalność i charakterystyki toru
Sposób montażu i konstrukcja nośna
Możliwość montażu na podłodze, ścianie lub suficie jest cechą konkretnego wariantu robota. Dopuszczalne położenie należy sprawdzić w dokumentacji producenta, uwzględniając warunki obciążenia i smarowania oraz wymagane ustawienia sterowania. Sama możliwość mechanicznego zamocowania nie dowodzi, że robot może pracować w danym położeniu.
Konstrukcja nośna musi przenosić również siły i momenty występujące podczas ruchu i zatrzymania. Niewystarczająca sztywność statyczna może powodować przemieszczenia, a niekorzystne zachowanie dynamiczne – drgania i dłuższy czas uspokojenia. Przy wymiarowaniu należy zatem uwzględnić oba aspekty, na podstawie danych obciążenia podanych przez producenta.
Specjalne wymagania środowiskowe
Przydatność środowiskową należy wyprowadzić z konkretnego narażenia: pył, wilgoć, środki czyszczące, temperatura lub zanieczyszczenia pochodzące z procesu mogą wymagać różnych rozwiązań. Stopień ochrony IP sam w sobie nie odpowiada na pytanie o odporność chemiczną, przydatność do pomieszczeń czystych czy konstrukcję higieniczną. Stopień ochrony i dopuszczalne środowisko pracy ramienia robota, nadgarstka i szafy sterowniczej mogą się różnić.
W pomieszczeniu czystym istotna jest emisja cząstek przez robota oraz zgodność całej instalacji z klasą czystości. W zastosowaniach w przemyśle spożywczym wymaganiem może być także konstrukcja łatwa w czyszczeniu, odpowiedni środek smarny i odporność na procedury mycia. Bezpośredni kontakt z produktem i obsługa zamkniętych opakowań oznaczają różne warunki.
W obrębie zastosowań w ochronie zdrowia należy rozróżnić produkcję wyrobów medycznych, automatyzację laboratoryjną i bezpośrednią opiekę nad pacjentem: przydatność do zastosowań przemysłowych sama w sobie nie potwierdza przydatności do tej ostatniej. W przestrzeni zagrożonej wybuchem wymagane jest potwierdzone wykonanie odpowiednie dla danej strefy i medium. Oprócz robota należy zbadać również zgodność chwytaka i pozostałych zabudowanych podzespołów.
Koncepcja bezpieczeństwa i aplikacje kolaboracyjne
Możliwość zastosowania kolaboracyjnego należy analizować niezależnie od klasyfikacji kinematycznej. Oprócz wbudowanych funkcji bezpieczeństwa robota należy ocenić także cały ruch, chwytak, przedmiot obrabiany i zagrożenia technologiczne. Niezbędne środki ochronne należy określić na podstawie oceny ryzyka całej aplikacji.
Rozwiązanie w zakresie bezpieczeństwa wpływa również na wydajność produkcji i zapotrzebowanie na przestrzeń. Należy przeanalizować, w jaki sposób odbywa się załadunek materiału, odbiór przedmiotu obrabianego, usuwanie usterek i konserwacja oraz jakie przerwy one powodują. Oczekiwany czas cyklu należy wykazać z uwzględnieniem wymaganego ograniczenia prędkości lub zatrzymania ochronnego.
Powiązane treści: Roboty współpracujące i bezpieczeństwo maszyn
Sterowanie i integracja z systemem produkcyjnym
Wymagania komunikacyjne należy rozpisać na konkretne interfejsy i funkcje. Sama obecność złącza Ethernet nie potwierdza na przykład obsługi określonego protokołu przemysłowego, roli w komunikacji czy komunikacji bezpieczeństwa. W ofercie należy sprawdzić wymagany sprzęt, opcje oprogramowania i licencje.
Integracja może obejmować także korekcję z użyciem kamery, czujniki siły, śledzenie przenośnika i obsługę osi zewnętrznych. W tych przypadkach oprócz połączenia danych konieczne jest zharmonizowanie układów współrzędnych, kalibracji, czasów odpowiedzi i obsługi błędów. Eksploatację wybranego rozwiązania należy również dostosować do wiedzy personelu zakładu i dostępnego wsparcia.
Weryfikacja wyboru
Przed ostateczną decyzją robota należy ocenić w modelu całej celi lub na stanowisku próbnym. Łączne wykazanie zgodności obciążeń, wszystkich wymaganych póz narzędzia, bezkolizyjnych ścieżek i czasu cyklu właściwego dla aplikacji stanowi odpowiednią podstawę do zakupu. Wiarygodność wyniku symulacji zależy od dokładności danych wejściowych i szczegółowości modelu.
W przypadku niepewnych podprocesów chwytania lub technologicznych celowe jest przeprowadzenie próby fizycznej. Mierzalne wymagania odbiorowe należy ustalić już na tym etapie: z jakimi wariantami produktu, przy jakim obciążeniu, czasie cyklu i wymaganiach jakościowych działanie zostanie odebrane. Dzięki temu wynik doboru jest powiązany z systemem wymagań, który można później zweryfikować.
Studium przypadku obsługi czterech testerów
Zadanie i dwie koncepcje
W jednym ze zrealizowanych projektów Robot-Service zrobotyzował testowanie końcowe, tzw. end-of-line, produktów producenta z branży elektronicznej. Zadaniem było pobranie produktu, obsługa czterech kolejnych urządzeń testowych, a następnie wydanie wyrobu gotowego, przy takcie wyjściowym 48 sekund. Sztuki niezgodne należało odkładać na osobny przenośnik odrzutów. Podczas projektowania przeanalizowaliśmy dwie koncepcje i dla obu przeprowadziliśmy symulację. Ostatecznie zrealizowano rozwiązanie składające się z jednego robota i zewnętrznej osi liniowej. Nie podajemy nazwy klienta; w porównaniu ekonomicznym przedstawiamy zapotrzebowanie na urządzenia, nakłady na realizację i proporcje inwestycji.
W koncepcji z dwoma robotami pierwszy robot, zainstalowany na stałe, miał odpowiadać za podawanie i obsługę pierwszych dwóch testerów, a następnie odkładać produkt na pośrednie gniazdo przekazania. Drugi robot miał stamtąd przejmować sztukę, wykonywać wymiany w trzecim i czwartym testerze, a następnie odkładać wyrób gotowy w punkcie wyjściowym. Koncepcja wymagała dwóch chwytaków i dwóch przenośników odrzutów, ponieważ z przestrzeni roboczych obu robotów nie można było osiągnąć wspólnej taśmy odrzutów.
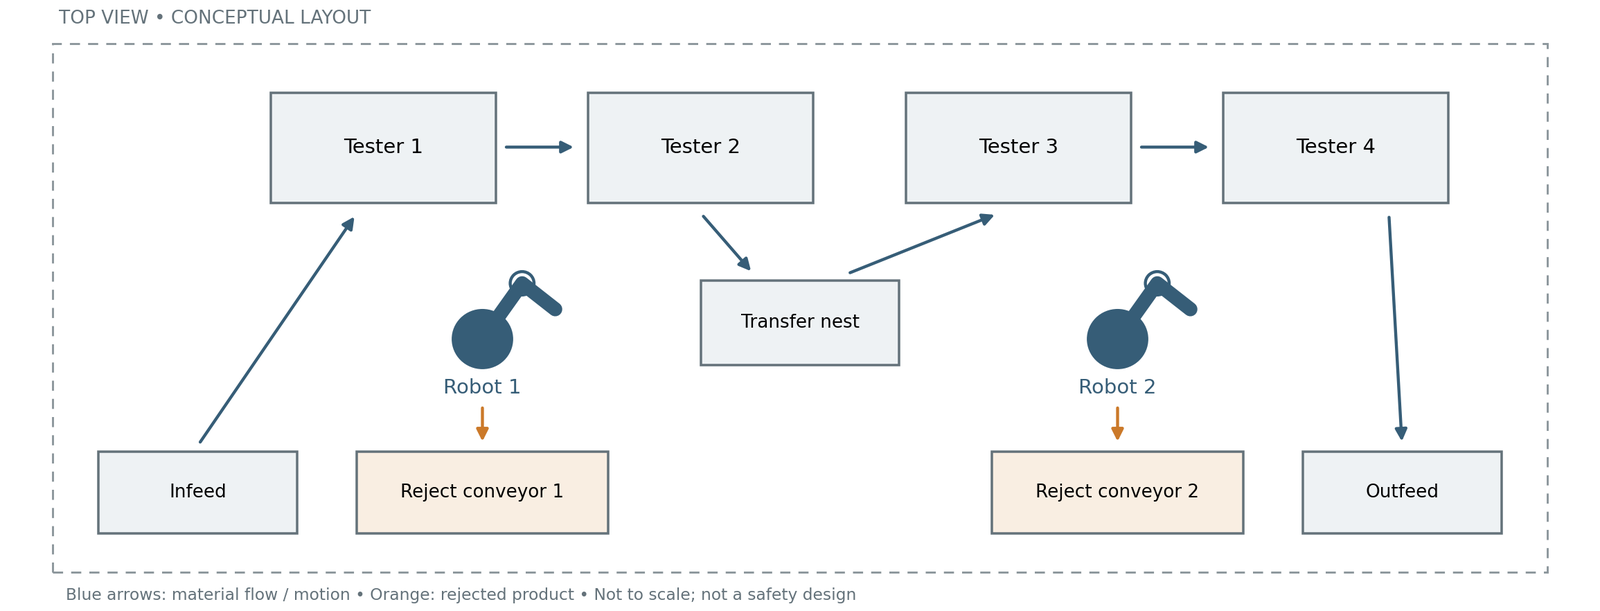
Rysunek 10 Dwa roboty zainstalowane na stałe z czterema testerami i pośrednim gniazdem przekazania
W zrealizowanym wariancie zainstalowaliśmy robota sześcioosiowego na zewnętrznej liniowej siódmej osi. Robot kolejno obsługuje wszystkie cztery testery, a następnie wraca na stronę podawania celi, gdzie umieszczono również osobny punkt wydawania wyrobu gotowego. Wystarczy jeden chwytak i jeden przenośnik odrzutów, a pośrednie gniazdo przekazania zostało wyeliminowane. Siódma oś jest tu torem liniowym przemieszczającym podstawę robota, a nie dodatkowym przegubem obrotowym wbudowanym w ramię robota.
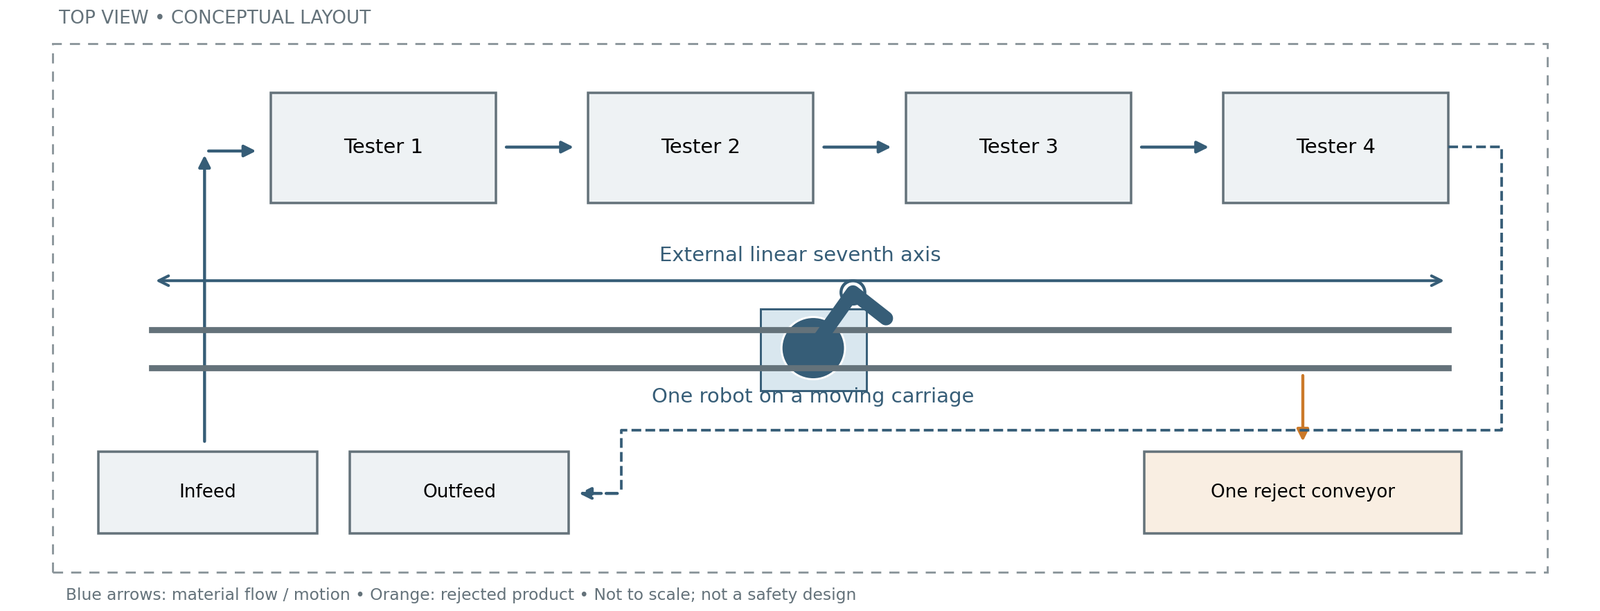
Rysunek 11 Jeden robot na zewnętrznej osi liniowej z podawaniem i wydawaniem po tej samej stronie
Kiedy uzasadnione jest łączenie zadań
Oś liniowa może być korzystna, jeśli jeden robot czasowo jest w stanie obsłużyć kilka stanowisk, ale z jednego stałego miejsca nie osiąga wszystkich wymaganych punktów. Rozszerzenie przestrzeni roboczej pozwala uniknąć zabudowy drugiego robota, chwytaka i miejsca przekazania. Przy zmiennej kolejności produktów również trasę między stanowiskami można organizować bardziej elastycznie, o ile pozwalają na to technologia i sterowanie.
Zaletą dwóch robotów stałych jest praca równoległa, krótsze ruchy i większy zapas czasowy. Gniazdo pośrednie oddziela od siebie oba etapy obsługi, ale wymaga dodatkowego odłożenia, pobrania i kontroli stanu. Wariant z osią liniową zawiera mniej powtarzających się urządzeń, jednak w takcie trzeba zmieścić także czas przejazdu, uspokojenia po zatrzymaniu i powrotu. Usterka jedynego robota lub toru wpływa na całą obsługę; rozwiązanie z dwoma robotami również nie zapewnia automatycznie rezerwy, jeśli kroki technologiczne są od siebie zależne.
Czas cyklu i wykorzystanie robota
Wymagany takt wyjściowy celi wynosił 48 sekund: w ustalonej, ciągłej pracy co tyle czasu wyrób gotowy musi opuszczać celę. Nie jest to całkowity czas przejścia jednej sztuki ani samodzielny czas badania w poszczególnych testach. Testowanie odbywa się równolegle na kilku stanowiskach, na różnych sztukach; robot wymienia sztukę, która przeszła już dane badanie, na kolejną. Do porównania obu koncepcji zastosowaliśmy symulację, analizując łącznie dostępność i kolejność obsługi.
Czas obsługi dwóch robotów stałych wynosił 19 sekund na robota. Obciążenie czasowe wariantu z osią liniową ilustruje następujący przykład liczbowy: po dodaniu do 19 + 19 sekund czasu manipulacji 7 sekund na przejazd po torze, pozycjonowanie i powrót czas aktywny wynosi 45 sekund. Wartość 7 sekund i obliczona na jej podstawie wartość 45 sekund są wartościami poglądowymi, a nie wynikami przejętymi z protokołu symulacji projektu. Ten uproszczony przykład nie uwzględnia zysku czasowego z rezygnacji z przekazania pośredniego.
| Wskaźnik | Dwa roboty stałe | Jeden robot na osi liniowej |
|---|---|---|
| Wymagany takt wyjściowy | 48 s / wyrób gotowy | 48 s / wyrób gotowy |
| Czas aktywny jednego robota w jednym takcie | 19 s na robota | 45 s |
| Czas wolny w ramach taktu | 29 s na robota | 3 s |
| Czasowe wykorzystanie robota | 19 / 48 ≈ 40% | 45 / 48 ≈ 94% |
W systemie z dwoma robotami pozostaje większy zapas czasowy. W przedstawionym przykładzie liczbowym rozwiązanie z jednym robotem mieści się w takcie 48 sekund z zapasem 3 sekund. Jest to wąski zapas, dlatego ocena musi obejmować także momenty zakończenia pracy testerów, obsługę sztuk odrzuconych i całą sekwencję ruchów. Wyższe wykorzystanie robota pokazuje, że to samo zadanie wykonuje mniejsza zainstalowana moc przerobowa robotów. Samo w sobie nie oznacza większej liczby dobrych sztuk ani lepszej całkowitej efektywności wyposażenia; jego korzyść ekonomiczna przejawia się tu w mniejszym zapotrzebowaniu inwestycyjnym.
Zapotrzebowanie na urządzenia i nakłady na realizację
Obie koncepcje porównaliśmy jako kompletne, zintegrowane systemy obsługi. Do jednostki zrobotyzowanej oprócz robota i jego sterownika należą konstrukcja nośna, chwytak, projekt mechaniczny i elektryczny, programowanie robota i PLC, komunikacja oraz integracja bezpieczeństwa po stronie robota. Równie ważną częścią są montaż, instalacja, uruchomienie, uczenie punktów, testowanie i odbiór końcowy. Zmniejszenie liczby robotów obniżyło zatem nie tylko koszty zakupu, ale także nakłady w kilku etapach prac.
| Urządzenie lub jednostka | Dwa roboty stałe | Jeden robot na osi liniowej |
|---|---|---|
| Robot i sterownik robota | 2 jednostki | 1 jednostka |
| Chwytak | 2 szt. | 1 szt. |
| Zewnętrzna oś liniowa | Brak | 1 szt. |
| Przenośnik odrzutów | 2 szt. | 1 szt. |
| Pośrednie gniazdo przekazania | 1 szt. | Brak |
| Mechaniczna konstrukcja nośna | Mocowanie i konstrukcja nośna dwóch robotów | Wózek jednego robota, podparcie i mocowanie toru |
| Ogrodzenie bezpieczeństwa, drzwi i zabezpieczenie na poziomie celi | Wymagane | Wymagane w przybliżeniu w tym samym zakresie |
| Testery i wspólne funkcje podawania i wydawania | Cztery testery; urządzenia peryferyjne wynikające z zadania | To samo zadanie technologiczne i ta sama liczba testerów |
W wariancie połączonym trzeba było wykonać jeden chwytak, zainstalować i uruchomić jednego robota oraz zrealizować jedno połączenie PLC–robot. Należało nauczyć więcej punktów roboczych, ale opracować tylko jeden program główny robota i jego obsługę błędów. Odpadło sterowanie przekazaniem produktu między dwoma robotami, natomiast nowym zadaniem stała się integracja osi liniowej. Integracja czterech testerów i weryfikacja bezpieczeństwa całej celi pozostały konieczne w obu rozwiązaniach.
Poniższa tabela przedstawia różnice za pomocą pięciostopniowej, poglądowej oceny inżynierskiej. 1 oznacza niższy, a 5 wyższy nakład; wartości służą do porównania w obrębie danego wiersza i nie są zmierzonymi roboczogodzinami. Nie można ich sumować ani wyprowadzać z nich procentowej oszczędności czasu pracy.
| Etap prac | Dwa roboty stałe | Jeden robot na torze | Uzasadnienie różnicy |
|---|---|---|---|
| Projekt mechaniczny | 4/5 | 3/5 | Mniej chwytaków i urządzeń peryferyjnych; zabudowa toru jest osobnym zadaniem projektowym. |
| Projekt elektryczny | 4/5 | 3/5 | Mniej samodzielnych jednostek do podłączenia, ale trzeba też rozwiązać napęd i okablowanie toru. |
| Programowanie robota i uczenie punktów | 5/5 | 4/5 | Jeden program główny i obsługa błędów; więcej uczonych punktów i obsługa osi zewnętrznej. |
| Programowanie PLC i połączenie PLC–robot | 4/5 | 3/5 | Jedno połączenie z robotem, bez przekazania pośredniego; całą sekwencję technologiczną nadal trzeba obsłużyć. |
| Integracja testerów | 4/5 | 4/5 | W obu przypadkach trzeba rozwiązać komunikację i obsługę stanów czterech testerów. |
| Integracja osi liniowej | Niewymagana | Osobne zadanie | Koordynacja napędu, współrzędnych, okablowania i ruchów. |
| Integracja i weryfikacja bezpieczeństwa | 4/5 | 4/5 | Mniej integracji po stronie robota, ale trzeba sprawdzić także tor i całą celę. |
| Montaż i instalacja na miejscu | 5/5 | 3/5 | Mniej jednostek do zmontowania i podłączenia; regulacja toru pozostaje. |
| Uruchomienie, testowanie i odbiór końcowy | 5/5 | 4/5 | Uruchomienie jednego robota; próby całej sekwencji stanowisk i obsługi błędów są nadal konieczne. |
Różnica inwestycyjna i zwrot z inwestycji
W zakresie analizowanych pozycji inwestycyjnych rozwiązanie z jednym robotem i osią liniową oznaczało niemal o 40% mniejsze zapotrzebowanie inwestycyjne. Przyjmując wariant z dwoma robotami jako bazę 100%, indeks inwestycyjny rozwiązania połączonego wynosi w przybliżeniu 60%. Porównanie dotyczy jednostek zrobotyzowanych i ich integracji, osi liniowej, przenośników odrzutów, gniazda przekazania i pakietu ogrodzenia. Testery oraz urządzenia peryferyjne podawania i wydawania o tym samym zakresie nie wchodzą w ten zakres kosztów; proporcja ta nie dotyczy całego systemu produkcyjnego ani innych projektów.
Różnica wynikała z rezygnacji z drugiej zintegrowanej jednostki zrobotyzowanej, jednego przenośnika odrzutów i pośredniego gniazda przekazania oraz ze zmniejszenia związanych z nimi prac montażowych i inżynierskich – ocenianych łącznie z dodatkowym kosztem osi liniowej. Chwytak jest już częścią jednostki zrobotyzowanej, dlatego rezygnacji z niego nie uwzględniliśmy osobno po raz drugi. Przy spełnieniu tego samego wymagania produkcyjnego mniejsza inwestycja może zapewnić korzystniejszy zwrot, ale należy go oceniać łącznie z nakładami na eksploatację i konserwację. Wyższe wykorzystanie robota samo w sobie nie stanowi odrębnego zysku finansowego.
Powiązane treści: Zwrot z inwestycji i wspomaganie decyzji w produkcji przemysłowej
Konserwacja i koszty cyklu życia
Podczas wyboru Robot-Service przeanalizował także konsekwencje dla konserwacji i eksploatacji. W rozwiązaniu z jednym robotem trzeba utrzymywać mniej robotów, chwytaków i przenośników odrzutów, a odpadają również zadania kontrolne związane z pośrednim gniazdem przekazania. Oznacza to mniej jednostek wymagających konserwacji i mniej potencjalnych źródeł usterek. Tor liniowy wnosi jednak nowe zadania: należy nadzorować także stan prowadnic liniowych, napędu, punktów smarowania i ruchomego okablowania, zgodnie z wytycznymi danej konstrukcji.
Większe czasowe wykorzystanie jedynego robota może oznaczać intensywniejszą eksploatację, co – w zależności od rzeczywistego obciążenia i wytycznych producenta – może uzasadniać częstszą konserwację. Stopień wykorzystania nie jest jednak tożsamy z obciążeniem mechanicznym: na zużycie wpływają w równym stopniu przemieszczana masa, bezwładność, przyspieszenia, profil ruchu i środowisko pracy. Zapas pozostający w czasie cyklu może dawać możliwość optymalizacji ruchów, ale sam w sobie nie dowodzi mniejszego zużycia.
W tym projekcie należało przemieszczać produkty o małej masie, a na podstawie symulacji w kolejności obsługi dostępny był również zapas czasowy. Według naszych szacunków inżynierskich, oceniających łącznie warunki obciążenia i jednostki wymagające utrzymania, dodatkowy nakład na konserwację wynikający z intensywniejszej eksploatacji robota i z osi liniowej był prawdopodobnie mniejszy niż zapotrzebowanie na utrzymanie drugiej jednostki zrobotyzowanej i związanych z nią urządzeń peryferyjnych. Jest to szacunek techniczny dotyczący danej aplikacji, a nie oszczędność potwierdzona długoterminowymi pomiarami eksploatacyjnymi. Przedstawione powyżej poglądowe dane czasowe same w sobie nie stanowią podstawy tej oceny.
Dostępność należy rozważyć osobno: awaria jedynego robota lub toru może zatrzymać całą obsługę. Koncepcja z dwoma robotami również nie zapewnia automatycznie rezerwy, jeśli kroki testowe są od siebie zależne. Mniejsza liczba jednostek sama w sobie nie dowodzi więc wyższej dostępności; znaczenie mają także serwisowalność, dostępność części zamiennych i czas przywrócenia pracy.
Ocena koncepcji obejmuje u nas także późniejszą eksploatację. Usługi serwisowe i konserwacyjne Robot-Service wspierają w tym zakresie planowanie konserwacji zapobiegawczej i utrzymanie urządzeń. Plan konserwacji należy opierać na wytycznych producenta i rzeczywistych doświadczeniach eksploatacyjnych, tak aby korzyści oszacowane na etapie projektowania można było zweryfikować także w trakcie użytkowania.
Wnioski z wyboru
Podstawą zrealizowanego rozwiązania była łączna analiza dostępności geometrycznej, czasu obsługi, zapotrzebowania na urządzenia i przewidywanych nakładów w cyklu życia. Dzięki osi liniowej jeden robot mógł obsłużyć wszystkie cztery testery, dzięki czemu trzeba było zbudować, zintegrować i utrzymywać mniej jednostek. Decyzją nie kierowało dążenie do jak najwyższego wykorzystania robota, lecz technicznie właściwe i ekonomiczne rozwiązanie wymaganego zadania produkcyjnego.
Najczęstsze błędne przekonania przy doborze robota
Udźwig znamionowy dotyczy wyłącznie masy przedmiotu obrabianego
Robota obciążają również chwytak i jego akcesoria. Dopuszczalną masę można interpretować tylko łącznie z ograniczeniami dotyczącymi środka ciężkości, momentu i bezwładności, dlatego manipulowania produktem o masie równej udźwigowi znamionowemu nie można samo w sobie uznać za rozwiązane.
Punkt wewnątrz przestrzeni roboczej jest na pewno właściwie osiągalny
Zasięg geometryczny nie potwierdza wymaganej orientacji ani wykonalności całego toru. Właściwe położenie i orientację narzędzia trzeba osiągnąć i opuścić bezkolizyjnie, z uwzględnieniem ograniczeń osi i okablowania.
Dobra powtarzalność wystarcza do każdego zadania precyzyjnego
To aplikacja określa, czy potrzebna jest powtarzalność, dokładność bezwzględna, dokładność toru, czy ich połączenie. Na dokładność całego procesu oprócz robota wpływają także chwytak, przyrząd, produkt i kalibracja.
Najszybsze dane katalogowe oznaczają najkrótszy czas cyklu
W rzeczywistym cyklu liczą się także przyspieszenie, obciążenie, tor, czas uspokojenia i działanie urządzeń peryferyjnych. Ranking ustalony na podstawie krótkiego ruchu testowego może się zmienić w danej aplikacji.
Cena zakupu robota określa koszt robotyzacji
Cena robota jest jedną z pozycji inwestycji. Koszty chwytania, techniki bezpieczeństwa, integracji systemu i uruchomienia zależą od zadania, dlatego nie można podać mnożnika ceny całego systemu ważnego dla każdej aplikacji.
Robot kolaboracyjny może pracować bez ogrodzenia ochronnego w każdym zadaniu
Wymagane zabezpieczenia należy określić na podstawie zagrożeń całej aplikacji. Ostry przedmiot obrabiany, niebezpieczne narzędzie lub miejsce zakleszczenia mogą wymagać dodatkowych środków również przy zastosowaniu robota kolaboracyjnego.
Wysoki stopień ochrony IP wystarcza w każdym środowisku specjalnym
Z ochrony przed wilgocią i pyłem nie wynika zgodność z wymaganiami przemysłu spożywczego, pomieszczeń czystych ani ochrony przeciwwybuchowej. Należy je sprawdzić na podstawie udokumentowanych właściwości konkretnego wariantu robota i całej instalacji.
Lista kontrolna przed zamknięciem doboru
- Określiliśmy wszystkie warianty przedmiotu obrabianego, położenia pobrania i wymagania technologiczne.
- Sprawdziliśmy całkowitą masę w ruchu, środek ciężkości i charakterystyki bezwładności.
- Potwierdziliśmy wykonalność wymaganych położeń i orientacji narzędzia oraz pełnych torów ruchu.
- Czas cyklu oceniliśmy z rzeczywistym obciążeniem, urządzeniami peryferyjnymi i działaniem funkcji bezpieczeństwa.
- Wyjaśniliśmy wymaganą dokładność i wpływ sił technologicznych.
- Sprawdziliśmy sposób montażu, konstrukcję nośną i przydatność środowiskową.
- Określiliśmy koncepcję bezpieczeństwa i wymagane opcje integracyjne.
- Zestawiliśmy całkowity koszt inwestycji i oceniliśmy warunki eksploatacji.
- Ustaliliśmy mierzalne warunki odbioru działania.
Do rzetelnego doboru robota dane katalogowe należy zestawić z wymaganiami konkretnego zadania. Analiza obciążeń, weryfikacja pełnego toru ruchu i realistyczne oszacowanie czasu cyklu łącznie pokazują, czy wybrany robot będzie właściwie działał również w gotowym systemie. Zaangażowany w przygotowania specjalista doświadczony w aplikacjach zrobotyzowanych może pomóc w wykryciu niepewnych punktów i uniknięciu kosztownych błędnych decyzji.
Dobór właściwego robota jest zatem wynikiem analizy na poziomie systemu. Specjaliści Robot-Service Kft. pomagają od doprecyzowania wymagań, przez dobór robota i opracowanie koncepcji celi, aż po realizację. Dzięki temu podstawą decyzji może być techniczna i ekonomiczna adekwatność rozwiązania do danego zadania produkcyjnego. Powiązane treści: Projektowanie i budowa cel zrobotyzowanych