
Prvním krokem při výběru průmyslového robotu je přesné vymezení výrobní úlohy a technických požadavků. Na jejich základě lze určit možné typy robotů, jejichž vhodnost je nutné posoudit jako součást celé robotické aplikace, tedy společně s chapadlem, technologickým zařízením a řídicím systémem. Tentýž robot může vynikajícím způsobem zvládat manipulaci s materiálem, a přesto být nevhodný pro montáž podobně velkého obrobku. Rozdíl často spočívá ve způsobu uchopení, v požadované poloze nástroje nebo v požadované době cyklu.
Článek vychází z požadavků úlohy a představuje hlavní typy robotů a technická hlediska jejich výběru. Na příkladu testovacího pracoviště v elektronice také zkoumá, kdy lze dva pevně instalované roboty nahradit jedním robotem pohybujícím se na externí lineární ose a jak to ovlivní investiční náklady. Na závěr pomohou rozhodnutí uzavřít nejčastější mylné představy a krátký kontrolní seznam.
Vymezení požadavků úlohy
Výběr je vhodné začít popisem obrobku a technologického procesu. Je třeba znát rozsah rozměrů a hmotností, rozptyl polohy při odebírání, potřebné způsoby uchopení, požadovaný počet kusů a dostupný prostor. Stanovit je nutné také to, jaké varianty výrobku se budou zpracovávat a jaká potřeba přestavování se očekává.
Kromě pohybu robotu je nutné prověřit i okolní proces. Neuspořádaný přísun dílů, nejisté uchopení nebo dlouhé technologické čekání mohou omezit výkon celého systému. Výběr periferií a předběžná studie proveditelnosti jsou proto součástí výběru robotu.
Kinematické členění průmyslových robotů
Konstrukce robotu určuje dosažitelné pohyby a charakter pracovního prostoru. U sériové struktury jsou ramena a klouby spojeny postupně od základny k nástroji. U paralelní struktury spojuje pohyblivou platformu se základnou několik mechanických řetězců; rozšířeným průmyslovým příkladem je delta robot.
Pohyb os se označuje také písmeny: R znamená rotační, T přímočarý pohyb; pro druhý z nich používá mezinárodní odborná literatura také označení P. U sériových robotů je vedle typu pohybu prvních tří polohovacích os rozhodující i jejich prostorové uspořádání. Konstrukci vhodnou pro danou úlohu je proto nutné volit podle skutečných pohybových možností a pracovního prostoru.
Hlavní typy robotů používaných v průmyslu
Hlavní typy robotů lze rozlišit podle jejich pracovního prostoru, pohybových možností a oblastí použití. Níže uvedené číselné příklady ilustrují vlastnosti jednotlivých provedení, nikoli hranice celé kategorie. Hodnoty udávané za odlišných podmínek měření nejsou vhodné pro přímé srovnávání.
Kartézské roboty
Tři polohovací osy kartézského robotu vykonávají navzájem kolmé lineární pohyby. Struktura TTT vytváří pracovní prostor tvaru kvádru, jehož velikost lze upravit délkou zdvihu os. Portálová a konzolová provedení umožňují obsluhovat shora větší plochy, stroje nebo dopravníky.
Typicky se používají k obsluze vstřikovacích lisů, k zakládání a odebírání, manipulaci s díly, dávkování a paletizaci. Jejich výhodou je přehledný pohybový systém a délka os přizpůsobitelná úloze; k natočení obrobku je však zapotřebí další otočná jednotka. U dlouhých os jsou zvláště důležitou konstrukční otázkou tuhost nosné konstrukce a pohybující se hmota.
Rozsah velikostí sahá od kompaktních stolních jednotek až po portálové roboty zasahující přes několik strojů. Délku os, nosnost a požadovanou dynamiku je nutné stanovit společně: větší rozsah pohybu sám o sobě nezaručuje vyšší výrobní výkon.
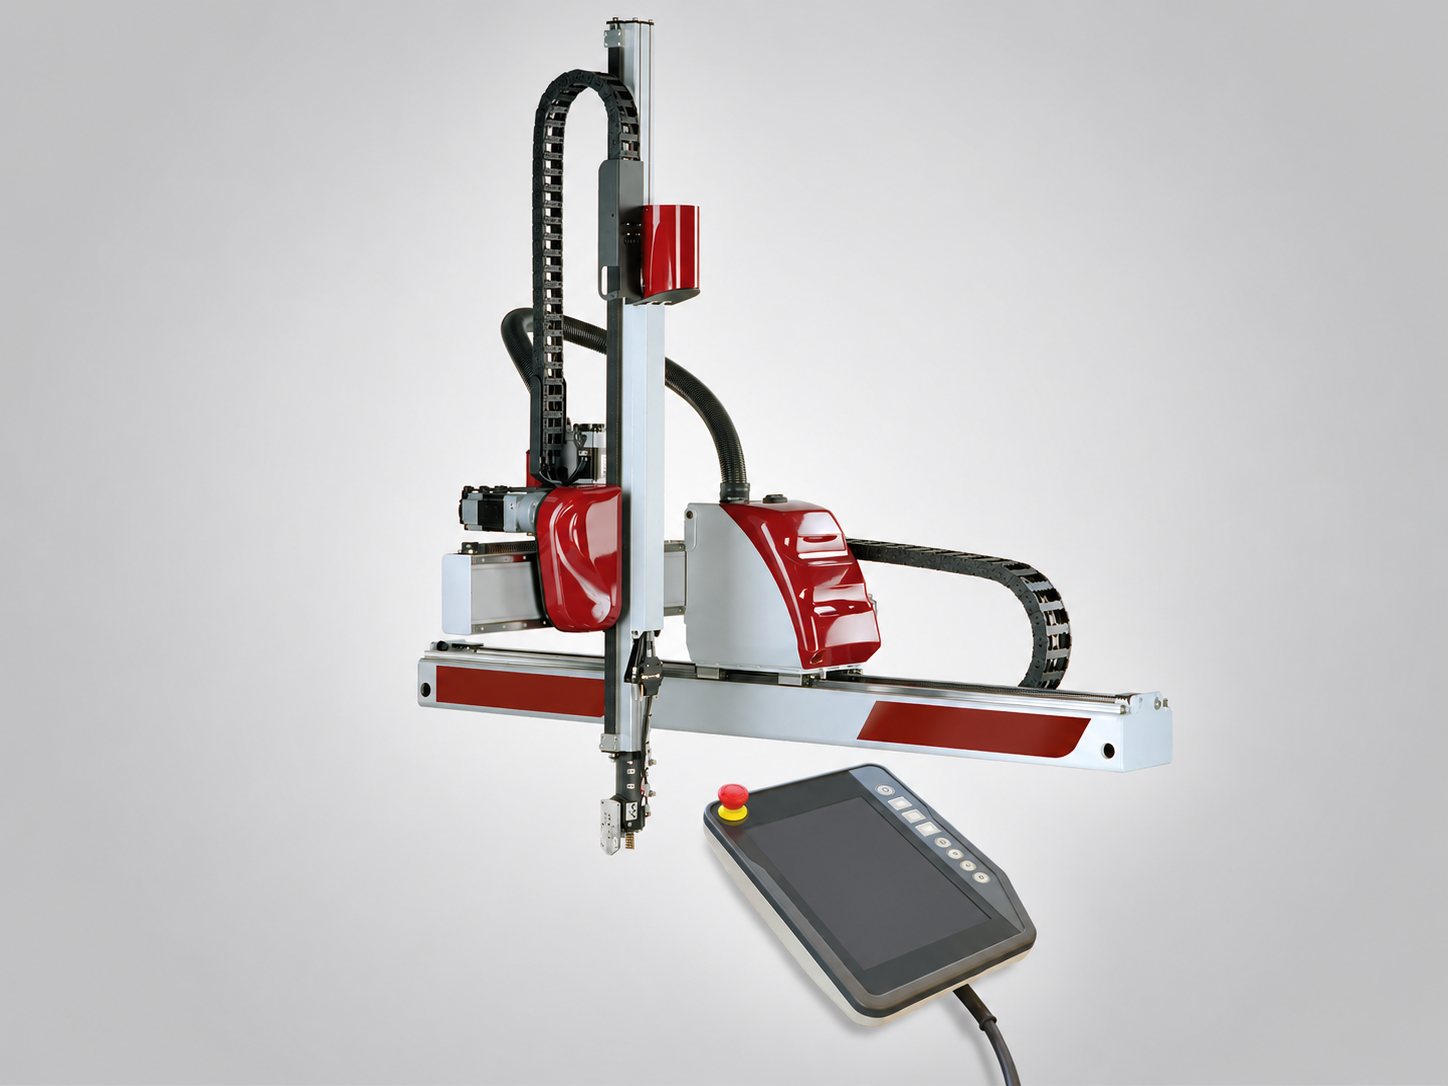
Obrázek 1 Kartézský průmyslový robot
Roboty SCARA
Robot SCARA má obvykle dvě ramena otáčející se kolem rovnoběžných svislých os, svislou lineární osu a další osu zajišťující natáčení nástroje. Polohovací základní struktura je RRT; celý robot je zpravidla čtyřosý. Jeho pracovní prostor je v závislosti na délkách ramen a mezích os podobný mezikruhovému válci.
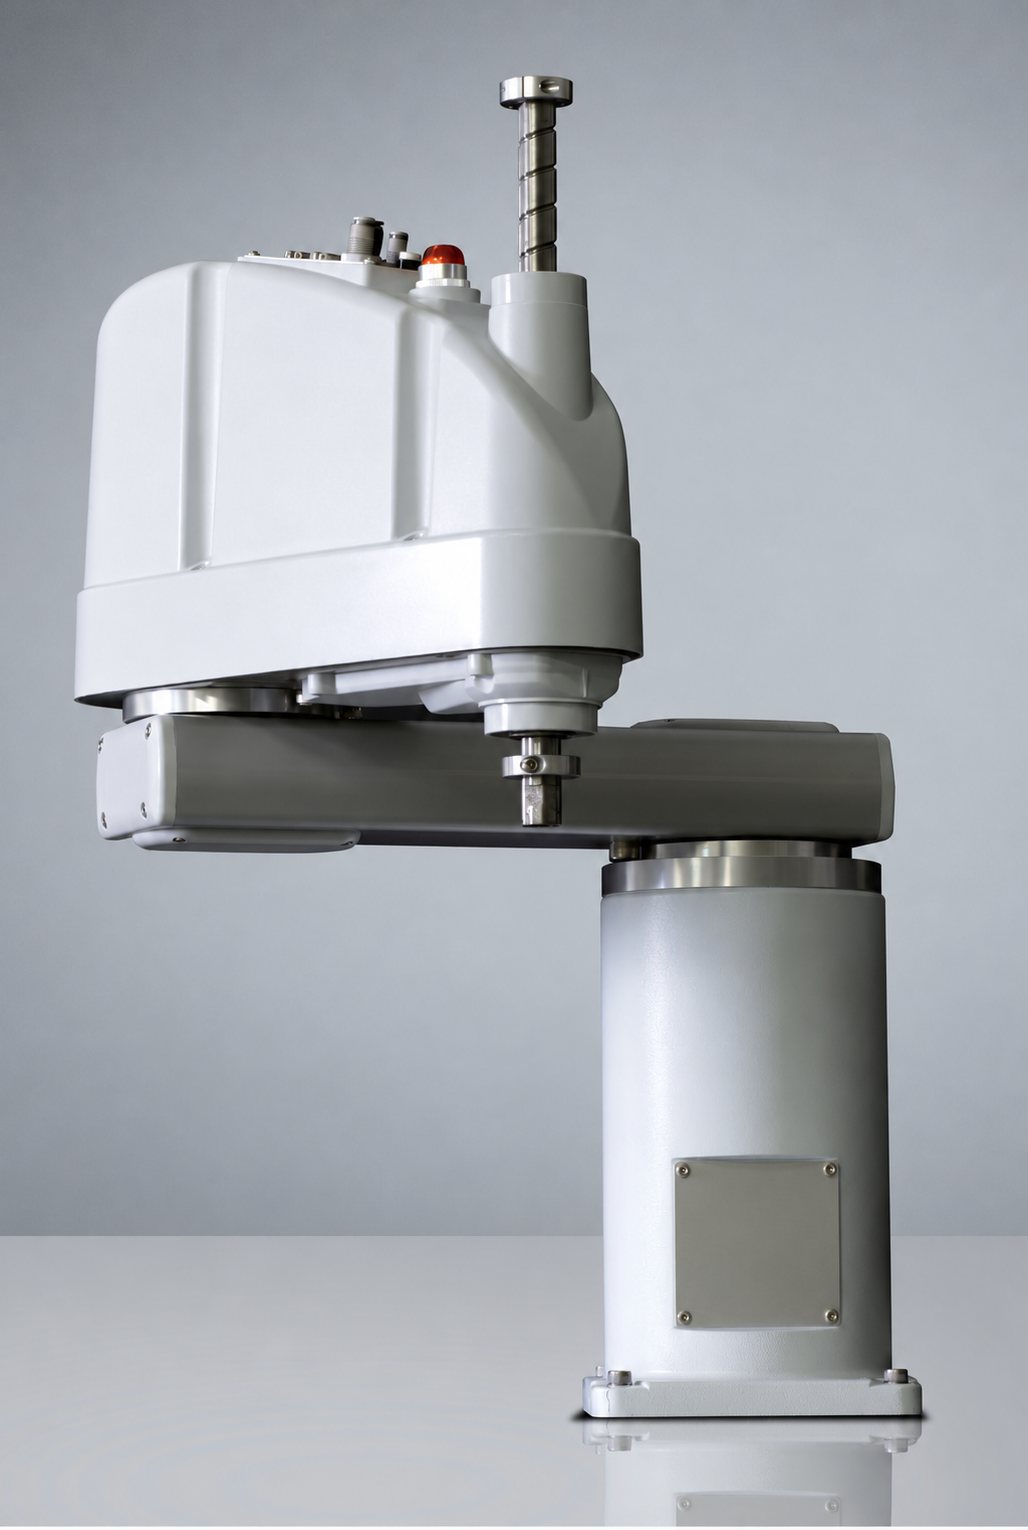
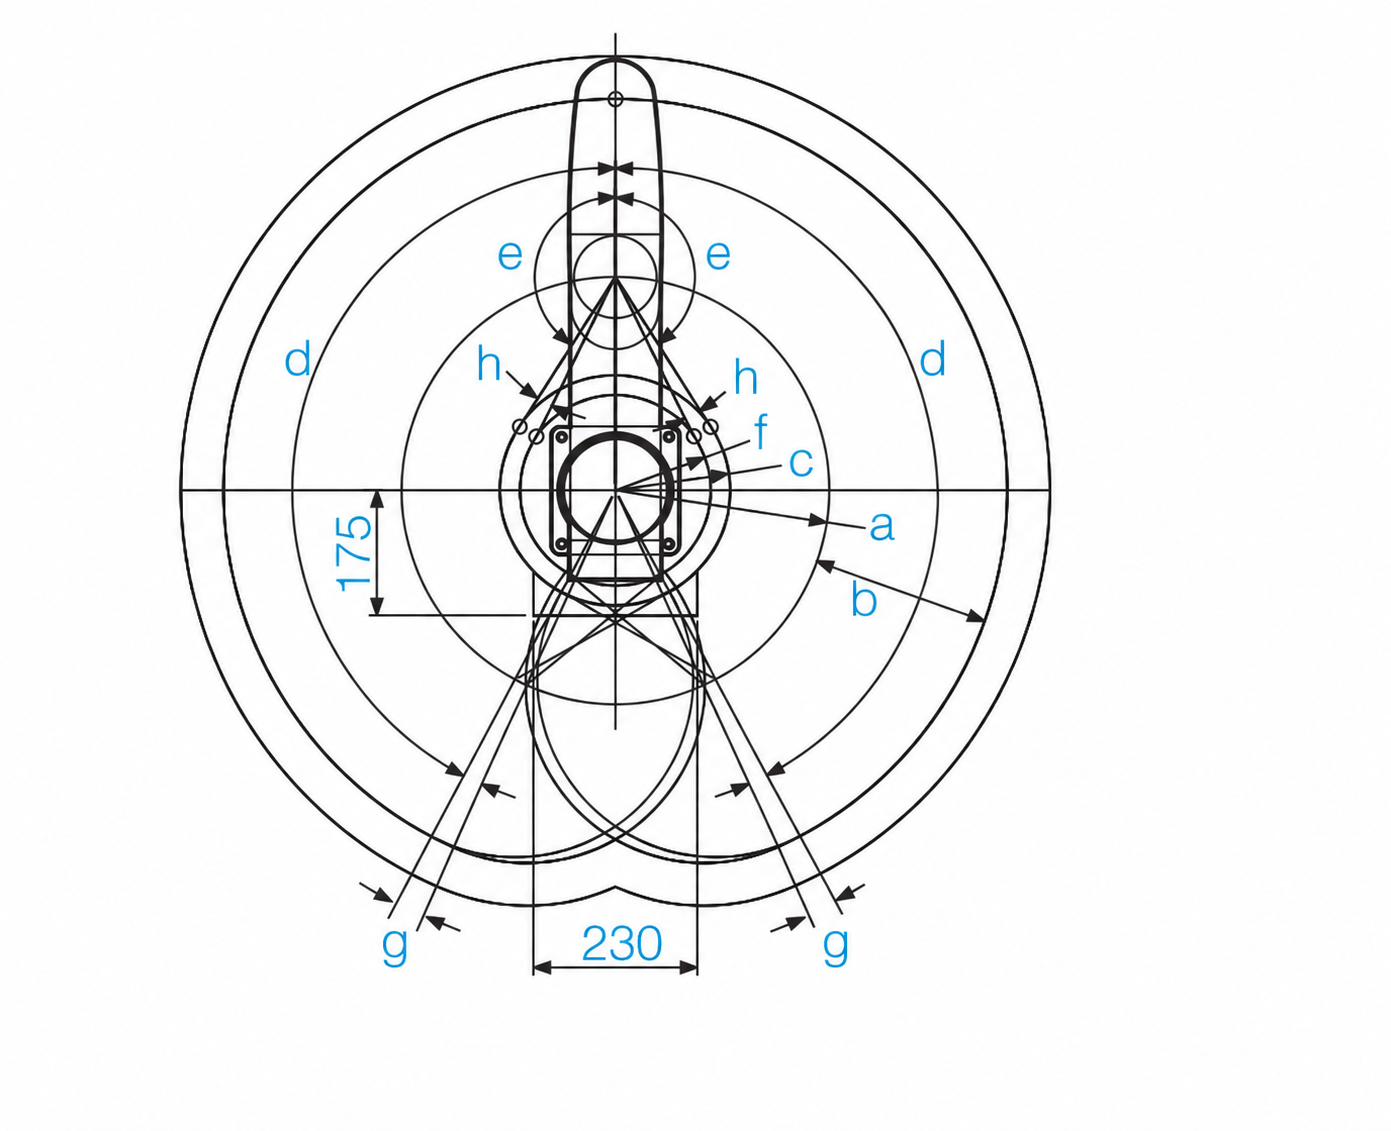
Obrázek 2 Robot SCARA a půdorys jeho pracovního prostoru
Robot SCARA se používá především pro rychlé vodorovné přesuny a svislé montážní pohyby. Selektivní poddajnost v jeho názvu vyjadřuje, že konstrukce má v různých směrech odlišnou tuhost: ve svislém směru je tužší, ve vodorovné rovině poddajnější. Tato vlastnost sama o sobě neznamená silově řízený ani bezpečně kolaborativní provoz.
Typickými úlohami jsou montáž elektroniky, šroubování, svislé vkládání, obsluha testovacích stanic a ukládání dílů do přepravek. Zvláště výhodné jsou tam, kde lze operace provádět shora a výrobek není nutné naklánět. U variant řady Epson G6 s dosahem 550 mm udává výrobce jmenovité zatížení 3 kg a maximální zatížení 6 kg. Opakovatelnost je pro společný pohyb os 1 a 2 ±0,015 mm, pro svislou osu 3 ±0,010 mm. Jde o typové údaje uvedené v příručce; nastavení zatížení a setrvačnosti ovlivňuje také dosažitelnou dynamiku.
Šestiosé kloubové roboty
První tři hlavní osy šestiosých kloubových robotů tvoří obvykle základní strukturu RRR a slouží především k polohování ramene. Další tři osy umožňují orientaci nástroje. Šest os zajišťuje při vhodných geometrických podmínkách a mezích os trojrozměrné polohování a změnu orientace.
Jejich pracovní prostor je složitý prostorový útvar omezený vnitřními a vnějšími hranicemi, který nepopisuje jediný údaj o dosahu. Skutečnou dostupnost určují společně geometrie ramene, vlastní kolize, nástroj a okolní zařízení. Univerzálnost je zvláště výhodná při svařování, obsluze strojů, lepení, složité manipulaci s materiálem a povrchových úpravách.
Nabídka sahá od robotů pro manipulaci s malými díly až po provedení vhodná pro manipulaci s těžkými obrobky. V nabídce společností KUKA i FANUC je řada kloubových robotů s různým dosahem a nosností. Při výběru je třeba posuzovat nosnost, dostupnost a požadovanou dynamiku společně. Rychlý pohyb z bodu do bodu a přesné sledování technologické dráhy kladou odlišné požadavky.
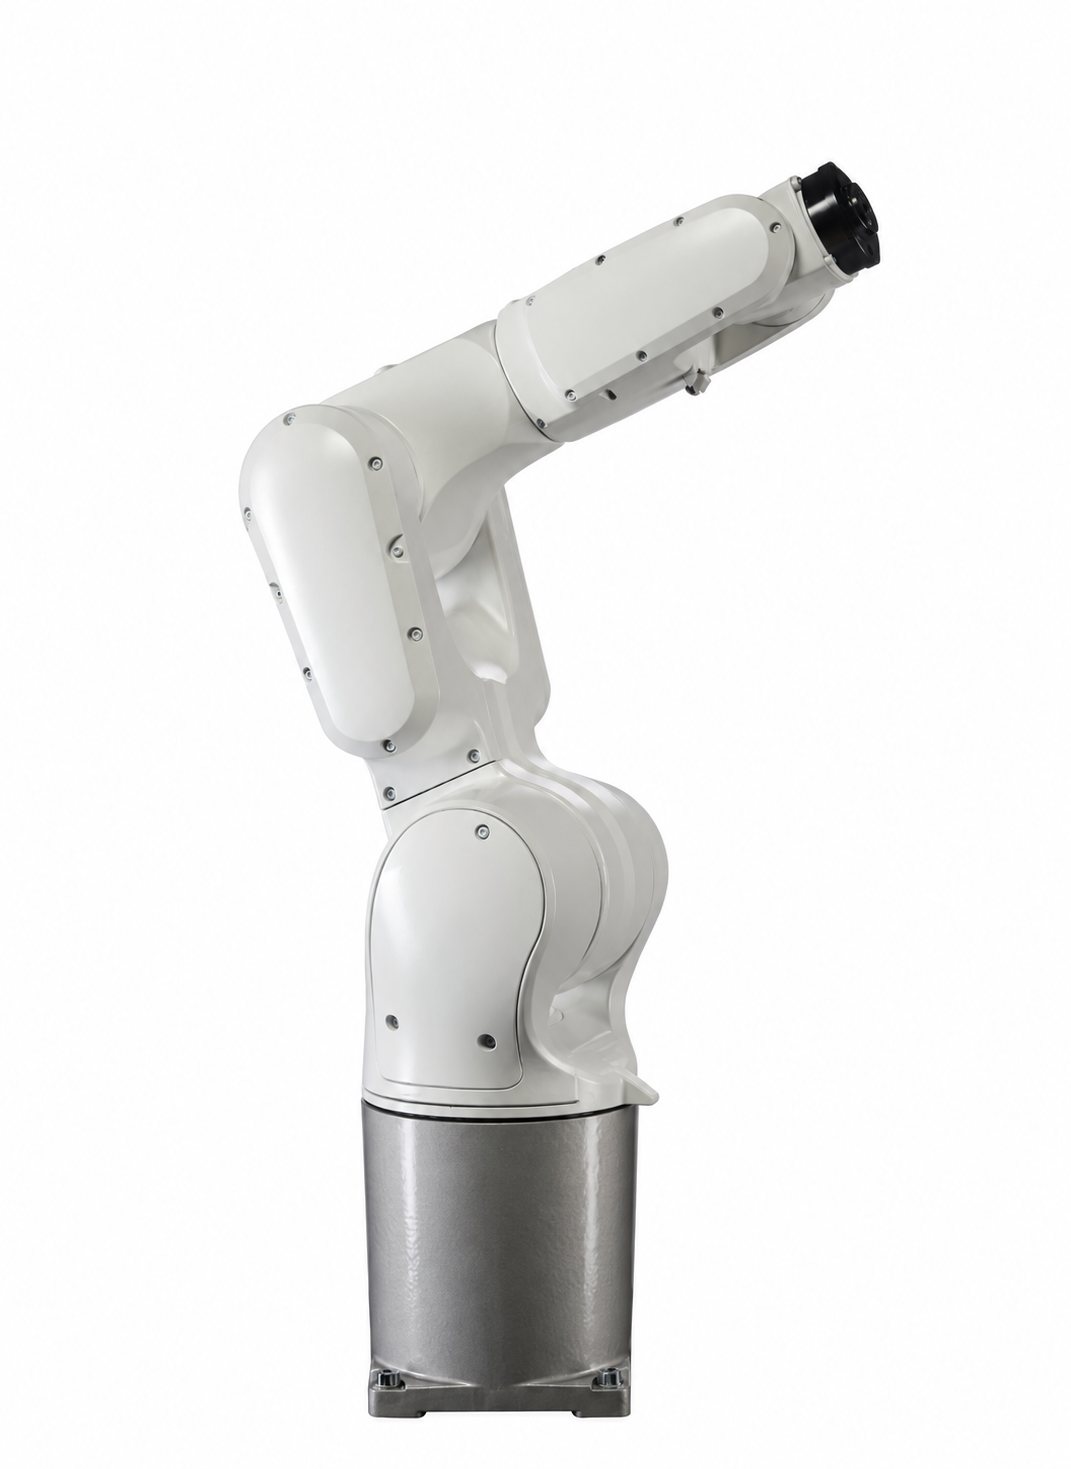
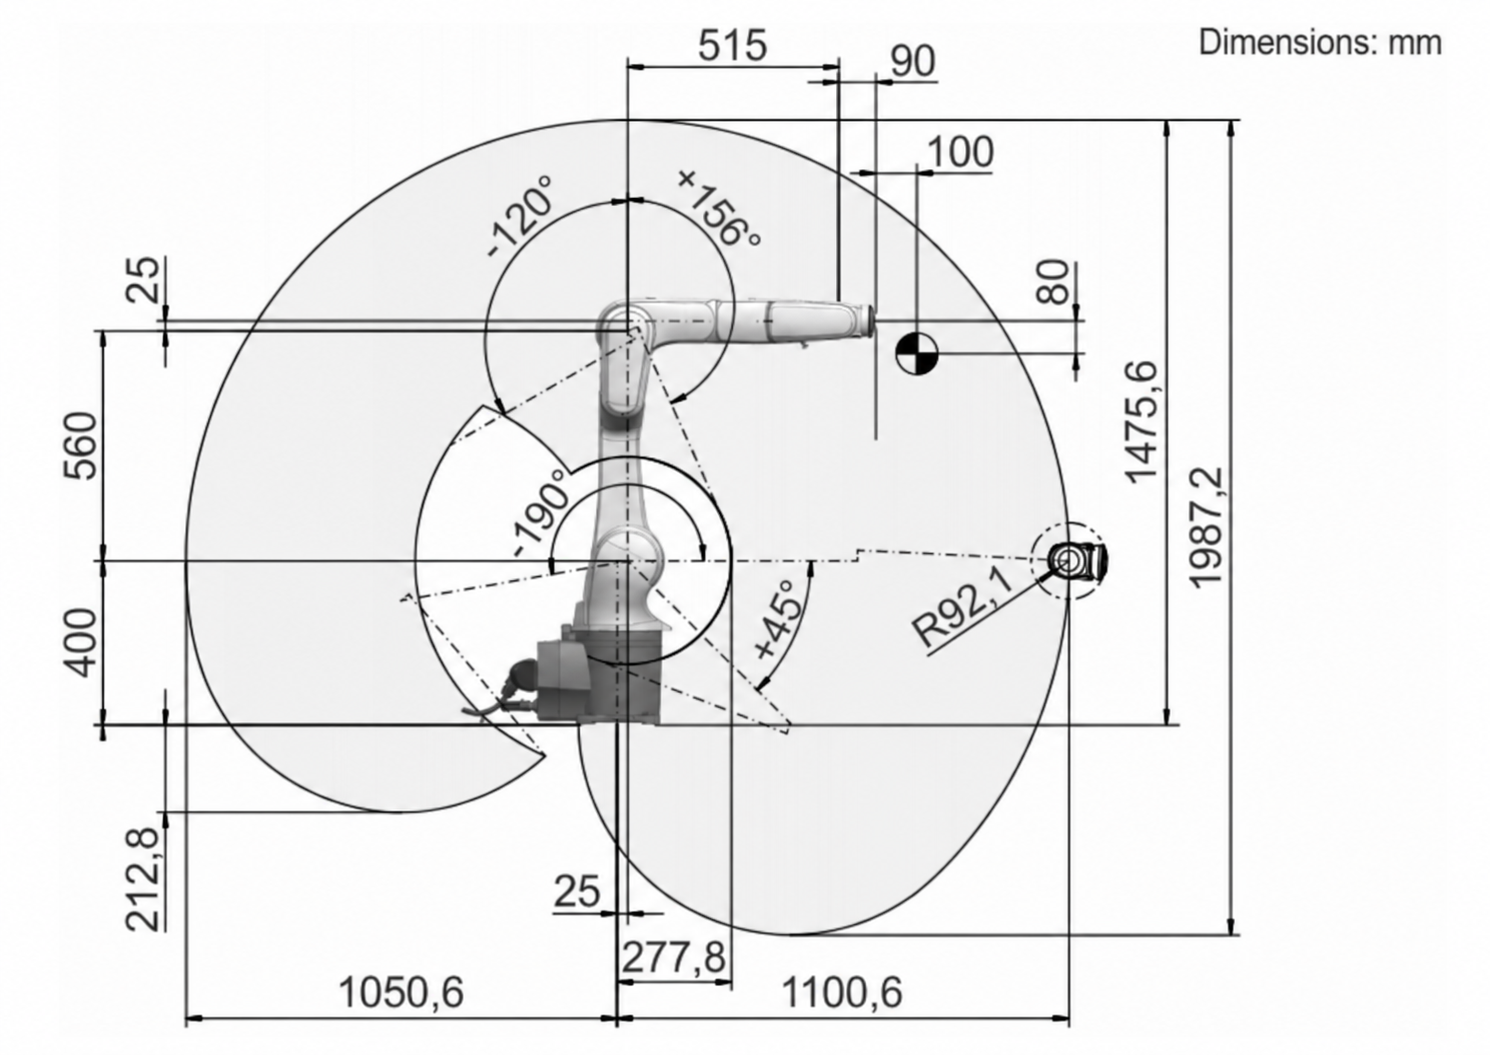
Obrázek 3 Šestiosý průmyslový robot a jeho pracovní prostor
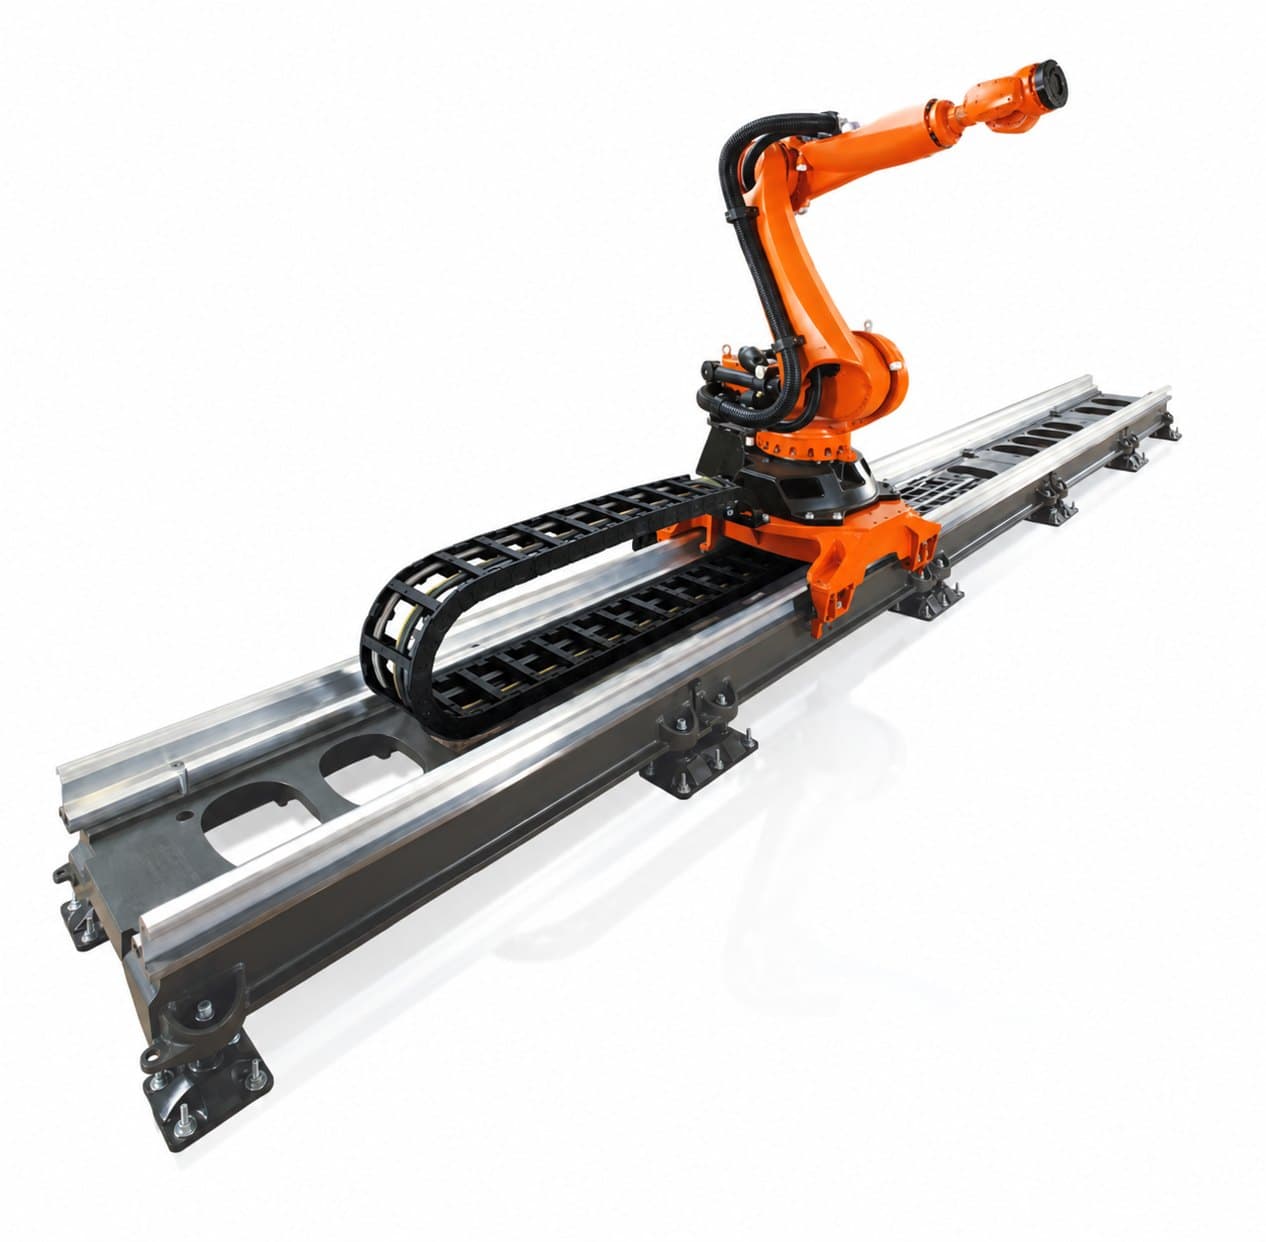
Šestiosý robot se sedmou lineární osou
Pracovní prostor šestiosého robotu instalovaného na lineární dráze lze rozšířit pohybem základny robotu. Externí osa umožňuje obsluhu více pracovních stanic, výrobní linky nebo dlouhého obrobku. Typickým použitím je obsluha strojů, svařování a obrábění velkých ploch. Při vhodné konfiguraci řízení se lineární osa může pohybovat koordinovaně s ramenem robotu.
Konstrukce je i nadále kombinací šestiosého ramene a externí lineární osy. Vlastním dosahem robotu vzniká pracovní prostor posunutelný podél dráhy; nosnost pojezdového vozíku dráhy není totožná s nosností na přírubě nástroje robotu. Přesnost robotu a lineární jednotky, jejich společnou kalibraci, kabeláž a celkovou dobu pohybu je nutné posuzovat jako systém.
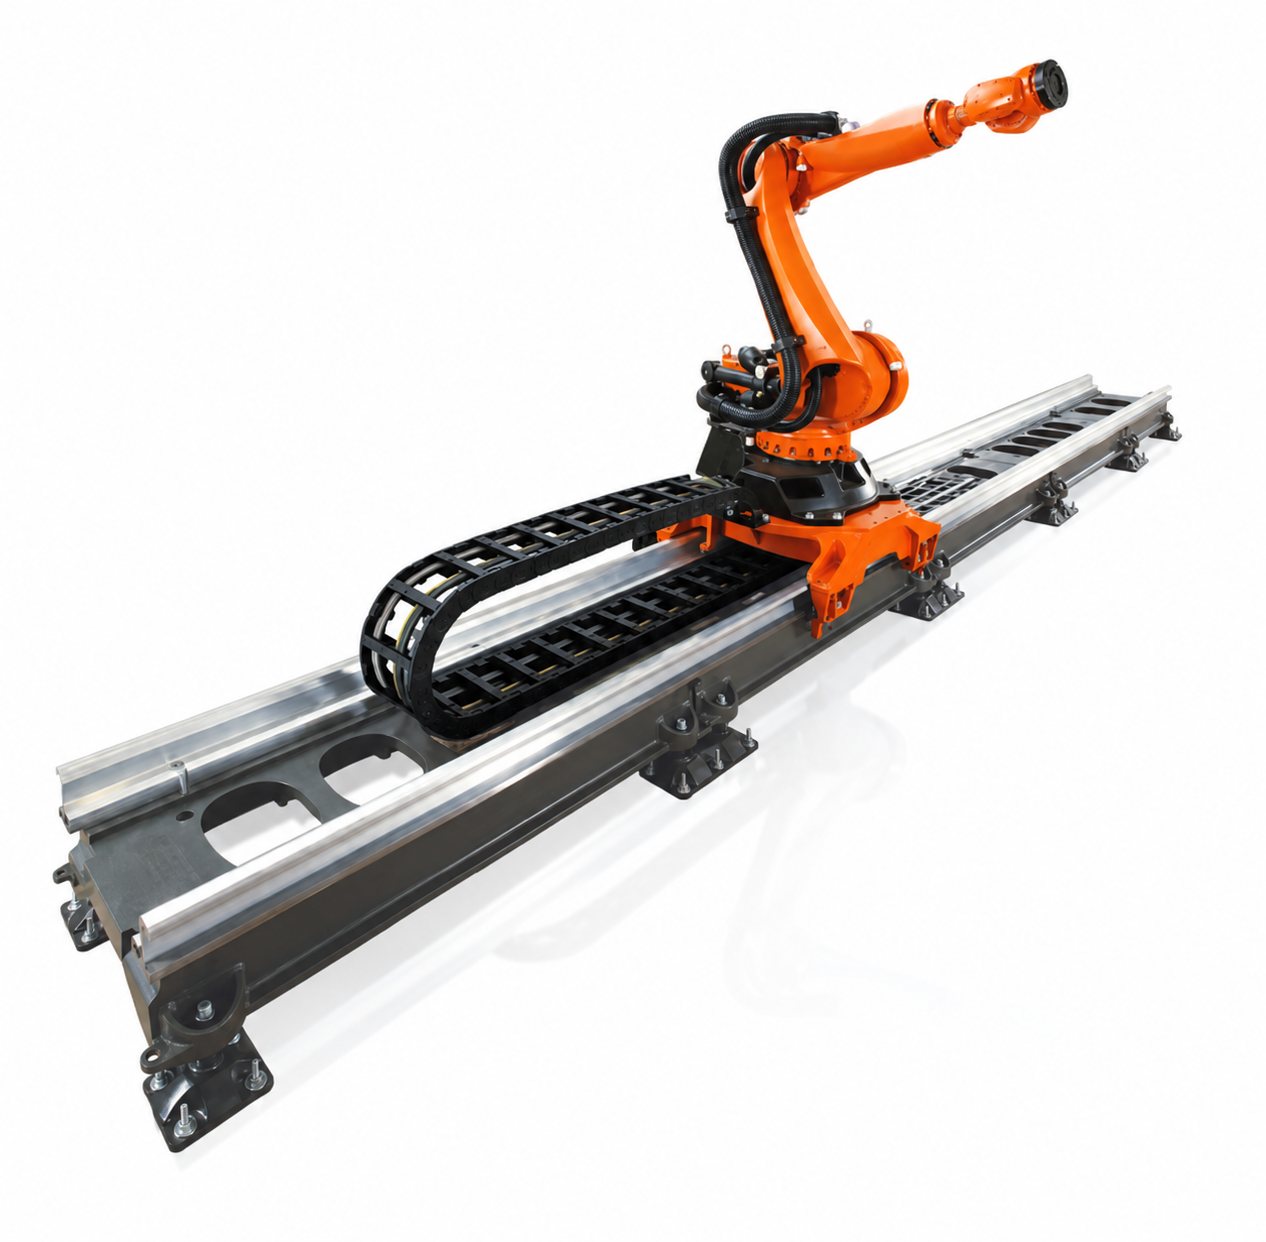
Obrázek 4 Šestiosý průmyslový robot na externí lineární ose
Sedmiosá robotická ramena
Robotické rameno se sedmi vlastními rotačními osami nabízí jinou možnost: díky dodatečné ose může rameno měnit svou konfiguraci i při zachování polohy a orientace nástroje. Tato vlastnost se nazývá kinematická redundance. Může být výhodná ve stísněném prostoru, při přístupu mezi překážkami a u složitých montážních úloh. Varianty vybavené vhodnými snímači a řízením lze použít i pro jemnou montáž a silově řízené lícování. Tyto schopnosti samy o sobě nevyplývají z počtu os; podmínky kolaborativního provozu je rovněž nutné ověřit pro celou aplikaci.
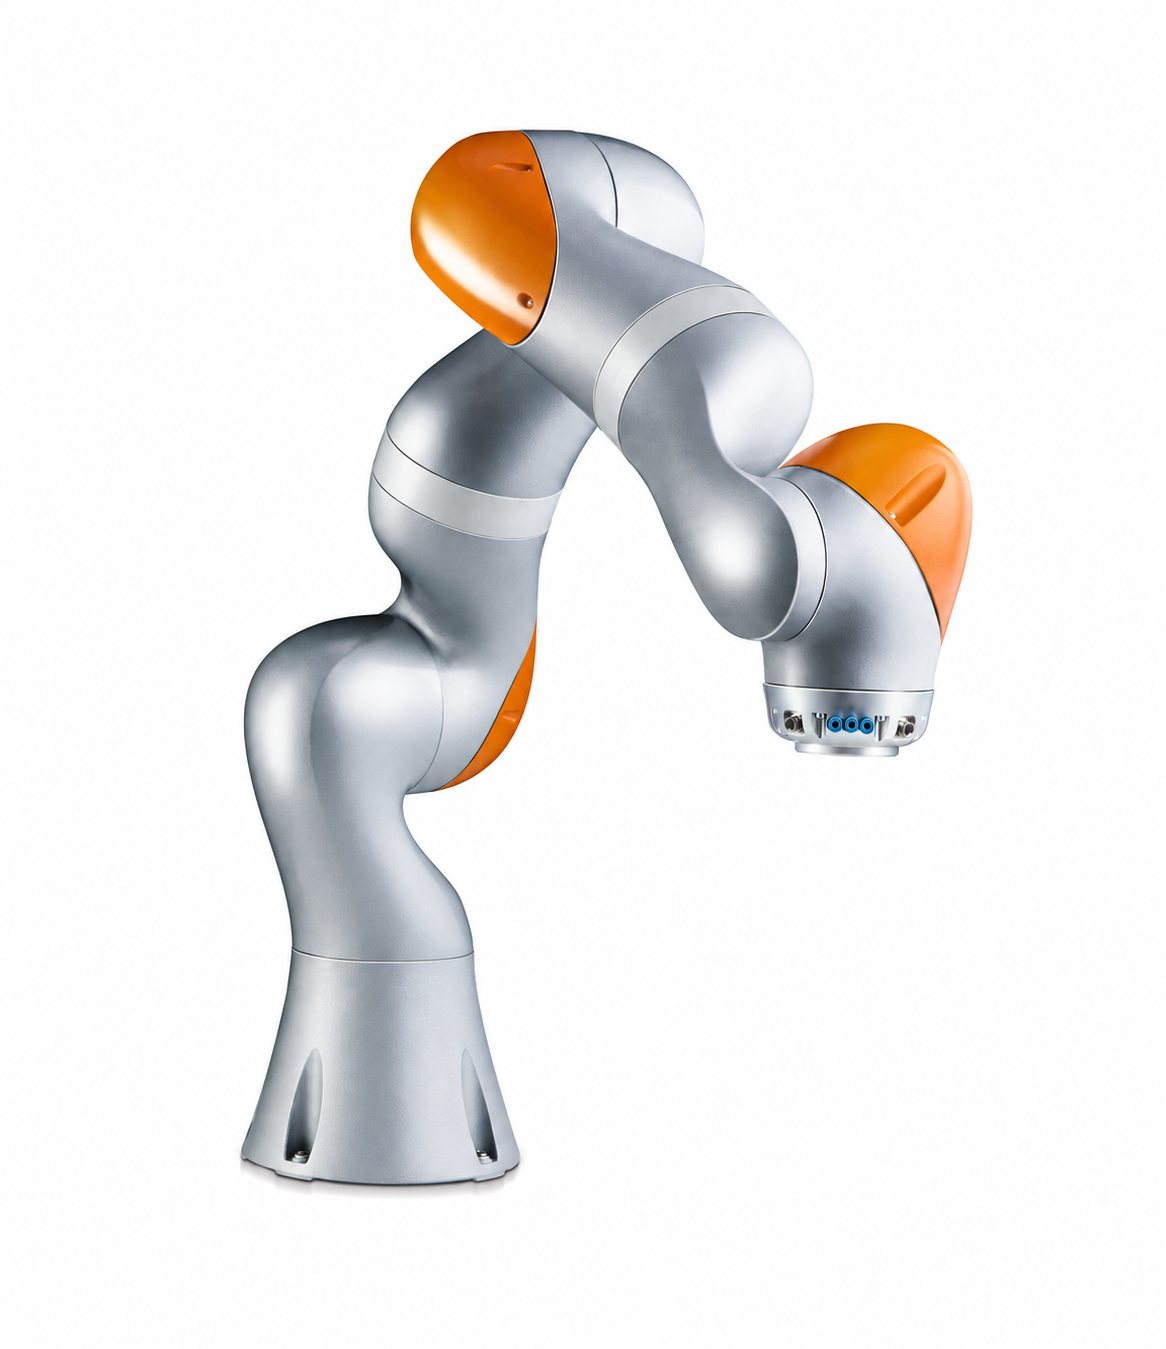
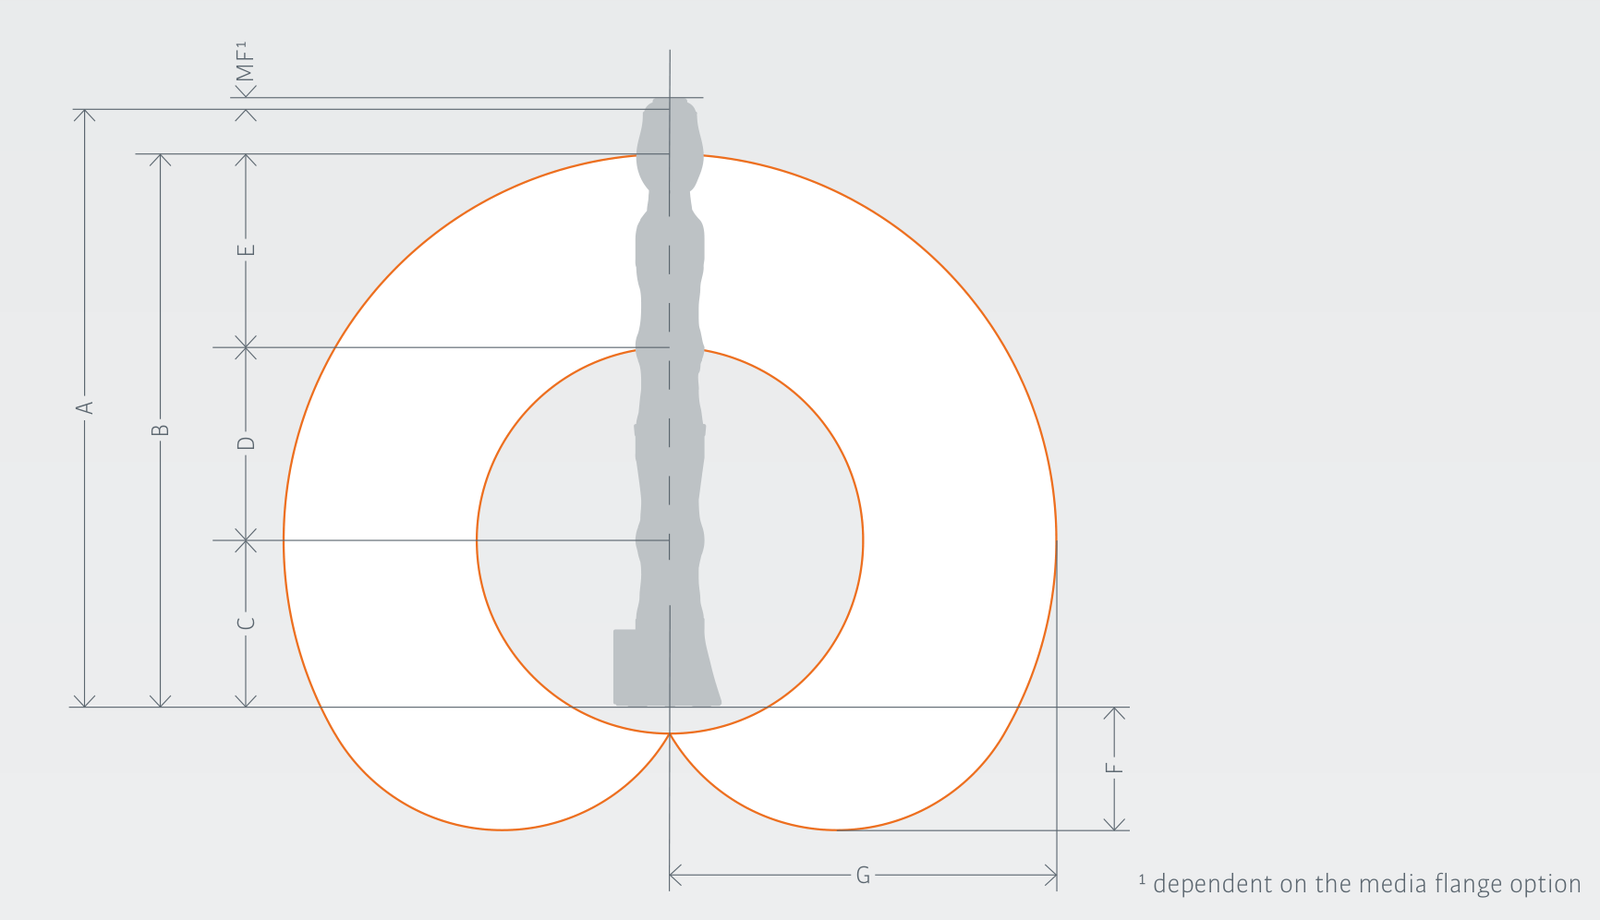
Obrázek 5 Sedmiosý průmyslový robot a řez jeho pracovním prostorem
Delta roboty
Pohyblivou platformu delta robotu spojuje se základnou několik paralelních kinematických řetězců. Značná část pohonů je umístěna v blízkosti základny, což přispívá k malé pohybující se hmotě a velkým zrychlením. Pracovní prostor je obvykle obsluhován shora; v centrální oblasti je dobře využitelný, směrem k okrajům je ohraničen složitěji.
Hlavní oblastí použití delta robotů je rychlé třídění, balení a odebírání z dopravníku. Možnosti orientace nástroje určuje počet a uspořádání os společně: vyskytují se tří-, čtyř-, pěti- i šestiosé varianty. Výhodu vysoké dynamiky lze využít tehdy, když detekce výrobků, sledování dopravníku i uchopení dokážou držet krok s požadovaným taktem.
Pětiosý delta robot ABB IRB 365-1.5/1100 má nosnost 1,5 kg a jmenovitý průměr pracovního prostoru 1100 mm. Výrobce udává opakovatelnost pózy 0,05 mm pro zkoušku podle ISO 9283, při jmenovitém zatížení a rychlosti 1,6 m/s, ve zkušební rovině podle normy. Tato hodnota nezaručuje stejný výsledek v každém pracovním bodě a v každém směru pohybu. Dostupnost, orientaci a šetrnou manipulaci s výrobkem je nutné ověřit v konkrétní aplikaci.
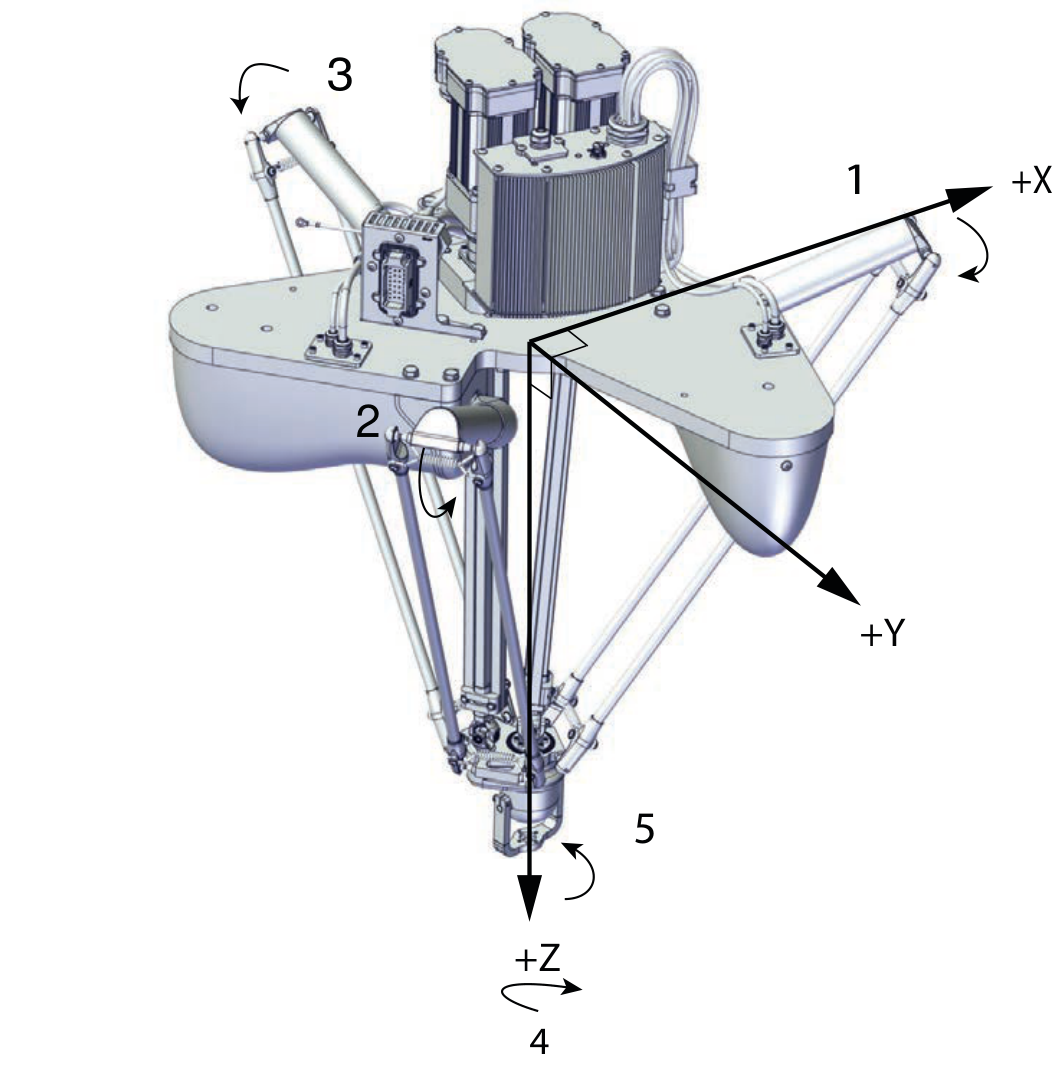
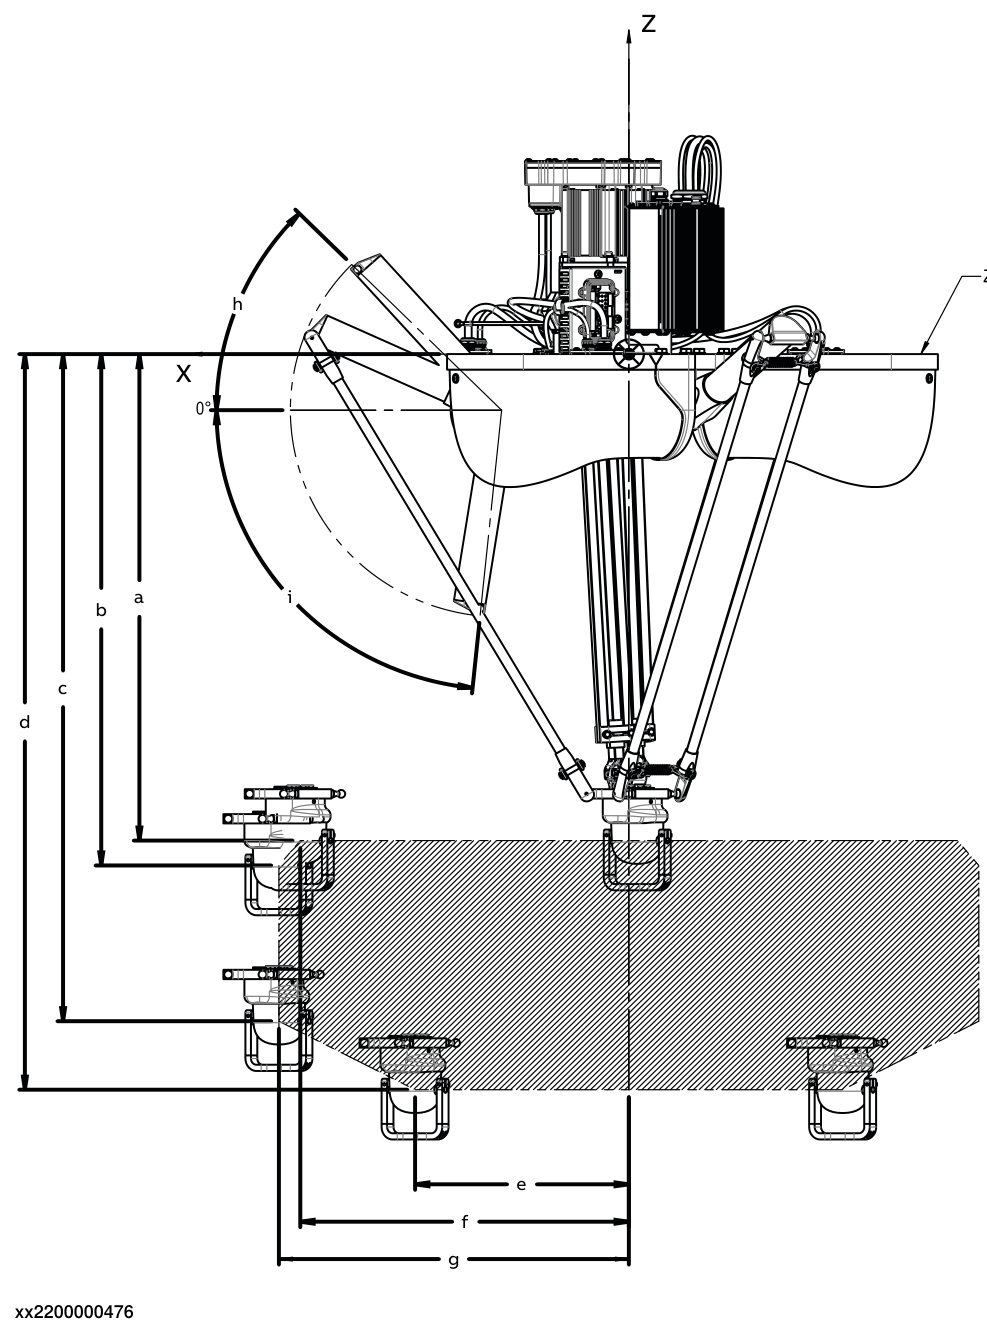
Obrázek 6 Delta robot a boční řez jeho pracovním prostorem
Praktické srovnání typů robotů
Následující tabulka shrnuje typická hlediska výběru. Pro jednu úlohu může být vhodných více konstrukcí; rozhodnutí musí vycházet z posouzení celé aplikace.
| Typ robotu | Typické použití | Hlavní výhoda | Omezení, které je třeba zohlednit |
|---|---|---|---|
| Kartézský | Obsluha strojů, zakládání a odebírání, dávkování | Délky os lze přizpůsobit úloze. | K natáčení je potřeba další osa; na dlouhé dráze je rozhodující tuhost. |
| SCARA | Přesuny v rovině, svislá montáž | Rychlý pohyb u operací dostupných shora. | Obvyklé čtyřosé provedení neumožňuje libovolnou prostorovou orientaci. |
| Šestiosý kloubový | Svařování, obsluha strojů, lepení | Univerzální prostorová dostupnost a orientace. | Dráhu mohou omezit meze os, singularity a kolize. |
| Šestiosý s externí lineární osou | Obsluha více stanic nebo dlouhého obrobku | Pohybem základny robotu se rozšiřuje pracovní prostor. | Roli hraje i prostorová náročnost dráhy, kalibrace, kabeláž a doba pojezdu. |
| Rameno se sedmi klouby | Montáž ve stísněném prostoru, vyhýbání se překážkám | Pro stejnou polohu nástroje lze zvolit více konfigurací ramene. | Dodatečná osa sama o sobě nezaručuje silové řízení ani kolaborativní provoz. |
| Delta | Rychlé třídění, balení | Malá pohybující se hmota, vysoká dynamika. | Úlohu může omezit využitelný pracovní prostor, možnosti orientace a uchopení. |
Hlavní hlediska výběru robotu
Nosnost a dynamické zatížení
Nosnost se vztahuje k celkovému zatížení připojenému k přírubě pro připojení nástroje. Kromě obrobku do něj patří i chapadlo, výměník nástrojů, adaptéry a společně pohybované příslušenství. Například výrobek o hmotnosti 6 kg, chapadlo 3 kg a adaptér 1 kg představují celkové zatížení 10 kg. Zatížení je nutné stanovit pro prázdné chapadlo i chapadlo s výrobkem a při manipulaci s více kusy pro každý podstatný počet kusů.
Označení „10kg robot“ samo o sobě neříká, jak velkou sestavu a jakého tvaru lze robotem přemisťovat. Přípustné zatížení ovlivňuje také poloha společného hmotného středu, tedy těžiště, a momenty setrvačnosti. Těžiště vzdálenější od osy otáčení může vyvolat větší gravitační moment a větší setrvačnost zvyšuje moment potřebný ke zrychlení a zpomalení. Změnu přípustné hmotnosti nelze popsat jediným pravidlem úměrným vzdálenosti: limity výrobce pro těžiště, moment a setrvačnost je nutné kontrolovat společně.
Jmenovité a maximální zatížení nemusí být totožné; maximální hodnotu lze využít pouze za podmínek stanovených výrobcem. Zatěžovací diagram znázorňuje vztah mezi přípustnou hmotností a polohou těžiště. Na obrázku označuje Lz posunutí těžiště v ose příruby a Lxy posunutí kolmé k ní. Ke správné křivce hmotnosti je nutné vztáhnout společné těžiště celé sestavy chapadlo–obrobek. Uvedený diagram je příkladem jediné varianty robotu; při dimenzování je vždy nutné použít platné údaje zvoleného provedení.
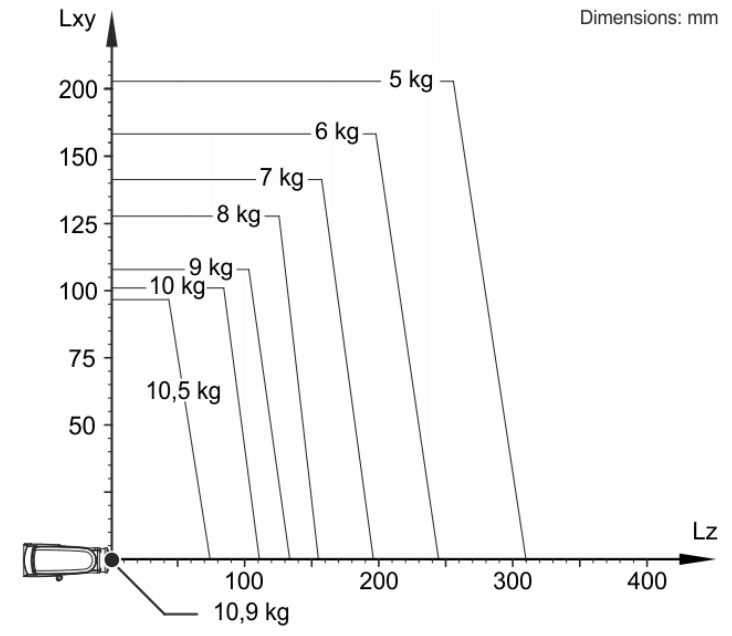
Obrázek 7 Vztah mezi nosností a polohou těžiště na příkladu robotu KUKA
Vhodnost je nutné ověřit pomocí zatěžovacích diagramů zvoleného robotu a v případě potřeby pomocí dimenzovacího programu výrobce. Mezní křivka těžiště sama o sobě nenahrazuje rozbor setrvačnosti a dynamiky. Přípustné meze a dosažitelná dynamika závisejí na typu; obecně zvolená procentní rezerva toto ověření nenahrazuje. Schválené údaje o zatížení je nutné nastavit i v řídicím systému robotu tak, aby odpovídaly skutečné konfiguraci nástroje a výrobku.
Robot se jmenovitou nosností 10 kg tedy nemusí být nutně vhodný pro přemisťování sestavy chapadlo–obrobek o celkové hmotnosti 10 kg. Vhodnost je nutné prokázat s ohledem na těžiště, momenty setrvačnosti a požadovanou dynamiku pohybu, podle předpisů výrobce.
Pracovní prostor a skutečná dostupnost
Pracovní prostor je prostorová oblast, které může dosáhnout definovaný referenční bod robotu. Dosah, anglicky reach, je jeho charakteristickým rozměrem: u kloubového robotu obvykle maximální vyložení. Neznamená to dosažitelnost všech bodů celé koule s libovolnou orientací nástroje. U delta robotů je jmenovitým rozměrem často průměr pracovního prostoru; geometrický význam je nutné vždy ověřit.
Z výkresu výrobce je třeba vyčíst také to, zda se hranice pracovního prostoru vztahuje ke středu zápěstí, k přírubě nebo k jinému referenčnímu bodu. Z hlediska úlohy je rozhodující poloha určeného pracovního bodu nástroje, TCP (Tool Center Point), a orientace nástroje. Kromě polohy odebírání a odkládání je nutné prověřit i celou dráhu přiblížení a odjezdu, včetně prostorových nároků ramene, chapadla, kabelového svazku a okolních strojů.
Stejné polohy a orientace nástroje lze často dosáhnout více konfiguracemi robotu, tedy různými polohami os. Kromě mezí os je nutné kontrolovat i okolí singularit. Jde o kinematické polohy, v jejichž blízkosti mohou i malé pohyby nástroje v určitých směrech vyžadovat velmi vysoké rychlosti os. Vyhovující koncové body tedy ještě neprokazují proveditelnost celé operace.
Doba cyklu a výrobní výkon
Doba cyklu vyjadřuje časovou náročnost celého sledu operací. Zahrnuje přiblížení, uchopení a jeho kontrolu, přesun, uvolnění a také čekání nebo synchronizaci s technologií a dalšími zařízeními. Operace, které lze provádět souběžně, je nutné zohlednit podle skutečné posloupnosti řízení.
Maximální rychlost os a zkušební cyklus výrobce samy o sobě k posouzení výkonu aplikace nestačí. U krátkých pohybů robot maximální rychlosti často ani nedosáhne: rozhodující je zrychlení, zpomalení a doba ustálení potřebná v cílové poloze. Tuhost chapadla, stabilita výrobku a rozložení hmotnosti proto přímo ovlivňují dobu cyklu. Svou roli hraje i naprogramovaná dráha: tam, kde to technologie dovoluje, může zaoblení přechodů mezi úseky dráhy snížit počet zastavení. To však způsobuje odchylku od původního rohového bodu, a lze je proto použít jen v rámci přípustné odchylky dráhy.
Zkušební cykly výrobců se vztahují ke stanovené dráze pohybu a zatížení. Výsledek zkušebního pohybu 25/305/25 mm například není totožný s časovou náročností celé technologické operace. Skutečnou úlohu je nutné simulovat nebo ověřit zkouškou se skutečnými polohami, zatížením, časy uchopení a čekáním.
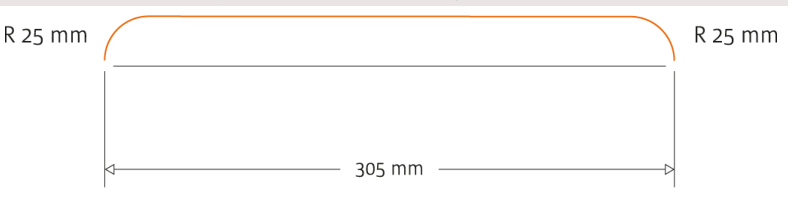
Obrázek 8 Dráha zkušebního pohybu 25/305/25 mm
Z hlediska výroby je rozhodující skutečně vyrobený počet dobrých kusů. Pro ilustraci: 6sekundový cyklus pracoviště s jedním výrobkem na cyklus představuje teoretickou kapacitu 600 kusů za hodinu. Je-li v plánované výrobní době dostupnost 90 %, faktor výkonu během provozu 95 % a podíl vyhovujících výrobků 98 %, pak očekávaný výstup činí 600 × 0,90 × 0,95 × 0,98 ≈ 503 dobrých kusů za hodinu.
V příkladu zohledňuje dostupnost prostoje, faktor výkonu zpomalení a krátká přerušení během provozu a faktor kvality nevyhovující kusy. Tutéž ztrátu lze započítat pouze jednou. Jde o předpokládané hodnoty; skutečné údaje je nutné stanovit na základě provozního měření nebo sjednaných přejímacích požadavků. Cílem je zvýšit výkon celého výrobního procesu vyjádřený v dobrých kusech.
Přesnost a technologická vhodnost
Opakovatelnost – často označovaná také jako přesnost opakování – charakterizuje rozptyl, s jakým se robot vrací do téže předepsané pózy. Absolutní přesnost polohování charakterizuje odchylku mezi předepsanou a skutečně dosaženou polohou, přesnost dráhy pak geometrickou odchylku dráhy sledované během pohybu. Jde o různé výkonnostní charakteristiky, které je nutné interpretovat společně s podmínkami měření.
Rozdíl je důležitý kvůli technologii: u naučených bodů odebírání může být rozhodující jiná vlastnost než při polohování podle externích souřadnic nebo u souvislé dráhy lepení. K chybě celého procesu přispívá také přípravek, poloha výrobku, chapadlo, určení TCP a kalibrace. U úloh spojených s obráběcími silami je nutné posoudit i tuhost robotu a upnutí a také posunutí vznikající působením síly.
Na obrázku označuje A předepsanou pózu, B průměr dosažených póz; AP znázorňuje odchylku polohování, RP opakovatelnost. Pravý výkres ukazuje odchylku mezi předepsanou a skutečnou dráhou a také rozptyl opakovaných drah.
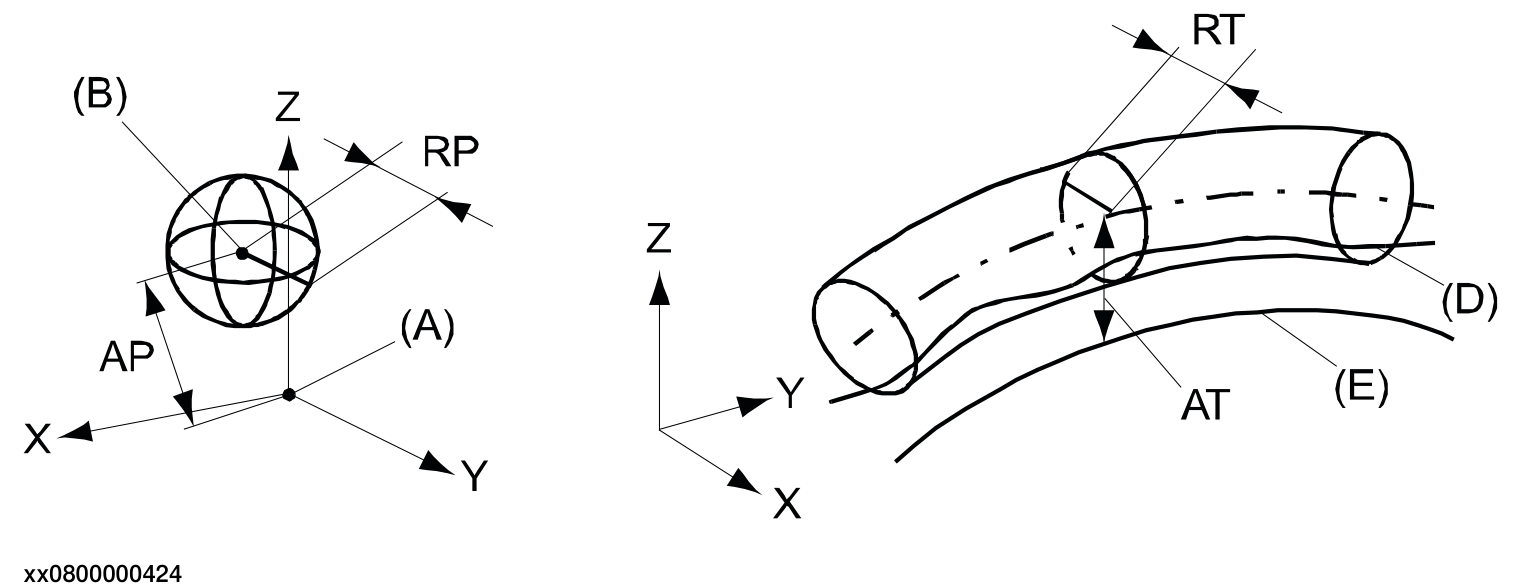
Obrázek 9 Přesnost polohování, opakovatelnost a charakteristiky dráhy
Způsob montáže a nosná konstrukce
Možnost montáže na podlahu, stěnu nebo strop je vlastností konkrétní varianty robotu. Přípustnou polohu je nutné ověřit v dokumentaci výrobce s ohledem na podmínky zatížení a mazání i na nastavení potřebná v řídicím systému. Samotná možnost mechanického upevnění neprokazuje, že robot lze v dané poloze provozovat.
Nosná konstrukce musí zachytit i síly a momenty vznikající při pohybu a zastavení. Nedostatečná statická tuhost může způsobit posunutí, nepříznivé dynamické chování pak vibrace a delší dobu ustálení. Při dimenzování je proto nutné zohlednit obojí na základě údajů o zatížení stanovených výrobcem.
Zvláštní požadavky na prostředí
Vhodnost pro dané prostředí je nutné odvodit z konkrétního vystavení vlivům: prach, vlhkost, čisticí prostředky, teplota nebo znečištění pocházející z procesu mohou vyžadovat různá řešení. Stupeň krytí IP sám o sobě neodpovídá na otázku chemické odolnosti, vhodnosti pro čisté prostory nebo hygienického provedení. Krytí a přípustné prostředí robotického ramene, zápěstí a rozváděče řídicího systému se mohou lišit.
V čistých prostorech je podstatná emise částic z robotu a shoda celé instalace s třídou čistoty. U potravinářských aplikací může být požadavkem i snadno čistitelné provedení, vhodné mazivo a odolnost vůči mycím postupům. Přímý kontakt s výrobkem a manipulace s uzavřeným obalem představují odlišné podmínky.
V rámci zdravotnických aplikací je nutné rozlišovat výrobu zdravotnických prostředků, laboratorní automatizaci a přímou péči o pacienty: vhodnost pro průmyslové použití sama o sobě neprokazuje vhodnost pro posledně jmenovanou oblast. V prostředí s nebezpečím výbuchu je zapotřebí ověřené provedení odpovídající dané zóně a médiu. Kromě robotu je nutné prověřit i vhodnost chapadla a dalších zabudovaných jednotek.
Bezpečnostní koncepce a kolaborativní aplikace
Možnost kolaborativní aplikace je hlediskem, které je nutné posuzovat odděleně od kinematického zařazení. Kromě vestavěných bezpečnostních funkcí robotu je nutné vyhodnotit i celý pohyb, chapadlo, obrobek a technologická nebezpečí. Potřebná ochranná opatření je nutné stanovit na základě posouzení rizik celé aplikace.
Bezpečnostní řešení ovlivňuje také výrobní výkon a prostorové nároky. Je nutné prověřit, jak probíhá zakládání materiálu, odebírání obrobku, odstraňování poruch a údržba a jaká přerušení tyto činnosti způsobují. Požadovanou dobu cyklu je nutné prokázat včetně potřebného omezení rychlosti nebo ochranného zastavení.
Související obsah: Kolaborativní roboty a bezpečnost strojů
Řízení a začlenění do výrobního systému
Požadavky na komunikaci je nutné rozepsat na konkrétní rozhraní a funkce. Přítomnost ethernetového konektoru například sama o sobě neprokazuje podporu určitého průmyslového protokolu, role nebo bezpečnostní komunikace. V nabídce je nutné ověřit potřebný hardware, softwarové volby a licence.
K integraci může patřit i kamerová korekce, snímání síly, sledování dopravníku a řízení externích os. U nich je kromě datového spojení nutné sladit souřadnicové systémy, kalibraci, doby odezvy a zpracování chyb. Provoz zvoleného řešení je nutné přizpůsobit také znalostem provozních odborníků a dostupné podpoře.
Ověření výběru
Před konečným rozhodnutím je nutné robot vyhodnotit v modelu celého pracoviště nebo v rámci zkušební sestavy. Vhodný základ pro nákup poskytuje společné prokázání vyhovujícího zatížení, všech potřebných póz nástroje, bezkolizních drah a doby cyklu specifické pro aplikaci. Spolehlivost výsledku simulace závisí na přesnosti vstupních údajů a na podrobnosti modelu.
U nejistých dílčích procesů uchopení nebo technologie je vhodné provést fyzickou zkoušku. Měřitelné požadavky na předání je nutné stanovit již v této fázi: s jakými variantami výrobku, při jakém zatížení, době cyklu a požadavcích na kvalitu bude provoz převzat. Výsledek výběru je tak navázán na systém požadavků, který lze později ověřit.
Případová studie obsluhy čtyř testerů
Úloha a dvě koncepce
V jednom z realizovaných projektů společnost Robot-Service robotizovala koncové, tzv. end-of-line testování výrobků výrobce z oblasti elektroniky. Úlohou bylo odebrat výrobek, obsloužit čtyři za sebou následující testovací zařízení a poté vydat hotový výrobek, a to při výstupním taktu 48 sekund. Nevyhovující kusy bylo nutné odkládat na samostatný dopravník zmetků. Během návrhu jsme posuzovali dvě koncepce a pro obě jsme provedli simulaci. Nakonec bylo realizováno řešení s jedním robotem a externí lineární osou. Zákazníka nejmenujeme; v ekonomickém srovnání uvádíme potřebu zařízení, náklady na realizaci a poměry investice.
V koncepci se dvěma roboty měl první, pevně instalovaný robot za úkol zakládání a obsluhu prvních dvou testerů a následně odložení výrobku do mezilehlého předávacího lůžka. Odtud by kus převzal druhý robot, provedl by výměny ve třetím a čtvrtém testeru a hotový výrobek by odložil na výstupní místo. Koncepce vyžadovala dvě chapadla a dva dopravníky zmetků, protože z pracovních prostorů obou robotů nebylo možné dosáhnout na společný dopravník zmetků.
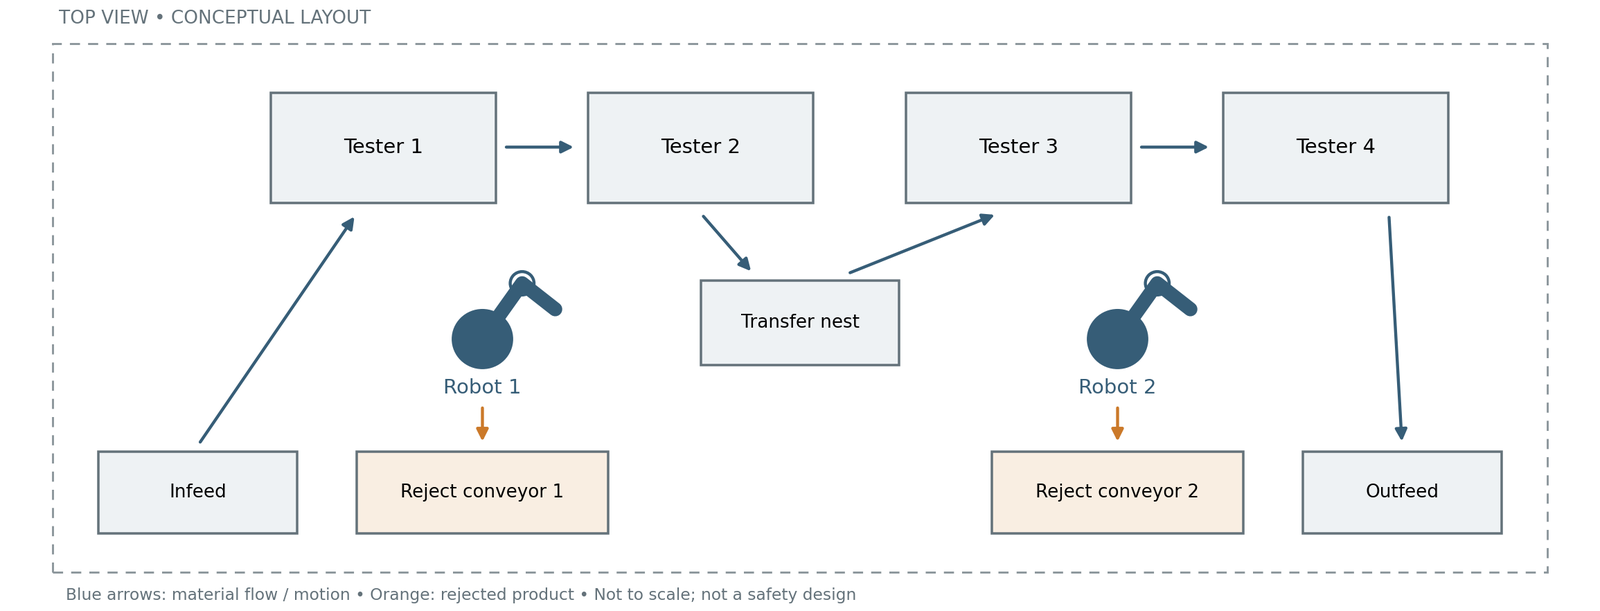
Obrázek 10 Dva pevně instalované roboty se čtyřmi testery a mezilehlým předávacím lůžkem
V realizované variantě jsme šestiosý robot instalovali na externí lineární sedmou osu. Robot postupně obsluhuje všechny čtyři testery a poté se vrací na stranu zakládání pracoviště, kde je umístěno i samostatné výstupní místo pro hotové výrobky. Postačuje jedno chapadlo a jeden dopravník zmetků a mezilehlé předávací lůžko odpadlo. Sedmou osou je zde lineární dráha pohybující základnou robotu, nikoli další rotační kloub zabudovaný do robotického ramene.
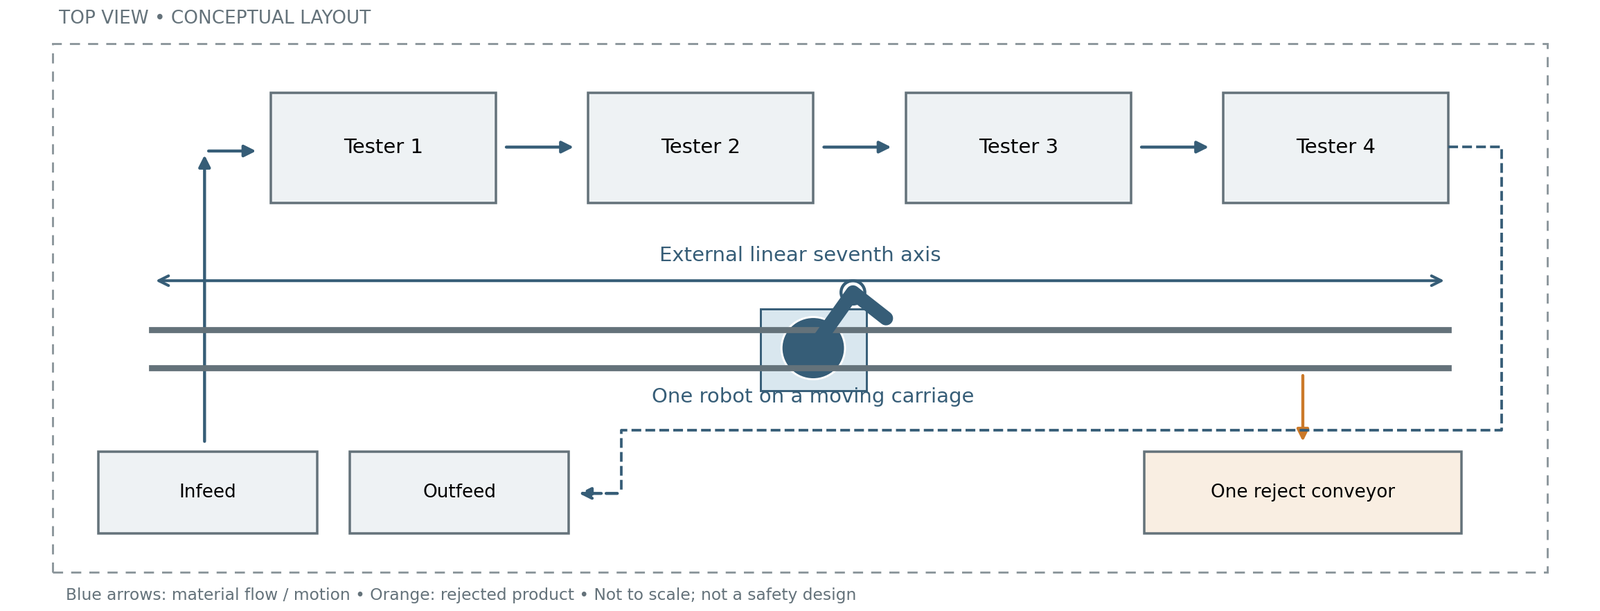
Obrázek 11 Jeden robot na externí lineární ose se zakládáním a vydáváním na stejné straně
Kdy je sloučení úloh opodstatněné
Lineární osa může být výhodná tehdy, když jeden robot časově zvládne obsloužit více stanic, ale z jediného pevného místa nedosáhne na všechny potřebné body. Rozšířením pracovního prostoru se lze vyhnout instalaci druhého robotu, chapadla a předávacího místa. Při proměnlivém pořadí výrobků lze pružněji organizovat i trasu mezi stanicemi, pokud to technologie a řízení umožňují.
Výhodou dvou pevných robotů je souběžná práce, kratší pohyby a větší časová rezerva. Mezilehlé lůžko od sebe odděluje oba úseky obsluhy, vyžaduje však další odložení, odebrání a kontrolu stavu. Varianta s lineární osou obsahuje méně opakujících se zařízení, do taktu je však nutné začlenit i dobu pojezdu, ustálení po zastavení a návratu. Porucha jediného robotu nebo dráhy postihuje celou obsluhu; ani řešení se dvěma roboty nepředstavuje automaticky zálohu, pokud na sebe technologické kroky navazují.
Doba cyklu a využití robotu
Předepsaný výstupní takt pracoviště byl 48 sekund: v naplněném, nepřetržitém provozu musí v tomto intervalu odcházet jeden hotový výrobek. Nejde o celkovou průběžnou dobu jednoho kusu ani o samostatnou dobu zkoušky jednotlivých testů. Testování probíhá souběžně na více stanicích na různých kusech; robot vyměňuje kus, který již danou zkouškou prošel, za další kus. Ke srovnání obou koncepcí jsme použili simulaci, přičemž jsme dostupnost a pořadí obsluhy posuzovali společně.
Doba obsluhy u dvou pevných robotů byla 19 sekund na robot. Časové vytížení varianty s lineární osou ilustruje následující číselný příklad: přičtením 7 sekund na pojezd po dráze, polohování a návrat k 19 + 19 sekundám manipulace činí aktivní doba 45 sekund. Hodnota 7 sekund a z ní vypočtených 45 sekund jsou ilustrativní hodnoty, nikoli výsledky převzaté ze simulačního protokolu projektu. Časovou úsporu z vypuštění mezilehlého předání tento zjednodušený příklad nezapočítává.
| Ukazatel | Dva pevné roboty | Jeden robot na lineární ose |
|---|---|---|
| Předepsaný výstupní takt | 48 s / hotový výrobek | 48 s / hotový výrobek |
| Aktivní doba na jeden robot v jednom taktu | 19 s, na každý robot | 45 s |
| Volný čas v rámci taktu | 29 s, na každý robot | 3 s |
| Časové využití robotu | 19 / 48 ≈ 40 % | 45 / 48 ≈ 94 % |
V systému se dvěma roboty zůstává větší časová rezerva. V uvedeném číselném příkladu se řešení s jedním robotem vejde do 48sekundového taktu s rezervou 3 sekundy. Jde o těsnou rezervu, proto se hodnocení musí vztahovat i na okamžiky dokončení testů v testerech, manipulaci s vyřazenými kusy a celý sled pohybů. Vyšší využití robotu ukazuje, že tutéž úlohu vykoná menší instalovaná robotická kapacita. Samo o sobě neznamená vyšší počet dobrých kusů ani lepší celkovou efektivitu zařízení; jeho ekonomický přínos se zde projevuje v nižší investiční náročnosti.
Potřeba zařízení a náklady na realizaci
Obě koncepce jsme porovnávali jako kompletní, integrované obslužné systémy. K robotické jednotce patří kromě robotu a jeho řídicího systému i nosná konstrukce, chapadlo, strojní a elektrotechnický návrh, programování robotu a PLC, komunikace a bezpečnostní integrace na straně robotu. Stejně důležitou součástí je montáž, instalace, oživení, učení bodů, testování a uvedení do provozu. Snížení počtu robotů proto kromě nákupu snížilo i náklady několika pracovních fází.
| Zařízení nebo jednotka | Dva pevné roboty | Jeden robot na lineární ose |
|---|---|---|
| Robot a řídicí systém robotu | 2 jednotky | 1 jednotka |
| Chapadlo | 2 ks | 1 ks |
| Externí lineární osa | Není | 1 ks |
| Dopravník zmetků | 2 ks | 1 ks |
| Mezilehlé předávací lůžko | 1 ks | Není |
| Mechanická nosná konstrukce | Upevnění a nosná konstrukce dvou robotů | Pojezdový vozík jednoho robotu, podpěry a upevnění dráhy |
| Bezpečnostní oplocení, dveře a ochrana na úrovni pracoviště | Nutné | Nutné v přibližně stejném rozsahu |
| Testery a společné funkce zakládání a vydávání | Čtyři testery; periferie podle úlohy | Stejná technologická úloha a počet testerů |
U sloučené varianty bylo nutné vyrobit jedno chapadlo, instalovat a oživit jeden robot a vytvořit jedno propojení PLC–robot. Bylo nutné naučit více pracovních bodů, ale vytvořit hlavní program a zpracování chyb jen pro jeden robot. Odpadlo řízení předávání výrobku mezi dvěma roboty, novým úkolem se však stala integrace lineární osy. Připojení čtyř testerů a bezpečnostní ověření celého pracoviště zůstaly nutné u obou řešení.
Následující tabulka ukazuje rozdíly pomocí pětistupňového ilustrativního inženýrského hodnocení. 1 označuje nižší, 5 vyšší náročnost; hodnoty slouží ke srovnání v rámci daného řádku, nejde o naměřené pracovní hodiny. Nelze je sčítat a nelze z nich odvodit procentní úsporu pracovní doby.
| Pracovní fáze | Dva pevné roboty | Jeden robot na dráze | Důvod rozdílu |
|---|---|---|---|
| Strojní návrh | 4/5 | 3/5 | Méně chapadel a periferií; zabudování dráhy je samostatnou konstrukční úlohou. |
| Elektrotechnický návrh | 4/5 | 3/5 | Zapojení menšího počtu samostatných jednotek, je však nutné vyřešit i pohon a kabeláž dráhy. |
| Programování robotu a učení bodů | 5/5 | 4/5 | Jeden hlavní program a zpracování chyb; více naučených bodů a řízení externí osy. |
| Programování PLC a propojení PLC–robot | 4/5 | 3/5 | Jedno propojení s robotem, bez mezilehlého předání; celý technologický sled je i nadále nutné řídit. |
| Připojení testerů | 4/5 | 4/5 | V obou případech je nutné vyřešit komunikaci a správu stavů čtyř testerů. |
| Integrace lineární osy | Není nutná | Samostatná úloha | Sladění pohonu, souřadnic, kabeláže a pohybů. |
| Bezpečnostní integrace a ověření | 4/5 | 4/5 | Méně připojení na straně robotu, ale je nutné ověřit i dráhu a celé pracoviště. |
| Montáž a instalace na místě | 5/5 | 3/5 | Montáž a zapojení menšího počtu jednotek; seřízení dráhy zůstává. |
| Oživení, testování a uvedení do provozu | 5/5 | 4/5 | Oživení jednoho robotu; zkoušky celého sledu stanic a zpracování chyb jsou i nadále nutné. |
Rozdíl v investici a návratnost
V okruhu posuzovaných investičních položek představovalo řešení s jedním robotem a lineární osou investiční náročnost nižší téměř o 40 %. Pokud varianta se dvěma roboty představuje základ 100 %, je index investičních nákladů sloučeného řešení přibližně 60 %. Srovnání se vztahuje na robotické jednotky a jejich integraci, lineární osu, dopravníky zmetků, předávací lůžko a balík oplocení. Testery a periferie zakládání a vydávání se stejným obsahem nejsou součástí tohoto okruhu nákladů; poměr neplatí pro celý výrobní systém ani pro jiné projekty.
Rozdíl vznikl vypuštěním druhé integrované robotické jednotky, jednoho dopravníku zmetků a mezilehlého předávacího lůžka a také snížením souvisejících montážních a inženýrských prací, hodnoceno společně s vícenáklady na lineární osu. Chapadlo je již součástí robotické jednotky, proto jsme jeho vypuštění znovu samostatně nezapočítávali. Při splnění stejného výrobního požadavku může nižší investice vést k příznivější návratnosti, to je však nutné posuzovat společně s provozními náklady a náklady na údržbu. Vyšší využití robotu samo o sobě není samostatným finančním ziskem.
Související obsah: Návratnost a podpora rozhodování v průmyslové výrobě
Údržba a náklady životního cyklu
Společnost Robot-Service při výběru prověřila i důsledky pro údržbu a provoz. U řešení s jedním robotem je nutné udržovat méně robotů, chapadel a dopravníků zmetků a odpadají i kontrolní úkony mezilehlého předávacího lůžka. To znamená méně jednotek vyžadujících údržbu a méně možných zdrojů poruch. Lineární dráha však přináší nové úkoly: stav lineárních vedení, pohonu, mazacích míst a pohyblivé kabeláže je nutné sledovat podle předpisů dané konstrukce.
Vyšší časové využití jediného robotu může znamenat intenzivnější používání, které v závislosti na skutečném namáhání a předpisech výrobce může odůvodnit častější údržbu. Míra využití však není totožná s mechanickým zatížením: opotřebení ovlivňuje pohybovaná hmota, setrvačnost, zrychlení, pohybový profil i provozní prostředí. Rezerva zbývající v době cyklu může poskytnout prostor pro optimalizaci pohybů, sama o sobě však neprokazuje menší opotřebení.
V tomto projektu bylo nutné přemisťovat výrobky s malou hmotností a podle simulace byla v pořadí obsluhy k dispozici i časová rezerva. Podle našich inženýrských odhadů, které posuzovaly zatěžovací podmínky a udržované jednotky společně, byly dodatečné náklady na údržbu vyplývající z intenzivnějšího používání robotu a z lineární osy pravděpodobně nižší než nároky na údržbu druhé robotické jednotky a souvisejících periferií. Jde o technický odhad pro danou aplikaci, nikoli o úsporu prokázanou dlouhodobým provozním měřením. Výše uvedené ilustrativní časové údaje samy o sobě toto hodnocení nezakládají.
Dostupnost je nutné zvážit samostatně: porucha jediného robotu nebo dráhy může zastavit celou obsluhu. Ani koncepce se dvěma roboty nepředstavuje automaticky zálohu, pokud na sebe testovací kroky navazují. Menší počet jednotek proto sám o sobě neprokazuje vyšší dostupnost; roli hraje i servisovatelnost, zásobování náhradními díly a doba obnovy provozu.
Hodnocení koncepce se u nás vztahuje i na pozdější provoz. Servisní a údržbové služby společnosti Robot-Service na to navazují a podporují i plánování preventivní údržby a údržbu zařízení. Plán údržby je nutné stavět na předpisech výrobce a na skutečných provozních zkušenostech, aby bylo možné výhody odhadnuté při návrhu ověřit i během používání.
Poučení z výběru
Realizované řešení vycházelo ze společného posouzení geometrické dostupnosti, doby obsluhy, potřeby zařízení a očekávaných nákladů během životního cyklu. Díky lineární ose mohl jeden robot obsluhovat všechny čtyři testery, takže bylo nutné postavit, integrovat a udržovat méně jednotek. Rozhodnutí nevedla snaha o dosažení co nejvyššího využití robotu, ale technicky vhodné a hospodárné řešení předepsané výrobní úlohy.
Nejčastější mylné představy při výběru robotu
Jmenovitá nosnost se vztahuje výhradně na hmotnost obrobku
Robot zatěžuje i chapadlo a jeho příslušenství. Přípustnou hmotnost lze interpretovat pouze společně s limity pro těžiště, moment a setrvačnost, a proto manipulaci s výrobkem o hmotnosti rovné jmenovité nosnosti nelze samo o sobě považovat za vyřešenou.
Bod uvnitř pracovního prostoru je jistě vhodně dosažitelný
Geometrický dosah neprokazuje potřebnou orientaci ani proveditelnost celé dráhy. Do vhodné polohy a orientace nástroje je nutné najet a opustit ji bez kolizí, s ohledem na meze os a kabeláž.
Dobrá opakovatelnost stačí pro každou přesnou úlohu
Aplikace určuje, zda je potřeba opakovatelnost, absolutní přesnost, přesnost dráhy nebo jejich kombinace. Přesnost celého procesu ovlivňuje kromě robotu i chapadlo, přípravek, výrobek a kalibrace.
Nejrychlejší katalogový údaj znamená nejkratší dobu cyklu
Ve skutečném cyklu hraje roli i zrychlení, zatížení, dráha, doba ustálení a činnost periferií. Pořadí stanovené na základě krátkého zkušebního pohybu se v dané aplikaci může změnit.
Pořizovací cena robotu udává náklady na robotizaci
Cena robotu je jednou z položek investice. Náklady na uchopení, bezpečnostní techniku, systémovou integraci a uvedení do provozu závisejí na úloze, a proto nelze stanovit koeficient pro cenu celého systému platný pro všechny aplikace.
Kolaborativní robot lze pro každou úlohu použít bez ochranného oplocení
Potřebnou ochranu je nutné stanovit na základě nebezpečí celé aplikace. Ostrý obrobek, nebezpečný nástroj nebo místo sevření mohou vyžadovat další opatření i při použití kolaborativního robotu.
Vysoký stupeň krytí IP stačí v každém zvláštním prostředí
Z ochrany proti vlhkosti a prachu nevyplývá vhodnost pro potravinářství, čisté prostory ani ochrana proti výbuchu. Tyto vlastnosti je nutné ověřit na základě doložených vlastností konkrétní varianty robotu a celé instalace.
Kontrolní seznam pro uzavření výběru
- Stanovili jsme všechny varianty obrobku, polohy odebírání a technologické požadavky.
- Ověřili jsme celkovou pohybovanou hmotnost, těžiště a setrvačné charakteristiky.
- Prokázali jsme proveditelnost potřebných poloh a orientací nástroje i celých drah pohybu.
- Dobu cyklu jsme vyhodnotili se skutečným zatížením, periferiemi a bezpečnostními funkcemi.
- Vyjasnili jsme potřebnou přesnost a vliv technologických sil.
- Ověřili jsme způsob montáže, nosnou konstrukci a vhodnost pro dané prostředí.
- Stanovili jsme bezpečnostní koncepci a potřebné integrační volby.
- Sestavili jsme celkové investiční náklady a vyhodnotili provozní podmínky.
- Stanovili jsme měřitelné podmínky převzetí provozu.
Pro podložený výběr robotu je nutné porovnat katalogové údaje s požadavky konkrétní úlohy. Rozbor zatížení, ověření celé dráhy pohybu a realistický odhad doby cyklu společně ukazují, zda bude zvolený robot správně fungovat i v hotovém systému. Odborník se zkušenostmi s robotickými aplikacemi zapojený do přípravy může pomoci odhalit nejistá místa a vyhnout se nákladným chybným rozhodnutím.
Výběr vhodného robotu je tedy výsledkem analýzy na úrovni systému. Odborníci společnosti Robot-Service Kft. pomáhají od vyjasnění požadavků přes výběr robotu a návrh koncepce pracoviště až po realizaci. Základem rozhodnutí tak může být technická a ekonomická vhodnost pro danou výrobní úlohu. Související obsah: Návrh a výstavba robotických pracovišť